




Explicación del manipulador robótico: tipos principales, principios de funcionamiento y casos de uso industrial
Qué es un manipulador robótico en la automatización industrial
Un manipulador robótico es un brazo mecánico programable diseñado para mover una herramienta, pinza, antorcha, sensor o pieza de trabajo a través de trayectorias controladas. En entornos industriales, convierte la energía eléctrica, hidráulica o neumática en movimiento coordinado en múltiples ejes, lo que permite a los fabricantes automatizar tareas que requieren posicionamiento repetible, velocidad estable y control constante del proceso.
El término suele abarcar la estructura del brazo, las articulaciones, los accionamientos, el controlador, el efector final y la interfaz de seguridad que trabajan conjuntamente como un solo sistema. Dependiendo de la aplicación, un manipulador robótico puede soldar acero estructural, transferir chapa metálica, cargar una máquina CNC, manipular secciones de tubería o asistir en operaciones de corte y pulido en las que resulta difícil mantener la consistencia humana a gran escala.
En la maquinaria de fabricación y procesamiento, el valor de un manipulador robótico proviene del movimiento controlado en condiciones de producción. Esto significa que la capacidad de carga, el alcance, la repetibilidad, la precisión de trayectoria, el ciclo de trabajo, el método de montaje y la compatibilidad con los utillajes importan más que las especificaciones destacadas por sí solas. Los compradores deben considerar el manipulador como parte de una célula de proceso completa, no como un brazo aislado.
Las normas industriales también influyen en la selección. Un manipulador robótico utilizado en producción orientada a la exportación suele requerir documentación alineada con las prácticas de seguridad de maquinaria, el cumplimiento eléctrico y los códigos de fabricación específicos del cliente. Por ello, los proveedores con experiencia en sistemas ISO9001, requisitos relacionados con CE y normas de fabricación como ASME o API suelen ser preferidos para proyectos B2B importantes.
Cómo funciona un manipulador robótico
En el núcleo de un manipulador robótico se encuentran articulaciones y ejes conectados. Los servomotores u otros sistemas de accionamiento giran o desplazan cada articulación según las instrucciones del controlador. El controlador calcula el movimiento basándose en coordenadas programadas, límites de velocidad, aceleración, orientación de la herramienta y parámetros del proceso, y después envía comandos sincronizados para que el brazo alcance la posición objetivo con una temporización y calidad de trayectoria controladas.
La retroalimentación es esencial. Los codificadores, interruptores de límite y sensores de proceso informan de la posición y el estado reales del manipulador. El control de bucle cerrado compara el movimiento ordenado con el movimiento real y corrige las desviaciones en tiempo real. En soldadura o corte, esto ayuda a mantener el ángulo de la antorcha, la velocidad de avance y la distancia de separación, que afectan directamente a la penetración, la calidad del cordón, el estado del borde de corte y las tasas de retrabajo posteriores.
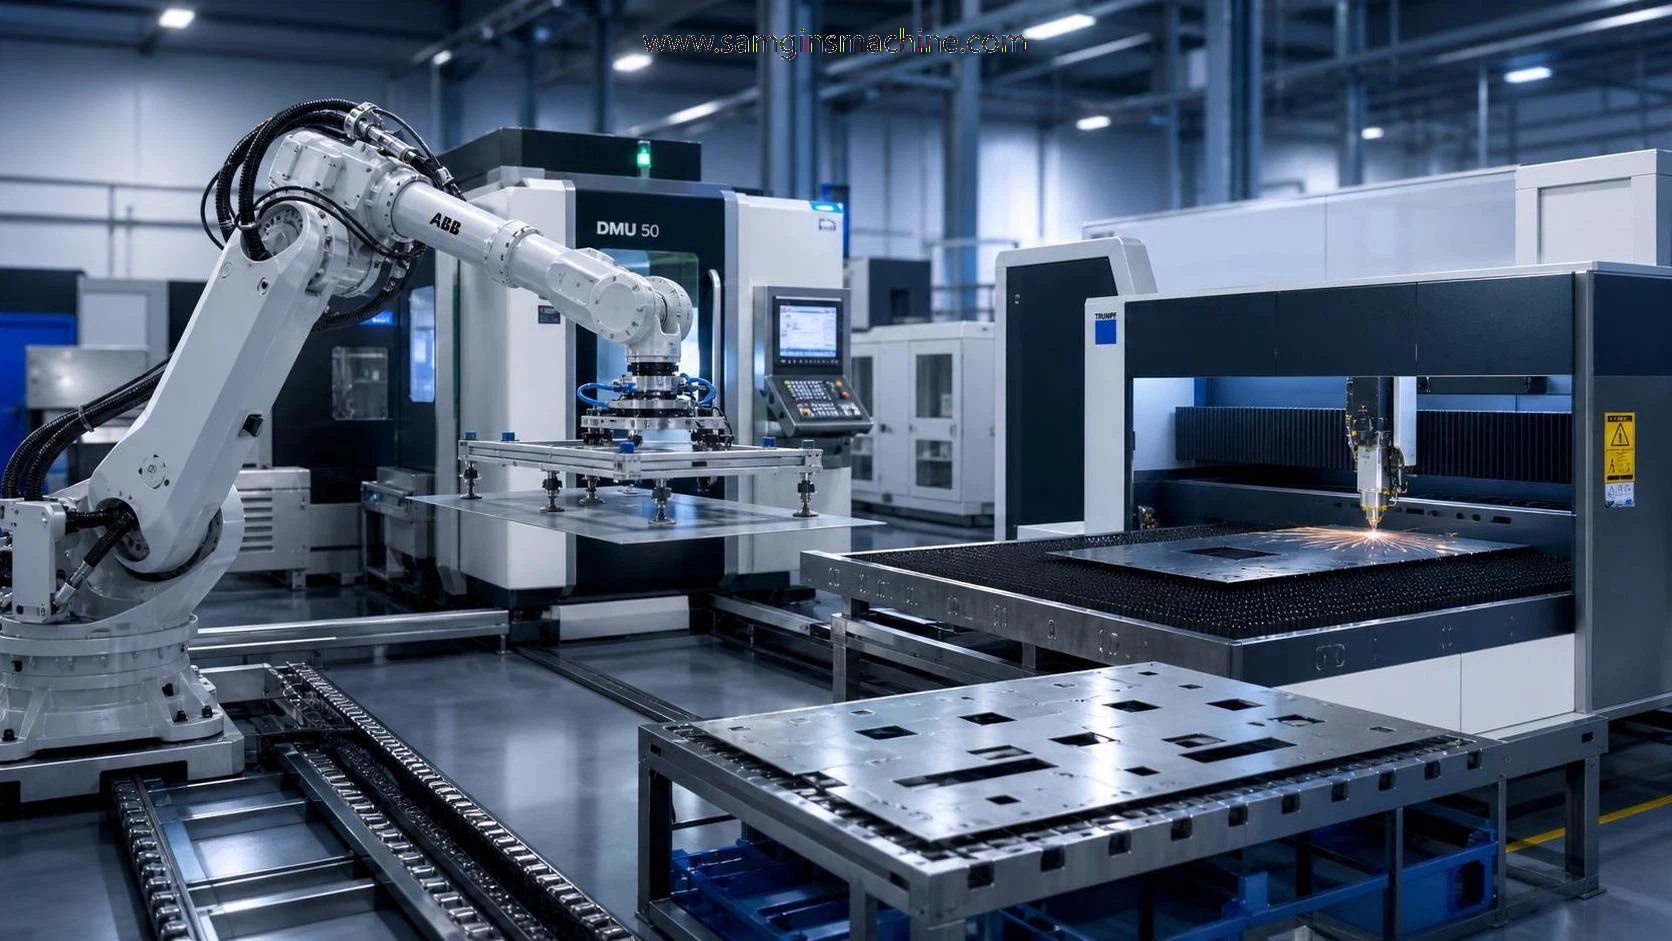
El efector final define la tarea. Un manipulador robótico puede llevar una antorcha de soldadura, cabezal de plasma, cabezal láser, pinza, herramienta de elevación magnética, husillo de pulido o sensor de inspección. La selección del utillaje no solo modifica la función, sino también la demanda de carga útil, el tendido de cables, la exposición al calor y la rigidez de movimiento necesaria. Un manipulador para soldadura de tuberías afronta restricciones de ingeniería diferentes de las de uno utilizado para manipulación de chapa o desbarbado.
La integración con equipos externos es igualmente importante. Los posicionadores, rotadores, pórticos, transportadores, rastreadores de costura, vallado de seguridad y fuentes de alimentación suelen determinar la productividad global. En la fabricación pesada, los mejores resultados suelen obtenerse combinando el manipulador robótico con dispositivos coordinados de sujeción de piezas, de modo que el robot realiza el movimiento preciso mientras el utillaje o rotador presenta la pieza en la posición de soldadura o procesamiento más eficiente.
Tipos principales de sistemas de manipuladores robóticos
Los robots articulados son el tipo más ampliamente reconocido. Sus articulaciones rotativas proporcionan una alta flexibilidad y los hacen adecuados para soldadura por arco, manipulación de materiales, alimentación de máquinas y movimientos espaciales complejos alrededor de piezas irregulares. Un manipulador robótico articulado de seis ejes suele ser la base de la automatización industrial general porque puede controlar simultáneamente la posición y la orientación en zonas de trabajo confinadas o de múltiples ángulos.
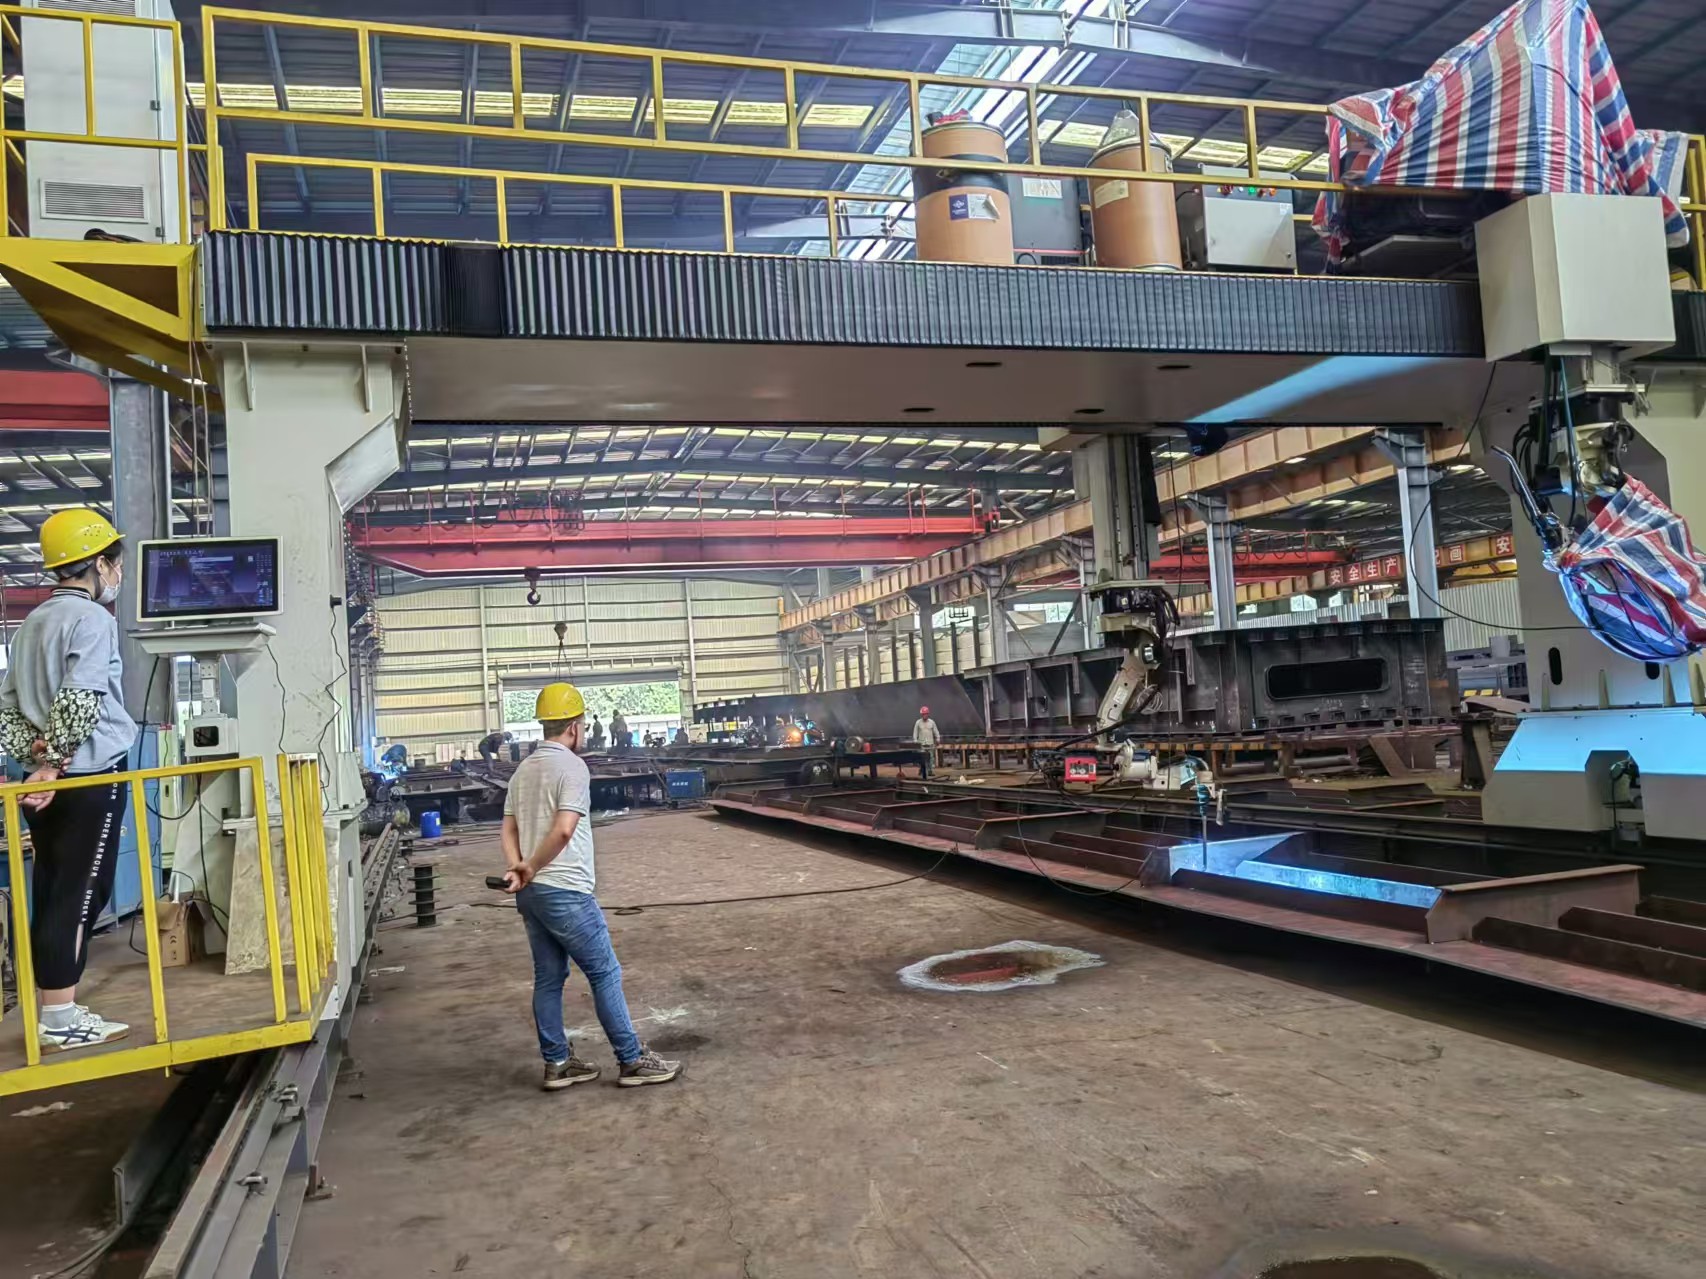
Los sistemas cartesianos y de pórtico se desplazan a lo largo de ejes lineales y son preferidos cuando el proceso requiere recorridos largos, grandes envolventes de trabajo o una lógica de coordenadas sencilla. Para fabricaciones de gran tamaño, estructuras de acero, depósitos y conjuntos de tuberías, un manipulador robótico de pórtico puede ofrecer una mejor cobertura que un brazo montado en el suelo. Aquí es donde soluciones como un robot de soldadura de tipo pórtico de 9 ejes son relevantes para cordones largos y trayectorias de soldadura de gran formato.
Los manipuladores SCARA y delta son más habituales en aplicaciones de montaje de alta velocidad o pick-and-place ligero que en fabricación pesada. Destacan cuando la velocidad, el diseño compacto y el movimiento plano repetitivo son prioritarios. Por el contrario, los sistemas de coordenadas cilíndricos, polares o especializados todavía aparecen en células de automatización de nicho donde la geometría de la pieza y la trayectoria del proceso justifican una arquitectura de movimiento menos común.
Los sistemas híbridos combinan manipuladores con ejes externos, como posicionadores rotativos, rotadores de soldadura, unidades de cabezal y contrapunto o carriles lineales. En términos prácticos, muchos compradores no adquieren únicamente un manipulador robótico, sino un paquete de automatización coordinado. Wuxi Samgins responde a este patrón mediante robots de soldadura, sistemas personalizados de 7 y 9 ejes, posicionadores de soldadura, rotadores de soldadura y máquinas de soldadura de costura larga diseñados en torno al proceso, no solo al brazo.
Por qué los fabricantes utilizan un manipulador robótico
El primer factor es la repetibilidad. Las operaciones manuales dependen en gran medida de la habilidad del operario, el nivel de fatiga, las variaciones entre turnos y el entorno de trabajo. Un manipulador robótico puede repetir movimientos programados durante largas series de producción, ayudando a estabilizar el aspecto de las soldaduras, la colocación de cordones, la consistencia del corte, el ritmo de manipulación y la calidad entre piezas. Para fabricantes exportadores o talleres de fabricación por contrato, esta consistencia permite resultados de entrega e inspección más predecibles.
El segundo factor es la productividad en condiciones difíciles. Los componentes pesados, las costuras largas, la carga repetitiva, el calor elevado, los humos y el acceso incómodo a las uniones pueden reducir el rendimiento manual e incrementar el riesgo ergonómico. Un manipulador robótico permite un funcionamiento continuo con menor dependencia de mano de obra especializada escasa. En células de soldadura y fabricación, también hace más viable la utilización en múltiples turnos cuando se combina con utillajes robustos y control de parámetros.
El tercer factor es la integración de procesos. Los fabricantes necesitan cada vez más un sistema que pueda trabajar con corte CNC, preparación de placas, líneas de vigas H, manipulación de tuberías y equipos de acabado. Dado que Wuxi Samgins suministra una amplia gama de maquinaria que incluye robots de soldadura, máquinas de producción de vigas H, máquinas de corte CNC por plasma y láser de fibra, máquinas de curvado y nivelado de placas, y equipos de procesamiento de tuberías, los compradores pueden alinear el manipulador robótico con equipos aguas arriba y aguas abajo desde la perspectiva del flujo de trabajo de fabricación.
Un manipulador robótico también favorece la flexibilidad del producto. A medida que cambia la combinación de pedidos, el movimiento programable es más fácil de reconfigurar que los utillajes rígidos dedicados. Esto es especialmente útil para talleres por encargo, plantas de estructuras de acero, fabricantes de depósitos y contratistas de tuberías que manejan dimensiones y tamaños de lote variados. El caso de negocio se vuelve más sólido cuando el proveedor ofrece personalización, soporte de utillaje y servicio técnico a largo plazo.
Quién debería considerar esta tecnología
Un manipulador robótico es más adecuado para fábricas donde el movimiento repetitivo y la consistencia de calidad afectan directamente a la rentabilidad. Esto incluye talleres de estructuras de acero, productores de recipientes a presión y depósitos, fabricantes de tuberías, talleres de fabricación vinculados a la construcción naval, fábricas de chapa metálica, fabricantes de maquinaria y empresas generales de trabajo del metal que enfrentan tareas recurrentes de soldadura, manipulación, posicionamiento, corte o acabado superficial.
También es relevante para empresas que afrontan limitaciones de mano de obra o variaciones de calidad entre turnos. Si un proceso depende de un pequeño número de operarios con mucha experiencia, la automatización resulta atractiva como forma de preservar la producción, reducir cuellos de botella y acortar la dependencia de la formación. Un manipulador robótico no elimina la necesidad de una ingeniería de procesos cualificada, pero puede reducir la variabilidad una vez que la ventana de proceso se ha establecido correctamente.
Los responsables de decisión típicos incluyen propietarios de fábricas, gerentes de producción, ingenieros de planta, ingenieros de soldadura, equipos de compras y directores de proyecto responsables de la expansión de capacidad. Sus inquietudes suelen ir más allá del alcance y la carga útil del robot. Buscan claridad sobre el diseño de utillajes, la facilidad de uso del software, el soporte de mantenimiento, el plazo de entrega de repuestos, el cumplimiento para exportación y si la célula puede adaptarse a medida que evolucionan las líneas de producto.
Para compradores en proyectos internacionales, la experiencia del proveedor importa. Wuxi Samgins menciona más de diez años de experiencia exportadora y familiaridad con los códigos de fabricación habituales en diferentes mercados. Esto es importante cuando el manipulador robótico se instalará en entornos donde la documentación, la adaptación de voltaje, las prácticas de seguridad y las normas locales de aceptación influyen en el éxito de la puesta en marcha y la operación a largo plazo.
Escenarios de aplicación y contexto de proyectos globales
Un manipulador robótico se utiliza ampliamente cuando las piezas son grandes, pesadas o geométricamente repetitivas. En la fabricación de depósitos y recipientes, el manipulador puede apoyar la soldadura circunferencial, las costuras longitudinales, el procesamiento de áreas de boquillas o el movimiento coordinado con rotadores de soldadura. En estructuras de acero, puede utilizarse con líneas de ensamblaje, soldadura, perforación y enderezado de vigas H para reducir la manipulación manual y mejorar el ritmo de producción en múltiples estaciones.
Las aplicaciones de tuberías y elementos tubulares son otra excelente opción. Las uniones largas de tuberías, las trayectorias de soldadura repetidas y las exigentes condiciones de alineación hacen atractiva la automatización, especialmente cuando se combina con máquinas de soldadura de tuberías de 12 m, manipuladores, rotadores y posicionadores. En chapa metálica y componentes fabricados, un manipulador robótico puede facilitar la carga, descarga, desbarbado, pulido o transferencia de piezas entre equipos de corte, plegado y curvado.
Las decisiones reales de compra suelen estar condicionadas por experiencias de entrega previas en regiones o industrias similares. Wuxi Samgins enumera clientes internacionales como URALSTANKOIMPORT, MD Calbah Industries Pty Ltd, Ersay International Transport, Contevix comercio e servicos ltda, Zein Steel Industries Co.LLC, BatysMunaiGazZhabdyktary LLP, PT.Cahaya mas Cemerlang, Estructuras Metalicas Girders Chile Limitada y Lincoln Electric-MENA. Aunque cada proyecto es diferente, esto indica experiencia práctica en el suministro transfronterizo de maquinaria.
Desde la perspectiva del acceso al mercado, los compradores deben verificar si la célula de manipulador robótico se ajusta al marco de seguridad y documentación requerido. Wuxi Samgins declara el cumplimiento de los sistemas de calidad ISO9001 y de las directivas europeas CE de Maquinaria y LVD para sus máquinas. Para muchos importadores, este es un punto de partida importante al revisar la aceptación de la máquina, los expedientes técnicos y el riesgo de adquisición antes del envío y la instalación.
Cómo seleccionar el manipulador robótico adecuado
La selección debe comenzar por el proceso, no por el catálogo de robots. Los compradores deben definir el tipo de material, el diseño de la unión, el tamaño de la pieza, el tiempo takt, la lógica de utillaje, la trayectoria de soldadura o manipulación requerida y la producción anual prevista. Un manipulador robótico que parece sobredimensionado sobre el papel puede seguir siendo correcto si la aplicación incluye acceso de largo alcance, restricciones de espacio libre para la antorcha o futuras ampliaciones de producto.
Los factores técnicos principales incluyen carga útil, alcance, repetibilidad, configuración de ejes, perfil de velocidad, orientación de montaje y compatibilidad con ejes externos. El efector final y el paquete de cables deben considerarse desde el principio, ya que afectan a la inercia, el riesgo de colisión, la exposición térmica y la complejidad del mantenimiento. En fabricación, también es necesario comprobar si el manipulador puede mantener la estabilidad del proceso bajo salpicaduras, vibración, polvo y tolerancias variables de las piezas.
El diseño de la célula suele ser el factor decisivo. Un manipulador robótico puede rendir por debajo de lo esperado si el posicionador es débil, la sujeción de las piezas es inestable o el acceso a la programación es deficiente. Los compradores deben revisar la distribución completa, incluyendo la carga por parte del operario, el vallado de seguridad, la ubicación de la fuente de alimentación, el acceso a consumibles y el espacio para las operaciones de servicio. Aquí es donde un proveedor con experiencia tanto en robots como en maquinaria auxiliar puede reducir el riesgo de integración.
Para aplicaciones con geometrías inusuales o requisitos de servicio pesado, la personalización es importante. Wuxi Samgins destaca robots de soldadura personalizados de 7 y 9 ejes, rotadores de soldadura de servicio pesado y máquinas de soldadura de costura larga para depósitos, tuberías, estructuras de acero y fábricas de chapa metálica. Esto tiene sentido cuando los paquetes estándar de manipuladores robóticos no resuelven completamente la longitud de recorrido, el tamaño de la pieza o la accesibilidad de posicionamiento.
Fabricación, instalación y control de calidad
Un proyecto fiable de manipulador robótico depende de una ingeniería rigurosa antes del envío. Esto suele incluir la revisión de la aplicación, la simulación de movimiento cuando sea necesaria, la confirmación de utillajes, la planificación eléctrica y la definición de interfaces con fuentes de alimentación de soldadura, sistemas de corte, transportadores o dispositivos giratorios. En líneas de maquinaria fabricada, la coordinación entre la célula robotizada y los equipos adyacentes suele determinar si la línea final funciona sin problemas o desarrolla paradas evitables.
La calidad de los componentes tiene un efecto directo en la estabilidad a largo plazo. Wuxi Samgins declara que los componentes hidráulicos, servo y CNC clave utilizan marcas importadas de fama mundial para respaldar la precisión, la estabilidad y la vida útil. En términos prácticos de compra, esto es importante porque la respuesta de los ejes, la fiabilidad del controlador y un rendimiento eléctrico constante influyen no solo en la calidad de producción, sino también en el tiempo de resolución de problemas y la planificación de repuestos.
La instalación debe seguir una secuencia estructurada: cimentación y anclaje, conexión eléctrica, verificación de seguridad, comprobaciones de movimiento en seco, calibración del punto central de la herramienta, validación de utillajes, ajuste de parámetros del proceso y formación de operarios. Un manipulador robótico no puede ofrecer la calidad esperada si la puesta en marcha se detiene en la confirmación básica del movimiento. Es necesaria la cualificación del proceso en condiciones reales de pieza, especialmente en soldadura, donde el ajuste de la unión y el aporte térmico afectan a la repetibilidad.
El control de calidad debe continuar después de la entrega. Los compradores deben solicitar registros de inspección, manuales de operación, planos de cableado, listas de piezas de desgaste y pautas de mantenimiento. La capacidad de servicio a largo plazo importa tanto como la propia máquina. Wuxi Samgins orienta su oferta al diseño, la fabricación, las ventas, el servicio posventa y el soporte técnico, lo cual es relevante para importadores que buscan reducir las variaciones de calidad, las dificultades de entrega y las brechas de servicio durante el ciclo de vida del equipo.
Coste total de propiedad y retorno de la inversión
El precio de compra de un manipulador robótico es solo una parte de la inversión. Los compradores deben calcular el coste total de propiedad considerando el brazo, controlador, utillaje, accesorios, sistema de seguridad, programación, instalación, formación, repuestos, consumibles y riesgo de tiempo de inactividad. En aplicaciones de soldadura, el consumo de material de aporte, la eficiencia del gas de protección, la reducción de retrabajos y la mejora del tiempo de ciclo pueden tener un impacto financiero mayor que la diferencia inicial de precio del robot entre proveedores.
El ROI depende de la utilización. Un manipulador robótico que funciona un turno corto con piezas de bajo volumen muy variables puede tener un retorno lento, a menos que la célula esté diseñada para cambios rápidos. Por el contrario, las soldaduras repetitivas, la manipulación pesada, las costuras largas o la producción ininterrumpida suelen generar un caso de negocio más sólido. Los compradores deben modelar escenarios optimistas, base y conservadores en lugar de depender de supuestos de producción optimistas.
La planificación del mantenimiento afecta a la estabilidad de los costes. La lubricación preventiva, la inspección de cables, la limpieza de antorchas, la sustitución de piezas de desgaste, las comprobaciones del estado de los codificadores y la recalibración periódica pueden prevenir fallos mayores. Los importadores también deben preguntar por soporte remoto, paquetes de repuestos recomendados y estrategia de servicio local. Un manipulador robótico de menor precio puede resultar más caro con el tiempo si la documentación es deficiente, los tiempos de respuesta son lentos o las piezas críticas son difíciles de obtener.
Para muchos compradores B2B, el mejor resultado financiero se obtiene al combinar desde el principio el manipulador robótico con los equipos de proceso circundantes. Cuando el brazo, posicionador, rotador, máquina de corte y línea de fabricación se seleccionan como un sistema coordinado, el rendimiento es más fácil de predecir y el cálculo del retorno de la inversión resulta más creíble. Esta visión de sistemas es especialmente relevante para talleres que amplían capacidad en lugar de adquirir una sola máquina independiente.
Mantenimiento y tendencias futuras del sector
Un manipulador robótico debe mantenerse según el ciclo de trabajo, el entorno y la intensidad del proceso. Las células de soldadura de alta temperatura, los talleres de acero con polvo y las líneas de producción continuas suelen requerir inspecciones más frecuentes que las aplicaciones de montaje ligero. Los compradores deben establecer desde el inicio de la producción un programa práctico para lubricación, comprobaciones de pernos, inspección del tendido de cables, verificación de sensores, copia de seguridad del software y revisión de calibración, en lugar de esperar a que aparezcan problemas.
Las actualizaciones suelen ser relevantes cuando cambia la combinación de productos, aumentan los objetivos de producción o la integración digital se convierte en una prioridad. Las vías de mejora habituales incluyen añadir carriles lineales, cambiar efectores finales, integrar seguimiento de costura, mejorar la programación offline o conectar el manipulador robótico a sistemas de datos de planta para supervisar la utilización y el mantenimiento. Estas actualizaciones pueden prolongar la vida útil y mejorar la rentabilidad de la inversión original.
La dirección del sector es clara: células más flexibles, mejor integración de sensores, control de procesos más estricto y mayor coordinación entre robots y maquinaria de fabricación. En el trabajo del metal, los compradores desean cada vez más paquetes de automatización que conecten la soldadura, el corte, la manipulación, la preparación de placas y el procesamiento estructural. Esto aumenta el valor de los proveedores que comprenden tanto el manipulador como la línea de producción circundante.
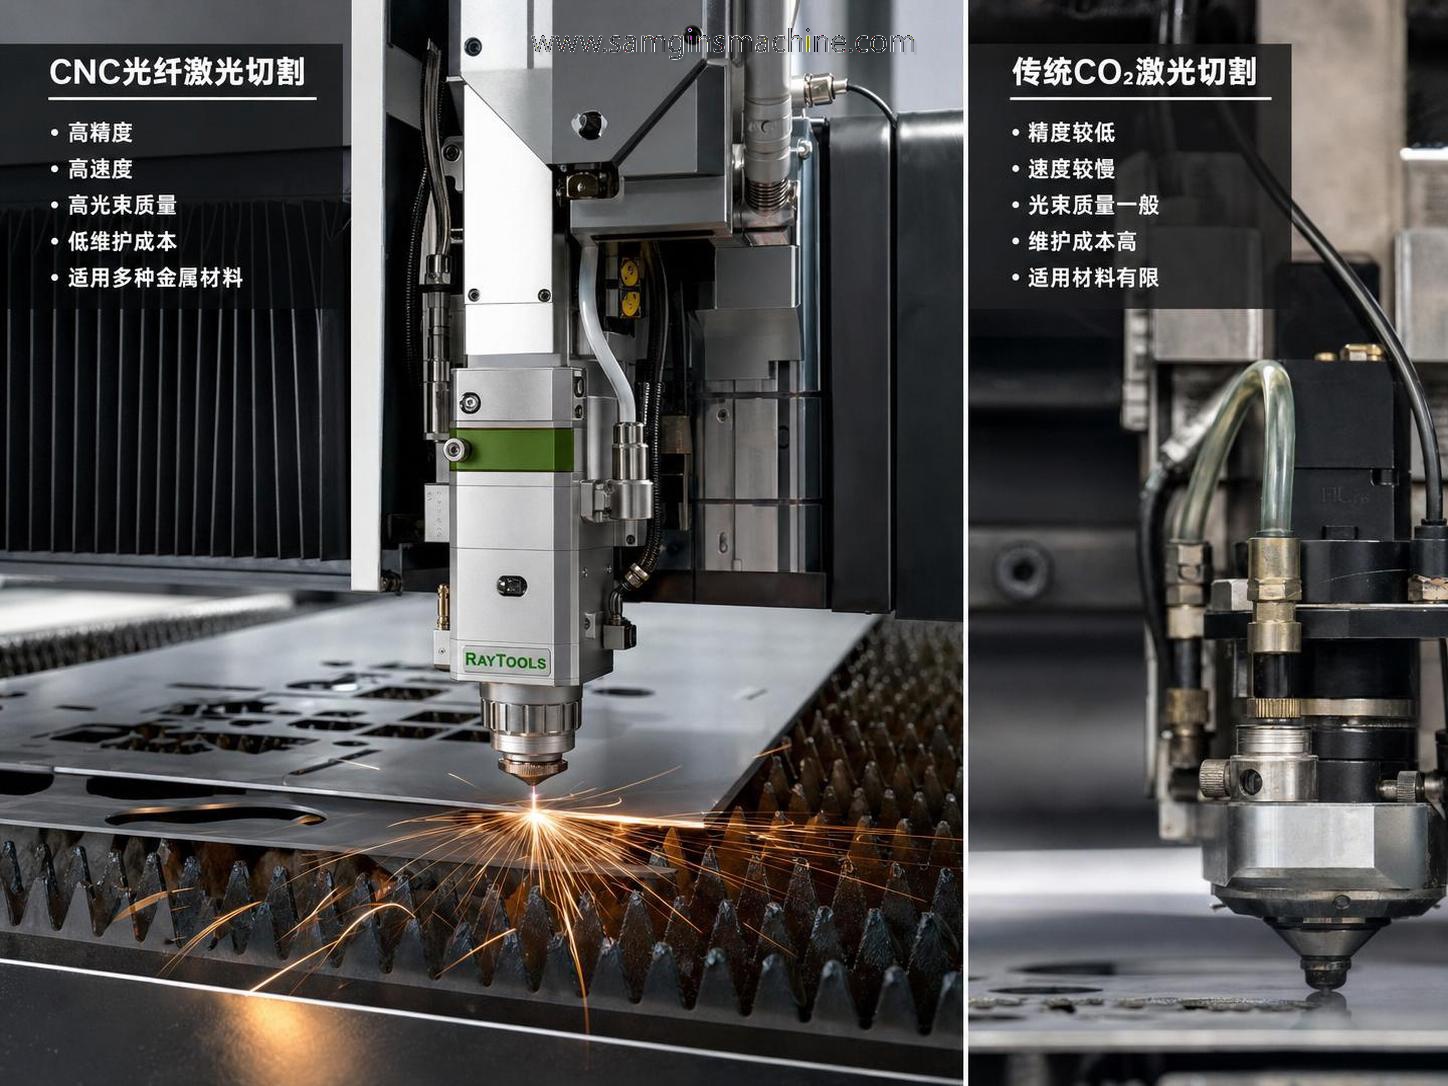
Para las empresas que evalúan los siguientes pasos, los temas relacionados que merece la pena comparar incluyen las aplicaciones de manipuladores robóticos que mejoran la flexibilidad de la línea y la diferencia entre las máquinas de corte láser CNC y las máquinas de corte láser de fibra al planificar la preparación de material aguas arriba. En este contexto más amplio de automatización, Wuxi Samgins es adecuado para compradores que buscan una amplia cartera de maquinaria, capacidad de personalización y soporte práctico para proyectos de manipuladores robóticos orientados a la fabricación.
Buscar

Envíenos un mensaje
Envíenos un mensaje
Una persona dedicada realizará un seguimiento individual de sus necesidades y proporcionará soluciones personalizadas según
sus necesidades.
Póngase en contacto
Esperamos tener noticias suyas para comunicarnos en profundidad sobre cómo satisfacer sus requisitos de mezcla.