




Robots de manipulación de alta resistencia en entornos de fundición: resistencia al polvo, sellado IP67 y tolerancia a temperaturas ambiente de 150°C explicados
Robots de manipulación de alta resistencia en entornos de fundición: resistencia al polvo, sellado IP67 y tolerancia a temperaturas ambiente de 150°C explicados
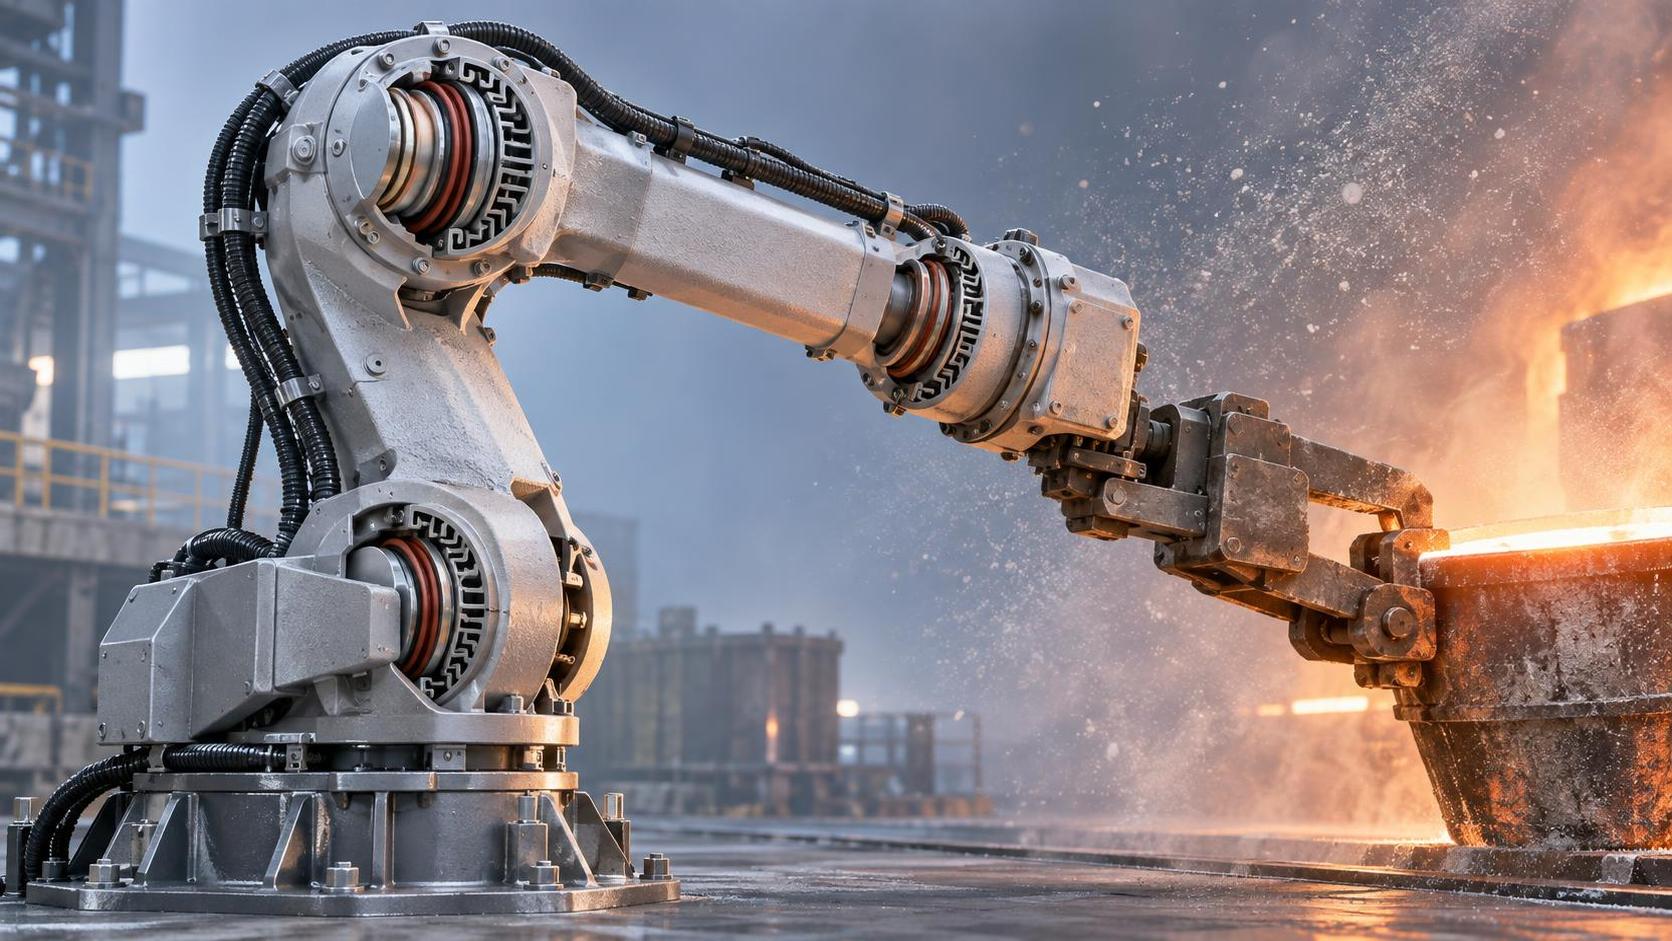
Por qué la protección IP67 y la tolerancia a temperaturas ambiente de 150 °C no son solo afirmaciones de marketing, sino umbrales operativos
Al evaluar robots de manipulación para servicio pesado destinados a fundiciones, los evaluadores técnicos no necesitan otra definición de «IP67» ni un repaso de las normas ISO. Necesitan saber:¿Qué falla primero cuando el polvo se deposita a 130 °C y el sellado de este robot resiste tras 18 meses de ciclos térmicos por turnos? La respuesta no reside únicamente en las especificaciones de la ficha técnica, sino en cómo estas se relacionan con modos de fallo reales: entrada de condensación durante los ciclos de enfriamiento, migración de partículas abrasivas hacia las carcasas de los accionamientos armónicos y degradación a largo plazo del revestimiento de los cables bajo calor radiante.
IP67 no es suficiente: es el punto de partida para la gestión del polvo
IP67 garantiza protección contra la inmersión temporal y la entrada total de polvo, pero en las fundiciones, el *tipo* y el *comportamiento* del polvo son más importantes que la clasificación en sí. Los entornos de fundición generan partículas finas y angulares de sílice (a menudo inferiores a 50 μm) que, bajo vibración y expansión térmica, actúan como pasta de esmerilado. Un robot con clasificación IP67 puede superar las pruebas de laboratorio con polvo de talco, pero fallar en la validación en campo si los sellos de sus articulaciones carecen de una geometría laberíntica secundaria o si las carcasas de sus motores no cuentan con capacidad de purga a presión positiva.
La verdadera resistencia al polvo exige una mitigación por capas: servomotores sellados con retenes de eje de doble labio, prensaestopas herméticos con alivio de tensión relleno de silicona y armarios de control con refrigeración por aire forzado filtrado, donde el flujo de aire se mantiene incluso durante la apertura de las puertas del horno. Es fundamental verificar IP67 en *cada eje accionado*, no solo en la unidad base. Muchos proveedores certifican únicamente el cuerpo principal, dejando las articulaciones de muñeca y las interfaces del efector final como puntos débiles. Si su robot manipula moldes de arena verde o cajas de machos, verifique la integridad del sellado en los seis grados de libertad, no solo la etiqueta IP67 de la placa de características.
Tolerancia a temperaturas ambiente de 150 °C: no se trata de funcionamiento continuo, sino de sobrevivir a los ciclos térmicos
Las clasificaciones de temperatura ambiente suelen interpretarse erróneamente. Un robot clasificado para «150 °C de temperatura ambiente» no significa que funcione continuamente a esa temperatura; significa que sus componentes conservan su integridad funcional *durante la exposición* a dicho entorno durante periodos definidos, normalmente conforme a IEC 60068-2-2. Más importante aún, debe soportar transitorios térmicos repetidos: pasar de 150 °C cerca de una estación de colada a 40 °C en una zona de enfriamiento en cuestión de minutos. Ese ciclo somete a tensión las uniones de soldadura, acelera el envejecimiento del aislamiento y provoca una expansión diferencial entre las carcasas de aluminio y los trenes de engranajes de acero.
La prueba real no es la temperatura máxima, sino la histéresis térmica. Busque evidencia de reducción de capacidad a nivel de componente: servoaccionamientos con disipadores sobredimensionados y condensadores electrolíticos de alta temperatura (clasificados ≥105 °C), cables con cubiertas de ETFE o poliimida (no PVC o PUR estándar) y lubricantes para motorreductores especificados para funcionamiento continuo por encima de 120 °C. Si el proveedor no puede proporcionar datos de imágenes térmicas de una prueba de vida acelerada de 3 meses, incluidos escaneos infrarrojos de los rodamientos de las articulaciones y las carcasas de los codificadores, considere la afirmación de 150 °C como teórica, no operativa.
Donde convergen el sellado y la resistencia al calor: la zona de interfaz crítica
El punto de fallo más frecuente no es el propio brazo robótico, sino la interfaz entre el robot y los equipos periféricos. Considere un robot de manipulación para servicio pesado que alimenta piezas fundidas a una línea de granallado. En el punto de transferencia, la muñeca del robot atraviesa una cortina de granallado donde el medio abrasivo entra en contacto con las superficies calientes de las piezas. Incluso con articulaciones clasificadas IP67, las líneas neumáticas sin sellar, los cables de codificador sin protección o los soportes de herramientas no herméticos se convierten en vías de entrada para el polvo y la humedad.
Aquí es donde la disciplina de diseño diferencia los sistemas probados en campo de los certificados en laboratorio. Las implementaciones robustas utilizan herramientas de cambio rápido completamente selladas con canales integrados de purga de aire, conectores M12 blindados con carcasas de latón niquelado (no de zinc) y realimentación de posición por fibra óptica en lugar de potenciómetros expuestos. Si su aplicación implica contacto directo con zonas de salpicaduras de metal fundido, aunque sea de forma intermitente, exija pruebas de bridas de montaje con recubrimiento cerámico y juntas de calidad refractaria en todas las interfaces estáticas.
La validación en condiciones reales por encima de la certificación por sí sola
El cumplimiento de CE e ISO9001 confirma la conformidad de los procesos, no la resistencia ambiental. Un robot con marcado CE puede cumplir las directivas de compatibilidad electromagnética y baja tensión, pero aun así sufrir una deriva prematura del codificador en una fundición polvorienta con alta interferencia electromagnética. Del mismo modo, ISO9001 certifica que el fabricante dispone de un sistema de calidad; no dice nada sobre si su modelado térmico tiene en cuenta la reflexión del calor radiante en los revestimientos del horno.
Solicite informes de validación en campo, no registros internos de pruebas, de instalaciones con perfiles térmicos y cargas de polvo comparables. Solicite específicamente: (1) registros de mantenimiento que muestren la frecuencia de sustitución de sellos durante más de 12 meses, (2) series temporales de imágenes térmicas de articulaciones críticas a lo largo de múltiples ciclos de calentamiento/enfriamiento y (3) análisis de modos de fallo para cualquier tiempo de inactividad superior a 30 minutos durante el primer año. Si el proveedor afirma «no se han reportado fallos», profundice: ¿se registró el tiempo de actividad? ¿Se anotaron las pequeñas fugas de sellado como «desgaste aceptable»? Sin datos operativos detallados y con marca temporal, la certificación sigue siendo una referencia básica, no una garantía.
El contexto de la aplicación importa más que las fichas técnicas
No todas las tareas de fundición exigen una resistencia de especificación completa. La manipulación de moldes precalentados antes de la colada puede requerir tolerancia a 150 °C, pero la clasificación de piezas fundidas después del desmoldeo suele realizarse por debajo de 80 °C, lo que hace que IP65 con sellos de rodamientos mejorados sea suficiente y más rentable. Del mismo modo, la manipulación robótica de tubos para la fabricación de calderas, una aplicación posterior habitual, se enfrenta a factores de esfuerzo distintos: impactos mecánicos derivados del movimiento de tubos pesados, no ciclos térmicos. En tales casos, la rigidez estructural y la amortiguación hidráulica importan más que la clasificación de temperatura ambiente. Por ejemplo, lamáquina hidráulica NC para curvar tubos aprovecha herramientas de alta dureza (HRC50+) y una retracción lenta del mandril precisamente para gestionar la deformación inducida por impactos, características que rara vez se destacan en las fichas técnicas de robots, pero que son críticas en las líneas integradas de flujo de materiales.
Antes de decidirse por un «robot de manipulación para servicio pesado», determine su ciclo de trabajo real: tiempo máximo de permanencia cerca de fuentes de calor, concentración media de partículas (medida en mg/m³, no mediante evaluación visual) y frecuencia de los transitorios térmicos. Después, adapte, no maximice, las capacidades validadas del robot a ese perfil. Una especificación excesiva genera costes y complejidad innecesarios; una especificación insuficiente garantiza tiempos de inactividad no programados.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje