




Robots de manipulación de alta carga útil para la transferencia de bobinas de acero: por qué una capacidad de más de 200 kg requiere frenado con redundancia dual y monitorización térmica
Robots de manipulación de alta carga útil para la transferencia de bobinas de acero: por qué una capacidad de más de 200 kg requiere frenado con redundancia dual y monitorización térmica
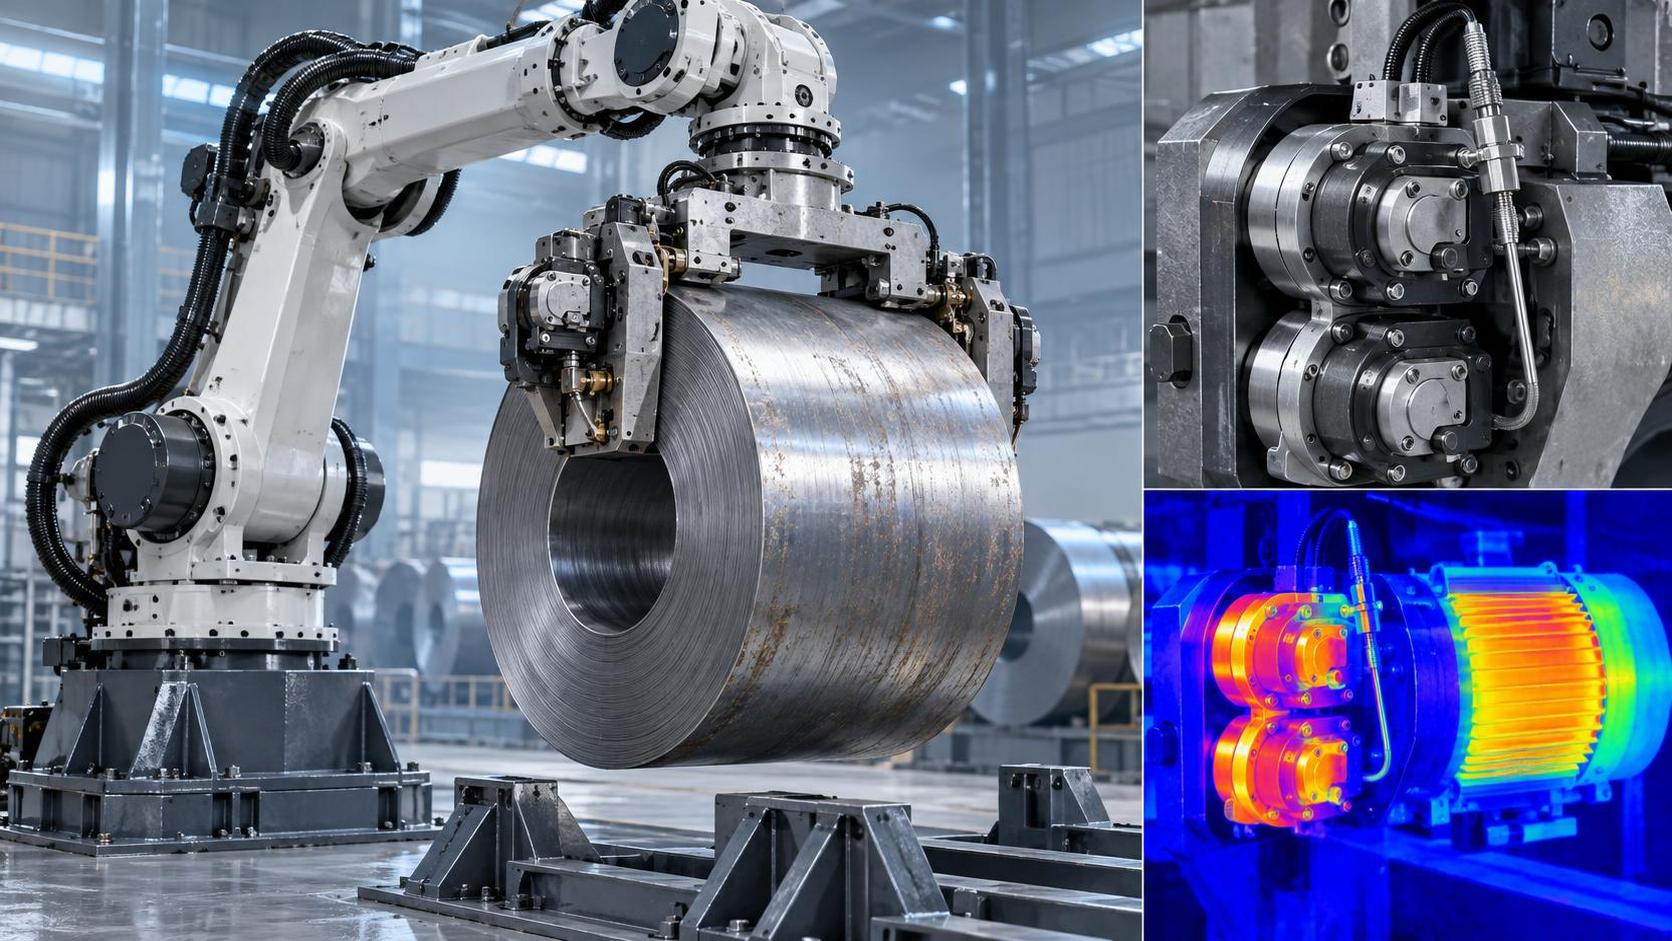
Para los gerentes de proyecto que supervisan operaciones de transferencia de bobinas de acero de alta resistencia, seleccionar un robot de manipulación de alta carga útil no se trata solo de la capacidad de elevación, sino de seguridad crítica para la operación y tiempo de actividad. Cuando las cargas útiles superan los 200+ kg, los sistemas de frenado de punto único y la gestión térmica pasiva plantean riesgos inaceptables de deslizamiento, sobrecalentamiento o paradas imprevistas. Esto no es teórico: en operaciones con turnos continuos, especialmente cuando las bobinas laminadas en caliente permanecen a temperaturas ambiente superiores a 40°C antes de la transferencia, la pérdida de eficacia de los frenos y la desviación de temperatura del motor pueden acumularse entre ciclos, degradando la repetibilidad y activando paradas de emergencia. ¿El resultado? Pérdida de tiempo de producción, retrasos de recalibración y mayor riesgo de caída de la carga durante las fases de desaceleración o sujeción.
Por qué más de 200 kg exige un frenado con redundancia dual
Un único freno electromagnético en un eje de alta carga útil puede cumplir sobre el papel las especificaciones nominales de par de retención estático, pero las condiciones reales reducen rápidamente el margen. Las bobinas de acero suelen presentar calor residual, película de aceite u oxidación superficial que reduce el coeficiente de fricción entre la pinza y la superficie de la bobina. Más importante aún, el frenado dinámico repetido genera calor en la propia bobina del freno, reduciendo la fuerza de tracción magnética en ciclos sucesivos. Un sistema de redundancia dual, que normalmente combina un freno activo de servomotor con un freno mecánico de seguridad accionado por resorte, garantiza que, incluso si una vía se degrada (por ejemplo, debido a fluctuaciones de tensión o expansión térmica de la bobina), la segunda permanezca plenamente funcional con carga completa. Esta redundancia no es un lujo; es la forma en que las celdas robóticas conformes con CE mantienen un rendimiento de Categoría 3 / PL e según ISO 13849-1 en aplicaciones de retención de carga.
Este requisito afecta directamente a la integración estructural. Las bases de los robots deben estar clasificadas para cargas inerciales y gravitacionales combinadas durante eventos de parada de emergencia, no solo para el funcionamiento en estado estacionario. Por ejemplo, una bobina de 250 kg que se desplaza a 0,8 m/s lleva aproximadamente 80 J de energía cinética. Disiparla de forma segura exige tanto un frenado de alto par *como* un montaje rígido para evitar la deriva posicional inducida por la flexión de la base. Por ello, los fabricantes que especifican robots con cargas útiles de >200 kg exigen habitualmente cimentaciones de hormigón reforzado o placas de acero atornilladas y ancladas a las columnas del edificio, no kits estándar de montaje en suelo.
La supervisión térmica no es opcional: es control predictivo
La refrigeración pasiva (por ejemplo, carcasas con aletas o convección ambiental) falla bajo los ciclos de trabajo sostenidos habituales en las líneas de posicionamiento de bobinas. Los motores y reductores que operan cerca de los límites térmicos sufren desgaste acelerado de los rodamientos, degradación del lubricante y ruido en la señal del codificador. Sin supervisión, esto provoca una pérdida gradual de repetibilidad: una precisión de ±0,08 mm pasa a ser de ±0,15 mm después de 8 horas de funcionamiento continuo; no es suficiente para activar alarmas, pero sí para causar desalineación de cordones de soldadura aguas abajo.
La supervisión térmica en tiempo real implica sensores PT100 integrados en los bobinados del motor, los depósitos de aceite de la caja de engranajes y las carcasas de las bobinas de freno, que envían datos al controlador de movimiento. Cuando se alcanzan los umbrales de temperatura, el sistema no se limita a apagarse: ajusta proactivamente la temporización del ciclo, ampliando los tiempos de permanencia, reduciendo las rampas de aceleración o redistribuyendo la carga entre ejes. Esto preserva el rendimiento mientras respeta los presupuestos térmicos. Fundamentalmente, estos ajustes se registran y son trazables, lo que permite el análisis de causa raíz cuando los eventos térmicos se concentran en turnos o lotes de bobinas específicos.
Dónde encajan los robots de soldadura en el flujo general de materiales
Aunque los robots dedicados a la manipulación de bobinas predominan en las estaciones de transferencia, la automatización de soldadura suele interactuar directamente con esas mismas bobinas, especialmente en la fabricación de acero estructural. Considere un flujo de trabajo en el que una sección de viga H de más de 200 kg se desenrolla, corta, prepara y traslada a una estación de soldadura. Un6 Axis 1800mm ArmSpan MlG Industrial Welding Robot puede encargarse de la etapa final de unión, pero solo si la manipulación aguas arriba mantiene la posición de la pieza dentro de ±0,3 mm a lo largo de múltiples transferencias. Ese margen de tolerancia se reduce rápidamente sin frenado redundante y control térmico aguas arriba. En la práctica, los gerentes de proyecto descubren que el posicionamiento inconsistente de las bobinas obliga a realizar realineaciones manuales antes de soldar, anulando el retorno de la inversión de las celdas de soldadura robótica.
El6 Axis 1800mm ArmSpan MlG Industrial Welding Robot ejemplifica cómo la precisión se transmite en cascada entre procesos: su repetibilidad de ±0,08 mm presupone un montaje estable y sin vibraciones, así como una presentación uniforme de las piezas. Si los robots de manipulación de bobinas introducen una variación posicional de 0,2 mm debido a deriva térmica o deslizamiento del freno, el robot de soldadura dedica más tiempo a compensar que a soldar. Por ello, la validación integrada del sistema, incluidas las pruebas de estabilización térmica durante ciclos de 72 horas, es innegociable para proyectos en los que la transferencia de bobinas alimenta directamente líneas de soldadura automatizadas.
Pasos de verificación de diseño que no puede omitir
Antes de finalizar las especificaciones, verifique estos tres aspectos con su proveedor:
- Arquitectura de redundancia de frenado: Solicite esquemas que muestren vías de alimentación independientes y separación física entre los frenos primario y secundario, no simplemente “frenos duales” como término de marketing.
- Ubicación de los sensores térmicos: Confirme que los sensores estén ubicados dentro de los bobinados del motor, no solo en las superficies de la carcasa, y que las lecturas lleguen al controlador de movimiento, no solo a una pantalla HMI independiente.
- Informe de validación del ciclo de trabajo: Solicite registros de pruebas que muestren el aumento de temperatura, la retención del par de frenado y la deriva posicional durante ≥1000 ciclos a la carga útil nominal y velocidad máxima, no solo mediciones de laboratorio de un único ciclo.
Los proveedores certificados según ISO 9001 documentan estas pruebas como parte de su proceso de verificación de diseño. Si los informes hacen referencia únicamente a pruebas de banco a temperatura ambiente, y no a perfiles operativos que coincidan con el peso de sus bobinas, la distancia de transferencia y la frecuencia de ciclo, considere que la especificación está incompleta.
Realidades operativas que cambian los cálculos
Dos factores socavan sistemáticamente las clasificaciones teóricas de carga útil en campo: el estado de la superficie de la bobina y la humedad ambiente. Las bobinas oxidadas o recubiertas de cascarilla de laminación reducen la fiabilidad de agarre, lo que obliga a los operadores a reducir la carga útil en un 15–20% para evitar deslizamientos durante la elevación vertical. La alta humedad (>75% HR) acelera la corrosión de las bobinas de freno y degrada la resistencia de aislamiento, especialmente en instalaciones costeras. Ninguno de estos factores aparece en las fichas técnicas, pero ambos afectan directamente a la redundancia de frenado necesaria y al margen de gestión térmica.
Por eso los gerentes de proyecto experimentados especifican robots con sellado equivalente a IP65, no solo por la resistencia al polvo, sino porque las mismas juntas y el recubrimiento conformado que bloquean las partículas también inhiben la entrada de humedad en los conjuntos de freno. El6 Axis 1800mm ArmSpan MlG Industrial Welding Robot , por ejemplo, cumple una protección equivalente a IP65, lo que permite su instalación en talleres donde se forma condensación sobre bobinas frías procedentes de almacenamiento exterior, condiciones que degradarían los componentes de freno sin protección en cuestión de semanas.
En última instancia, la capacidad de carga útil de más de 200 kg no se define por un número en una ficha técnica. Se valida mediante la estabilidad térmica a lo largo de los turnos, la integridad de los frenos después de 10.000 ciclos y la consistencia posicional cuando las condiciones ambientales fluctúan. Los gerentes de proyecto que consideran el frenado con redundancia dual y la supervisión térmica en tiempo real como requisitos básicos de ingeniería, y no como actualizaciones opcionales, evitan costosas adaptaciones, paradas imprevistas e incidentes de seguridad antes de que comience la puesta en marcha.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje