




Роботы для перемещения стальных рулонов с высокой грузоподъёмностью: почему грузоподъёмность 200+ kg требует двухконтурного резервного торможения и термического мониторинга
Роботы для перемещения стальных рулонов с высокой грузоподъёмностью: почему грузоподъёмность 200+ kg требует двухконтурного резервного торможения и термического мониторинга
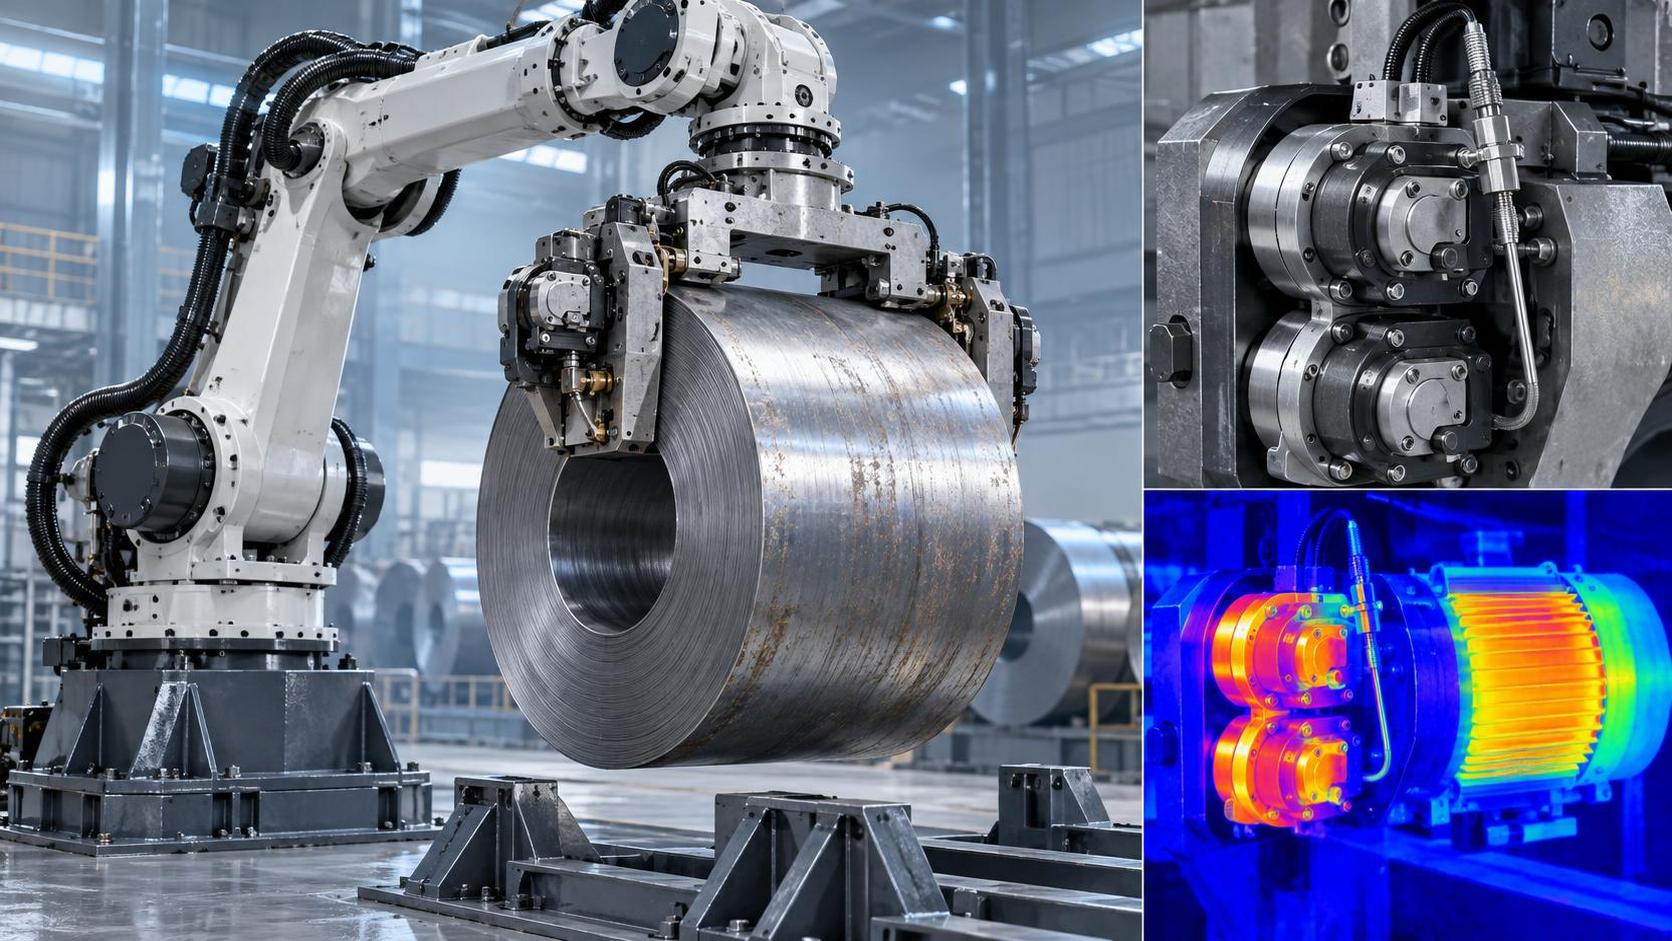
Для руководителей проектов, курирующих операции по перемещению тяжелых стальных рулонов, выбор робота для работы с высокой полезной нагрузкой — это не просто вопрос грузоподъемности, а вопрос критически важных безопасности и времени безотказной работы. Когда полезная нагрузка превышает 200+ kg, одноконтурные тормозные системы и пассивное тепловое управление создают недопустимые риски проскальзывания, перегрева или незапланированных простоев. Это не теория: при непрерывной посменной работе — особенно когда горячекатаные рулоны перед перемещением находятся при температуре окружающей среды выше 40°C — ослабление торможения и температурный дрейф двигателя могут накапливаться от цикла к циклу, снижая повторяемость и вызывая аварийные остановки. Результат? Потеря производственного времени, задержки на повторную калибровку и повышение риска падения груза на этапах замедления или удержания.
Почему для 200+ kg требуется двухканальное резервированное торможение
Один электромагнитный тормоз на оси с высокой полезной нагрузкой может номинально соответствовать требованиям по статическому удерживающему моменту на бумаге, но реальные условия быстро сокращают запас надежности. Стальные рулоны часто имеют остаточное тепло, масляную пленку или поверхностное окисление, что снижает коэффициент трения между захватом и поверхностью рулона. Что еще важнее, повторяющееся динамическое торможение выделяет тепло в самой тормозной катушке, уменьшая силу магнитного притяжения в последовательных циклах. Двухканальная резервированная система, как правило сочетающая активный тормоз серводвигателя с механическим отказобезопасным тормозом с пружинным включением, гарантирует, что даже при ухудшении работы одного контура (например, из-за колебаний напряжения или теплового расширения катушки) второй остается полностью работоспособным при полной нагрузке. Такое резервирование — не роскошь; именно так роботизированные ячейки, соответствующие CE, обеспечивают характеристики Category 3 / PL e согласно ISO 13849-1 в задачах удержания груза.
Это требование напрямую влияет на конструктивную интеграцию. Основания роботов должны быть рассчитаны на совокупные инерционные и гравитационные нагрузки при аварийной остановке, а не только при работе в установившемся режиме. Например, рулон массой 250 kg, движущийся со скоростью 0.8 m/s, обладает кинетической энергией около 80 J. Для ее безопасного рассеивания требуются как высокомоментное торможение, *так и* жесткое крепление, предотвращающее позиционный дрейф, вызванный прогибом основания. Поэтому производители, задающие требования к роботам с полезной нагрузкой >200 kg, обычно требуют усиленных бетонных фундаментов или закрепленных болтами стальных плит, заанкеренных к колоннам здания, а не стандартных комплектов напольного монтажа.
Тепловой мониторинг — не опция, а предиктивное управление
Пассивное охлаждение (например, ребристые корпуса или естественная конвекция) не справляется при длительных рабочих циклах, характерных для линий буферизации рулонов. Двигатели и редукторы, работающие вблизи тепловых пределов, подвергаются ускоренному износу подшипников, разрушению смазочного материала и появлению шумов сигнала энкодера. При отсутствии мониторинга это приводит к постепенной потере повторяемости: точность ±0.08 mm через 8 часов непрерывной работы становится ±0.15 mm — недостаточно для срабатывания сигнализации, но достаточно для смещения сварного шва на последующих этапах.
Мониторинг температуры в реальном времени предполагает использование встроенных датчиков PT100 в обмотках двигателей, масляных ваннах редукторов и корпусах тормозных катушек с передачей данных в контроллер движения. При приближении к температурным порогам система не просто отключается — она заблаговременно корректирует время цикла: увеличивает время выдержки, снижает темп ускорения или перераспределяет нагрузку между осями. Это поддерживает производительность при соблюдении тепловых лимитов. Важно, что эти корректировки регистрируются и отслеживаются, позволяя проводить анализ первопричин, когда тепловые события группируются вокруг определенных смен или партий рулонов.
Роль сварочных роботов в общем потоке материалов
Хотя на станциях перемещения преобладают специализированные роботы для работы с рулонами, автоматизация сварки часто напрямую взаимодействует с теми же рулонами, особенно при производстве строительных стальных конструкций. Рассмотрим рабочий процесс, при котором секция H-образной балки массой 200+ kg разматывается, режется, подготавливается и перемещается на сварочную станцию. Робот 6 Axis 1800mm ArmSpan MlG Industrial Welding Robot может выполнять заключительную операцию соединения, но только если предшествующая обработка обеспечивает положение детали в пределах ±0.3 mm после нескольких перемещений. Без резервированного торможения и теплового контроля на предыдущих этапах этот диапазон допусков быстро сокращается. На практике руководители проектов обнаруживают, что нестабильное позиционирование рулонов вынуждает выполнять ручную повторную выверку перед сваркой, сводя на нет окупаемость роботизированных сварочных ячеек.
Робот 6 Axis 1800mm ArmSpan MlG Industrial Welding Robot демонстрирует, как точность передается по всей технологической цепочке: его повторяемость ±0.08 mm предполагает стабильный монтаж без вибраций и постоянное положение подаваемой детали. Если роботы для работы с рулонами вносят вариацию положения 0.2 mm вследствие теплового дрейфа или проскальзывания тормоза, сварочный робот тратит больше времени на компенсацию, чем на сварку. Поэтому комплексная валидация системы, включая испытания на тепловую выдержку в 72-часовых циклах, является обязательной для проектов, где перемещение рулонов непосредственно питает автоматизированные сварочные линии.
Этапы проверки конструкции, которые нельзя пропускать
Перед окончательным утверждением спецификаций проверьте у поставщика следующие три пункта:
- Архитектура резервирования тормозов: Запросите схемы, показывающие независимые цепи питания и физическое разделение между основным и резервным тормозами, а не только «двойные тормоза» как маркетинговый термин.
- Размещение тепловых датчиков: Убедитесь, что датчики расположены внутри обмоток двигателя, а не только на поверхностях корпуса, и что показания передаются в контроллер движения, а не только на отдельный дисплей HMI.
- Отчет о валидации рабочего цикла: Запросите журналы испытаний, показывающие повышение температуры, сохранение тормозного момента и позиционный дрейф на протяжении ≥1000 циклов при номинальной полезной нагрузке и максимальной скорости, а не только лабораторные измерения одного цикла.
Поставщики, сертифицированные по ISO 9001, документируют эти испытания как часть процесса верификации конструкции. Если в отчетах упоминаются только стендовые испытания при температуре окружающей среды, а не рабочие профили, соответствующие массе ваших рулонов, расстоянию перемещения и частоте циклов, считайте спецификацию неполной.
Эксплуатационные реалии, меняющие расчеты
Два фактора постоянно подрывают теоретические значения полезной нагрузки в реальных условиях: состояние поверхности рулона и влажность окружающего воздуха. Рулоны с окисленной поверхностью или покрытые прокатной окалиной снижают надежность захвата, вынуждая операторов уменьшать полезную нагрузку на 15–20%, чтобы избежать проскальзывания при вертикальном подъеме. Высокая влажность (>75% RH) ускоряет коррозию тормозной катушки и снижает сопротивление изоляции, особенно на предприятиях в прибрежных районах. Ни один из этих факторов не указывается в технических паспортах, однако оба напрямую влияют на требуемый уровень резервирования торможения и запас возможностей теплового управления.
Поэтому опытные руководители проектов задают требования к роботам с герметизацией, эквивалентной IP65, не только для защиты от пыли, но и потому, что те же уплотнения и защитные покрытия, которые блокируют попадание частиц, также препятствуют проникновению влаги в тормозные узлы. Например, 6 Axis 1800mm ArmSpan MlG Industrial Welding Robot соответствует эквивалентному уровню защиты IP65, что позволяет использовать его в цехах, где на холодных рулонах, поступающих с открытых складов, образуется конденсат — в таких условиях незащищенные тормозные компоненты деградировали бы за считанные недели.
В конечном счете способность работать с полезной нагрузкой 200+ kg определяется не числом в спецификации. Она подтверждается тепловой стабильностью на протяжении смен, целостностью тормозов после 10,000 циклов и постоянством позиционирования при колебаниях условий окружающей среды. Руководители проектов, рассматривающие двухканальное резервированное торможение и тепловой мониторинг в реальном времени как базовые инженерные требования, а не как дополнительные опции, избегают дорогостоящих модернизаций, незапланированных простоев и инцидентов, связанных с безопасностью, еще до начала ввода в эксплуатацию.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение