




Руководство по выбору шестиосевого робота для перемещения материалов: компромиссы между грузоподъёмностью, радиусом действия и повторяемостью для линий металлообработки
Руководство по выбору шестиосевого робота для перемещения материалов: компромиссы между грузоподъёмностью, радиусом действия и повторяемостью для линий металлообработки
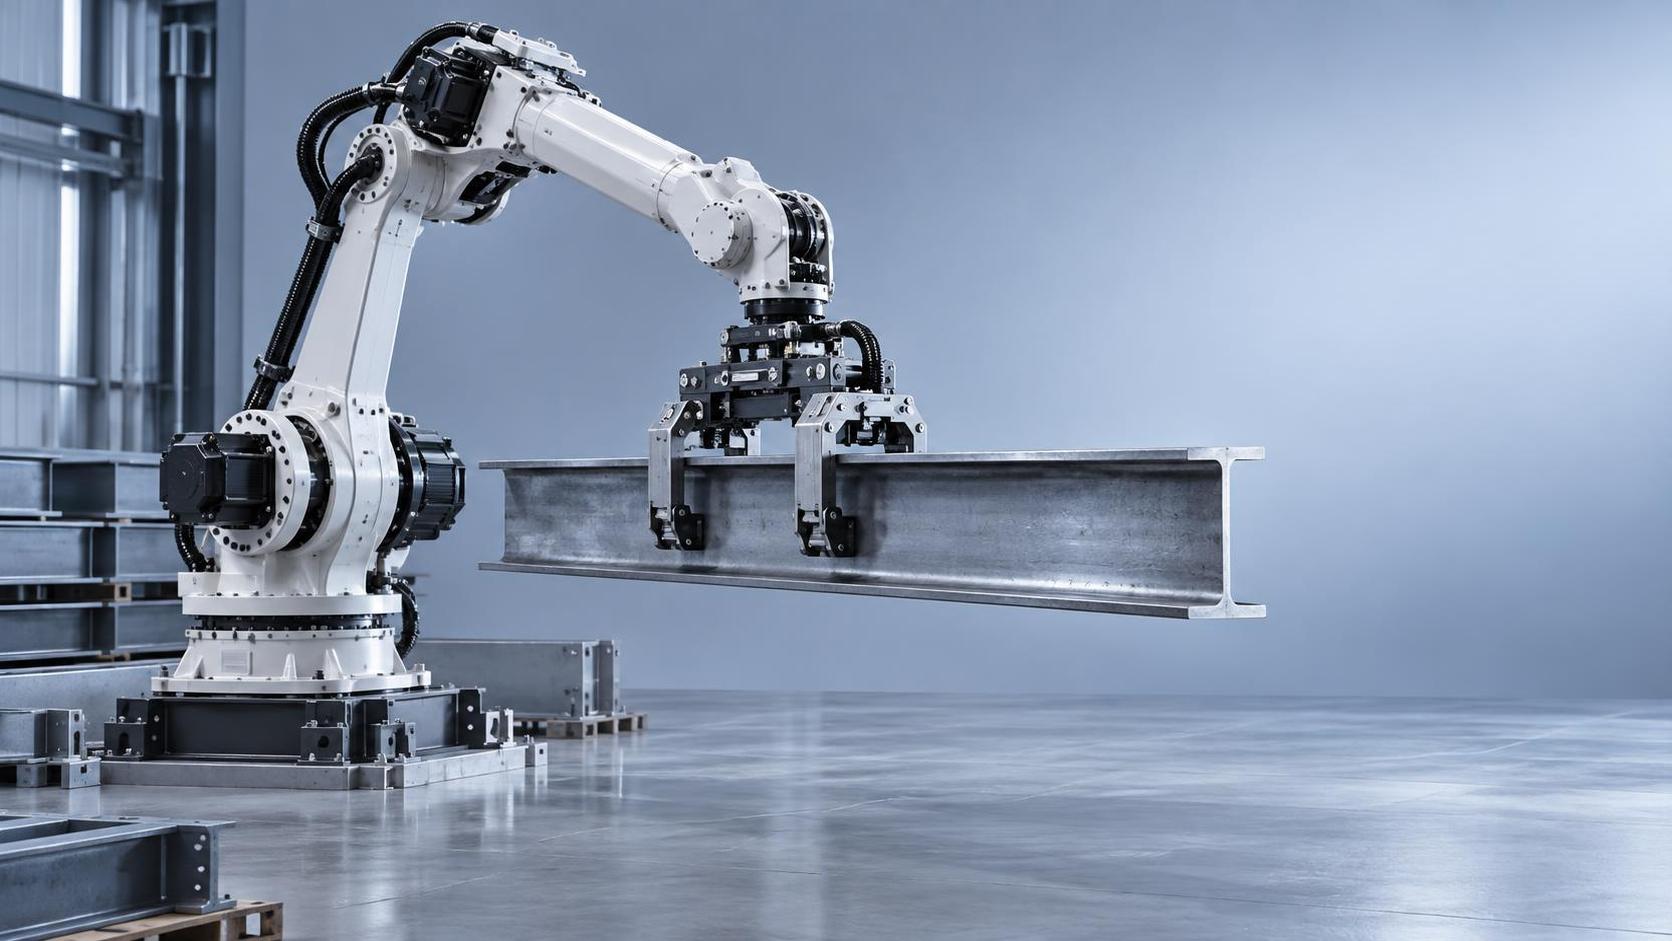
Выбор подходящего шестиосевого робота для перемещения материалов для линии металлообработки — это не погоня за наивысшими показателями в спецификации, а соответствие механических характеристик реальным условиям эксплуатации. Технические специалисты нередко сравнивают роботов по параметрам на бумаге, а затем обнаруживают, что модель с грузоподъемностью 25 кг не может надежно позиционировать заготовку массой 16 кг при полном вылете *с сохранением повторяемости ±0,08 мм* в течение 12-часовой смены. Именно этот разрыв между каталоговыми данными и производительностью в цеху приводит к ошибочным решениям.
Грузоподъемность не является постоянной величиной — она зависит от положения и профиля движения
Производители указывают «максимальную грузоподъемность» исходя из идеальных условий: робот расположен вертикально, запястье полностью выдвинуто, ускорение отсутствует, температура окружающей среды нормальная, вибрации отсутствуют. На практике ваш шестиосевой робот для перемещения материалов редко работает в таких условиях. При загрузке двутавровой балки длиной 1200 мм в станцию фрезерования с ЧПУ роботу может потребоваться удерживать деталь под углом 45°, одновременно поворачивая запястье для обхода защитного ограждения. Такое положение увеличивает крутящий момент в суставах J2 и J3 и снижает эффективную грузоподъемность на 25–40% в зависимости от кинематической конструкции.
Более важна, чем пиковая грузоподъемность, *устойчивая полезная грузоподъемность*: максимальная масса, с которой робот способен работать в требуемых крайних точках рабочей зоны, при заданном времени цикла, без перегрева двигателей и срабатывания предупреждений об ограничениях суставов. Например, в автоматизированных сварочных ячейках, где роботы перемещают детали между станциями фиксации и лазерными сварочными установками, устойчивая грузоподъемность дополнительно снижается при необходимости высокоскоростного ускорения для поддержания темпа линии. Робот с номинальной грузоподъемностью 20 кг в таких динамических сценариях может стабильно обеспечивать лишь 14–15 кг — особенно после 6 месяцев непрерывной эксплуатации и незначительного износа подшипников.
Вылет необходимо проверять в критических рабочих зонах, а не только на конце траектории
«Рабочий вылет» часто указывается как одно радиальное расстояние от центра основания. Однако линии металлообработки требуют точного позиционирования в трехмерном пространстве, а не только достижения определенного расстояния. Рассмотрим линию производства двутавровых балок, где робот должен взять балку длиной 5,2 м с конвейера, повернуть ее на 90° и установить на вертикальное выравнивающее приспособление с допуском позиционирования ±1,5 мм. Номинального вылета робота 2,7 м может быть достаточно для точки захвата, но сохраняет ли он жесткость и повторяемость в дальней точке этой траектории при полностью вытянутой руке и повернутом запястье?
Проверка в реальных условиях означает построение карты *фактической повторяемости по всей рабочей зоне*, а не только в центре или на конце. Многие специалисты пропускают этот этап, предполагая равномерность характеристик. Они не учитывают, что повторяемость быстрее всего ухудшается по оси Z (вертикальной), когда рука почти полностью вытянута, и это ухудшение нелинейно. При максимальном горизонтальном вылете показатель может измениться с ±0,05 мм в средней зоне до ±0,18 мм, особенно под воздействием тепловой нагрузки от повторяющихся циклов.
Повторяемость бессмысленна без контекста: нагрузки, скорости и теплового состояния
ISO 9283 определяет повторяемость как «способность робота многократно возвращаться в заданное положение». Однако этот тест предполагает отсутствие полезной нагрузки, ускорения и стабильную температуру окружающей среды. В металлообработке повторяемость является изменяющимся параметром: при малых нагрузках и низкой скорости она улучшается, но значительно ухудшается при тяжелых грузах, высоких ускорениях или после более чем 4 часов непрерывной работы.
Робот с заявленной повторяемостью ±0,06 мм может поддерживать ±0,07 мм в первую смену, но к третьей смене отклоняться до ±0,11 мм вследствие нагрева двигателей и редукторов. Это изменение критично при интеграции систем укладки деталей с машинным зрением или роботизированной дуговой сварки, где даже смещение на 0,05 мм может привести к зазорам при сборке более 2 мм в толстостенных стальных конструкциях. Если ваш процесс требует повторяемого позиционирования в пределах ±0,10 мм *во всех сменах*, необходимо предусмотреть функции тепловой компенсации или выбрать модель с подтвержденной стабильностью при термоциклировании, а не только с низким начальным показателем повторяемости.
Практический компромисс между тремя параметрами
Грузоподъемность, вылет и повторяемость не масштабируются независимо — они взаимно противоречат друг другу. Увеличение грузоподъемности обычно требует более тяжелых манипуляторов и более крупных приводов, что снижает максимальную скорость и повышает инерцию, ухудшая как динамическую повторяемость, так и эффективный вылет. Увеличение вылета часто требует более длинных звеньев, что снижает крутильную жесткость и расширяет диапазоны повторяемости на запястье. Ужесточение требований к повторяемости обычно требует более дорогих энкодеров, более жестких редукторов и активного теплового управления, повышая стоимость и сложность.
Этот компромисс наглядно проявляется в таких задачах, как автоматизированная сварка ферм. Сварочный станок для пространственных ферм, работающий с трубчатыми стальными элементами диаметром 42–180 мм и длиной до 5,5 м, должен позиционировать сварочные горелки с субмиллиметровой стабильностью, одновременно компенсируя значительные инерционные нагрузки при быстром перепозиционировании. В этом случае робот с умеренной грузоподъемностью 12 кг, но исключительной жесткостью запястья и тепловой стабильностью, часто превосходит модель на 25 кг с менее точными допусками суставов, даже если последняя выглядит мощнее по характеристикам на бумаге.
Что необходимо тестировать, а не только указывать в спецификации
Перед окончательным выбором шестиосевого робота для перемещения материалов выполните следующие практические проверки:
- Испытание повторяемости при нагрузке в угловых точках: Запрограммируйте робота на перемещение в три критические точки рабочей зоны (например, крайнюю левую, крайнюю правую и верхнюю), используя фактическую полезную нагрузку и типичную ориентацию в каждой точке. Выполните по 50 циклов для каждой точки и измерьте отклонение не только в центральной точке инструмента, но и на контактной поверхности, где деталь соприкасается с оснасткой.
- Испытание после тепловой выдержки: Эксплуатируйте робота непрерывно в течение 4 часов при 75% максимальной скорости цикла. Затем снова измерьте повторяемость. Сравните дрейф с допуском вашего процесса. Если диапазон повторяемости выходит за допустимые пределы, уточните у поставщика, оснащена ли модель алгоритмами тепловой компенсации, и убедитесь, что они включены и откалиброваны для ваших условий.
- Проверка помех от оснастки: Смоделируйте траектории полного движения, включая углы подхода, поворот детали и зазоры относительно ограждений, конвейеров и соседнего оборудования. Не полагайтесь только на CAD-оболочки. Используйте физические макеты или проверенные цифровые двойники, включающие модели трения в суставах и задержки реакции сервоприводов.
Проверка реальности интеграции: дело не только в роботе
Шестиосевой робот для перемещения материалов не работает изолированно. Его производительность в значительной степени зависит от массы и центра тяжести концевой оснастки (EOAT), жесткости монтажа, настройки контроллера и того, насколько хорошо траектория движения избегает сингулярностей. Легкий вакуумный захват может позволить использовать робота меньшего размера, но если он добавляет смещение 150 мм к центральной точке инструмента, фактически уменьшается полезный вылет и ухудшается повторяемость запястья. Аналогично, установка робота на гибком полу антресольного этажа вместо армированного бетонного основания создает микровибрации, расширяющие диапазоны повторяемости на 30–50%.
Практический опыт Wuxi Samgins в Юго-Восточной Азии, Европе и Америке показывает, что более 60% задержек интеграции возникают не из-за ошибок в выборе робота, а из-за недооценки взаимодействия EOAT, монтажа и планирования траектории с тремя основными параметрами. Наиболее надежные установки рассматривают робота, оснастку и логику движения как единую систему, а не как отдельные компоненты, оптимизируемые последовательно.
Заключительные рекомендации для технических специалистов
Начинайте с наиболее жесткого ограничения, а не с наибольшего желания. Если ваша самая крупная деталь весит 14,2 кг и должна устанавливаться с точностью ±0,09 мм в точке на расстоянии 2,3 м от основания, отдавайте приоритет роботам, способным подтвердить такое сочетание характеристик, а не моделям, которые отдельно заявлены на 25 кг или ±0,05 мм. Сверяйте заявления производителя с отчетами об испытаниях, соответствующих ISO 9283, а не с маркетинговыми брошюрами. И требуйте данные по повторяемости, зарегистрированные при тепловой нагрузке, а не только при запуске.
Помните: в металлообработке стабильность важнее пиковых показателей. Шестиосевой робот для перемещения материалов, обеспечивающий 13,5 кг при вылете 2,4 м и повторяемости ±0,08 мм — в каждую смену и каждую неделю, — ценнее модели, которая по документации достигает 20 кг, но не может удерживать допуск после третьего часа работы. Ваша окупаемость обеспечивается временем безотказной работы, качеством деталей и сокращением доработок, а не громкими характеристиками.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение