




Что такое сервоуправляемый робот-манипулятор? Основные компоненты и отличия от пневматических или гидравлических манипуляторов
Что такое сервоуправляемый робот-манипулятор? Основные компоненты и отличия от пневматических или гидравлических манипуляторов
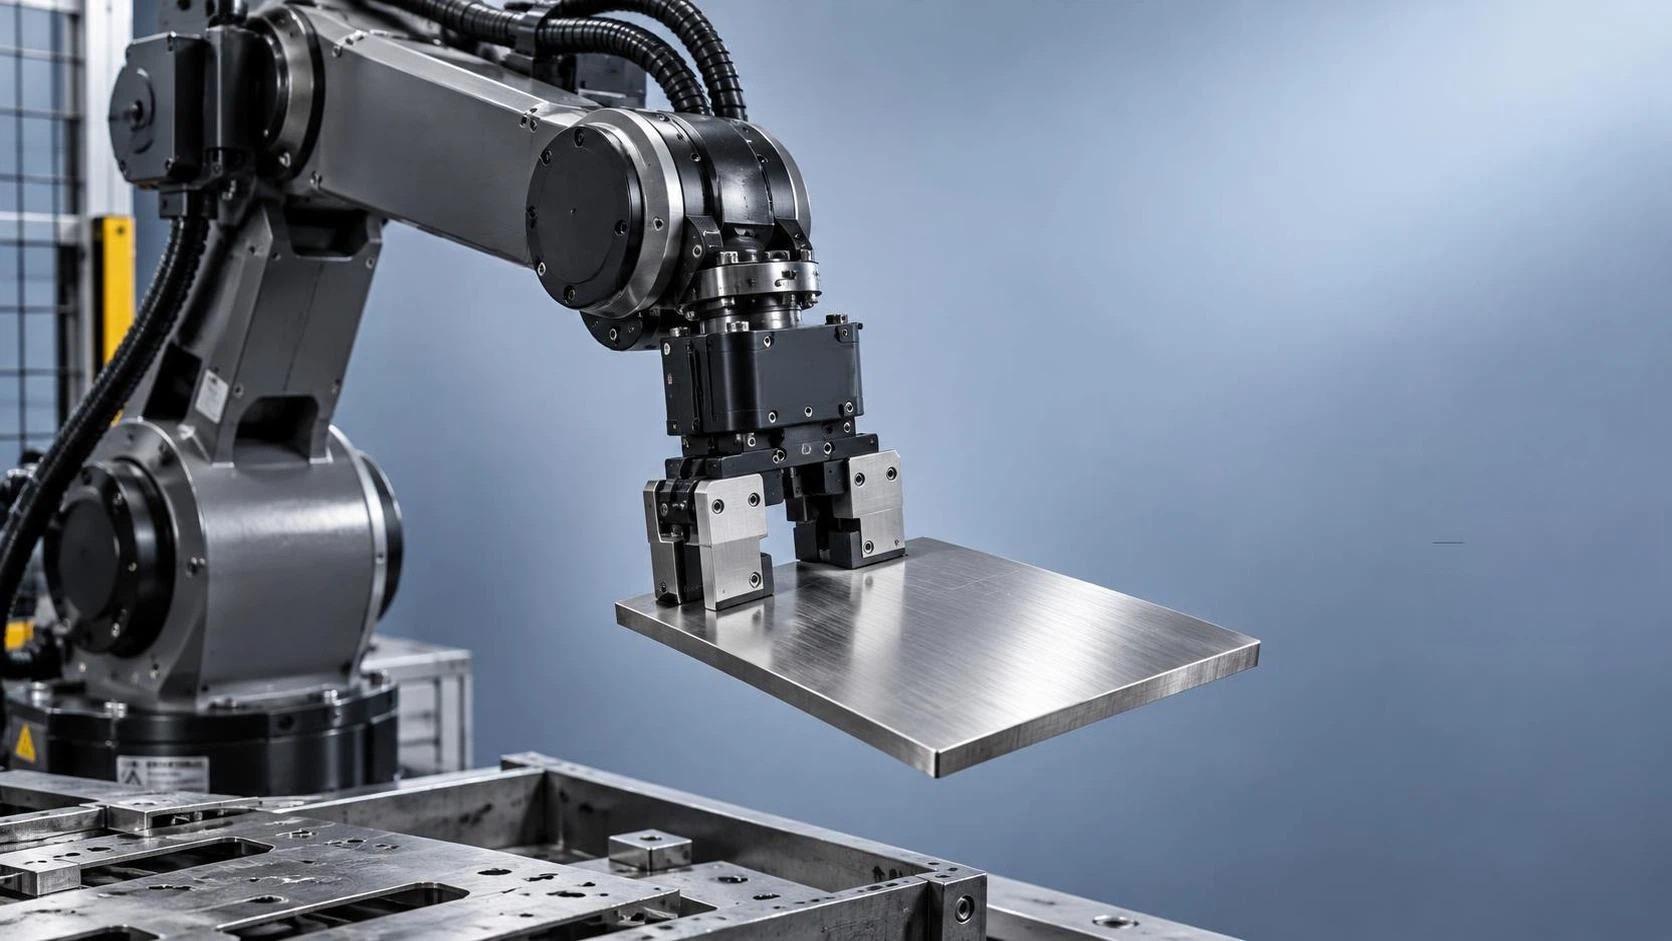
Серворобот для перемещения материалов представляет собой высокоточное программируемое решение для автоматизации, широко применяемое в современном производстве для надежного перемещения деталей, загрузки/выгрузки и сборочных операций. В отличие от традиционных пневматических или гидравлических манипуляторов, ограниченных по скорости, точности и энергоэффективности, сервороботы для перемещения используют серводвигатели, современные контроллеры и системы обратной связи в реальном времени, обеспечивая превосходную повторяемость, гибкость и интеграцию со станками с ЧПУ и сварочными ячейками.
Основная функциональная архитектура
Эксплуатационная надежность серворобота для перемещения обеспечивается четырьмя взаимозависимыми подсистемами: механической конструкцией, системой сервопривода, контроллером движения и интерфейсом датчиков. Механическая рама, обычно изготовленная из высокожесткого литого алюминия или прецизионно обработанной стали, должна минимизировать прогиб при динамических нагрузках, сохраняя выравнивание в повторяющихся циклах. В отличие от пневматических приводов, работающих на перепаде давления сжатого воздуха, сервороботы для перемещения используют бесщеточные серводвигатели переменного тока, напрямую соединенные с редукторами или шарико-винтовыми передачами. Это устраняет задержки, связанные со сжимаемостью, и обеспечивает точное управление крутящим моментом на всем протяжении траектории движения.
Критически важна архитектура замкнутой обратной связи. Каждая ось оснащается высокоразрешающими поворотными энкодерами, часто 17-битными или выше, либо линейными шкалами, установленными непосредственно на несущей направляющей. Они передают данные о положении и скорости в контроллер движения реального времени, который непрерывно сравнивает фактические и заданные значения и корректирует выход двигателя в течение микросекунд. Такая быстрота реакции обеспечивает повторяемость на уровне менее миллиметра — обычно ±0.02 mm — даже в фазах быстрого разгона/торможения, характерных для высокоцикловых последовательностей загрузки.
Основные компоненты
Механическая конструкция: Рама является не просто пассивной опорой, а объединяет оптимизацию путей передачи нагрузки. Например, консольные рычаги требуют усиления на кручение в точках поворота, чтобы предотвратить угловое смещение при работе с несимметричными деталями, такими как обработанные фланцы или сварные кронштейны. Линейные направляющие должны иметь правильный предварительный натяг: недостаточный натяг вызывает люфт, а чрезмерный увеличивает трение и ускоряет износ, что особенно важно при перемещении деталей массой более 50 kg.
Система сервопривода: Современные сервоприводы используют алгоритмы векторного управления полем (FOC), которые разделяют компоненты крутящего момента и магнитного потока, обеспечивая плавную работу на низких скоростях без зубцового эффекта. Выбор двигателя предполагает баланс между отношением инерции нагрузки к инерции ротора, тепловой мощностью и требованиями к пиковому крутящему моменту. Отношение инерции 3:1 обычно приемлемо, однако значения свыше 5:1 часто требуют редуктора или активного демпфирования вибраций во избежание ошибок позиционирования, вызванных резонансом.
Контроллер движения: Помимо формирования траектории, современные контроллеры оснащаются функциями адаптивной настройки. При интеграции с портальным станком плазменной резки с ЧПУ контроллер может синхронизировать время перемещения деталей с циклами зажигания плазменной дуги, приостанавливая движение захвата во время бесконтактного возбуждения дуги, чтобы предотвратить электромагнитные помехи для датчиков положения. Система ЧПУ Star Peak, используемая в некоторых промышленных столах плазменной резки, опирается на детерминированные протоколы связи, например EtherCAT, для поддержания синхронизации на уровне микросекунд между осями движения и вспомогательными функциями, такими как контроль высоты резака.
Датчики и концевое оснащение: Сервообработчики с визуальным наведением часто используют 3D-камеры структурированного света, откалиброванные относительно базовой системы координат робота. Однако в более простых применениях используются датчики приближения с аналоговыми выходами для определения наличия детали перед закрытием захвата, что исключает зависимость от задержки обработки изображения. Конструкция захвата должна соответствовать геометрии детали: вакуумные присоски подходят для плоского листового металла, тогда как для хрупких отливок, где чрезмерное усилие зажима может деформировать тонкостенные элементы, предпочтительны параллельные сервоэлектрические захваты с обратной связью по усилию.
Принципиальные различия с пневматическими и гидравлическими манипуляторами
Пневматические системы работают по бинарной логике: привод выдвигается или втягивается в зависимости от состояния клапана. Встроенная обратная связь по положению отсутствует — точность полностью зависит от механических упоров, демпфирования и стабильности давления воздуха. Колебания давления питания (±10% часто встречаются в производственных условиях) напрямую влияют на скорость хода и стабильность конечного положения. В отличие от них, сервосистемы сохраняют точность позиционирования независимо от внешних условий, поскольку контроллер компенсирует изменения нагрузки путем непрерывной модуляции тока.
Гидравлические манипуляторы обеспечивают высокую удельную силу, но страдают от сжимаемости жидкости, утечек через уплотнения и температурно-зависимых изменений вязкости. Повышение температуры масла на 10°C может снизить жесткость системы до 25%, что приводит к заметному увеличению времени стабилизации при точном размещении. Сервосистемы полностью исключают эти переменные: их динамика зависит исключительно от электрического входного сигнала, сопротивления обмоток двигателя и механической жесткости, которые остаются стабильными в типичном диапазоне температур цеха (15–35°C).
Энергоэффективность представляет собой еще одно существенное различие. Пневматические системы теряют 80–90% входной энергии в виде тепла в компрессорах и дроссельных клапанах. Гидравлические насосы работают непрерывно, потребляя энергию даже в периоды простоя. Серводвигатели потребляют ток только при разгоне, удержании или торможении, достигая эффективности преобразования электрической энергии в механическую на уровне 75–85%. В течение 10-летнего жизненного цикла это означает значительно более низкие эксплуатационные расходы, особенно на предприятиях с многоступенчатыми тарифами на электроэнергию.
Особенности интеграции в процессы металлообработки
При подключении к такому оборудованию, как системы плазменной резки с ЧПУ, сервороботы для перемещения должны учитывать специфические ограничения процесса. Например, портальный станок плазменной резки с ЧПУ работает с быстрыми поперечными перемещениями до 6,000 mm/min и создает интенсивные электромагнитные помехи вблизи плазменной дуги. Сервообработчики, размещенные на одном портале, должны использовать экранированные кабели, ферритовые сердечники на линиях энкодеров и экранирование из нержавеющей стали на сигнальных разъемах для предотвращения искажения импульсов энкодера — неисправности, проявляющейся как внезапные, не заданные команды остановки оси или скачки положения.
Совместимость с материалами также влияет на выбор конструкции. Для перемещения титана или никелевых сплавов требуется оснастка, не оставляющая следов, и смазочные материалы, совместимые с чистыми помещениями, тогда как детали из углеродистой стали допускают использование стандартных консистентных смазок. Аналогично, плазменно вырезанные пластины из нержавеющей стали сохраняют остаточный магнетизм, который может создавать помехи для датчиков Холла, что в таких случаях требует альтернативных стратегий измерения, например оптических энкодеров или емкостных бесконтактных выключателей.
Интервалы технического обслуживания существенно различаются. Пневматические цилиндры требуют регулярного пополнения лубрикаторов и замены фильтров каждые 3–6 месяцев; гидравлические системы требуют анализа масла и замены фильтров каждые 500–1,000 рабочих часов. Сервороботам для перемещения, напротив, обычно требуются лишь периодическая проверка крепежа муфт и пополнение смазки в редукторах каждые 10,000 часов при условии, что уровень пыли в окружающей среде остается ниже ISO Class 8, а относительная влажность — ниже 85% RH.
Таким образом, сервороботы для перемещения представляют собой смену парадигмы: переход от движения на основе приводов к цифровому управлению позиционированием. Их преимущества — точность, адаптивность, энергоэффективность и прозрачность диагностики — являются не абстрактными достоинствами, а измеримыми инженерными результатами, основанными на электромеханических принципах. При использовании совместно с высокопроизводительным оборудованием, таким как системы плазменной резки, они формируют основу масштабируемых, быстро реагирующих производственных ячеек, способных адаптироваться к изменяющейся геометрии деталей и спецификациям материалов без переналадки оборудования.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение