




ما هو روبوت المناولة المؤازر؟ المكونات الرئيسية وكيف يختلف عن معدات المناولة الهوائية أو الهيدروليكية
ما هو روبوت المناولة المؤازر؟ المكونات الرئيسية وكيف يختلف عن معدات المناولة الهوائية أو الهيدروليكية
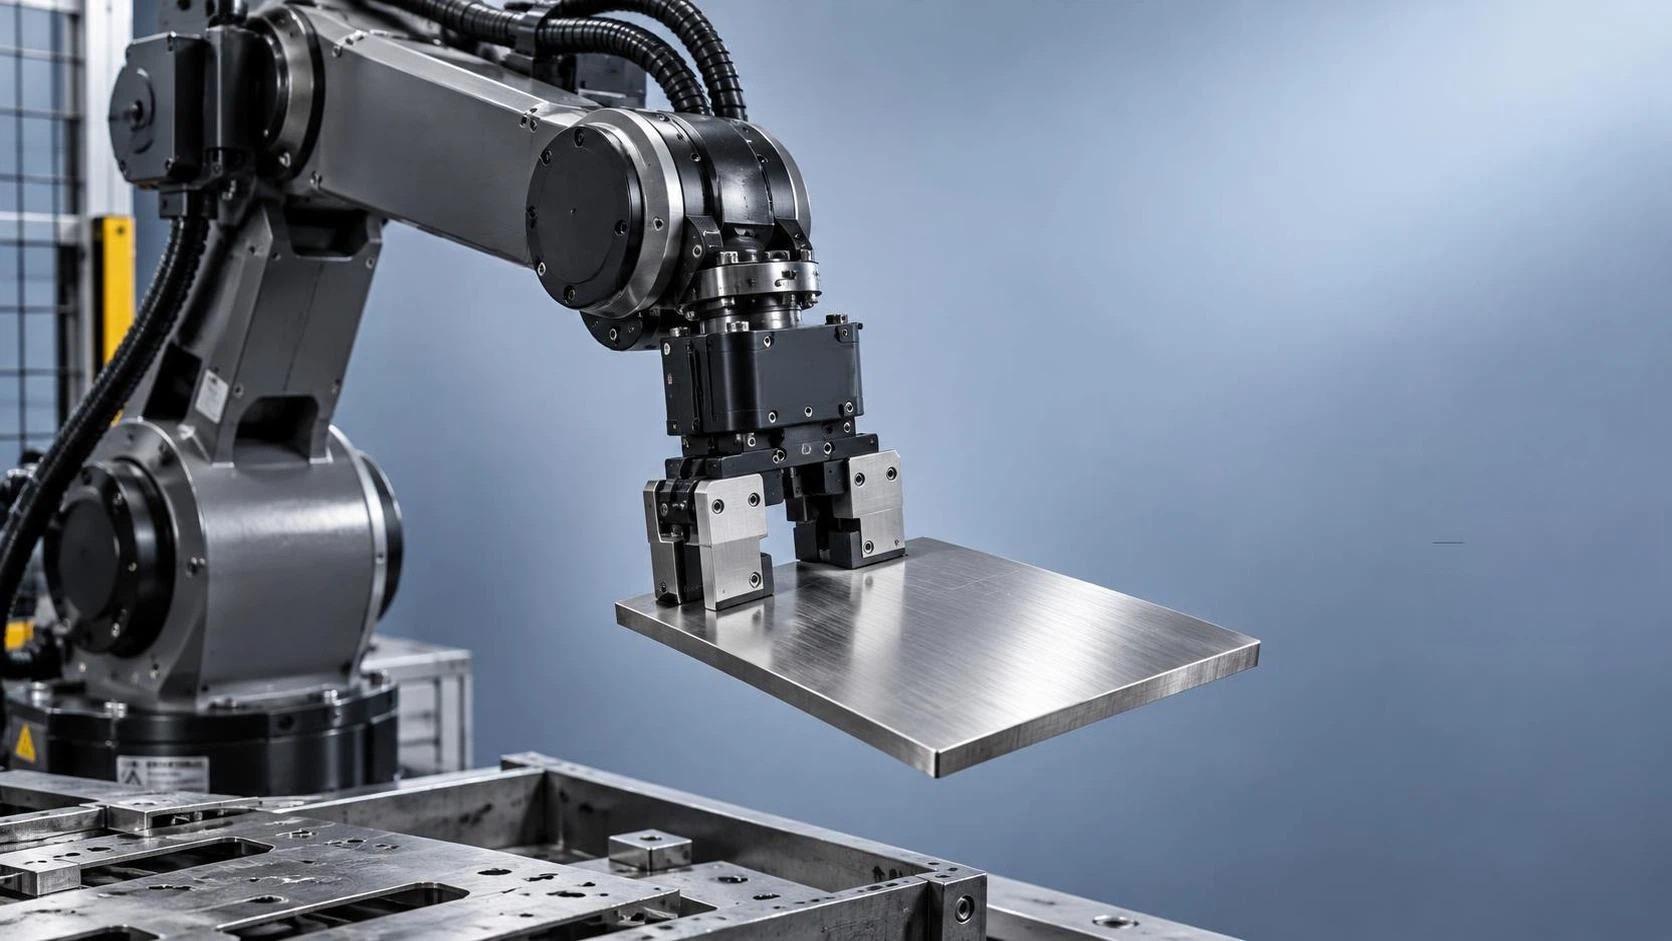
روبوت المناولة المؤازر هو حل أتمتة عالي الدقة وقابل للبرمجة يُستخدم على نطاق واسع في التصنيع الحديث لنقل الأجزاء وتحميلها/تفريغها وتنفيذ مهام التجميع بشكل موثوق. وعلى عكس معدات المناولة التقليدية الهوائية أو الهيدروليكية، المحدودة بالسرعة والدقة وكفاءة الطاقة، تستفيد روبوتات المناولة المؤازرة من محركات مؤازرة ووحدات تحكم متقدمة وأنظمة تغذية راجعة في الوقت الفعلي لتقديم قابلية تكرار فائقة ومرونة وتكامل مع ماكينات CNC وخلايا اللحام.
البنية الوظيفية الأساسية
ينبع التكامل التشغيلي لروبوت المناولة المؤازر من أربعة أنظمة فرعية مترابطة: الهيكل الميكانيكي، ونظام القيادة المؤازرة، ووحدة التحكم في الحركة، وواجهة الاستشعار. يجب أن يقلل الإطار الميكانيكي، المصنوع عادةً من الألمنيوم المصبوب عالي الصلابة أو الفولاذ المشغول بدقة، من الانحراف تحت الأحمال الديناميكية مع الحفاظ على المحاذاة عبر الدورات المتكررة. وبخلاف المشغلات الهوائية التي تعتمد على فروق ضغط الهواء المضغوط، تستخدم روبوتات المناولة المؤازرة محركات مؤازرة AC عديمة الفُرش مقترنة مباشرة بصناديق تروس أو براغٍ كروية. وهذا يلغي التأخر المرتبط بقابلية الانضغاط ويتيح تحكماً دقيقاً في عزم الدوران طوال مسار الحركة.
تُعد بنية التغذية الراجعة ذات الحلقة المغلقة حاسمة للأداء. يشتمل كل محور على مشفرات دوارة عالية الدقة (غالباً 17-bit أو أعلى) أو مقاييس خطية مثبتة مباشرة على سكة التحميل. وتغذي هذه المكونات وحدة التحكم في الحركة بالوقت الفعلي ببيانات الموضع والسرعة، حيث تقارن باستمرار بين القيم الفعلية والقيم المطلوبة وتضبط خرج المحرك خلال أجزاء من الميكروثانية. وتسمح هذه الاستجابة بقابلية تكرار أقل من المليمتر، تبلغ عادةً ±0.02 mm، حتى أثناء مراحل التسارع/التباطؤ السريع الشائعة في تسلسلات التحميل عالية الدورات.
شرح المكونات الرئيسية
الهيكل الميكانيكي: لا يقتصر الإطار على كونه دعامة سلبية، بل يدمج تحسين مسار الحمل. فعلى سبيل المثال، تتطلب الأذرع الكابولية تدعيماً للصلابة الالتوائية عند نقاط الارتكاز لمنع الانحراف الزاوي عند مناولة أجزاء غير متماثلة مثل الفلنجات المشغولة أو الحوامل الملحومة. ويجب ضبط التحميل المسبق لقضبان التوجيه الخطية بصورة صحيحة؛ إذ يسبب التحميل المسبق غير الكافي خلوصاً عكسياً، بينما يزيد التحميل المسبق المفرط الاحتكاك ويسرّع التآكل، وهو أمر بالغ الأهمية خاصة عند مناولة أجزاء يزيد وزنها عن 50 kg.
نظام القيادة المؤازرة: تشتمل مشغلات السيرفو الحديثة على خوارزميات التحكم الموجّه بالمجال (FOC) التي تفصل مكونات العزم والفيض، مما يتيح تشغيلًا سلساً عند السرعات المنخفضة دون تموّج. ويتطلب اختيار المحرك الموازنة بين نسبة القصور الذاتي (قصور الحمل إلى قصور الدوار)، والسعة الحرارية، ومتطلبات عزم الذروة. وتُعد نسبة قصور ذاتي تبلغ 3:1 مقبولة عموماً، لكن النسب التي تتجاوز 5:1 تتطلب غالباً تخفيضاً بالتروس أو تخميداً نشطاً للاهتزاز لتجنب أخطاء التموضع الناتجة عن الرنين.
وحدة التحكم في الحركة: إلى جانب توليد المسار، تدمج وحدات التحكم المعاصرة ميزات الضبط التكيفي. عند التكامل مع ماكينة قطع البلازما CNC من النوع الطاولي، قد تقوم وحدة التحكم بمزامنة توقيت مناولة الأجزاء مع دورات إشعال قوس البلازما، فتوقف حركة الماسك أثناء بدء القوس دون تلامس لمنع التداخل الكهرومغناطيسي مع مستشعرات الموضع. يعتمد نظام القطع CNC Star Peak المستخدم في بعض طاولات البلازما الصناعية على بروتوكولات اتصال حتمية (مثل EtherCAT) للحفاظ على مزامنة بمستوى الميكروثانية بين محاور الحركة والوظائف المساعدة مثل التحكم في ارتفاع الشعلة.
الاستشعار وتجهيزات نهاية الذراع: تستخدم معدات المناولة المؤازرة الموجهة بالرؤية غالباً كاميرات ثلاثية الأبعاد بالضوء المنظم، تمت معايرتها وفق نظام إحداثيات قاعدة الروبوت. إلا أن التطبيقات الأبسط تستخدم مستشعرات تقارب بمخرجات تناظرية لاكتشاف وجود الجزء قبل إغلاق الماسك، تجنباً للاعتماد على زمن تأخر معالجة الرؤية. ويجب أن يتوافق تصميم الماسك مع هندسة الجزء: تناسب أكواب التفريغ الصفائح المعدنية المسطحة، بينما تُفضل الماسكات المتوازية الكهرو-مؤازرة المزودة بتغذية راجعة للقوة للمسبوكات الدقيقة التي قد يؤدي الإفراط في تثبيتها إلى تشويه خصائص الجدران الرقيقة فيها.
الفروق الأساسية عن معدات المناولة الهوائية والهيدروليكية
تعمل الأنظمة الهوائية وفق منطق ثنائي: يتمدد المشغل أو ينكمش تبعاً لحالة الصمام. ولا توجد تغذية راجعة متأصلة للموضع، إذ تعتمد الدقة كلياً على المصدات الميكانيكية والتخميد واستقرار ضغط الهواء. وتؤثر تغيرات ضغط الإمداد (±10% شائعة في بيئات المصانع) مباشرة في سرعة الشوط وثبات نقطة النهاية. وعلى النقيض من ذلك، تحافظ الأنظمة المؤازرة على دقة الموضع بغض النظر عن الظروف المحيطة، لأن وحدة التحكم تعوض تغيرات الحمل عبر تعديل التيار باستمرار.
توفر معدات المناولة الهيدروليكية كثافة قوة عالية، لكنها تعاني من قابلية انضغاط السائل وتسرب الأختام وتغيرات اللزوجة المعتمدة على درجة الحرارة. ويمكن أن يؤدي ارتفاع درجة حرارة الزيت بمقدار 10°C إلى تقليل صلابة النظام بنسبة تصل إلى 25%، مما يؤدي إلى زيادات قابلة للقياس في زمن الاستقرار أثناء التموضع الدقيق. وتتجنب الأنظمة المؤازرة هذه المتغيرات تماماً؛ إذ تعتمد ديناميكياتها فقط على الدخل الكهربائي ومقاومة لف المحرك والصلابة الميكانيكية، وكلها تبقى مستقرة ضمن نطاقات درجات الحرارة المعتادة في الورش (15–35°C).
تمثل كفاءة الطاقة فرقاً حاسماً آخر. تهدر الأنظمة الهوائية 80–90% من طاقة الدخل على شكل حرارة في الضواغط وصمامات الخنق. وتعمل المضخات الهيدروليكية باستمرار، فتستهلك الطاقة حتى خلال فترات التوقف. أما المحركات المؤازرة فلا تسحب التيار إلا عند التسارع أو التثبيت أو التباطؤ، محققة كفاءة تحويل كهربائي إلى ميكانيكي بنسبة 75–85%. وعلى مدى دورة حياة تبلغ 10-year، يترجم ذلك إلى تكاليف تشغيل أقل بشكل ملحوظ، خاصة في المنشآت التي تطبق تسعير الكهرباء متعدد الشرائح.
واقع التكامل في سير عمل تصنيع المعادن
عند الربط مع معدات مثل أنظمة القطع بالبلازما CNC، يجب أن تراعي روبوتات المناولة المؤازرة القيود الخاصة بالعملية. فعلى سبيل المثال، تعمل ماكينة قطع البلازما CNC من النوع الطاولي بحركات جانبية سريعة (تصل إلى 6,000 mm/min) وتولد ضوضاء كهرومغناطيسية شديدة بالقرب من قوس البلازما. يجب أن تستخدم معدات المناولة المؤازرة الموجودة على نفس الجسر كبلاً محمياً، وقلوب فيريت على خطوط المشفر، وتدريعاً من الفولاذ المقاوم للصدأ على موصلات الإشارة لمنع تلف نبضات المشفر، وهو نمط فشل يظهر على شكل توقفات مفاجئة وغير مأمورة للمحور أو قفزات في الموضع.
يؤثر توافق المواد أيضاً في خيارات التصميم. تتطلب مناولة سبائك التيتانيوم أو النيكل تجهيزات لا تترك علامات ومواد تشحيم متوافقة مع الغرف النظيفة، في حين تتحمل أجزاء الفولاذ الكربوني تركيبات الشحوم القياسية. وبالمثل، تحتفظ ألواح الفولاذ المقاوم للصدأ المقطوعة بالبلازما بمغناطيسية متبقية قد تتداخل مع مستشعرات تأثير Hall، مما يستلزم استراتيجيات استشعار بديلة مثل المشفرات الضوئية أو مفاتيح التقارب السعوية في مثل هذه الحالات.
تختلف فترات الصيانة بشكل كبير. تتطلب الأسطوانات الهوائية إعادة تعبئة المزيّت بانتظام واستبدال المرشحات كل 3–6 months؛ بينما تتطلب الأنظمة الهيدروليكية تحليل الزيت وتغيير المرشحات كل 500–1,000 ساعة تشغيل. بالمقارنة، تحتاج روبوتات المناولة المؤازرة عادةً فقط إلى فحص دوري لمثبتات الوصلات وإعادة تزويد الشحوم في صناديق التروس كل 10,000 hours، بشرط أن تبقى مستويات الغبار المحيط أقل من ISO Class 8 وأن تظل الرطوبة المحيطة أقل من 85% RH.
باختصار، تمثل روبوتات المناولة المؤازرة تحولاً نموذجياً من الحركة القائمة على المشغلات إلى التموضع الذي تحكمه الأنظمة الرقمية. ومزاياها، وهي الدقة وقابلية التكيف وكفاءة الطاقة وشفافية التشخيص، ليست فوائد مجردة، بل نتائج هندسية قابلة للقياس ومرتكزة على مبادئ كهروميكانيكية. وعند استخدامها إلى جانب أدوات التصنيع عالية الأداء مثل أنظمة القطع بالبلازما، فإنها تشكل العمود الفقري لخلايا إنتاج قابلة للتوسع وسريعة الاستجابة، وقادرة على التكيف مع تغير أشكال الأجزاء ومواصفات المواد دون إعادة تهيئة الأجهزة.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة