




لماذا تتعطل روبوتات تحميل ومناولة الآلات بشكل متكرر عند محاذاة القابض أثناء نقل القطع بسرعة عالية؟
لماذا تتعطل روبوتات تحميل ومناولة الآلات بشكل متكرر عند محاذاة القابض أثناء نقل القطع بسرعة عالية؟
Sep 23, 2026
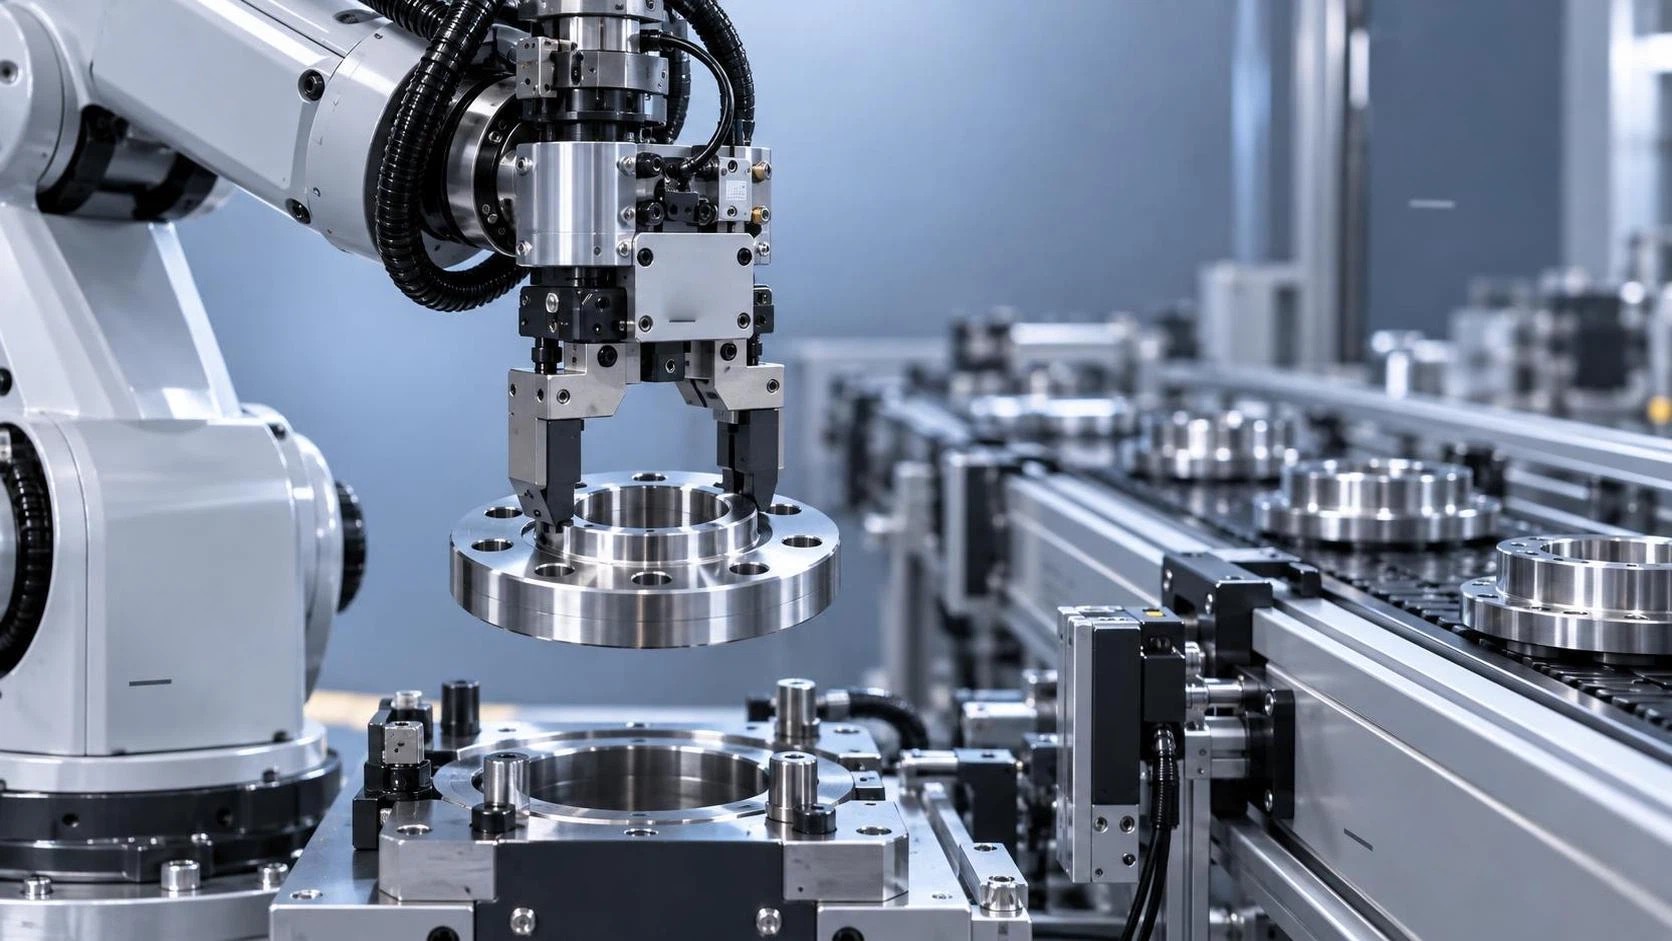
عندما يُخطئ روبوت تحميل ومناولة الآلات موضعه المستهدف — ليس بمليمترات فقط، بل بما يكفي لإسقاط فلنجة بوزن 45 كجم أو إمالة نهاية أنبوب مُشغَّلة بدقة — فإن التوقف لا يكون تشغيليًا فحسب، بل تشخيصيًا أيضًا. بالنسبة لفنيي صيانة ما بعد البيع الذين يدخلون إلى خط تصنيع يعجّ بالحركة حيث يُقاس زمن الدورة بأعشار الثانية، فإن هذا الاختلال ليس ضوضاءً، بل إشارة. إشارة متعددة الطبقات. ونادرًا ما ينشأ عن مستشعر واحد معيب أو وسادة قابض متآكلة. والأكثر شيوعًا أنه التأثير التراكمي للفيزياء والتوقيت وتراكم التفاوتات — والذي يتضخم تحديدًا مع زيادة السرعة.
يتطلب نقل الأجزاء بسرعات عالية تزامنًا عبر مجالات متعددة: الميكانيكية والهوائية والكهربائية والخوارزمية. عند السرعات المنخفضة، لا تُلاحظ التأخيرات الصغيرة. تأخر تحديث المشفر بمقدار 12 مللي ثانية؟ بالكاد يُسجَّل. انجراف زاوي بمقدار 0.08° في تغذية راجعة للمفصل؟ يُعوَّض بصمت بواسطة كسب وحدة التحكم. لكن ارفع معدلات التغذية إلى ما يتجاوز 0.6 م/ث — وفجأة تتراكم تلك التأخيرات الدقيقة. لم يعد موضع القابض يطابق الوضعية المأمورة. الروبوت *يعتقد* أنه بمحاذاة صحيحة، لكن الواقع يقول غير ذلك. فينزلق الجزء أو ينحشر أو — والأسوأ — يلامس التثبيت بقوة جانبية، مما يؤدي إلى إيقافات طارئة وحلقات إعادة معايرة تستنزف وقت التشغيل المجدول.
لنوضح سبب فشل المحاذاة *بصورة أكثر تكرارًا* عند السرعة، لا سبب فشلها *عمومًا*. لأنه إذا كان فريقك يعيد ضبط إزاحات القابض في كل وردية، فأنت لا تحارب التآكل، بل تطارد عدم الاستقرار الديناميكي.
أولًا، لا يتناسب القصور الذاتي خطيًا. فملامح التسارع أهم من السرعة القصوى وحدها. عندما يتسارع ذراع روبوت يحمل حاملًا فولاذيًا بوزن 30 كجم من السكون إلى 1.2 م/ث خلال أقل من 180 مللي ثانية، يرتفع الطلب على العزم بشكل حاد. تستجيب محركات السيرفو، ولكن ليس فورًا. يصبح الخلوص العكسي في المخفضات التوافقية، حتى عند مستويات أقل من دقيقة قوسية، ملموسًا تحت الحمل العابر. وتتحول تلك «اللعبية» الدقيقة مباشرة إلى عدم يقين في الموضع عند المعصم. وعند السرعة العالية، تنخفض قدرة وحدة التحكم على التعويض، ليس لأن معاملات PID خاطئة، بل لأن النموذج يفترض ديناميكيات جسم صلب. أما المفاصل في الواقع فتكون مرنة. والكابلات تتمدد. وحوامل التثبيت تنحرف. هذه ليست عيوبًا، بل هي الفيزياء. وتتضخم مع ارتفاع الطاقة الحركية.
ثانيًا، زمن استجابة المستشعر ليس ثابتًا. فالمشفرات البصرية، والتغذية الراجعة القائمة على المحلل الدوار، وحتى أنظمة المحاذاة المساعدة بالرؤية، كلها تقدم تأخيرًا متغيرًا. قد تعمل حلقة اكتشاف الحافة المعتمدة على الكاميرا عند 60 هرتز، لكن التقاط الصورة ومعالجتها وتصحيح الوضعية تضيف 30–50 مللي ثانية — وهو ما يكفي لتقدير موقع الجزء خطأً بمقدار 4–7 مم عند 0.8 م/ث. والأسوأ أن العديد من الشركات المصنعة للمعدات الأصلية تعاير هذه الأنظمة باستخدام أهداف ثابتة. دون حركة. ودون انجراف حراري. ودون اهتزاز. في التشغيل الفعلي، تؤدي حرارة المحرك إلى إزاحة نقاط الصفر للمشفر؛ ويتداخل وميض الإضاءة المحيطة مع عتبات التباين؛ بل إن رذاذ سائل التبريد على أسطح العدسات يضعف اكتشاف الحواف بدقة أقل من البكسل. هذه ليست أعطالًا استثنائية، بل ظروف تشغيل يومية.
ثالثًا، استجابة القابض الهوائي ليست ثنائية. بل هي تناظرية وحساسة لدرجة الحرارة وتعتمد على الضغط. عند السرعات المنخفضة، تتوفر لصمامات الهواء فرصة للفتح بالكامل، ولمعادلة الضغط في الحجرات، ولاستقرار الأصابع قبل بدء الحركة. عند معدلات الإنتاج العالية، يتقلص التسلسل: أمر ← تشغيل الصمام ← بناء الضغط ← حركة الأصابع ← التلامس ← تأكيد القبض. إذا انخفض ضغط الإمداد — ولو للحظات — أو انسدت عناصر المرشح قليلًا (وهي مشكلة شائعة بعد 6–8 أشهر من الاستخدام المتواصل)، تتباطأ آخر 15% من الشوط. وتزداد قوة القبض متأخرة. وتنحرف المحاذاة أثناء الاقتراب النهائي. وغالبًا ما يستبدل الفنيون الملفات اللولبية أو يعيدون ضبط مؤقتات PLC — دون التحقق من استقرار خرج المنظم أو أداء مجفف الهواء.
ثم هناك التزامن. ليس بين الروبوت والناقل، بل بين *تخطيط الحركة* و*تنفيذ المسار* و*منطق القابض*. تفصل العديد من الأنظمة القديمة تشغيل القابض عن استيفاء المسار. يصل الروبوت إلى إحداثيات XYZ المستهدفة، ثم يفعّل القبض. لكن عند السرعة، لا يكون الجزء قد استقر تمامًا. ويستمر الاهتزاز الناتج عن التباطؤ. وتتذبذب سيور الناقل مجهريًا. حتى رذاذ اللحام على آلة قطع الأنابيب وشطف الحواف القريبة يمكن أن يسبب رنينًا في الإطارات المجاورة — بما يكفي لدفع جزء بمقدار 0.12 مم بعيدًا عن المركز لحظة إغلاق القابض.
فما الذي يتغير عندما تنتقل من المعالجات التفاعلية إلى الموثوقية الاستباقية؟
ابدأ بـ*المعايرة الديناميكية*، وليس بإزاحة ثابتة. استخدم بيانات متتبع الليزر، ليس فقط عند التوقف، بل أثناء دورات التسارع/التباطؤ الفعلية. حدّد كيفية ارتباط انحراف المفصل بالحمل والسرعة. وأدخل ذلك في جداول تعويض مخصصة. لا تعتمد على إعدادات المصنع الافتراضية وحدها.
راجع جودة الهواء، وليس الضغط فقط. قِس نقطة الندى عند مشعب الصمام. تحقق من حمل الزيت القادم من الضواغط. استبدل مرشحات الاندماج كل ثلاثة أشهر، وليس سنويًا. فالقابض الذي يغلق أبطأ بمقدار 8 مللي ثانية بسبب هواء محمل بالرطوبة لا يكون «معطلاً»، بل يعاني من نقص الإمداد.
راجع سلامة تركيب المشفر. فالمحللات الدوارة المثبتة مباشرة على أعمدة المحرك تصمد بشكل أفضل من تلك المثبتة عبر وصلات مرنة، لا سيما عند تكرار بدء التشغيل بعزم مرتفع. يتسبب عدم تطابق التمدد الحراري بين الهياكل المصنوعة من الألومنيوم والأعمدة الفولاذية في انجرافات دقيقة لنقطة الصفر خلال التشغيل متعدد الورديات. مواصفات إعادة شد العزم مهمة، وكذلك توافق المواد.
ولا تغفل عن التأريض الميكانيكي. تُدخل حلقات التأريض بين وحدات تحكم الروبوت وأنظمة الرؤية ووحدات PLC ضوضاءً دقيقة في إشارات التغذية الراجعة التناظرية. هذه الضوضاء لا تطلق إنذارات، لكنها تقلل دقة تمييز الموضع. يفقد محول ADC بدقة 12 بت يقرأ إشارة ±10V دقته الفعالة عندما ترافق الإشارة ضوضاء بمقدار 3 mV. عند السرعة العالية، يكون ذلك هو الفارق بين محاذاة قابلة للتكرار وإخفاق متكرر.
دعمت Wuxi Samgins أكثر من 230 خلية تحميل آلية في أحواض بناء السفن في بوسان، ومصانع الغلايات في وارسو، ومصنعي أوعية الضغط في ساو باولو. وما رأيناه ليس عدم اتساق، بل *حساسية سياقية*. فقد يتعثر قابض يحاذي بشكل مثالي في خلية CNC مضبوطة المناخ داخل منطقة رطبة لشطف حواف الأنابيب، حيث تتذبذب درجة الحرارة المحيطة بمقدار 18°C بين الورديات. ويتصرف طراز الروبوت نفسه بشكل مختلف عند تغذية خط عوارض ثقيلة غير ضاغطة مقارنةً بخط أنابيب ذي مقطع قياسي، لأن توزيع الكتلة وتحول مركز الثقل وصلابة التثبيت كلها تغير الاستجابة النمطية للنظام.
ولهذا يحمل مهندسونا الميدانيون ليس فقط مفاتيح العزم وأجهزة القياس المتعددة، بل أيضًا محللات اهتزاز محمولة وكاميرات تصوير حراري. لأن المحاذاة لا تتعلق بالهندسة فقط، بل بتدفق الطاقة. بكيفية انتقال القوة وتبددها وارتدادها ضمن السلسلة الميكانيكية بأكملها.
الصيانة ليست عمل قوائم تحقق. إنها تمييز للأنماط. إنها معرفة أن تصاعد اختلال محاذاة القابض *فقط* خلال الورديات الصباحية يعني على الأرجح مشكلة حرارية — ملفات المحرك باردة، والمادة المزلقة لزجة، وانحياز المشفر غير مستقر حتى يسخن. وعندما يزداد الأمر سوءًا بعد توقفات عطلة نهاية الأسبوع، افحص مصائد المكثفات في نظام الهواء. وعندما يرتبط بأشكال هندسية محددة للأجزاء — مثل الأنابيب غير القابلة للصدأ رقيقة الجدران مقابل فلنجات الفولاذ الكربوني — فهذا يشير إلى ضبط قوة القبض، وليس إلى عطل في الأجهزة.
الهدف ليس محاذاة مثالية، بل محاذاة *يمكن التنبؤ بها*. حيث يقع الانحراف ضمن حدود التحكم الإحصائي، وحيث تتجه الانحرافات ضمن مسار بدلًا من أن تقفز. حيث يتوقع الفنيون المشكلات بدلًا من أن يتفاعلوا معها.
لأنه في التصنيع عالي الإنتاجية، لا تقتصر تكلفة عملية نقل واحدة غير محاذية على الجزء الساقط. بل تشمل وقت إعادة المعايرة، وتعليق ضمان الجودة، وتأخر الشحنة، وتآكل ثقة المشغلين في الأتمتة. وهذا التآكل — مثل الخلوص العكسي أو انجراف المشفر — يتراكم ببطء وبشكل غير مرئي، إلى أن يتوقف الخط يومًا ما… ولا يتذكر أحد متى ظهر التحذير الأول.
لا تُصلح اختلال محاذاة القابض عالي السرعة بشد البراغي أو تحديث البرنامج الثابت. بل تصلحه بالاستماع: إلى أزيز المحركات، وهسيس الصمامات، وإيقاع الخط. وبالتعامل مع الروبوت ليس كوحدة معزولة، بل كعقدة واحدة في منظومة تهتز وتتنفس وتتمدد حراريًا. هناك تكمن الموثوقية. ليس في الدليل. بل في الهوامش، حيث تلتقي الفيزياء بالممارسة.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة