




¿Por qué los robots de carga y manipulación de máquinas fallan con mayor frecuencia en la alineación de la pinza durante la transferencia de piezas a alta velocidad?
¿Por qué los robots de carga y manipulación de máquinas fallan con mayor frecuencia en la alineación de la pinza durante la transferencia de piezas a alta velocidad?
Sep 23, 2026
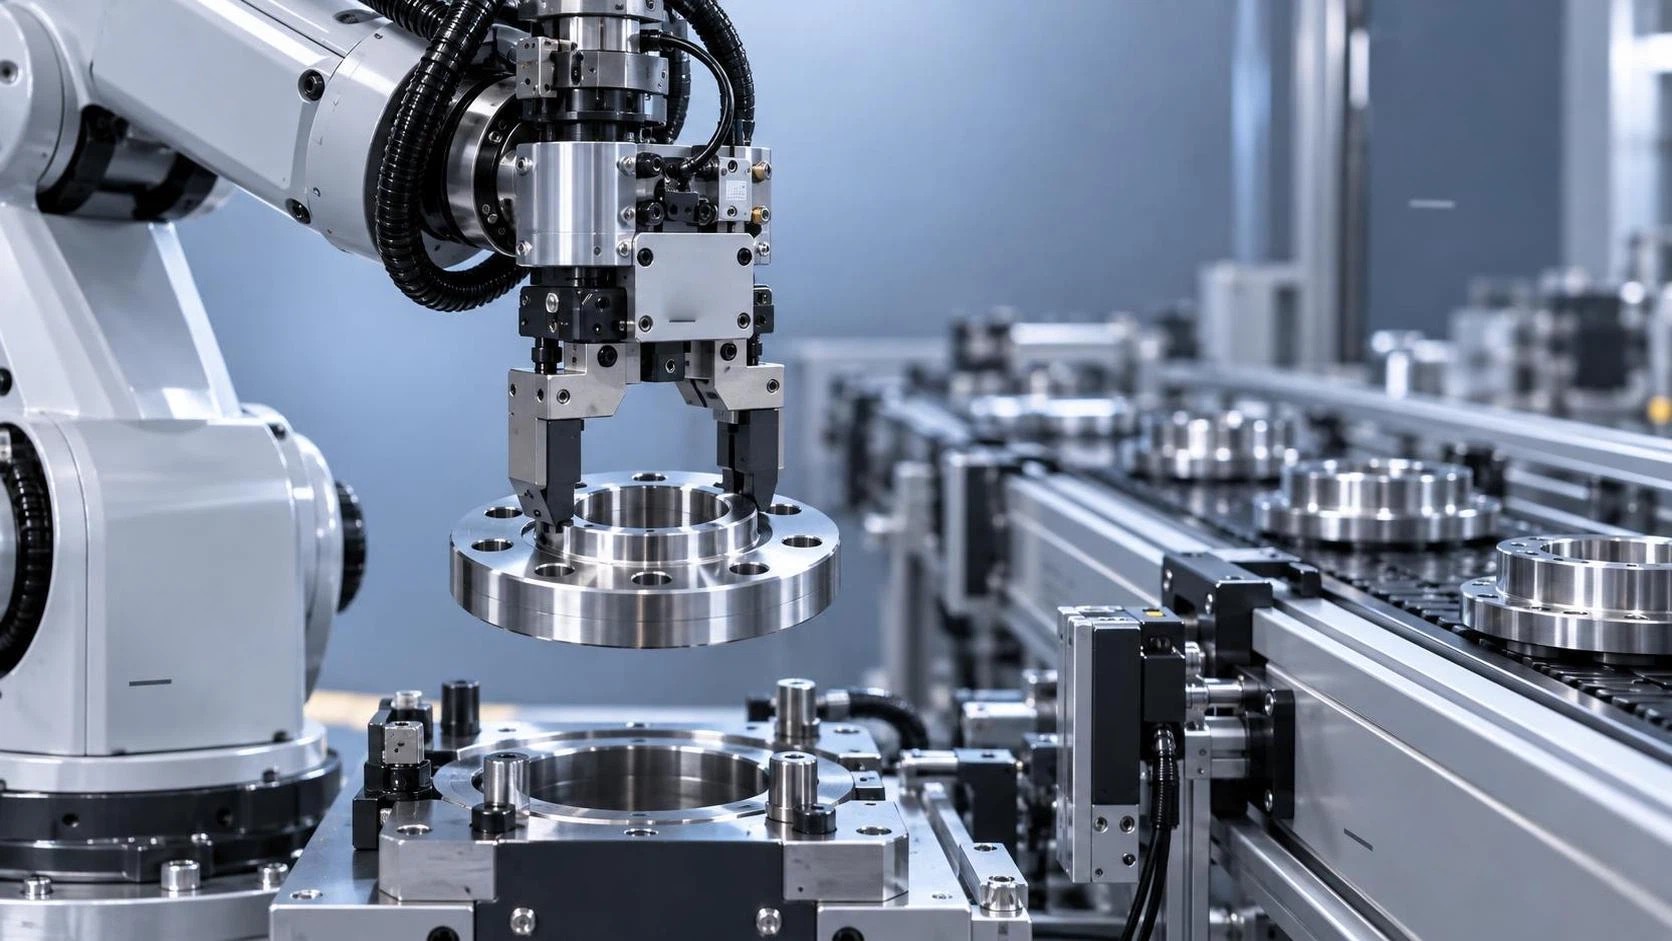
Cuando un robot de carga y manipulación de una máquina falla su objetivo —no por milímetros, sino lo suficiente como para dejar caer una brida de 45 kg o desalinear el extremo de una tubería mecanizada con precisión—, la pausa no es solo operativa. Es diagnóstica. Para los técnicos de mantenimiento posventa que entran en una línea de fabricación en funcionamiento, donde el tiempo de ciclo se mide en décimas de segundo, esa desalineación no es ruido: es una señal. Una señal con múltiples capas. Y rara vez se debe a un único sensor defectuoso o a una almohadilla de pinza desgastada. Con mayor frecuencia, es el efecto acumulado de la física, la sincronización y la acumulación de tolerancias, amplificado precisamente cuando aumenta la velocidad.
La transferencia de piezas a alta velocidad exige sincronización entre distintos ámbitos: mecánico, neumático, eléctrico y algorítmico. A bajas velocidades, los pequeños retrasos pasan inadvertidos. ¿Un retardo de 12 ms en la actualización del codificador? Apenas se percibe. ¿Una deriva angular de 0,08° en la realimentación de las articulaciones? Se compensa silenciosamente mediante la ganancia del controlador. Pero al aumentar las velocidades de avance por encima de 0,6 m/s, esos microretardos se acumulan de repente. La posición de la pinza deja de coincidir con la posición ordenada. El robot *cree* que está alineado; la realidad dice lo contrario. Y la pieza se desliza, se atasca o, peor aún, entra en contacto con el utillaje con fuerza lateral, activando paradas de emergencia y ciclos de recalibración que reducen el tiempo de actividad programado.
Veamos por qué la alineación falla *con mayor frecuencia* a velocidad, no por qué falla *en general*. Porque si su equipo reajusta las compensaciones de la pinza en cada turno, no está combatiendo el desgaste. Está persiguiendo una inestabilidad dinámica.
En primer lugar, la inercia no escala linealmente. Los perfiles de aceleración importan más que la velocidad máxima por sí sola. Cuando un brazo robótico que transporta un soporte de acero de 30 kg acelera desde el reposo hasta 1,2 m/s en menos de 180 ms, la demanda de par se dispara. Los servomotores responden, pero no de forma instantánea. La holgura en los reductores armónicos, incluso a niveles inferiores a un minuto de arco, se hace perceptible bajo carga transitoria. Ese pequeño «juego» se traduce directamente en incertidumbre posicional en la muñeca. Y a alta velocidad, la capacidad del controlador para compensar disminuye, no porque las ganancias PID sean incorrectas, sino porque el modelo asume una dinámica de cuerpo rígido. Las articulaciones reales se flexionan. Los cables se estiran. Los soportes de montaje se deforman. No son defectos: son física. Y se magnifican cuando aumenta la energía cinética.
En segundo lugar, la latencia de los sensores no es estática. Los codificadores ópticos, la realimentación basada en resolvers e incluso los sistemas de alineación asistidos por visión introducen retardos variables. Un bucle de detección de bordes basado en cámara puede funcionar a 60 Hz, pero la captura de imágenes, el procesamiento y la corrección de posición añaden 30–50 ms, suficiente para calcular erróneamente la ubicación de una pieza en 4–7 mm a 0,8 m/s. Peor aún, muchos OEM calibran estos sistemas utilizando objetivos estáticos. Sin movimiento. Sin deriva térmica. Sin vibración. En la operación real, el calor del motor desplaza los puntos cero de los codificadores; el parpadeo de la luz ambiental interfiere con los umbrales de contraste; incluso la niebla de refrigerante sobre las superficies de las lentes degrada la detección de bordes subpíxel. No son fallos excepcionales: son condiciones operativas diarias.
En tercer lugar, la respuesta de la pinza neumática no es binaria. Es analógica, sensible a la temperatura y dependiente de la presión. A bajas velocidades, las válvulas de aire tienen tiempo para abrirse completamente, las cámaras se equilibran y los dedos se estabilizan antes de que comience el movimiento. Con un alto rendimiento, la secuencia se comprime: orden → accionamiento de válvula → aumento de presión → movimiento de dedos → contacto → confirmación de agarre. Si la presión de suministro cae, aunque sea momentáneamente, o los elementos filtrantes se obstruyen ligeramente —un problema común tras 6–8 meses de uso continuo—, el último 15% de la carrera se ralentiza. La fuerza de agarre aumenta tarde. La alineación se desvía durante la aproximación final. Los técnicos suelen sustituir solenoides o reajustar los temporizadores del PLC, sin comprobar la estabilidad de salida del regulador ni verificar el rendimiento del secador de aire.
Y luego está la sincronización. No entre el robot y el transportador, sino entre la *planificación de movimiento*, la *ejecución de trayectoria* y la *lógica de la pinza*. Muchos sistemas antiguos desacoplan la activación de la pinza de la interpolación de la trayectoria. El robot alcanza las coordenadas XYZ objetivo y luego activa el agarre. Pero a velocidad, la pieza aún no se ha estabilizado por completo. La vibración de la desaceleración persiste. Las cintas transportadoras oscilan microscópicamente. Incluso las salpicaduras de soldadura en una Máquina de corte y biselado de tuberías cercana pueden inducir resonancia en los bastidores adyacentes, suficiente para desplazar una pieza 0,12 mm fuera del centro justo cuando la pinza se cierra.
Entonces, ¿qué cambia cuando se pasa de correcciones reactivas a una fiabilidad proactiva?
Comience con la *calibración dinámica*, no con la compensación estática. Utilice datos de rastreadores láser, no solo en reposo, sino durante los ciclos reales de aceleración/desaceleración. Trace cómo la deflexión de las articulaciones se correlaciona con la carga útil y la velocidad. Incorpore esos datos a tablas de compensación personalizadas. No dependa únicamente de los valores predeterminados de fábrica.
Audite la calidad del aire, no solo la presión. Mida el punto de rocío en el colector de válvulas. Compruebe si hay arrastre de aceite procedente de los compresores. Sustituya los filtros coalescentes trimestralmente, no anualmente. Una pinza que se cierra 8 ms más lentamente debido al aire cargado de humedad no está «fallando»: está insuficientemente alimentada.
Revise la integridad del montaje de los codificadores. Los resolvers atornillados directamente a los ejes del motor resisten mejor que los montados mediante acoplamientos flexibles, especialmente bajo arranques repetidos de alto par. Las diferencias de expansión térmica entre las carcasas de aluminio y los ejes de acero provocan una sutil deriva del punto cero durante operaciones de varios turnos. Las especificaciones de reapriete son importantes. También lo es la compatibilidad de los materiales.
Y no pase por alto la puesta a tierra mecánica. Los bucles de tierra entre los controladores del robot, los sistemas de visión y los PLC introducen ruido sutil en las señales de realimentación analógicas. Ese ruido no activa alarmas; simplemente reduce la resolución de posición. Un ADC de 12 bits que lee una señal de ±10V pierde resolución efectiva cuando 3 mV de ruido se superponen a la señal. A alta velocidad, esa es la diferencia entre una alineación repetible y un fallo constante.
Wuxi Samgins ha prestado soporte a más de 230 celdas de carga automatizadas en astilleros de Busan, plantas de calderas de Varsovia y fabricantes de recipientes a presión de São Paulo. Lo que hemos observado no es inconsistencia, sino *sensibilidad contextual*. Una pinza que se alinea perfectamente en una celda CNC climatizada puede fallar en una zona húmeda de biselado de tuberías, donde la temperatura ambiente varía 18°C entre turnos. El mismo modelo de robot se comporta de forma diferente al alimentar una línea de vigas de alta resistencia sin presión frente a una línea de tuberías de perfil estándar, porque la distribución de masa, el desplazamiento del centro de gravedad y la rigidez del utillaje modifican la respuesta modal del sistema.
Por eso nuestros ingenieros de campo no solo llevan llaves dinamométricas y multímetros, sino también analizadores portátiles de vibraciones y cámaras termográficas. Porque la alineación no se trata solo de geometría. Se trata del flujo de energía. De cómo la fuerza se transmite, se disipa y rebota dentro de toda la cadena mecánica.
El mantenimiento no es trabajo de lista de verificación. Es reconocimiento de patrones. Es saber que, cuando la desalineación de la pinza aumenta *solo* durante los turnos de mañana, probablemente se debe a factores térmicos: bobinados del motor fríos, lubricante viscoso y sesgo del codificador inestable hasta que se calienta. Cuando empeora después de las paradas de fin de semana, revise las trampas de condensado del sistema de aire. Cuando se correlaciona con geometrías específicas de piezas —por ejemplo, tubos de acero inoxidable de pared delgada frente a bridas de acero al carbono—, apunta al ajuste de la fuerza de agarre, no a un fallo de hardware.
El objetivo no es una alineación perfecta. Es una alineación *predecible*. Una en la que la desviación se mantenga dentro de los límites de control estadístico y en la que las desviaciones muestren una tendencia, no aparezcan de forma repentina. Donde los técnicos anticipen, en lugar de reaccionar.
Porque en la fabricación de alto rendimiento, el coste de una sola transferencia desalineada no es solo la pieza caída. Es el tiempo de recalibración. La retención de control de calidad. El envío retrasado. La erosión de la confianza de los operadores en la automatización. Y esa erosión, como la holgura o la deriva del codificador, se acumula lenta e invisiblemente hasta que un día la línea se detiene… y nadie recuerda cuándo apareció la primera advertencia.
No se corrige la desalineación de pinzas a alta velocidad apretando pernos o actualizando el firmware. Se corrige escuchando: el zumbido de los motores, el silbido de las válvulas, el ritmo de la línea. Tratando al robot no como una unidad aislada, sino como un nodo dentro de un ecosistema vibrante, dinámico y en expansión térmica. Ahí es donde reside la fiabilidad. No en el manual, sino en los márgenes, donde la física se encuentra con la práctica.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje