




¿Qué es un robot de manipulación servoaccionado? Componentes clave y en qué se diferencia de los manipuladores neumáticos o hidráulicos
¿Qué es un robot de manipulación servoaccionado? Componentes clave y en qué se diferencia de los manipuladores neumáticos o hidráulicos
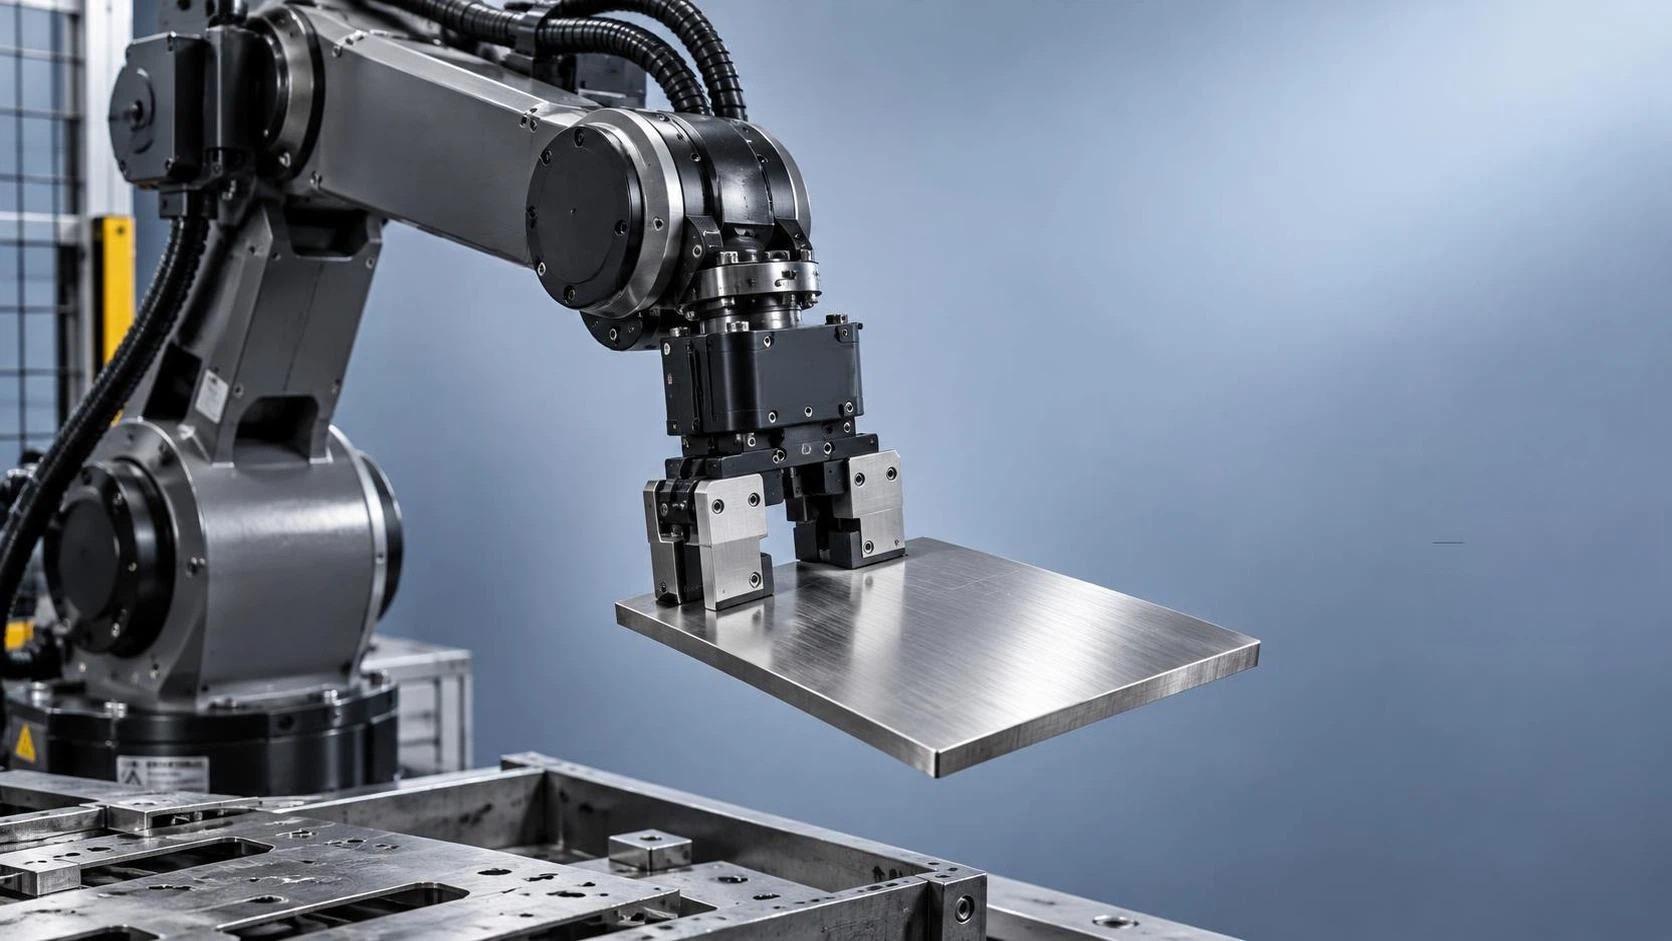
Un robot de manipulación servo es una solución de automatización programable de alta precisión ampliamente utilizada en la fabricación moderna para la transferencia fiable de piezas, la carga/descarga y las tareas de ensamblaje. A diferencia de los manipuladores neumáticos o hidráulicos tradicionales, limitados por la velocidad, la precisión y la eficiencia energética, los robots de manipulación servo utilizan servomotores, controladores avanzados y sistemas de retroalimentación en tiempo real para ofrecer una repetibilidad, flexibilidad e integración superiores con máquinas CNC y celdas de soldadura.
Arquitectura funcional principal
La integridad operativa de un robot de manipulación servo se deriva de cuatro subsistemas interdependientes: la estructura mecánica, el sistema de accionamiento servo, el controlador de movimiento y la interfaz de detección. El bastidor mecánico, normalmente fabricado en aluminio fundido de alta rigidez o acero mecanizado con precisión, debe minimizar la deflexión bajo cargas dinámicas manteniendo al mismo tiempo la alineación durante ciclos repetidos. A diferencia de los actuadores neumáticos que dependen de diferenciales de presión de aire comprimido, los robots de manipulación servo utilizan servomotores de CA sin escobillas acoplados directamente a reductores o husillos de bolas. Esto elimina el retardo relacionado con la compresibilidad y permite un control preciso del par durante todo el perfil de movimiento.
La arquitectura de retroalimentación de lazo cerrado es fundamental para el rendimiento. Cada eje incorpora codificadores rotativos de alta resolución, a menudo de 17 bits o superiores, o escalas lineales montadas directamente en el riel de soporte de carga. Estos envían datos de posición y velocidad a un controlador de movimiento en tiempo real, que compara continuamente los valores reales con los valores comandados y ajusta la salida del motor en microsegundos. Esta capacidad de respuesta permite una repetibilidad submilimétrica, normalmente de ±0.02 mm, incluso durante las fases de aceleración/desaceleración rápidas habituales en secuencias de carga de alta frecuencia.
Explicación de los componentes clave
Estructura mecánica: No es simplemente un soporte pasivo; el bastidor integra la optimización de las trayectorias de carga. Por ejemplo, los brazos en voladizo requieren refuerzo torsional en los puntos de pivote para evitar la desviación angular al manipular piezas asimétricas, como bridas mecanizadas o soportes soldados. Los rieles de guía lineal deben precargarse correctamente; una precarga insuficiente provoca holgura, mientras que una precarga excesiva aumenta la fricción y acelera el desgaste, algo especialmente crítico al manipular piezas de más de 50 kg.
Sistema de accionamiento servo: Los servoaccionamientos modernos incorporan algoritmos de control orientado al campo (FOC) que desacoplan los componentes de par y flujo, permitiendo un funcionamiento suave a baja velocidad sin efecto de dentado. La selección del motor implica equilibrar la relación de inercia (inercia de la carga respecto a la del rotor), la capacidad térmica y los requisitos de par máximo. Una relación de inercia de 3:1 es generalmente aceptable, pero las relaciones superiores a 5:1 suelen requerir reducción mediante engranajes o amortiguación activa de vibraciones para evitar errores de posicionamiento inducidos por resonancia.
Controlador de movimiento: Además de la generación de trayectorias, los controladores actuales incorporan funciones de ajuste adaptativo. Cuando se integra con una máquina de corte por plasma CNC de mesa, el controlador puede sincronizar el tiempo de manipulación de las piezas con los ciclos de encendido del arco de plasma, pausando el movimiento de la pinza durante el inicio del arco sin contacto para evitar interferencias electromagnéticas con los sensores de posición. El sistema de corte CNC Star Peak utilizado en determinadas mesas de plasma de grado industrial se basa en protocolos de comunicación deterministas, por ejemplo EtherCAT, para mantener una sincronización a nivel de microsegundos entre los ejes de movimiento y funciones auxiliares como el control de altura de la antorcha.
Detección y herramientas de extremo de brazo: Los manipuladores servo guiados por visión suelen utilizar cámaras 3D de luz estructurada calibradas con respecto al sistema de coordenadas de la base del robot. Sin embargo, las aplicaciones más sencillas emplean sensores de proximidad con salidas analógicas para detectar la presencia de piezas antes del cierre de la pinza, evitando depender de la latencia del procesamiento de visión. El diseño de la pinza debe adaptarse a la geometría de la pieza: las ventosas son adecuadas para chapa plana, mientras que las pinzas paralelas servoeléctricas con retroalimentación de fuerza son preferibles para piezas fundidas delicadas en las que una sujeción excesiva puede deformar características de pared delgada.
Diferencias fundamentales con los manipuladores neumáticos e hidráulicos
Los sistemas neumáticos funcionan con lógica binaria: el actuador se extiende o se retrae según el estado de la válvula. No existe retroalimentación de posición inherente; la precisión depende por completo de topes mecánicos, amortiguación y estabilidad de la presión de aire. Las variaciones de la presión de suministro (±10% es habitual en entornos de fábrica) alteran directamente la velocidad de carrera y la consistencia del punto final. En cambio, los sistemas servo mantienen la precisión posicional independientemente de las condiciones ambientales porque el controlador compensa los cambios de carga mediante modulación continua de corriente.
Los manipuladores hidráulicos ofrecen una alta densidad de fuerza, pero presentan problemas de compresibilidad del fluido, fugas en los sellos y variaciones de viscosidad dependientes de la temperatura. Un aumento de 10 °C en la temperatura del aceite puede reducir la rigidez del sistema hasta en un 25%, lo que provoca incrementos medibles del tiempo de estabilización durante la colocación de precisión. Los sistemas servo evitan por completo estas variables: su dinámica depende únicamente de la entrada eléctrica, la resistencia del devanado del motor y la rigidez mecánica, que se mantienen estables dentro de los rangos de temperatura habituales de los talleres (15–35 °C).
La eficiencia energética representa otra diferencia decisiva. Los sistemas neumáticos desperdician entre el 80 y el 90% de la energía de entrada como calor en compresores y válvulas de estrangulación. Las bombas hidráulicas funcionan continuamente y consumen energía incluso durante los periodos de inactividad. Los servomotores consumen corriente solo al acelerar, mantener o desacelerar, alcanzando una eficiencia de conversión eléctrica a mecánica del 75–85%. A lo largo de un ciclo de vida de 10 años, esto se traduce en costes operativos significativamente menores, especialmente en instalaciones con tarifas eléctricas escalonadas.
Realidades de la integración en los flujos de trabajo de fabricación metálica
Al conectarse con equipos como los sistemas de corte por plasma CNC, los robots de manipulación servo deben adaptarse a restricciones específicas del proceso. Por ejemplo, lamáquina de corte por plasma CNC de mesa funciona con rápidos movimientos laterales, de hasta 6,000 mm/min, y genera intenso ruido electromagnético cerca del arco de plasma. Los manipuladores servo ubicados en el mismo pórtico deben utilizar cableado blindado, núcleos de ferrita en las líneas de codificador y blindaje de acero inoxidable en los conectores de señal para evitar la corrupción de pulsos del codificador, un modo de fallo que se manifiesta como paradas repentinas y no comandadas de los ejes o saltos de posición.
La compatibilidad de los materiales también influye en las decisiones de diseño. La manipulación de titanio o aleaciones de níquel requiere herramientas que no dejen marcas y lubricantes compatibles con salas limpias, mientras que las piezas de acero al carbono toleran formulaciones de grasa estándar. De manera similar, las placas de acero inoxidable cortadas por plasma retienen magnetismo residual que puede interferir con los sensores de efecto Hall, lo que requiere estrategias de detección alternativas, como codificadores ópticos o interruptores de proximidad capacitivos en tales casos.
Los intervalos de mantenimiento difieren considerablemente. Los cilindros neumáticos requieren recargas regulares de lubricadores y sustitución de filtros cada 3–6 meses; los sistemas hidráulicos requieren análisis de aceite y cambios de filtro cada 500–1,000 horas de funcionamiento. En comparación, los robots de manipulación servo normalmente solo necesitan inspecciones periódicas de los elementos de fijación de los acoplamientos y reposición de grasa en los reductores cada 10,000 horas, siempre que los niveles de polvo ambiental se mantengan por debajo de la Clase ISO 8 y la humedad ambiental permanezca por debajo del 85% de HR.
En resumen, los robots de manipulación servo representan un cambio de paradigma desde el movimiento basado en actuadores hacia el posicionamiento controlado digitalmente. Sus ventajas, precisión, adaptabilidad, eficiencia energética y transparencia diagnóstica, no son beneficios abstractos, sino resultados de ingeniería medibles basados en principios electromecánicos. Cuando se implementan junto con herramientas de fabricación de alto rendimiento, como los sistemas de corte por plasma, constituyen la base de células de producción escalables y reactivas capaces de adaptarse a cambios en las geometrías de las piezas y las especificaciones de materiales sin necesidad de reconfigurar el hardware.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje