




Guía de selección de robots de manipulación de seis ejes: compromisos entre carga útil, alcance y repetibilidad para líneas de fabricación metálica
Guía de selección de robots de manipulación de seis ejes: compromisos entre carga útil, alcance y repetibilidad para líneas de fabricación metálica
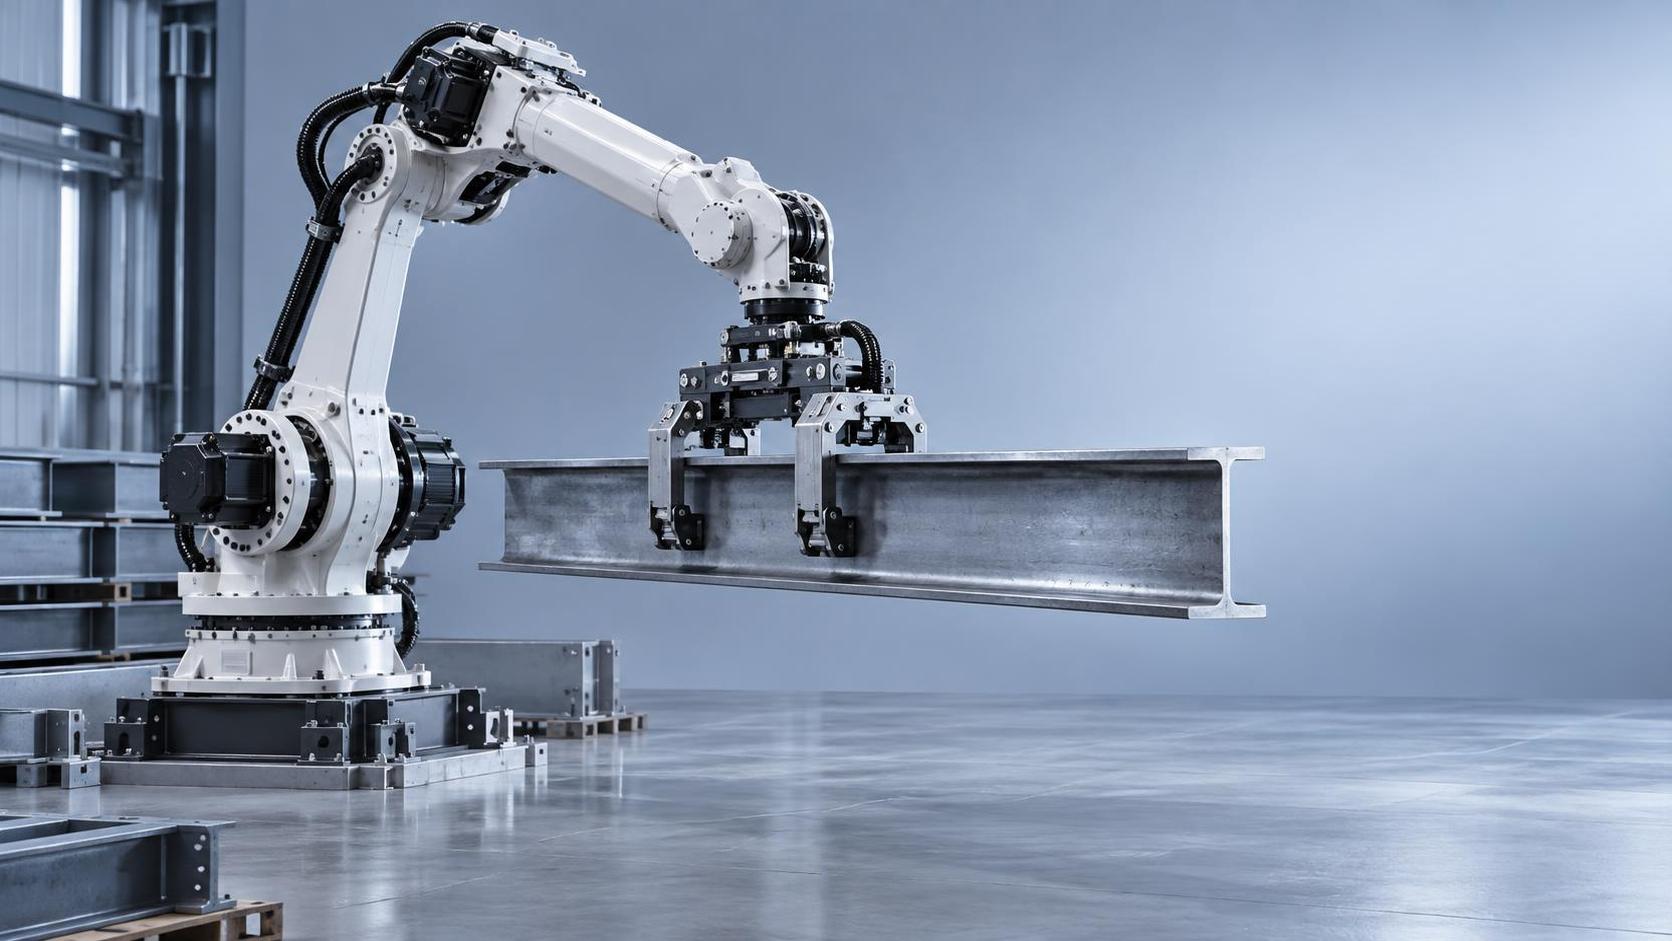
Seleccionar el robot de manipulación de seis ejes adecuado para una línea de fabricación de metal no consiste en buscar el valor más alto de la ficha técnica, sino en ajustar el comportamiento mecánico a las limitaciones reales. Los evaluadores técnicos a menudo se quedan comparando robots uno al lado del otro sobre el papel, solo para descubrir más tarde que la unidad con una carga útil de 25 kg no puede posicionar de forma fiable una pieza de trabajo de 16 kg a máximo alcance *manteniendo una repetibilidad de ±0,08 mm* durante un turno de 12 horas. Esa brecha entre los datos del catálogo y el rendimiento en el taller es donde las decisiones se desvían.
La carga útil no es estática: es función de la postura y del perfil de movimiento
Los fabricantes indican la “carga útil máxima” suponiendo condiciones ideales: robot en posición vertical, muñeca totalmente extendida, sin aceleración, temperatura ambiente y vibración nula. En la práctica, surobot de manipulación de seis ejes rara vez funciona en esas condiciones. Al cargar una viga H de 1200 mm en una estación de fresado CNC, el robot puede necesitar sostener la pieza en un ángulo de 45° mientras gira la muñeca para sortear una barandilla de protección. Esa postura aumenta el par en las articulaciones J2 y J3, y reduce la carga útil efectiva entre un 25 % y un 40 %, según el diseño cinemático.
Más importante que la carga útil máxima es la *carga útil utilizable sostenida*: la carga más pesada que el robot puede manipular en las esquinas requeridas de su envolvente de trabajo, con su tiempo de ciclo, sin sobrecalentar los motores ni activar advertencias de límite de articulación. Por ejemplo, en celdas de soldadura automatizadas donde los robots trasladan piezas entre estaciones de utillaje y soldadoras láser, la carga útil sostenida disminuye aún más cuando se requiere aceleración a alta velocidad para mantener el ritmo de la línea. Un robot con una capacidad nominal de 20 kg puede ofrecer solo una capacidad constante de 14–15 kg en esos escenarios dinámicos, especialmente después de 6 meses de operación continua y un desgaste menor de los rodamientos.
El alcance debe validarse en las zonas de trabajo críticas, no solo en la punta
El “alcance de trabajo” suele indicarse como una única distancia radial desde el centro de la base. Sin embargo, las líneas de fabricación de metal requieren posicionamiento preciso en el espacio 3D, no solo distancia. Considere una línea de producción de vigas H en la que el robot debe recoger una viga de 5,2 m de longitud de un transportador, girarla 90° y colocarla en un dispositivo de alineación vertical con una tolerancia de posición de ±1,5 mm. El alcance nominal de 2,7 m del robot podría cubrir el punto de recogida, pero ¿mantiene rigidez y repetibilidad en el extremo más alejado de ese recorrido, con el brazo completamente extendido y la muñeca girada?
La validación en condiciones reales implica cartografiar la *repetibilidad real en toda la envolvente de trabajo*, no solo en el centro o en la punta. Muchos evaluadores omiten este paso y presuponen un rendimiento uniforme. No se dan cuenta de que la repetibilidad se degrada más rápidamente a lo largo del eje Z (vertical) cuando el brazo está cerca de su extensión máxima, y de que esa degradación no es lineal. Puede pasar de ±0,05 mm a alcance medio a ±0,18 mm al máximo alcance horizontal, especialmente bajo carga térmica derivada de ciclos repetidos.
La repetibilidad no tiene sentido sin contexto: carga, velocidad y estado térmico
ISO 9283 define la repetibilidad como “la capacidad del robot para volver repetidamente a una posición determinada”. Sin embargo, esa prueba supone ausencia de carga útil, aceleración nula y temperatura ambiente estable. En la fabricación de metal, la repetibilidad es un objetivo variable: mejora con cargas ligeras y movimientos lentos, pero se deteriora significativamente con cargas útiles pesadas, aceleraciones elevadas o después de más de 4 horas de operación continua.
Un robot con una especificación de ±0,06 mm puede mantener ±0,07 mm durante la operación del primer turno, pero desviarse hasta ±0,11 mm en el tercer turno debido al calentamiento del motor y la caja de engranajes. Esta variación es crítica al integrarse con la colocación de piezas guiada por visión o la soldadura por arco robotizada, donde incluso una desalineación de 0,05 mm puede provocar holguras de ajuste superiores a 2 mm en conjuntos de acero de sección gruesa. Si su proceso requiere un posicionamiento repetible dentro de ±0,10 mm *en todos los turnos*, debe especificar funciones de compensación térmica o seleccionar un modelo con estabilidad demostrada bajo ciclos térmicos, no solo un bajo valor inicial de repetibilidad.
La compensación entre tres factores en la práctica
La carga útil, el alcance y la repetibilidad no aumentan de forma independiente: entran en conflicto entre sí. Aumentar la carga útil normalmente exige brazos más pesados y actuadores más grandes, lo que reduce la velocidad máxima y aumenta la inercia, perjudicando tanto la repetibilidad dinámica como el alcance efectivo. Ampliar el alcance suele implicar eslabones más largos, que reducen la rigidez torsional y amplían los márgenes de repetibilidad en la muñeca. Exigir especificaciones de repetibilidad más estrictas requiere con frecuencia codificadores de mayor coste, cajas de engranajes más rígidas y gestión térmica activa, lo que eleva el coste y la complejidad.
Esta compensación se concreta en aplicaciones como la soldadura automatizada de cerchas. Unamáquina de soldadura de estructuras espaciales que manipula elementos tubulares de acero (42–180 mm de diámetro, hasta 5,5 m de longitud) debe posicionar las antorchas de soldadura con consistencia submilimétrica mientras gestiona cargas inerciales significativas durante el reposicionamiento rápido. En este caso, un robot con una carga útil moderada de 12 kg, pero con una rigidez excepcional de muñeca y estabilidad térmica, a menudo supera a una unidad de 25 kg con tolerancias de articulación más amplias, incluso si esta última parece más potente sobre el papel.
Qué probar, no solo qué especificar
Antes de decidirse por unrobot de manipulación de seis ejes, realice estas comprobaciones prácticas:
- Prueba de repetibilidad con carga en las esquinas: Programe el robot para desplazarse a tres puntos críticos de su envolvente de trabajo (por ejemplo, extremo izquierdo, extremo derecho y punto más alto), cada uno con su carga útil real y orientación habitual. Realice 50 ciclos por punto y mida la desviación, no solo en el punto central de la herramienta, sino en la superficie de contacto donde la pieza se conecta con los utillajes.
- Prueba de estabilización térmica: Opere el robot de forma continua al 75 % de la velocidad máxima de ciclo durante 4 horas. A continuación, vuelva a medir la repetibilidad. Compare la deriva con la tolerancia de su proceso. Si la repetibilidad se amplía más allá de los límites aceptables, pregunte al proveedor si el modelo incluye algoritmos de compensación térmica y verifique que estén activados y calibrados para su entorno.
- Comprobación de interferencias con utillajes: Simule trayectorias de movimiento completas, incluidos ángulos de aproximación, rotación de piezas y holguras alrededor de protecciones, transportadores y máquinas adyacentes. No se base únicamente en las envolventes CAD. Utilice maquetas físicas o gemelos digitales validados que incluyan modelos de fricción de las articulaciones y retardo de respuesta de los servos.
Comprobación de la realidad de la integración: no se trata solo del robot
Unrobot de manipulación de seis ejes no funciona de forma aislada. Su rendimiento depende en gran medida de la masa y el centro de gravedad de las herramientas de extremo de brazo (EOAT), la rigidez del montaje, el ajuste del controlador y de qué tan bien la trayectoria de movimiento evita las singularidades. Una pinza de vacío ligera puede permitirle utilizar un robot más pequeño, pero si añade 150 mm de desplazamiento al punto central de la herramienta, habrá reducido efectivamente su alcance utilizable y degradado la repetibilidad de la muñeca. Del mismo modo, montar el robot sobre un suelo de entreplanta flexible en vez de sobre una base de hormigón armado introduce microvibraciones que amplían los márgenes de repetibilidad entre un 30 % y un 50 %.
La experiencia de campo de Wuxi Samgins en el Sudeste Asiático, Europa y América muestra que más del 60 % de los retrasos de integración no se deben a errores en la selección del robot, sino a subestimar cómo EOAT, el montaje y la planificación de trayectorias interactúan con los tres parámetros principales. Las instalaciones más fiables tratan el robot, las herramientas y la lógica de movimiento como un único sistema, no como componentes independientes que deben optimizarse secuencialmente.
Orientación final para evaluadores técnicos
Comience por su limitación más estricta, no por su mayor aspiración. Si su pieza más grande pesa 14,2 kg y debe colocarse dentro de ±0,09 mm en un punto situado a 2,3 m de la base, priorice robots que hayan demostrado ofrecer esa combinación, no aquellos con una capacidad nominal de 25 kg o ±0,05 mm de forma aislada. Contraste las afirmaciones del fabricante con informes de prueba conformes con ISO 9283, no con folletos de marketing. E insista en consultar datos de repetibilidad registrados bajo carga térmica, no solo durante el arranque.
Recuerde: en la fabricación de metal, la consistencia supera a los valores máximos. Un robot de manipulación de seis ejes que proporciona 13,5 kg a 2,4 m con una repetibilidad de ±0,08 mm, en cada turno y cada semana, vale más que uno que alcanza 20 kg sobre el papel pero no puede mantener la tolerancia después de la tercera hora. Su ROI proviene del tiempo de actividad, la calidad de las piezas y la reducción de retrabajos, no de las especificaciones destacadas.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje