




دليل اختيار روبوت المناولة سداسي المحاور: المفاضلات بين الحمولة والمدى وقابلية التكرار لخطوط تصنيع المعادن
دليل اختيار روبوت المناولة سداسي المحاور: المفاضلات بين الحمولة والمدى وقابلية التكرار لخطوط تصنيع المعادن
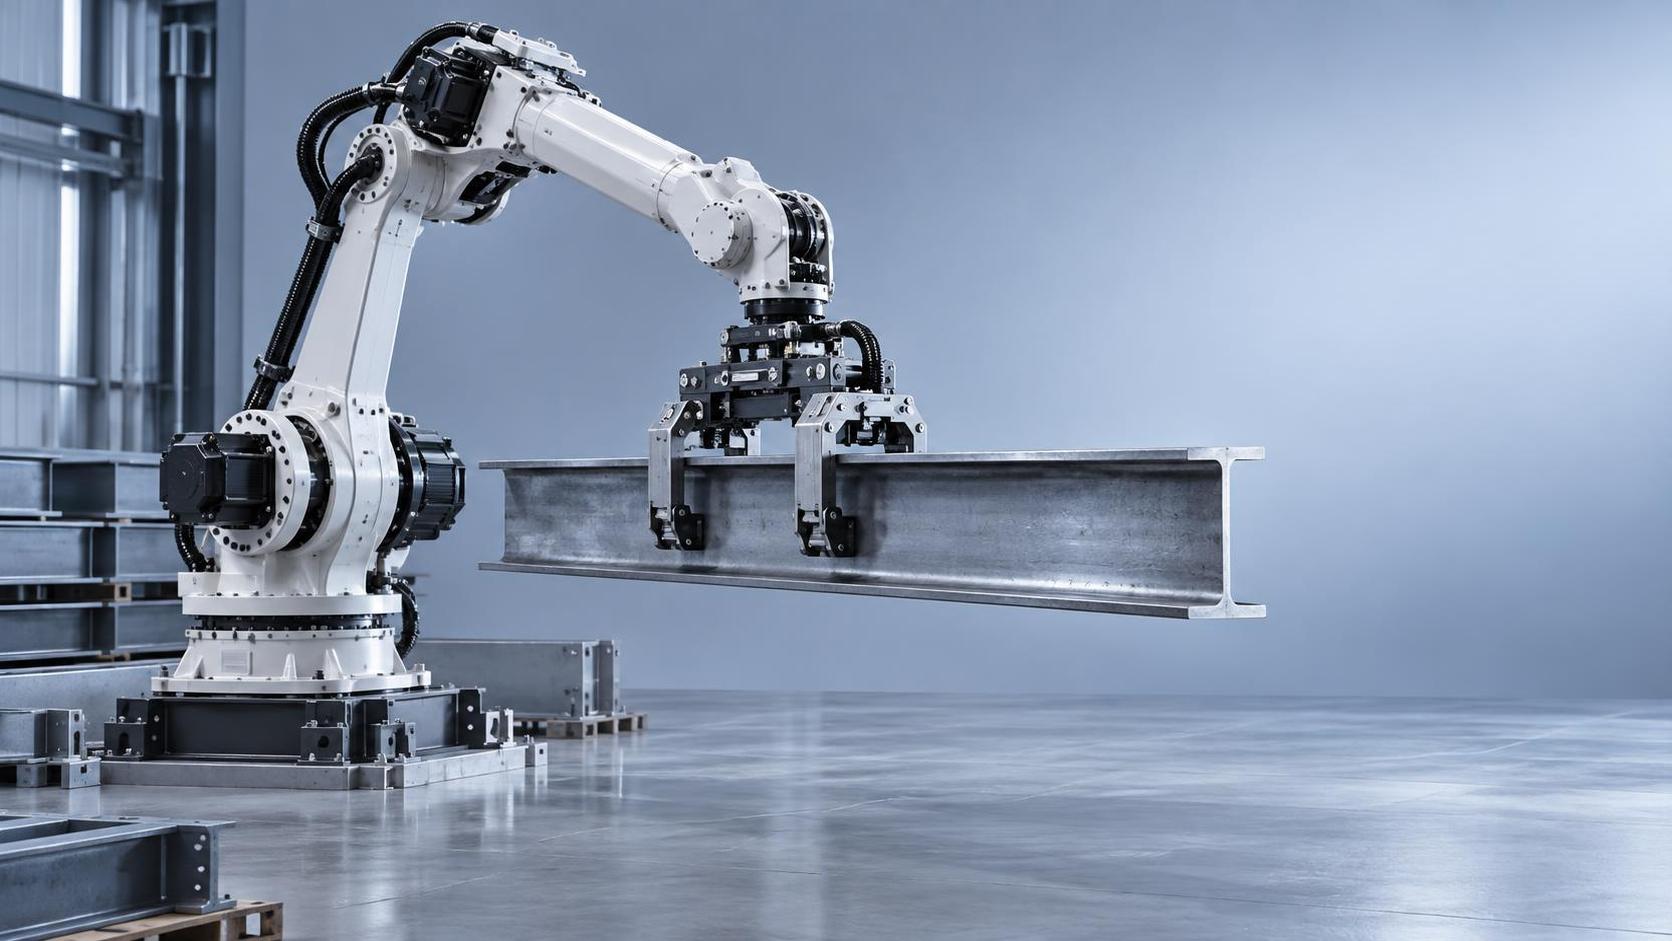
إن اختيار روبوت مناولة سداسي المحاور المناسب لخط تصنيع المعادن لا يتعلق بالسعي وراء أعلى رقم في ورقة المواصفات، بل بمواءمة السلوك الميكانيكي مع قيود الواقع العملي. غالبًا ما ينشغل المقيّمون الفنيون بمقارنة الروبوتات جنبًا إلى جنب على الورق، ليكتشفوا لاحقًا أن الوحدة ذات حمولة 25 كجم لا تستطيع تموضع قطعة عمل بوزن 16 كجم بشكل موثوق عند أقصى مدى *مع الحفاظ على تكرارية ±0.08 مم* طوال وردية مدتها 12 ساعة. هذه الفجوة بين بيانات الكتالوج وأداء أرضية المصنع هي حيث تنحرف القرارات عن المسار الصحيح.
الحمولة ليست ثابتة، بل هي دالة للوضعية ومنحنى الحركة
يسرد المصنعون «الحمولة القصوى» بافتراض ظروف مثالية: الروبوت في وضع قائم، والمعصم ممدود بالكامل، ومن دون تسارع، ودرجة حرارة محيطة، وانعدام الاهتزاز. عمليًا، نادرًا ما يعمل روبوت المناولة سداسي المحاور لديك في ظل هذه الظروف. عند تحميل عارضة H بطول 1200 مم في محطة تفريز CNC، قد يحتاج الروبوت إلى تثبيت الجزء بزاوية 45° مع تدوير معصمه لتجاوز حاجز وقائي. تزيد هذه الوضعية عزم الدوران على المفصلين J2 وJ3، وتقلل الحمولة الفعالة بنسبة 25–40% بحسب التصميم الحركي.
ما يهم أكثر من ذروة الحمولة هو *الحمولة القابلة للاستخدام المستدامة*: أثقل حمل يستطيع الروبوت التعامل معه عند زوايا نطاق العمل المطلوبة لديك، وضمن زمن الدورة الخاص بك، من دون ارتفاع حرارة المحركات أو إطلاق تحذيرات حدود المفاصل. على سبيل المثال، في خلايا اللحام المؤتمتة حيث تنقل الروبوتات الأجزاء بين محطات التثبيت وآلات اللحام بالليزر، تنخفض الحمولة المستدامة أكثر عند الحاجة إلى تسارع عالي السرعة لمواكبة وتيرة الخط. قد لا يوفر روبوت مصنف عند 20 كجم سوى قدرة ثابتة تبلغ 14–15 كجم في هذه السيناريوهات الديناميكية، خاصة بعد 6 أشهر من التشغيل المستمر والتآكل الطفيف للمحامل.
يجب التحقق من المدى عند مناطق العمل الحرجة، وليس عند الطرف فقط
غالبًا ما يُذكر «مدى العمل» كمسافة شعاعية واحدة من مركز القاعدة. لكن خطوط تصنيع المعادن تتطلب تموضعًا دقيقًا في الفضاء ثلاثي الأبعاد، وليس مجرد مسافة. تخيل خط إنتاج عوارض H حيث يجب على الروبوت التقاط عارضة بطول 5.2 م من ناقل، وتدويرها 90°، ووضعها على تجهيزة محاذاة رأسية بتفاوت موضعي ±1.5 مم. قد يغطي المدى الاسمي للروبوت البالغ 2.7 م نقطة الالتقاط، ولكن هل يحافظ على الصلابة والتكرارية عند الطرف البعيد من هذه الحركة، مع تمديد الذراع بالكامل وتدوير المعصم؟
يعني التحقق الواقعي رسم خريطة *للتكرارية الفعلية عبر كامل نطاق العمل*، وليس عند المركز أو الطرف فقط. يتخطى كثير من المقيّمين هذه الخطوة ويفترضون أداءً موحدًا. ولا يدركون أن التكرارية تتدهور بأسرع وتيرة على طول المحور Z (الرأسي) عندما تكون الذراع قريبة من الامتداد الكامل، وأن هذا التدهور ليس خطيًا. فقد تقفز من ±0.05 مم عند مدى متوسط إلى ±0.18 مم عند أقصى مدى أفقي، خاصة تحت الحمل الحراري الناتج عن الدورات المتكررة.
التكرارية بلا معنى من دون سياق: الحمل والسرعة والحالة الحرارية
يعرّف ISO 9283 التكرارية بأنها «قدرة الروبوت على العودة مرارًا إلى موضع معين». لكن هذا الاختبار يفترض عدم وجود حمولة أو تسارع ودرجة حرارة محيطة مستقرة. في تصنيع المعادن، تعد التكرارية هدفًا متغيرًا: فهي تتحسن مع الأحمال الخفيفة والحركة البطيئة، لكنها تتراجع بشكل ملحوظ مع الحمولات الثقيلة أو التسارعات العالية أو بعد أكثر من 4 ساعات من التشغيل المستمر.
قد يحافظ روبوت مصنف عند ±0.06 مم على ±0.07 مم خلال تشغيل الوردية الأولى، لكنه قد ينحرف إلى ±0.11 مم بحلول الوردية الثالثة بسبب ارتفاع حرارة المحرك وعلبة التروس. ويكتسب هذا التباين أهمية حاسمة عند التكامل مع وضع الأجزاء الموجّه بالرؤية أو اللحام القوسي الروبوتي، حيث إن عدم المحاذاة بمقدار 0.05 مم فقط يمكن أن يسبب فجوات تجميع تتجاوز 2 مم في تجميعات الفولاذ ذات المقاطع السميكة. إذا كانت عمليتك تتطلب تموضعًا متكررًا ضمن ±0.10 مم *في جميع الورديات*، فعليك تحديد ميزات التعويض الحراري، أو اختيار طراز يتمتع بثبات مثبت تحت الدورات الحرارية، وليس فقط رقم تكرارية أولي منخفض.
المفاضلة الثلاثية في التطبيق العملي
لا تتدرج الحمولة والمدى والتكرارية بصورة مستقلة، بل يؤثر كل منها في الآخر. تتطلب زيادة الحمولة عادة أذرعًا أثقل ومشغلات أكبر، مما يقلل السرعة القصوى ويزيد القصور الذاتي، فيضر بالتكرارية الديناميكية والمدى الفعّال معًا. وغالبًا ما يعني زيادة المدى وصلات أطول، مما يقلل الصلابة الالتوائية ويوسع نطاقات التكرارية عند المعصم. أما تشديد مواصفات التكرارية فيتطلب غالبًا مشفرات أعلى تكلفة وعلب تروس أكثر صلابة وإدارة حرارية نشطة، مما يرفع التكلفة والتعقيد.
تصبح هذه المفاضلة ملموسة في تطبيقات مثل اللحام المؤتمت للجمالونات. يجب أن تقوم آلة لحام الهياكل الفراغية التي تتعامل مع عناصر فولاذية أنبوبية (بقطر 42–180 مم، وطول يصل إلى 5.5 م) بتموضع مشاعل اللحام بثبات أقل من المليمتر، مع إدارة أحمال قصور ذاتي كبيرة أثناء إعادة التموضع السريعة. هنا، غالبًا ما يتفوق روبوت بحمولة معتدلة تبلغ 12 كجم، لكنه يتمتع بصلابة استثنائية في المعصم وثبات حراري، على وحدة بوزن 25 كجم ذات تفاوتات مفاصل أكثر اتساعًا، حتى لو بدت الأخيرة أقوى على الورق.
ما الذي ينبغي اختباره، وليس فقط ما ينبغي تحديده
قبل اعتماد روبوت مناولة سداسي المحاور نهائيًا، نفّذ هذه الفحوصات العملية:
- اختبار تكرارية حمل الزوايا: برمج الروبوت للانتقال إلى ثلاث نقاط حرجة في نطاق عملك، مثل أقصى اليسار وأقصى اليمين وأعلى نقطة، مع حمولة فعلية واتجاه نموذجي في كل نقطة. نفّذ 50 دورة لكل نقطة وقِس الانحراف، ليس فقط عند نقطة مركز الأداة، بل عند سطح التلامس حيث يتصل الجزء بالتجهيزات.
- اختبار التشبع الحراري: شغّل الروبوت باستمرار عند 75% من أقصى سرعة للدورة لمدة 4 ساعات. ثم قِس التكرارية مرة أخرى. قارن الانحراف بتفاوت العملية لديك. إذا اتسع نطاق التكرارية إلى ما يتجاوز الحدود المقبولة، فاسأل المورد عما إذا كان الطراز يتضمن خوارزميات تعويض حراري، وتحقق من أنها مفعلة ومعايرة لبيئتك.
- فحص تداخل التجهيزات: حاكِ مسارات الحركة الكاملة، بما في ذلك زوايا الاقتراب ودوران الجزء والخلوص حول الحواجز والناقلات والآلات المجاورة. لا تعتمد على أغلفة CAD وحدها. استخدم نماذج فعلية أو توائم رقمية موثقة تشمل نماذج احتكاك المفاصل وتأخر استجابة المؤازر.
التحقق من واقع التكامل: لا يتعلق الأمر بالروبوت فقط
لا يعمل روبوت المناولة سداسي المحاور بمعزل عن غيره. يعتمد أداؤه بدرجة كبيرة على كتلة أدوات نهاية الذراع (EOAT) ومركز ثقلها، وصلابة التثبيت، وضبط وحدة التحكم، ومدى تجنب مسار الحركة للتفرّدات. قد يسمح لك قابض تفريغ خفيف الوزن باستخدام روبوت أصغر، ولكن إذا أضاف إزاحة مقدارها 150 مم إلى نقطة مركز الأداة، فقد قلصت فعليًا المدى القابل للاستخدام وأضعفت تكرارية المعصم. وبالمثل، يؤدي تركيب الروبوت على أرضية ميزانين مرنة بدلًا من قاعدة خرسانية مسلحة إلى إدخال اهتزازات دقيقة توسع نطاقات التكرارية بنسبة 30–50%.
تُظهر الخبرة الميدانية لشركة Wuxi Samgins في جنوب شرق آسيا وأوروبا والأمريكيتين أن أكثر من 60% من تأخيرات التكامل لا تنبع من أخطاء اختيار الروبوت، بل من التقليل من شأن كيفية تفاعل EOAT والتثبيت وتخطيط المسار مع المعلمات الأساسية الثلاثة. وتعامل التركيبات الأكثر موثوقية الروبوت والأدوات ومنطق الحركة كنظام واحد، وليس كمكونات منفصلة يجري تحسينها بالتتابع.
إرشادات نهائية للمقيّمين الفنيين
ابدأ بأضيق قيد لديك، وليس بأكبر طموح. إذا كان أكبر جزء لديك يزن 14.2 كجم ويجب وضعه ضمن ±0.09 مم عند نقطة تبعد 2.3 م عن القاعدة، فأعطِ الأولوية للروبوتات التي ثبت أنها تحقق هذه التركيبة، وليس تلك المصنفة عند 25 كجم أو ±0.05 مم كل على حدة. تحقّق من ادعاءات الشركة المصنعة بالرجوع إلى تقارير اختبار متوافقة مع ISO 9283، وليس الكتيبات التسويقية. وأصر على الاطلاع على بيانات التكرارية المسجلة تحت حمل حراري، وليس فقط عند بدء التشغيل.
تذكر: في تصنيع المعادن، يتفوق الثبات على الأرقام القصوى. إن روبوت مناولة سداسي المحاور يوفر 13.5 كجم عند 2.4 م مع تكرارية ±0.08 مم، في كل وردية وكل أسبوع، أكثر قيمة من روبوت يصل إلى 20 كجم على الورق لكنه لا يستطيع الحفاظ على التفاوت بعد الساعة الثالثة. يأتي عائد الاستثمار لديك من وقت التشغيل وجودة الأجزاء وتقليل إعادة العمل، وليس من المواصفات الرئيسية.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة