




¿Son adecuados los robots de soldadura a la venta con seguimiento de junta integrado para soldaduras en campo en uniones de tuberías corroídas?
¿Son adecuados los robots de soldadura a la venta con seguimiento de junta integrado para soldaduras en campo en uniones de tuberías corroídas?
Sep 22, 2026
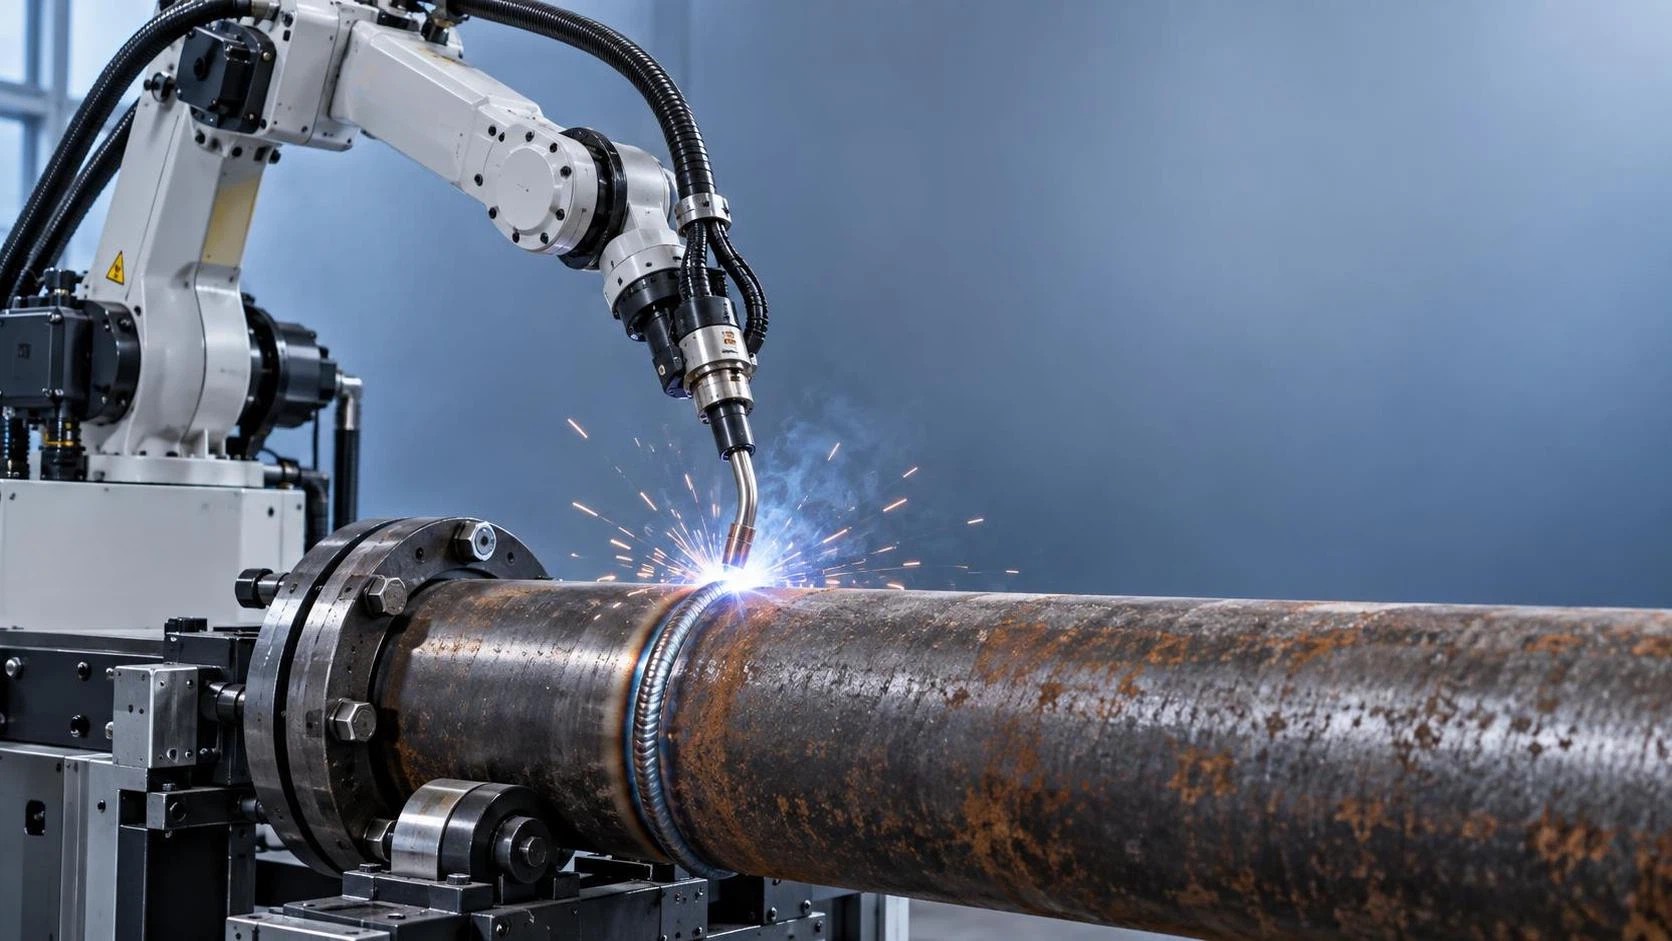
Los robots de soldadura con seguimiento de junta integrado se utilizan cada vez más para soldaduras en campo en infraestructuras de tuberías, pero las uniones de tuberías corroídas introducen variables que desafían incluso a los sistemas avanzados. Para los gerentes de proyecto que supervisan trabajos de reparación, mantenimiento o modernización en instalaciones de petróleo y gas, transmisión de agua o plantas industriales, la cuestión no es si los robots de soldadura con seguimiento de junta *existen*, sino si proporcionan soldaduras repetibles y conformes con los códigos en superficies afectadas por óxido, picaduras, cascarilla o geometría irregular, sin requerir una extensa preparación de la superficie previa a la soldadura.
La respuesta breve es: sí, pero solo bajo limitaciones operativas específicas y con criterios deliberados de selección del sistema. El seguimiento de junta por sí solo es insuficiente. Lo que determina el éxito es cómo la arquitectura de detección del robot, la lógica de control de movimiento y la adaptación del proceso responden a tres variables interdependientes: la gravedad de la degradación de la superficie, la distorsión de la geometría de la unión y la inestabilidad ambiental habitual en las condiciones de campo.
La corrosión afecta al seguimiento de junta en dos niveles. Primero, los sensores ópticos, especialmente los sistemas de triangulación láser o de luz estructurada, presentan dificultades con superficies de bajo contraste, no reflectantes o muy texturizadas. Las capas de óxido dispersan la luz incidente; la cascarilla desprendida crea bordes falsos; la oxidación irregular introduce variaciones de altura que superan la resolución típica del sensor (±0.1–0.3 mm). Segundo, la distorsión térmica derivada del servicio previo o de tensiones residuales altera la separación y la alineación de la unión *durante* la soldadura. Un robot calibrado en una unión limpia y nominal puede interpretar erróneamente la abertura real de raíz o desalinear la posición de la antorcha a mitad de pasada, incluso con seguimiento en tiempo real, porque el metal subyacente se deforma a medida que avanza el aporte térmico.
Esto significa que el seguimiento de junta debe combinarse con un control adaptativo del arco, no solo con corrección posicional. Los sistemas que se basan únicamente en la corrección de trayectoria basada en visión, sin modulación dinámica de voltaje/corriente, a menudo producen una penetración inconsistente, especialmente al encontrar cambios repentinos en el espesor del metal base bajo la corrosión. En la práctica, las implementaciones exitosas en campo utilizan detección híbrida: perfilado láser combinado con retroalimentación de voltaje de arco o seguimiento de junta a través del arco (TAST), donde las fluctuaciones de corriente sirven como indicadores indirectos de la variación de la separación. Estos sistemas no “ven” el óxido; infieren el comportamiento de la unión a partir de la respuesta eléctrica y ajustan la velocidad de alimentación de alambre y la velocidad de avance en milisegundos.
Pero la capacidad del hardware es solo la mitad de la ecuación. La implementación en campo introduce limitaciones logísticas que afectan la fiabilidad más de lo que sugieren las especificaciones técnicas. La estabilidad de la fuente de alimentación es importante: las caídas de voltaje comunes en generadores temporales interrumpen la capacidad de respuesta de los servos y las tasas de muestreo de los sensores. El polvo y la humedad ambientales degradan las ventanas de los sensores ópticos y afectan la eficiencia de refrigeración de los brazos robóticos, lo que provoca deriva térmica en la repetibilidad de posicionamiento. Y, a diferencia de las aplicaciones en planta, las soldaduras de campo rara vez permiten acceso total alrededor de la circunferencia de la tubería. Las posiciones sobrecabeza o vertical descendente exigen mayor densidad de par y un control de inercia más preciso para mantener la orientación de la antorcha durante la flexión del brazo inducida por la gravedad.
El cumplimiento de las certificaciones añade otra capa. ASME B31.4, B31.8 e ISO 15614-1 requieren registros de cualificación de procedimientos (PQR) para cada tipo de unión, grado de material y rango de espesor. Las uniones corroídas suelen quedar fuera de los rangos cualificados estándar porque la pérdida de pared altera el espesor efectivo y la capacidad de disipación térmica. Un robot cualificado para tubería de acero al carbono de 12.7 mm puede no cumplir los requisitos del código al soldar la misma tubería nominal con 2–3 mm de pérdida de pared localizada, incluso si el seguimiento de junta compensa la geometría. Los gerentes de proyecto deben verificar si el fabricante del robot proporciona PQR trazables que cubran escenarios de espesor degradado, no solo condiciones nominales.
La preparación de la superficie previa a la soldadura sigue siendo inevitable, pero su alcance puede reducirse. El óxido ligero (ISO 8501-1 St2) puede ser tolerable con un seguimiento de arco robusto; las picaduras severas o la cascarilla laminar (Sa2.5 o peor) aún requieren esmerilado o granallado abrasivo para exponer metal sano en la cara de raíz. Aquí, la integración de equipos se vuelve decisiva. Una Fresadora de Cantos de Placa Tipo Giratorio, aunque está diseñada para el biselado de placas, ilustra el principio más amplio: la preparación precisa de cantos influye directamente en la consistencia de la soldadura en escenarios de espesor de material variable. Aunque no se utiliza en tuberías, su precisión de fresado controlada por CNC (tolerancia de nivel micrométrico) y su capacidad para formar geometrías de bisel complejas en una sola pasada reflejan la misma prioridad de ingeniería: eliminar la variabilidad manual antes de que comience el aporte térmico. Esa disciplina se traslada a la soldadura en campo: cuando la corrosión compromete la integridad de la unión, la eliminación mecánica controlada, incluso limitada a las zonas de la cara de raíz, proporciona un comportamiento del arco más predecible que la limpieza química o térmica por sí sola.
La preparación para el mantenimiento también determina la viabilidad. Los robots de campo con carcasas selladas, articulaciones con clasificación IP65 y alojamientos de sensores modulares resisten las condiciones del sitio durante más tiempo que aquellos optimizados para talleres con clima controlado. Sin embargo, igualmente crítica es la transparencia diagnóstica: ¿registra el sistema la magnitud de la desviación del seguimiento en cada pasada? ¿Puede señalar casos en los que el voltaje del arco superó los umbrales esperados, indicando una posible falta de fusión debido a picaduras ocultas? Sin datos detallados del proceso con marcas de tiempo, las decisiones de retrabajo se vuelven reactivas en lugar de basadas en evidencia.
Por último, el análisis de costo-beneficio debe considerar el tiempo total de ciclo, no solo el tiempo de actividad del robot. Un robot que reduce el tiempo de soldadura en un 30% pierde su ventaja si la configuración, la calibración y los END posteriores a la soldadura tardan un 50% más debido a variaciones geométricas imprevistas. Los proyectos reales en campo muestran que el ROI no surge únicamente de la velocidad, sino de menores tasas de retrabajo (normalmente 4–7% en uniones corroídas frente a <1% en superficies preparadas) y plazos de puesta en marcha más rápidos, especialmente cuando las ventanas de parada están estrictamente programadas.
Para los gerentes de proyecto, la decisión depende menos de si un robot de soldadura a la venta incluye seguimiento de junta y más de si su bucle de respuesta de detección, su robustez ambiental y su soporte documental se alinean con la condición *real* de la tubería, no con su ficha técnica. Los sistemas probados en modernizaciones de plataformas offshore o reparaciones de redes municipales de agua tienden a superar a las unidades industriales genéricas, no por contar con especificaciones más altas, sino porque sus algoritmos de control fueron entrenados con conjuntos de datos que contienen anomalías de unión inducidas por la corrosión. Esa base empírica importa más que la resolución teórica o la velocidad máxima de desplazamiento.
Al evaluar opciones, priorice proveedores que proporcionen informes de validación probados en campo, no demostraciones de laboratorio, y que especifiquen límites de rendimiento en términos de métricas de degradación medibles (p. ej., “seguimiento estable hasta una rugosidad superficial Ra de 1.2 mm, verificado en tubería API 5L X65 con corrosión atmosférica simulada”). Evite soluciones comercializadas únicamente con “seguimiento impulsado por IA” sin divulgar la redundancia de sensores, la frecuencia de actualización o el manejo de modos de fallo. En entornos de campo, la fiabilidad se define por lo que ocurre cuando el sistema *no puede* realizar el seguimiento, no cuando sí puede.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje