




Подходят ли сварочные роботы с интегрированным отслеживанием шва для полевых сварочных работ на корродированных стыках труб?
Подходят ли сварочные роботы с интегрированным отслеживанием шва для полевых сварочных работ на корродированных стыках труб?
Sep 22, 2026
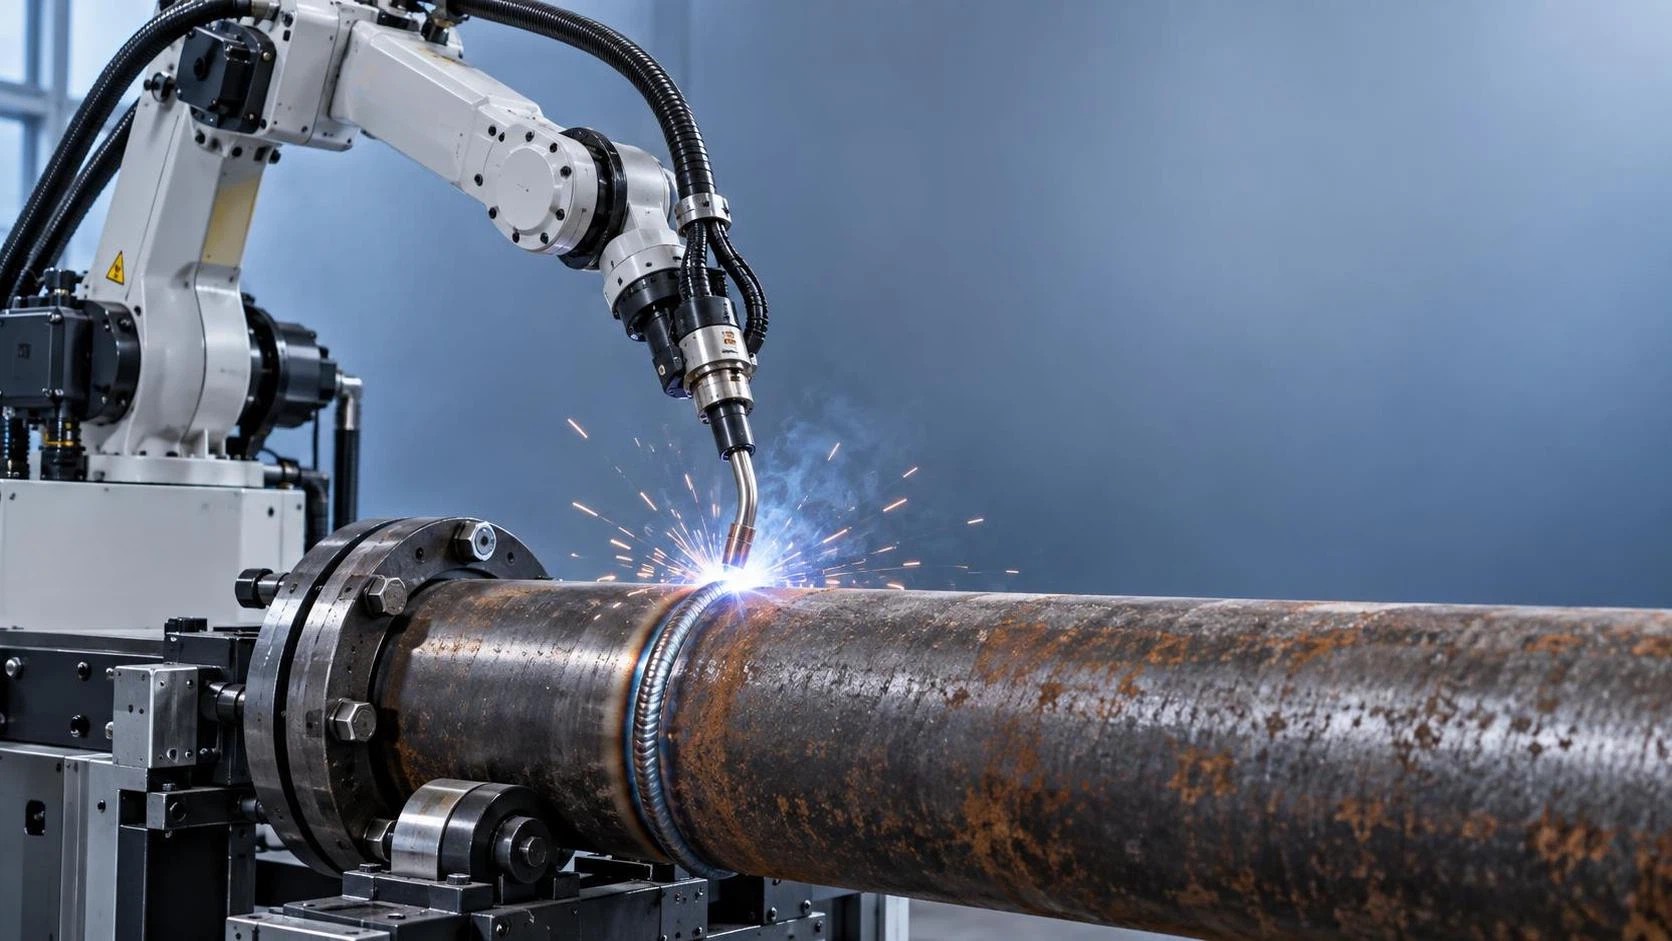
Сварочные роботы со встроенным отслеживанием шва всё чаще применяются для полевых сварочных работ на трубопроводной инфраструктуре, однако корродированные стыки труб создают переменные факторы, которые осложняют работу даже передовых систем. Для руководителей проектов, контролирующих ремонтные, сервисные или модернизационные работы в нефтегазовой отрасли, системах водоснабжения или на промышленных предприятиях, вопрос заключается не в том, *существуют* ли сварочные роботы с отслеживанием шва, а в том, обеспечивают ли они стабильно повторяемые сварные швы, соответствующие нормам, на поверхностях, повреждённых ржавчиной, точечной коррозией, окалиной или неровной геометрией — без необходимости тщательной подготовки поверхности перед сваркой.
Краткий ответ: да, но только при определённых эксплуатационных ограничениях и при осознанном выборе системы. Одного отслеживания шва недостаточно. Успех определяется тем, как архитектура датчиков робота, логика управления движением и адаптация процесса реагируют на три взаимосвязанные переменные: степень деградации поверхности, искажение геометрии соединения и нестабильность окружающей среды, характерную для полевых условий.
Коррозия влияет на отслеживание шва на двух уровнях. Во-первых, оптические датчики, особенно системы лазерной триангуляции или структурированного света, испытывают трудности при работе с низкоконтрастными, неотражающими или сильно текстурированными поверхностями. Слои ржавчины рассеивают падающий свет; отслаивающаяся окалина создаёт ложные кромки; неравномерное окисление вызывает перепады высот, превышающие типичное разрешение датчика (±0.1–0.3 мм). Во-вторых, тепловая деформация вследствие предыдущей эксплуатации или остаточных напряжений изменяет зазор и выравнивание соединения *во время* сварки. Робот, откалиброванный по чистому номинальному соединению, может неверно интерпретировать фактическое раскрытие корня или сместить положение горелки в середине прохода — даже при отслеживании в реальном времени, — поскольку основной металл деформируется по мере подвода тепла.
Это означает, что отслеживание шва должно сочетаться с адаптивным управлением дугой, а не ограничиваться коррекцией положения. Системы, использующие только коррекцию траектории на основе машинного зрения без динамической модуляции напряжения/тока, часто обеспечивают нестабильное проплавление, особенно при резких изменениях толщины основного металла под коррозией. На практике успешные полевые внедрения используют гибридное зондирование: лазерное профилирование в сочетании с обратной связью по напряжению дуги или отслеживанием шва через дугу (TAST), где колебания тока служат косвенными показателями изменения зазора. Эти системы не «видят» ржавчину — они определяют поведение соединения по электрическому отклику — и корректируют скорость подачи проволоки и скорость перемещения за миллисекунды.
Однако возможности оборудования — лишь половина уравнения. Полевое применение создаёт логистические ограничения, влияющие на надёжность сильнее, чем можно предположить по техническим характеристикам. Важна стабильность электропитания: просадки напряжения, характерные для временных генераторов, нарушают реакцию сервоприводов и частоту дискретизации датчиков. Окружающая пыль и влага ухудшают состояние окон оптических датчиков и влияют на эффективность охлаждения роботизированных манипуляторов, что приводит к тепловому дрейфу повторяемости позиционирования. И, в отличие от применения в цеху, при полевой сварке редко возможен полный доступ по всей окружности трубы. Положения над головой или вертикально сверху вниз требуют более высокой плотности крутящего момента и более точного контроля инерции для сохранения ориентации горелки при провисании манипулятора под действием силы тяжести.
Соответствие сертификационным требованиям добавляет ещё один уровень сложности. ASME B31.4, B31.8 и ISO 15614-1 требуют наличия протоколов аттестации технологии сварки (PQR) для каждого типа соединения, марки материала и диапазона толщин. Корродированные соединения часто выходят за пределы стандартных аттестованных диапазонов, поскольку потеря стенки изменяет эффективную толщину и способность отвода тепла. Робот, аттестованный для труб из углеродистой стали толщиной 12.7 мм, может не соответствовать требованиям норм при сварке той же трубы номинального размера с локальной потерей стенки 2–3 мм — даже если отслеживание шва компенсирует геометрию. Руководители проектов должны проверять, предоставляет ли производитель робота прослеживаемые PQR, охватывающие сценарии с уменьшенной толщиной, а не только номинальные условия.
Подготовка поверхности перед сваркой остаётся неизбежной, однако её объём можно сократить. Лёгкая ржавчина (ISO 8501-1 St2) может быть допустима при надёжном отслеживании дуги; сильная точечная коррозия или слоистая окалина (Sa2.5 или хуже) по-прежнему требуют шлифования или абразивоструйной очистки для вскрытия здорового металла в зоне торца корня. Здесь решающее значение приобретает интеграция оборудования. Кромкофрезерный станок поворотного типа для листов — хотя он предназначен для снятия фасок с листов — иллюстрирует более широкий принцип: точная подготовка кромок напрямую влияет на стабильность сварки в условиях переменной толщины материала. Хотя он не используется для труб, точность фрезерования с ЧПУ (допуски на микронном уровне) и возможность формировать сложную геометрию фасок за один проход отражают тот же инженерный приоритет: устранение вариативности ручных операций до начала подвода тепла. Этот подход применим и к полевой сварке: когда коррозия снижает целостность соединения, контролируемое механическое удаление материала — даже ограниченное зонами торца корня — обеспечивает более предсказуемое поведение дуги, чем только химическая или термическая очистка.
Готовность к техническому обслуживанию также определяет жизнеспособность решения. Полевые роботы с герметичными корпусами, соединениями со степенью защиты IP65 и модульными корпусами датчиков дольше выдерживают условия объекта, чем модели, оптимизированные для цехов с контролируемым климатом. Но не менее важна прозрачность диагностики: регистрирует ли система величину отклонения отслеживания для каждого прохода? Может ли она отмечать случаи, когда напряжение дуги превышало ожидаемые пороговые значения, что указывает на возможное несплавление из-за скрытой точечной коррозии? Без детализированных данных процесса с временными метками решения о доработке становятся реактивными, а не основанными на фактах.
Наконец, анализ затрат и выгод должен учитывать общее время цикла, а не только время работы робота. Робот, сокращающий время сварки на 30%, теряет преимущество, если из-за непредвиденной вариативности геометрии наладка, калибровка и неразрушающий контроль после сварки занимают на 50% больше времени. Реальные полевые проекты показывают, что окупаемость достигается не только за счёт скорости, но и благодаря снижению уровня доработок (обычно 4–7% на корродированных соединениях против <1% на подготовленных поверхностях) и ускорению сроков ввода в эксплуатацию, особенно когда окна остановки производства жёстко ограничены графиком.
Для руководителей проектов решение в меньшей степени зависит от того, оснащён ли предлагаемый к продаже сварочный робот функцией отслеживания шва, и в большей — от того, соответствуют ли его контур реагирования датчиков, защита от условий окружающей среды и документальное сопровождение *фактическому* состоянию трубы, а не её спецификации. Системы, проверенные при модернизации морских платформ или ремонте муниципальных водопроводных магистралей, как правило, превосходят универсальные промышленные установки не из-за более высоких характеристик, а потому, что их алгоритмы управления обучались на наборах данных, содержащих аномалии соединений, вызванные коррозией. Эта эмпирическая основа важнее теоретического разрешения или максимальной скорости перемещения.
При оценке вариантов отдавайте приоритет поставщикам, которые предоставляют отчёты о проверке в полевых условиях, а не лабораторные демонстрации, и указывают пределы производительности через измеримые показатели деградации (например: «стабильное отслеживание при шероховатости поверхности до 1.2 мм Ra, подтверждено на трубе API 5L X65 с имитацией атмосферной коррозии»). Избегайте решений, продвигаемых исключительно как «отслеживание на базе AI», без раскрытия информации о резервировании датчиков, частоте обновления или обработке отказов. В полевых условиях надёжность определяется тем, что происходит, когда система *не может* отслеживать шов, а не когда она это делает.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение