




هل روبوتات اللحام المعروضة للبيع والمزودة بتتبع متكامل للدرزات مناسبة لأعمال اللحام الميدانية على وصلات الأنابيب المتآكلة؟
هل روبوتات اللحام المعروضة للبيع والمزودة بتتبع متكامل للدرزات مناسبة لأعمال اللحام الميدانية على وصلات الأنابيب المتآكلة؟
Sep 22, 2026
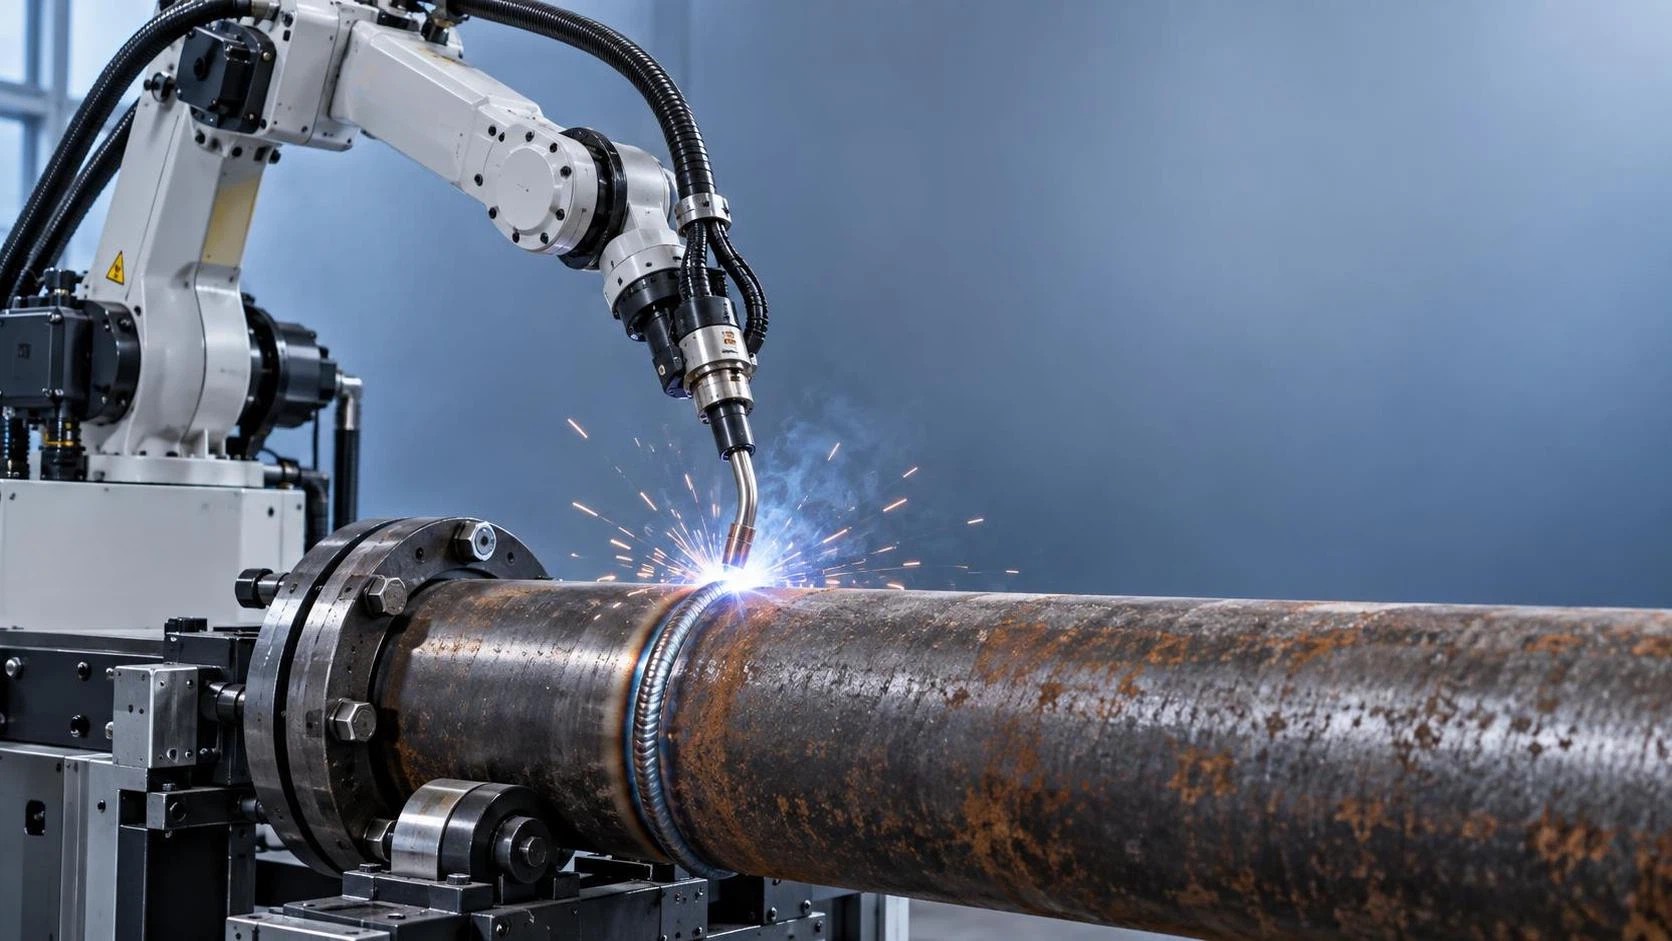
تُستخدم روبوتات اللحام المزودة بتتبّع متكامل للدرزات بشكل متزايد في أعمال اللحام الميدانية على البنية التحتية لخطوط الأنابيب، إلا أن وصلات الأنابيب المتآكلة تطرح متغيرات تتحدى حتى الأنظمة المتقدمة. بالنسبة لمديري المشاريع المشرفين على أعمال الإصلاح أو الصيانة أو التحديث في قطاعات النفط & الغاز، أو نقل المياه، أو المنشآت الصناعية، لا يتمثل السؤال في ما إذا كانت روبوتات اللحام بتتبّع الدرزات *موجودة*، بل في ما إذا كانت تقدم لحامات قابلة للتكرار ومتوافقة مع الأكواد على الأسطح المتضررة بالصدأ أو التنقر أو القشور أو الأشكال الهندسية غير المنتظمة، دون الحاجة إلى تجهيز مكثف للأسطح قبل اللحام.
الإجابة المختصرة هي: نعم، ولكن فقط ضمن قيود تشغيلية محددة ومع معايير اختيار مدروسة للنظام. فتتبّع الدرزات وحده غير كافٍ. ما يحدد النجاح هو كيفية استجابة بنية الاستشعار في الروبوت، ومنطق التحكم في الحركة، وتكيّف العملية لثلاثة متغيرات مترابطة: شدة تدهور السطح، وتشوه هندسة الوصلة، وعدم الاستقرار البيئي الشائع في الظروف الميدانية.
يؤثر التآكل في تتبّع الدرزات على مستويين. أولاً، تواجه المستشعرات البصرية، ولا سيما أنظمة التثليث بالليزر أو الضوء المنظم، صعوبة مع الأسطح منخفضة التباين أو غير العاكسة أو شديدة الملمس. فطبقات الصدأ تشتت الضوء الساقط؛ وتُنشئ القشور المتقشرة حواف زائفة؛ كما تؤدي الأكسدة غير المتساوية إلى تفاوت في الارتفاع يتجاوز دقة المستشعر المعتادة (±0.1–0.3 مم). ثانياً، يغير التشوه الحراري الناتج عن الخدمة السابقة أو الإجهاد المتبقي فجوة الوصلة ومحاذاتها *أثناء* اللحام. وقد يسيء الروبوت الذي تمت معايرته على وصلة نظيفة واسمية تفسير فتحة الجذر الفعلية أو يخطئ في محاذاة موضع الشعلة في منتصف المسار، حتى مع التتبّع في الوقت الفعلي، لأن المعدن الأساسي يتشوه مع تقدم إدخال الحرارة.
وهذا يعني أن تتبّع الدرزات يجب أن يقترن بتحكم تكيفي في القوس، وليس مجرد تصحيح موضعي. فالأنظمة التي تعتمد فقط على تصحيح المسار القائم على الرؤية دون تعديل ديناميكي للجهد/التيار غالباً ما تنتج اختراقاً غير متسق، خصوصاً عند مواجهة تغيرات مفاجئة في سماكة المعدن الأساسي تحت التآكل. عملياً، تستخدم التطبيقات الميدانية الناجحة استشعاراً هجينا: توصيفاً بالليزر مقترناً بتغذية راجعة من جهد القوس أو تتبّع الدرزات عبر القوس (TAST)، حيث تُستخدم تقلبات التيار كمؤشرات بديلة لتغير الفجوة. لا «ترى» هذه الأنظمة الصدأ، بل تستنتج سلوك الوصلة من الاستجابة الكهربائية وتضبط سرعة تغذية السلك ومعدل الحركة خلال أجزاء من الثانية.
لكن قدرة العتاد ليست سوى نصف المعادلة. إذ يفرض التشغيل الميداني قيوداً لوجستية تؤثر في الموثوقية أكثر مما توحي به المواصفات التقنية. ويهم استقرار مصدر الطاقة: إذ تعطل انخفاضات الجهد الشائعة في المولدات المؤقتة استجابة المحركات المؤازرة ومعدلات أخذ عينات المستشعرات. كما يؤدي الغبار والرطوبة المحيطان إلى تدهور نوافذ المستشعرات البصرية والتأثير في كفاءة تبريد الأذرع الروبوتية، مما يسبب انجرافاً حرارياً في قابلية تكرار التموضع. وعلى خلاف تطبيقات أرضيات الورش، نادراً ما تتيح اللحامات الميدانية وصولاً كاملاً حول محيط الأنبوب. وتتطلب أوضاع اللحام العلوية أو الرأسية إلى الأسفل كثافة عزم أعلى وتحكماً أدق في القصور الذاتي للحفاظ على اتجاه الشعلة أثناء ترهل الذراع الناتج عن الجاذبية.
يضيف الامتثال للشهادات طبقة أخرى. تتطلب ASME B31.4 وB31.8 وISO 15614-1 سجلات تأهيل إجراءات اللحام (PQRs) لكل نوع وصلة ودرجة مادة ونطاق سماكة. وغالباً ما تقع الوصلات المتآكلة خارج النطاقات المؤهلة القياسية لأن فقدان سماكة الجدار يغير السماكة الفعالة وقدرة امتصاص الحرارة. وقد لا يفي الروبوت المؤهل لأنبوب من الفولاذ الكربوني بسماكة 12.7 مم بمتطلبات الكود عند لحام الأنبوب الاسمي نفسه مع فقدان موضعي في الجدار بمقدار 2–3 مم، حتى لو عوض تتبّع الدرزات عن الهندسة. ويجب على مديري المشاريع التحقق مما إذا كانت الشركة المصنعة للروبوت تقدم سجلات PQRs قابلة للتتبع تغطي حالات السماكات المتدهورة، وليس فقط الظروف الاسمية.
يبقى تجهيز السطح قبل اللحام أمراً لا مفر منه، لكن يمكن تقليل نطاقه. قد يكون الصدأ الخفيف (ISO 8501-1 St2) مقبولاً مع تتبّع قوي للقوس؛ لكن التنقر الشديد أو القشور الصفائحية (Sa2.5 أو أسوأ) لا يزال يتطلب الجلخ أو السفع الكاشط لكشف معدن سليم عند وجه الجذر. وهنا يصبح تكامل المعدات عاملاً حاسماً. إن آلة تفريز حواف الألواح من النوع الدوار، رغم أنها مصممة لشطف الألواح، توضح المبدأ الأوسع: فتحضير الحواف الدقيق يؤثر مباشرة في اتساق اللحام في سيناريوهات تفاوت سماكة المواد. وعلى الرغم من عدم استخدامها للأنابيب، فإن دقة التفريز المتحكم بها عبر CNC لديها، بتسامحات على مستوى الميكرون، وقدرتها على تشكيل هندسيات شطف معقدة في تمريرة واحدة، تعكس الأولوية الهندسية نفسها: إزالة التفاوت اليدوي قبل بدء إدخال الحرارة. وينتقل هذا النهج إلى اللحام الميداني: فعندما يضعف التآكل سلامة الوصلة، توفر الإزالة الميكانيكية المضبوطة، حتى إن اقتصرت على مناطق وجه الجذر، سلوكاً للقوس أكثر قابلية للتنبؤ مقارنة بالتنظيف الكيميائي أو الحراري وحده.
كما تؤثر الجاهزية للصيانة في قابلية التطبيق. فالروبوتات الميدانية ذات الأغلفة المحكمة، والوصلات المصنفة IP65، وحاويات المستشعرات المعيارية، تتحمل ظروف الموقع مدة أطول من تلك المحسنة للورش ذات المناخ المتحكم به. لكن الشفافية التشخيصية لا تقل أهمية: هل يسجل النظام مقدار انحراف التتبّع لكل تمريرة؟ وهل يمكنه الإبلاغ عن الحالات التي تجاوز فيها جهد القوس الحدود المتوقعة، بما يدل على احتمال نقص الانصهار بسبب تنقر مخفي؟ فبدون بيانات عملية دقيقة ومختومة زمنياً، تصبح قرارات إعادة العمل تفاعلية بدلاً من أن تكون قائمة على الأدلة.
وأخيراً، يجب أن يأخذ تحليل التكلفة والعائد في الحسبان زمن الدورة الكلي، وليس وقت تشغيل الروبوت فقط. فالروبوت الذي يقلل زمن اللحام بنسبة 30% يفقد ميزته إذا استغرق الإعداد والمعايرة والفحص غير الإتلافي بعد اللحام وقتاً أطول بنسبة 50% بسبب تفاوت هندسي غير متوقع. وتظهر المشاريع الميدانية الواقعية أن العائد على الاستثمار لا ينتج من السرعة وحدها، بل من انخفاض معدلات إعادة العمل، التي تبلغ عادة 4–7% في الوصلات المتآكلة مقابل <1% في الأسطح المجهزة، ومن جداول تشغيل أسرع، لا سيما عندما تكون فترات الإيقاف محددة بإحكام.
بالنسبة لمديري المشاريع، يعتمد القرار بدرجة أقل على ما إذا كان روبوت اللحام المعروض للبيع يشتمل على تتبّع للدرزات، وبدرجة أكبر على ما إذا كانت حلقة استشعاره واستجابته، وتحصينه البيئي، ودعم التوثيق فيه تتوافق مع الحالة *الفعلية* للأنبوب، لا مع ورقة مواصفاته. وتميل الأنظمة المثبتة في أعمال تحديث المنصات البحرية أو إصلاح خطوط المياه البلدية الرئيسية إلى التفوق على الوحدات الصناعية العامة، ليس بسبب مواصفات أعلى، بل لأن خوارزميات التحكم فيها دُرّبت على مجموعات بيانات تتضمن شذوذات في الوصلات ناجمة عن التآكل. وهذا الأساس التجريبي أهم من الدقة النظرية أو أقصى سرعة حركة.
عند تقييم الخيارات، أعطِ الأولوية للموردين الذين يقدمون تقارير تحقق مجربة ميدانياً، وليس عروضاً توضيحية مخبرية، والذين يحددون حدود الأداء من حيث مقاييس تدهور قابلة للقياس، مثل: «تتبّع مستقر حتى خشونة سطح 1.2 مم Ra، تم التحقق منه على أنبوب API 5L X65 مع تآكل جوي محاكى». وتجنب الحلول التي تُسوّق فقط على أساس «تتبّع مدعوم بالذكاء الاصطناعي» من دون الإفصاح عن تكرار المستشعرات أو تردد التحديث أو التعامل مع أوضاع الفشل. ففي البيئات الميدانية، تُعرّف الموثوقية بما يحدث عندما *لا يستطيع* النظام التتبّع، وليس عندما يستطيع ذلك.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة