




Почему роботы для загрузки и разгрузки станков чаще выходят из строя из-за выравнивания захвата при высокоскоростной передаче деталей?
Почему роботы для загрузки и разгрузки станков чаще выходят из строя из-за выравнивания захвата при высокоскоростной передаче деталей?
Sep 23, 2026
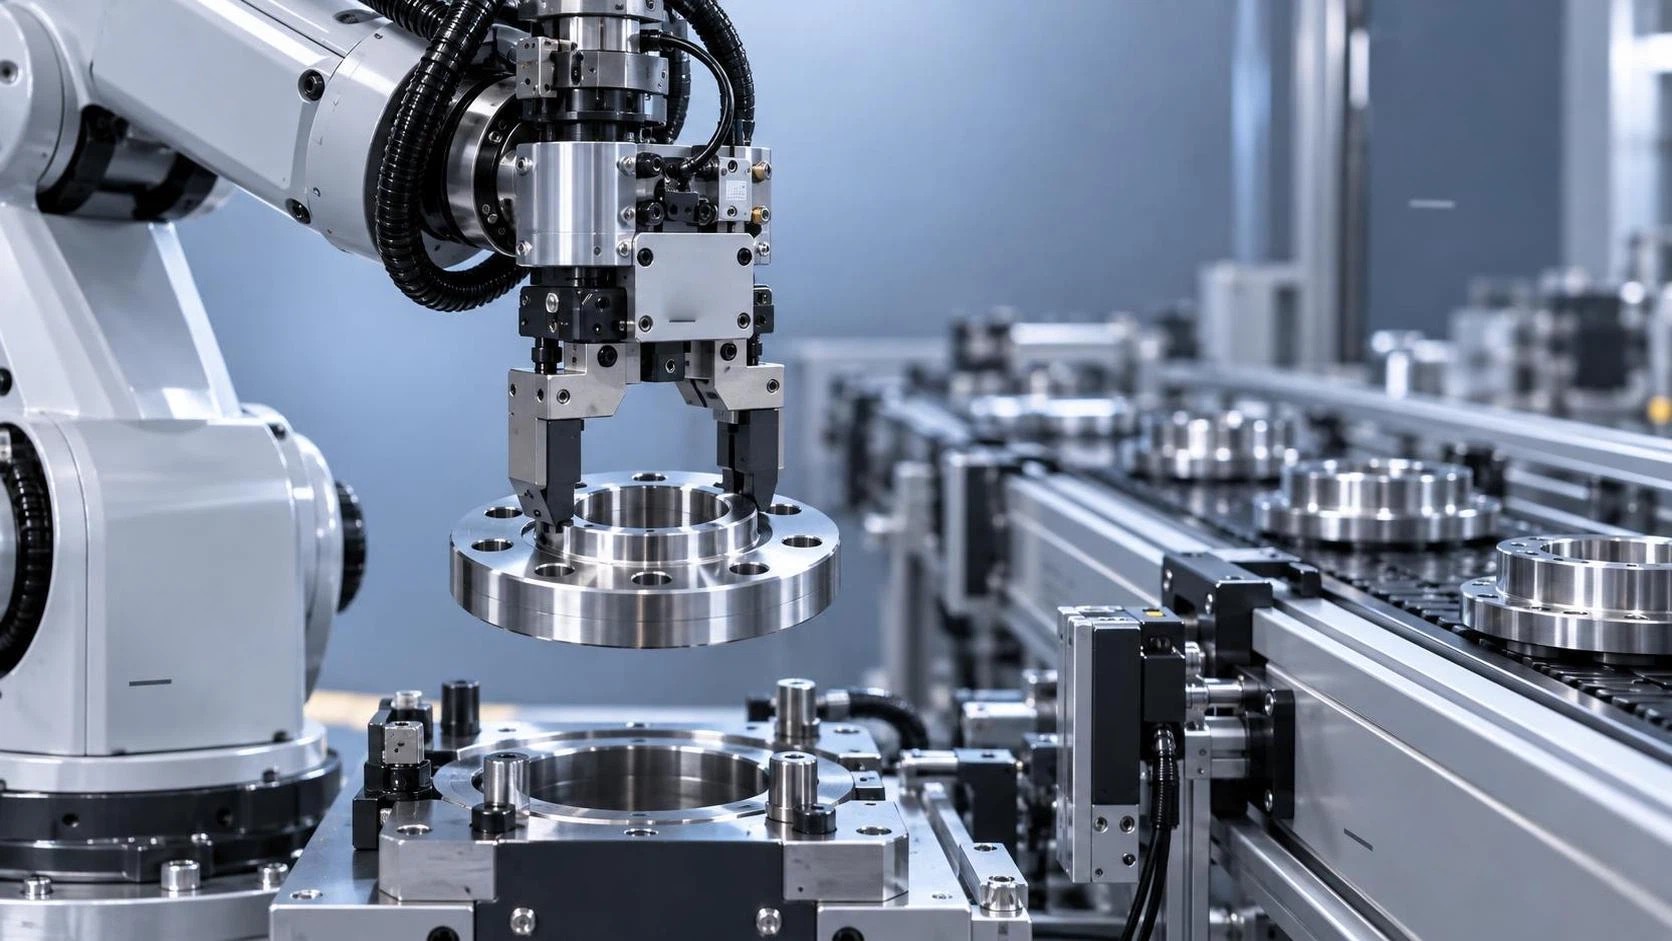
Когда робот для загрузки и перемещения материалов промахивается — не на миллиметры, а настолько, чтобы уронить 45-kg фланец или сместить торец прецизионно обработанной трубы, — пауза становится не просто производственной. Она становится диагностической. Для специалистов по послепродажному обслуживанию, входящих в гудящую производственную линию, где время цикла измеряется десятыми долями секунды, такое смещение — не помеха, а сигнал. Многоуровневый. И его причиной редко бывает один неисправный датчик или изношенная накладка захвата. Чаще это совокупный эффект физики, синхронизации и накопления допусков, который особенно усиливается с ростом скорости.
Высокоскоростная передача деталей требует синхронизации в нескольких областях: механической, пневматической, электрической и алгоритмической. На низких скоростях небольшие задержки остаются незаметными. Задержка обновления энкодера на 12-ms? Едва заметна. Угловое отклонение 0.08° в обратной связи по положению шарнира? Незаметно компенсируется коэффициентом усиления контроллера. Но стоит повысить скорость подачи выше 0.6 m/s — и эти микрозадержки начинают накапливаться. Положение захвата больше не соответствует заданной позе. Робот *считает*, что он выровнен; реальность говорит об обратном. В результате деталь проскальзывает, заклинивает или, что хуже, касается оснастки с боковым усилием, вызывая аварийные остановки и циклы повторной калибровки, сокращающие запланированное время работы.
Давайте разберем, почему выравнивание выходит из строя *чаще* на скорости, а не почему оно нарушается *в целом*. Ведь если ваша команда сбрасывает смещения захвата каждую смену, вы боретесь не с износом. Вы пытаетесь устранить динамическую нестабильность.
Во-первых, инерция не масштабируется линейно. Профили ускорения важнее, чем одна лишь максимальная скорость. Когда роботизированная рука с 30-kg стальным кронштейном разгоняется из состояния покоя до 1.2 m/s менее чем за 180 ms, потребность в крутящем моменте резко возрастает. Серводвигатели реагируют, но не мгновенно. Люфт в гармонических редукторах, даже на уровне менее одной угловой минуты, становится заметным при переходной нагрузке. Этот небольшой «зазор» напрямую преобразуется в неопределенность положения запястья робота. А на высокой скорости способность контроллера к компенсации снижается — не потому, что коэффициенты PID неверны, а потому, что модель предполагает динамику абсолютно жесткого тела. Реальные шарниры изгибаются. Кабели растягиваются. Монтажные кронштейны прогибаются. Это не дефекты — это физика. И эти явления усиливаются с ростом кинетической энергии.
Во-вторых, задержка датчиков не является постоянной. Оптические энкодеры, обратная связь на основе резольверов и даже системы выравнивания с поддержкой машинного зрения создают переменную задержку. Контур обнаружения кромки на базе камеры может работать с частотой 60 Hz, однако захват изображения, обработка и коррекция позы добавляют 30–50 ms — достаточно, чтобы ошибиться в определении положения детали на 4–7 mm при 0.8 m/s. Хуже того, многие OEM-производители калибруют эти системы по неподвижным целям. Без движения. Без теплового дрейфа. Без вибрации. В реальной эксплуатации нагрев двигателей смещает нулевые точки энкодеров; мерцание окружающего освещения влияет на пороги контрастности; даже туман от СОЖ на поверхности линз ухудшает субпиксельное обнаружение кромок. Это не редкие отказы, а повседневные условия эксплуатации.
В-третьих, реакция пневматического захвата не бинарна. Она аналоговая, чувствительная к температуре и зависящая от давления. На низких скоростях воздушные клапаны успевают полностью открыться, давление в камерах выравнивается, а пальцы захвата стабилизируются до начала движения. При высокой производительности последовательность сжимается: команда → срабатывание клапана → нарастание давления → движение пальцев → контакт → подтверждение захвата. Если давление питания падает — даже кратковременно — или фильтрующие элементы слегка засоряются (распространенная проблема после 6–8 месяцев непрерывной эксплуатации), последние 15% хода замедляются. Усилие захвата нарастает с опозданием. Выравнивание смещается во время финального подхода. Технические специалисты часто заменяют соленоиды или перенастраивают таймеры PLC, не проверяя стабильность выходного давления регулятора и работоспособность осушителя воздуха.
Кроме того, существует синхронизация. Не между роботом и конвейером, а между *планированием движения*, *исполнением траектории* и *логикой захвата*. Многие устаревшие системы отделяют активацию захвата от интерполяции траектории. Робот достигает целевой точки XYZ, затем активирует захват. Но на высокой скорости деталь еще не успевает полностью стабилизироваться. Вибрация после замедления сохраняется. Конвейерные ленты микроскопически колеблются. Даже сварочные брызги на расположенной рядом машине для резки и снятия фаски с труб могут вызвать резонанс в соседних рамах — достаточный, чтобы сместить деталь на 0.12 mm от центра именно в момент закрытия захвата.
Что же меняется, когда вы переходите от реактивного устранения неисправностей к проактивному обеспечению надежности?
Начните с *динамической калибровки*, а не со статической коррекции смещений. Используйте данные лазерного трекера не только в неподвижном состоянии, но и во время реальных циклов ускорения/замедления. Определите зависимость прогиба шарниров от полезной нагрузки и скорости. Внесите эти данные в пользовательские таблицы компенсации. Не полагайтесь исключительно на заводские настройки по умолчанию.
Проверяйте качество воздуха, а не только давление. Измеряйте точку росы на клапанном коллекторе. Проверяйте наличие масляного уноса от компрессоров. Заменяйте коалесцирующие фильтры ежеквартально, а не ежегодно. Захват, который закрывается на 8 ms медленнее из-за насыщенного влагой воздуха, не «выходит из строя» — ему не хватает питания.
Проверьте надежность крепления энкодеров. Резольверы, закрепленные непосредственно на валах двигателей, работают надежнее, чем установленные через гибкие муфты, особенно при повторяющихся запусках с высоким крутящим моментом. Несоответствие теплового расширения алюминиевых корпусов и стальных валов вызывает малозаметный дрейф нулевой точки при многосменной эксплуатации. Важны требования к моменту затяжки. Как и совместимость материалов.
Не упускайте из виду механическое заземление. Контуры заземления между контроллерами робота, системами машинного зрения и PLC вносят незначительные помехи в аналоговые сигналы обратной связи. Эти помехи не вызывают тревог — они лишь снижают четкость разрешения по положению. 12-bit АЦП, считывающий сигнал ±10V, теряет эффективное разрешение, когда на сигнал накладывается шум 3 mV. На высокой скорости именно это определяет разницу между повторяемым выравниванием и постоянным промахом.
Wuxi Samgins оказала поддержку более чем 230 автоматизированным загрузочным ячейкам на судостроительных предприятиях в Пусане, котельных заводах в Варшаве и производствах сосудов под давлением в Сан-Паулу. Мы наблюдали не непоследовательность, а *контекстную чувствительность*. Захват, безупречно выравнивающийся в CNC-ячейке с климат-контролем, может давать сбои в помещении для снятия фаски с труб с высокой влажностью, где температура окружающей среды между сменами меняется на 18°C. Одна и та же модель робота ведет себя по-разному при подаче на линию для балок тяжелого типа без давления и на стандартную линию для профильных труб, поскольку распределение массы, смещение центра тяжести и жесткость оснастки изменяют модальную реакцию системы.
Именно поэтому наши полевые инженеры имеют при себе не только динамометрические ключи и мультиметры, но и портативные анализаторы вибрации и тепловизоры. Ведь выравнивание — это не только геометрия. Это поток энергии. То, как усилие передается, рассеивается и возвращается по всей механической цепи.
Техническое обслуживание — это не работа по контрольному списку. Это распознавание закономерностей. Это понимание того, что, когда смещение захвата усиливается *только* в утренние смены, вероятнее всего, причина тепловая: обмотки двигателя холодные, смазка вязкая, смещение энкодера нестабильно до прогрева. Когда проблема усиливается после остановок на выходных, проверьте ловушки конденсата в воздушной системе. Когда она коррелирует с определенной геометрией деталей — например, тонкостенными трубами из нержавеющей стали по сравнению с фланцами из углеродистой стали, — это указывает на настройку усилия захвата, а не на неисправность оборудования.
Цель — не идеальное выравнивание. Цель — *предсказуемое* выравнивание. Такое, при котором отклонение находится в пределах статистических границ контроля, а отклонения формируют тенденцию, а не возникают скачкообразно. При котором технические специалисты предвидят проблему, а не реагируют на нее.
Потому что в высокопроизводительном производстве стоимость одного неправильно выровненного перемещения — это не только упавшая деталь. Это время повторной калибровки. Приостановка контроля качества. Задержка отгрузки. Снижение доверия операторов к автоматизации. И это снижение — подобно люфту или дрейфу энкодера — накапливается медленно и незаметно, пока однажды линия не остановится… и никто уже не вспомнит, когда появился первый предупреждающий признак.
Высокоскоростное смещение захвата нельзя устранить, просто затянув болты или обновив прошивку. Его устраняют, прислушиваясь к гулу двигателей, шипению клапанов, ритму линии. Рассматривая робота не как изолированную единицу, а как один узел вибрирующей, дышащей, термически расширяющейся экосистемы. Именно там находится надежность. Не в руководстве. А на границе — там, где физика встречается с практикой.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение