




¿Qué variación de tamaño de vigas H puede manejar un robot de soldadura?
¿Qué variación de tamaño de vigas H puede manejar un robot de soldadura?
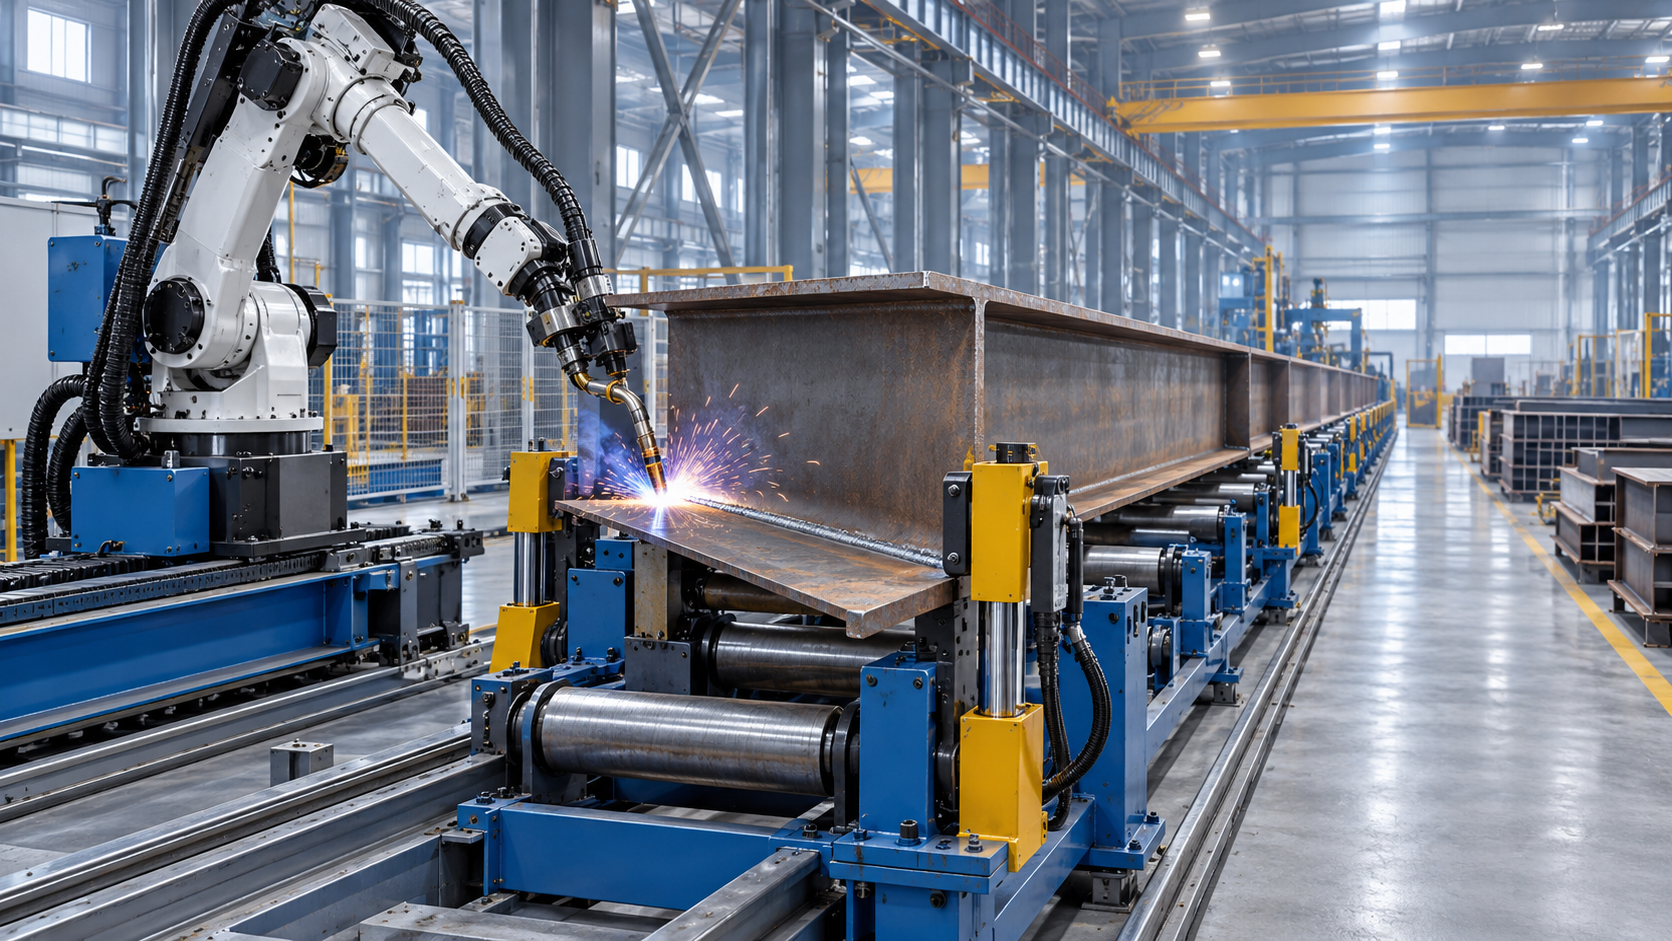
¿Qué variación de tamaño de viga H puede manejar un robot de soldadura?
La fabricación de vigas H rara vez implica una sección perfectamente repetida. Un taller de estructuras de acero puede procesar por la mañana elementos relativamente ligeros para plataformas y bastidores, y posteriormente cambiar a vigas más altas y pesadas para edificios industriales, puentes, bases de maquinaria o estructuras de almacenes. El ancho de ala, la altura del alma, la longitud de la viga, el espesor de la placa, la preparación de la junta y la deformación admisible pueden variar de un pedido a otro.
Por eso, la cuestión práctica no es simplemente si un robot de soldadura puede soldar una viga H. Es la siguiente:¿qué gama de tamaños de vigas H puede procesar de forma repetida, segura y dentro del estándar de calidad de soldadura requerido la célula completa de soldadura robotizada? La respuesta depende de algo más que el brazo robótico. El robot, el posicionador, el sistema de transporte, el sistema de sujeción, la fuente de potencia de soldadura, el método de seguimiento de junta y el programa de control deben funcionar como un único sistema.
¿Puede un robot de soldadura mejorar la consistencia en la soldadura de estructuras de acero? En muchas aplicaciones adecuadas, sí. Sin embargo, la consistencia no procede únicamente de la automatización. Proviene del control de la posición de la viga, el ajuste de la junta, la trayectoria de soldadura, el aporte térmico y la secuencia de manipulación en toda la gama dimensional que se espera que cubra la línea.
La gama de tamaños de vigas H es una capacidad del sistema
Cuando los compradores solicitan una solución de soldadura robotizada para vigas H, la «gama de tamaños» suele tratarse como una única cifra. En la práctica, debe separarse en varias dimensiones. Una célula puede tener suficiente alcance para acceder a un alma alta, pero carecer de una fijación capaz de sujetar firmemente un ala estrecha. Puede admitir una viga larga en su transportador, pero tener dificultades para girar un conjunto pesado. Puede soldar la junta de filete requerida, pero perder repetibilidad cuando cambia el ajuste de las placas entrantes.
Las variables principales normalmente incluyen:
- Altura del alma: Esto afecta al acceso de la antorcha, el alcance del robot, la holgura del pórtico y la distancia entre las dos soldaduras de filete.
- Ancho de ala: Las alas más anchas requieren un soporte y una cobertura de sujeción mayores; las alas muy estrechas pueden generar desafíos de posicionamiento de otro tipo.
- Longitud de la viga: La longitud determina la distancia de desplazamiento requerida para transportadores, mesas de rodillos, carriles de pórtico y equipos de manipulación.
- Espesor de placa y tamaño de soldadura: Estos influyen en la corriente de soldadura, la selección del alambre, la velocidad de avance, el número de pasadas, los requisitos de precalentamiento y el control de la deformación.
- Peso del conjunto: El peso es especialmente importante cuando se utilizan rodillos de giro, rotadores, sistemas de elevación o posicionadores.
- Rectitud y condición de ajuste: Un robot puede compensar algunas variaciones cuando dispone de detección, pero no puede convertir un conjunto gravemente irregular en una producción estable sin abordar el proceso previo.
Por esta razón, un proveedor debe definir la envolvente de trabajo en torno a la mezcla de producción real del cliente, en lugar de basarse en la viga teórica más grande. La especificación más útil no suele ser únicamente el «tamaño máximo de viga», sino una gama operativa verificada que indique la altura mínima y máxima del alma, el ancho de ala, la longitud, el espesor, el peso y el tipo de junta.
El alcance del robot es solo una parte de la respuesta
Un robot de soldadura de seis ejes tiene un alcance y una carga útil definidos, pero la envolvente de trabajo de una línea de vigas H puede ser mucho mayor que el propio brazo. En muchas aplicaciones de estructuras de acero, el robot se instala sobre un carril lineal, se suspende de un pórtico o se combina con un sistema de movimiento de la pieza. Esto permite que la antorcha se desplace a lo largo de la viga manteniendo una orientación controlada en la junta de soldadura.
Para vigas largas, una célula robótica fija puede resultar poco práctica salvo que la viga avance por etapas a través de la estación. Un robot montado sobre carril o un sistema de pórtico puede ser más adecuado porque el sistema de movimiento sigue la longitud de la pieza. Para vigas más altas, la carrera vertical y la geometría de acceso lateral adquieren igual importancia. La antorcha debe mantener el ángulo de trabajo y el ángulo de avance correctos en ambos lados de la junta entre alma y ala, incluso cerca de los extremos de la viga, donde el acceso puede estar restringido.
También existe una diferencia entre alcanzar la junta y soldarla correctamente. Un robot puede acceder físicamente a un cordón en el borde de su espacio de trabajo, pero una posición cercana al alcance máximo puede reducir la flexibilidad para el ajuste de la antorcha, el movimiento anticolisión, la gestión de cables o las rutinas de búsqueda de juntas. Un diseño robusto deja un margen de movimiento utilizable, en lugar de tratar el borde de la envolvente del robot como la posición normal de producción.
El diseño de la fijación suele determinar la flexibilidad real
La fijación suele marcar la diferencia entre una demostración robótica prometedora y una producción fiable en taller. Antes de iniciar la soldadura, el alma y las alas deben alinearse con precisión suficiente para la junta especificada. Si la separación, el desplazamiento o el desajuste angular cambian excesivamente de una viga a otra, el programa del robot no puede producir una geometría de soldadura uniforme simplemente repitiendo la misma trayectoria.
Una estación ajustable de ensamblaje y soldadura de vigas H puede utilizar soportes laterales móviles, sujeción hidráulica o mecánica, rodillos guía, referencias de posicionamiento y soportes ajustables de forma independiente para distintos anchos de ala y alturas de alma. El mecanismo de ajuste debe ser fácil de configurar, contar con referencias claras y mantenerse estable bajo el calor. Si cada cambio de tamaño requiere una medición manual prolongada, la línea puede ser técnicamente flexible, pero comercialmente ineficiente.
Una revisión útil del diseño plantea varias preguntas prácticas:
- ¿Cómo se centrará la viga cuando cambien los anchos de ala?
- ¿Pueden las abrazaderas adaptarse a cambios de espesor sin marcar ni deformar la placa?
- ¿Están los soportes suficientemente próximos entre sí para evitar la flexión en piezas más largas?
- ¿Puede la estación sujetar una viga ahusada, combada o ligeramente deformada si ese trabajo forma parte de la mezcla de pedidos?
- ¿Qué referencia se utiliza después de que una viga se gire o se transfiera al segundo lado de soldadura?
Estos detalles no son cuestiones mecánicas secundarias. Afectan directamente a la ubicación de la junta, la distancia entre antorcha y pieza, la penetración de soldadura y la repetibilidad.
Gestión de la variación en la junta, no solo en la viga
Dos vigas H con dimensiones nominales idénticas pueden comportarse de forma diferente durante la soldadura. Las tolerancias de corte de las placas, el estado de los bordes, la calidad de los puntos de soldadura, la deformación térmica y la tensión residual influyen en la junta real que detecta la antorcha. Esto es especialmente relevante en vigas armadas, donde las placas de alma y ala se ensamblan a partir de componentes separados.
Para una soldadura robotizada estable, el corte y el ensamblaje previos deben considerarse parte de la estrategia de automatización. Las máquinas de corte CNC, los equipos de fresado de bordes y las estaciones de ajuste adecuadamente controladas pueden ayudar a crear condiciones de junta más predecibles antes de que la viga llegue a la estación robotizada. El objetivo no es exigir una perfección poco realista al personal de fabricación; es evitar que una variación evitable se transfiera a un proceso automatizado diseñado para una repetición controlada.
Las tecnologías de localización y seguimiento de juntas pueden proporcionar tolerancia adicional para las variaciones normales de producción. Según el proceso de soldadura y la aplicación, el sistema puede utilizar detección por contacto, detección por arco, detección basada en láser o puntos de referencia programados. Estas funciones pueden ayudar al robot a localizar la junta y mantener su trayectoria, pero deben seleccionarse según el estado real de la superficie, la preparación de soldadura y el entorno de producción. La cascarilla abundante, las salpicaduras, los puntos de soldadura irregulares o una puesta a tierra inestable pueden reducir la fiabilidad de los métodos de detección.
¿Puede un robot de soldadura mejorar la consistencia en la soldadura de estructuras de acero?
Un robot de soldadura puede mejorar la consistencia en la soldadura de estructuras de acero cuando la pieza se presenta de forma uniforme y el procedimiento de soldadura se desarrolla adecuadamente. El robot sigue la misma trayectoria programada, mantiene la velocidad de avance prevista y aplica movimientos repetibles en posiciones que pueden ser agotadoras o difíciles de mantener para los soldadores manuales durante largas series de producción. Esto puede ser especialmente valioso en soldaduras de filete continuas y largas en la fabricación repetitiva de vigas H.
La consistencia no debe confundirse con la aceptación automática de cada soldadura. Los parámetros de soldadura aún deben cualificarse para el grado de material, el rango de espesores, el diseño de la junta, el metal de aportación, la disposición de gas de protección o fundente y el nivel de calidad requerido. La inspección sigue siendo necesaria. Según el contrato y los requisitos de fabricación aplicables, esto puede implicar inspección visual, controles dimensionales y otros métodos especificados de examen no destructivo. La célula robotizada debe respaldar el control de calidad, en lugar de considerarse un sustituto de este.
La mayor ganancia suele ser la disciplina del proceso. Una vez establecidos la orientación correcta de la viga, el método de sujeción, el ángulo de la antorcha, el conjunto de parámetros y la secuencia, pueden repetirse con menor variación entre operarios. Pero si las dimensiones de entrada cambian más allá de las premisas de la fijación o del programa, la misma repetibilidad puede reproducir el mismo defecto. La automatización hace visible muy rápidamente un proceso inestable.
Los cambios de tamaño afectan al rendimiento más de lo que muchos compradores esperan
Una línea robotizada que maneja una amplia gama de tamaños de vigas no es necesariamente la mejor opción para una familia de productos de alto volumen y rango reducido. Una gran flexibilidad suele requerir fijaciones ajustables, más ejes, más sensores y pasos de configuración adicionales. Estas características son valiosas para talleres por encargo y fabricantes con contratos variados, pero pueden añadir complejidad cuando la producción está muy estandarizada.
Por el contrario, una línea específica optimizada para una familia limitada de vigas puede ofrecer una configuración más sencilla y un flujo de material más estable, pero volverse restrictiva cuando nuevos pedidos introducen un ancho de ala o una altura de alma distintos. El equilibrio adecuado depende de la frecuencia con que cambian los tamaños de sección, del tiempo de ajuste aceptable, de si la planta produce secciones armadas o laminadas y de si la línea debe adaptarse a proyectos futuros.
Preguntas que deben resolverse antes de seleccionar una línea robotizada para vigas H
El punto de partida debe ser una lista de producción representativa, no solo un plano máximo. Reúna las secciones de viga más pequeñas y más grandes previstas, las longitudes típicas, los espesores de placa, los grados de material, los tamaños de soldadura requeridos, los tipos de junta, el patrón de producción anual o mensual y los requisitos de calidad. También conviene identificar las piezas complejas: elementos cortos, rigidizadores transversales, placas de extremo, aberturas, soldaduras intermitentes y vigas con accesorios. A menudo es en estos puntos donde un concepto automatizado aparentemente sencillo se vuelve más complejo.
Los compradores también deben aclarar si el sistema está destinado únicamente a la soldadura entre alma y ala o a una secuencia más amplia que incluya ensamblaje, punteado, enderezado, mecanizado de caras de extremo, taladrado o manipulación. El robot de soldadura puede ser una estación dentro de una línea de producción de vigas H, en lugar de una inversión aislada. El flujo de material entre estaciones afecta a los requisitos de mano de obra, la seguridad y la producción práctica de toda la operación.
Wuxi Samgins International Trade Co., Ltd., establecida en 2012 en Wuxi, provincia de Jiangsu, trabaja con categorías de equipos que suelen coincidir en este flujo de trabajo, incluidos robots de soldadura, equipos de soldadura automática, máquinas de corte CNC, equipos para líneas de producción de vigas H, máquinas herramienta CNC, equipos de fresado y fresadoras de caras de extremo o de bordes. Para los fabricantes que evalúan una solución robotizada, esta perspectiva más amplia de equipos es útil porque la calidad de la viga se determina antes de que la antorcha de soldadura comience a moverse. La empresa organiza la producción y el diseño de acuerdo con su sistema de calidad ISO9001 y los requisitos CE de la UE para los equipos pertinentes, aunque los requisitos de conformidad específicos de cada proyecto siempre deben confirmarse para el mercado de destino y la configuración final de la máquina.
Una forma práctica de definir la gama requerida
En lugar de preguntar si un robot de soldadura puede manejar vigas H «grandes», defina una ventana operativa. Indique la gama normal de vigas que representará la mayor parte de la producción y, a continuación, enumere por separado las secciones máximas y mínimas ocasionales. Esto evita sobredimensionar una línea completa para piezas poco frecuentes, al tiempo que garantiza que las vigas excepcionales no se pasen por alto durante la planificación de la disposición y las fijaciones.
La especificación final debe confirmar las posiciones de soldadura accesibles, no solo las dimensiones de la pieza. Debe describir cómo se carga, alinea, sujeta, transporta, suelda por cada lado, inspecciona y retira la viga. También debe identificar las tareas de cambio y la condición esperada de los conjuntos entrantes. Si un sistema propuesto no puede explicar claramente estos pasos, su gama de tamaños declarada puede ser más teórica que práctica.
Una célula robotizada bien adaptada puede acomodar variaciones significativas de vigas H y proporcionar un proceso de soldadura más controlado. Sin embargo, la gama fiable queda definida por todo el sistema de producción: geometría del robot, ejes de movimiento, ajuste de la fijación, capacidad de manipulación, detección de juntas y calidad de fabricación previa. Confirmar estos puntos desde el principio es la forma más fiable de convertir la soldadura robotizada de una compra de máquina independiente en un método de producción viable para estructuras de acero.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje