




С каким диапазоном размеров двутавровых балок может работать сварочный робот?
С каким диапазоном размеров двутавровых балок может работать сварочный робот?
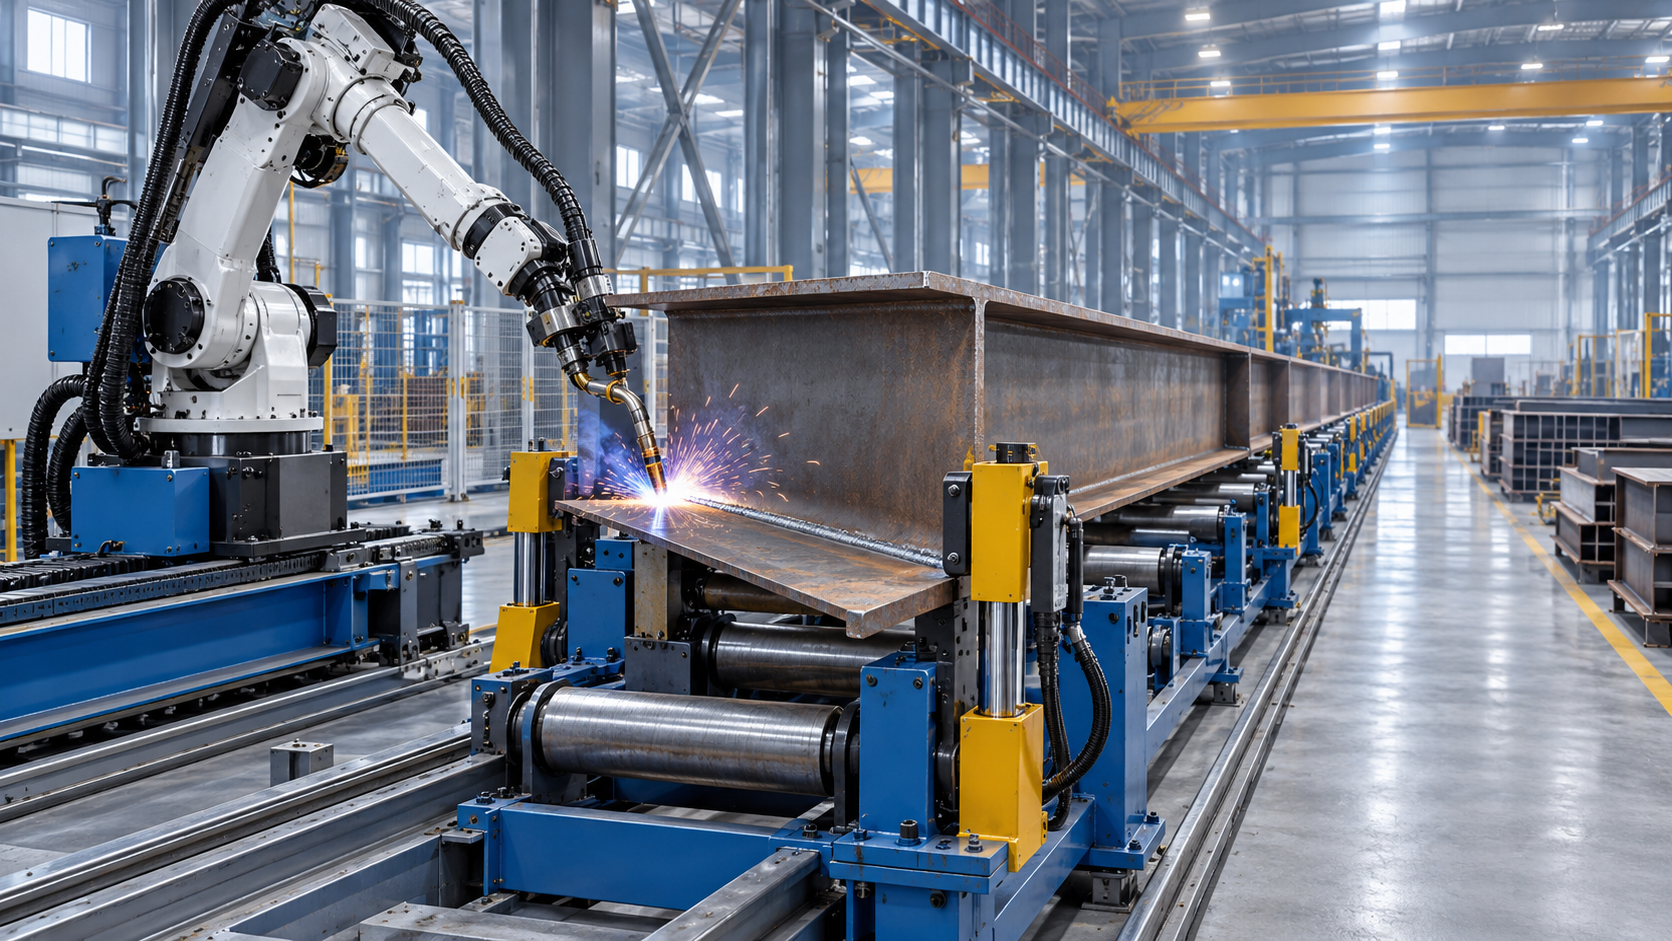
Какой диапазон размеров двутавровых балок может обрабатывать сварочный робот?
Изготовление двутавровых балок редко предполагает многократное производство одного идеально одинакового сечения. Утром цех металлоконструкций может обрабатывать относительно лёгкие элементы для платформ и каркасов, а позднее в тот же день переходить на более высокие и тяжёлые балки для промышленных зданий, мостов, оснований оборудования или складских конструкций. Ширина полки, высота стенки, длина балки, толщина листа, подготовка соединения и допустимая деформация могут меняться от заказа к заказу.
Поэтому практический вопрос заключается не просто в том, может ли сварочный робот сваривать двутавровую балку. Он заключается в следующем:какой диапазон размеров двутавровых балок может стабильно, безопасно и в соответствии с требуемым стандартом качества сварки обрабатывать комплексная роботизированная сварочная ячейка? Ответ зависит не только от руки робота. Робот, позиционер, система транспортировки, зажимное устройство, источник сварочного питания, метод отслеживания шва и программа управления должны работать как единая система.
Может ли сварочный робот повысить стабильность сварки металлоконструкций? Во многих подходящих областях применения — да. Однако стабильность достигается не только автоматизацией. Она обеспечивается контролем положения балки, сборки соединения, траектории сварки, тепловложения и последовательности перемещения во всём диапазоне размеров, который должна охватывать линия.
Диапазон размеров двутавровых балок — это возможность системы
Когда покупатели запрашивают роботизированное решение для сварки двутавровых балок, «диапазон размеров» часто рассматривается как один показатель. На практике его следует разделять на несколько параметров. Ячейка может иметь достаточный вылет для доступа к высокой стенке, но не иметь оснастки, способной надёжно удерживать узкую полку. Она может принимать длинную балку на конвейер, но испытывать сложности при повороте тяжёлой сборки. Она может сваривать требуемое угловое соединение, но терять повторяемость при изменении зазоров и сборки поступающих листов.
Основные параметры обычно включают:
- Высота стенки: Влияет на доступ горелки, вылет робота, зазор портала и расстояние между двумя угловыми сварными швами.
- Ширина полки: Более широкие полки требуют увеличенной площади опоры и зажима; очень узкие полки могут создавать иные сложности позиционирования.
- Длина балки: Длина определяет требуемый ход конвейеров, рольгангов, портальных направляющих и оборудования для перемещения.
- Толщина листа и размер шва: Эти параметры влияют на сварочный ток, выбор проволоки, скорость сварки, количество проходов, требования к предварительному подогреву и контроль деформаций.
- Масса сборки: Масса особенно важна при использовании роликовых вращателей, ротаторов, подъёмных систем или позиционеров.
- Прямолинейность и состояние сборки: При наличии систем контроля робот может компенсировать некоторые отклонения, но не способен превратить сильно нестабильную сборку в устойчивое производство без корректировки предшествующего процесса.
По этой причине поставщик должен определять рабочую зону с учётом фактической производственной номенклатуры заказчика, а не только вокруг теоретически самой крупной балки. Наиболее полезная спецификация обычно включает не только «максимальный размер балки», но и подтверждённый рабочий диапазон с указанием минимальной и максимальной высоты стенки, ширины полки, длины, толщины, массы и типа соединения.
Вылет робота — лишь часть ответа
Шестиосевой сварочный робот имеет определённые вылет и грузоподъёмность, однако рабочая зона линии для двутавровых балок может быть значительно больше самой руки робота. Во многих применениях в металлоконструкциях робот устанавливается на линейную направляющую, подвешивается к порталу или сочетается с системой перемещения изделия. Это позволяет горелке перемещаться вдоль балки, сохраняя контролируемую ориентацию относительно сварного соединения.
Для длинных балок стационарная роботизированная ячейка может быть непрактичной, если только балка не перемещается поэтапно через станцию. Робот на рельсовой направляющей или портальная система могут быть более подходящими, поскольку система движения следует по длине заготовки. Для более высоких балок одинаково важны вертикальный ход и геометрия бокового доступа. Горелка должна сохранять правильный рабочий угол и угол наклона при движении по обеим сторонам соединения стенки с полкой, включая зоны у торцов балки, где доступ может быть ограничен.
Также существует различие между возможностью достичь соединения и качественно его сварить. Робот может физически получить доступ к шву на границе своей рабочей зоны, но положение при почти максимальном вылете может ограничить возможности корректировки горелки, противоаварийных движений, укладки кабелей или процедур поиска шва. Надёжная конструкция предусматривает полезный запас движения, а не рассматривает границу рабочей зоны робота как нормальное производственное положение.
Конструкция оснастки обычно определяет реальную гибкость
Оснастка часто определяет разницу между перспективной демонстрацией роботизированной сварки и надёжным цеховым результатом. До начала сварки стенка и полки должны быть выровнены с достаточной точностью для заданного соединения. Если зазор, смещение или угловое несоответствие чрезмерно меняются от балки к балке, программа робота не сможет обеспечить одинаковую геометрию сварного шва простым повторением одной и той же траектории.
Регулируемая станция сборки и сварки двутавровых балок может использовать перемещаемые боковые опоры, гидравлические или механические зажимы, направляющие ролики, базовые поверхности и независимо регулируемые опоры для различной ширины полок и высоты стенок. Механизм регулировки должен быть простым в настройке, иметь чёткие базовые ориентиры и сохранять устойчивость под воздействием тепла. Если каждое изменение размера требует длительных ручных измерений, линия может быть технически гибкой, но коммерчески неэффективной.
Полезный анализ конструкции включает несколько практических вопросов:
- Как будет центрироваться балка при изменении ширины полок?
- Могут ли зажимы компенсировать изменение толщины без образования следов или деформации листа?
- Расположены ли опоры достаточно близко друг к другу, чтобы предотвратить провисание длинных заготовок?
- Может ли станция удерживать коническую, имеющую строительный подъём или слегка деформированную балку, если такие изделия входят в номенклатуру заказов?
- Какая база используется после поворота балки или её передачи на вторую сторону сварки?
Эти детали не являются второстепенными механическими вопросами. Они напрямую влияют на положение шва, расстояние между горелкой и изделием, проплавление и повторяемость.
Управление изменениями в соединении, а не только в балке
Две двутавровые балки с одинаковыми номинальными размерами могут по-разному вести себя при сварке. Допуски резки листов, состояние кромок, качество прихваток, тепловая деформация и остаточные напряжения влияют на фактическое соединение, воспринимаемое горелкой. Это особенно актуально для сварных составных балок, в которых стенка и полки собираются из отдельных компонентов.
Для стабильной роботизированной сварки предварительные процессы резки и сборки должны рассматриваться как часть стратегии автоматизации. Станки с ЧПУ для резки, оборудование для фрезерования кромок и надлежащим образом контролируемые станции сборки могут помочь создать более предсказуемые условия соединения до поступления балки на роботизированную станцию. Цель состоит не в предъявлении нереалистичных требований к совершенству персонала производства, а в предотвращении передачи в автоматизированный процесс, рассчитанный на контролируемое повторение, устранимых отклонений.
Технологии поиска и отслеживания шва могут обеспечить дополнительный допуск для нормальных производственных отклонений. В зависимости от сварочного процесса и применения система может использовать контактное считывание, считывание по дуге, лазерное обнаружение или запрограммированные опорные точки. Эти функции могут помочь роботу определить положение соединения и сохранять траекторию, но их следует выбирать с учётом фактического состояния поверхности, подготовки шва и производственной среды. Сильная окалина, брызги, нестабильные прихватки или ненадёжное заземление могут снизить надёжность методов считывания.
Может ли сварочный робот повысить стабильность сварки металлоконструкций?
Сварочный робот может повысить стабильность сварки металлоконструкций, когда изделие подаётся стабильно, а технология сварки надлежащим образом разработана. Робот следует одной и той же запрограммированной траектории, поддерживает заданную скорость сварки и выполняет повторяемые движения в положениях, которые ручным сварщикам может быть утомительно или сложно поддерживать в течение длительных производственных циклов. Это может быть особенно ценно при выполнении длинных непрерывных угловых швов в серийном производстве двутавровых балок.
Стабильность не следует путать с автоматическим принятием каждого сварного шва. Параметры сварки всё равно должны быть аттестованы для марки материала, диапазона толщин, конструкции соединения, присадочного металла, схемы защиты или флюса и требуемого уровня качества. Контроль остаётся необходимым. В зависимости от контракта и применимых требований к изготовлению он может включать визуальный контроль, проверку размеров и другие предусмотренные методы неразрушающего контроля. Роботизированная ячейка должна поддерживать контроль качества, а не рассматриваться как его замена.
Наибольшим преимуществом часто становится технологическая дисциплина. После установления правильной ориентации балки, метода зажима, угла горелки, набора параметров и последовательности их можно повторять с меньшими различиями между операторами. Но если входные размеры выходят за пределы допущений оснастки или программы, та же повторяемость может воспроизводить один и тот же дефект. Автоматизация очень быстро делает нестабильный процесс заметным.
Изменения размеров влияют на производительность сильнее, чем ожидают многие покупатели
Роботизированная линия, способная работать с широким диапазоном размеров балок, не обязательно является лучшим выбором для крупносерийного производства изделий с узким диапазоном размеров. Широкая гибкость обычно требует регулируемой оснастки, большего числа осей, дополнительных датчиков и дополнительных операций настройки. Эти возможности ценны для производств с разнообразными заказами, но могут усложнять процесс при высокой стандартизации производства.
Напротив, специализированная линия, оптимизированная для ограниченного семейства балок, может обеспечивать более простую настройку и более равномерный поток материалов, но становиться ограничивающей при появлении новых заказов с иной шириной полки или высотой стенки. Правильный баланс зависит от частоты изменения размеров сечений, допустимого времени регулировки, выпускает ли предприятие сварные составные или прокатные профили, а также должна ли линия учитывать будущие проекты.
Вопросы, которые необходимо решить перед выбором роботизированной линии для двутавровых балок
Отправной точкой должен быть типичный производственный перечень, а не только чертёж с максимальными размерами. Следует собрать данные о наименьших и наибольших ожидаемых сечениях балок, типичных длинах, толщинах листов, марках материалов, требуемых размерах швов, типах соединений, годовой или месячной структуре производства и требованиях к качеству. Также следует определить проблемные изделия: короткие элементы, поперечные рёбра жёсткости, торцевые пластины, отверстия, прерывистые швы и балки с присоединёнными элементами. Именно в этих случаях кажущаяся простой концепция автоматизации часто становится сложнее.
Покупателям также следует уточнить, предназначена ли система только для сварки стенки с полкой или для более широкого процесса, включающего сборку, прихваточную сварку, правку, обработку торцов, сверление или перемещение. Сварочный робот может быть одной из станций линии производства двутавровых балок, а не отдельной инвестицией. Поток материалов между станциями влияет на потребность в рабочей силе, безопасность и практическую производительность всей операции.
Компания Wuxi Samgins International Trade Co., Ltd., основанная в 2012 году в городе Уси, провинция Цзянсу, работает с категориями оборудования, которые часто пересекаются в данном технологическом процессе, включая сварочных роботов, автоматическое сварочное оборудование, станки с ЧПУ для резки, оборудование для линий производства двутавровых балок, станки с ЧПУ, фрезерное оборудование, а также станки для фрезерования торцов и кромок. Для изготовителей металлоконструкций, оценивающих роботизированное решение, такой более широкий взгляд на оборудование полезен, поскольку качество балки формируется ещё до начала движения сварочной горелки. Компания организует производство и проектирование в соответствии со своей системой качества ISO9001 и требованиями EU CE для соответствующего оборудования, при этом требования к соответствию конкретного проекта всегда должны подтверждаться для рынка назначения и окончательной конфигурации оборудования.
Практический способ определить требуемый диапазон
Вместо вопроса о том, может ли сварочный робот работать с «крупными» двутавровыми балками, определите рабочее окно. Укажите стандартный диапазон балок, на который будет приходиться основная часть производства, а затем отдельно перечислите редкие максимальные и минимальные сечения. Это предотвращает чрезмерное увеличение размеров всей линии ради редких заготовок и одновременно гарантирует, что исключительные балки не будут упущены при планировании компоновки и оснастки.
В окончательной спецификации должны быть подтверждены доступные положения сварки, а не только размеры заготовки. В ней следует описать, как балка загружается, выравнивается, зажимается, транспортируется, сваривается с каждой стороны, контролируется и снимается. Также необходимо определить операции переналадки и ожидаемое состояние поступающих сборок. Если предлагаемая система не может чётко объяснить эти этапы, заявленный диапазон размеров может быть скорее теоретическим, чем практическим.
Хорошо подобранная роботизированная ячейка может учитывать значительные изменения размеров двутавровых балок и обеспечивать более контролируемый сварочный процесс. Однако надёжный диапазон определяется всей производственной системой: геометрией робота, осями движения, регулировкой оснастки, грузоподъёмностью систем перемещения, контролем соединения и качеством предварительного изготовления. Раннее подтверждение этих факторов — наиболее надёжный способ превратить роботизированную сварку из отдельной покупки оборудования в работоспособный метод производства металлоконструкций.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение