




ما نطاق اختلاف مقاسات عوارض H الذي يمكن لروبوت اللحام التعامل معه؟
ما نطاق اختلاف مقاسات عوارض H الذي يمكن لروبوت اللحام التعامل معه؟
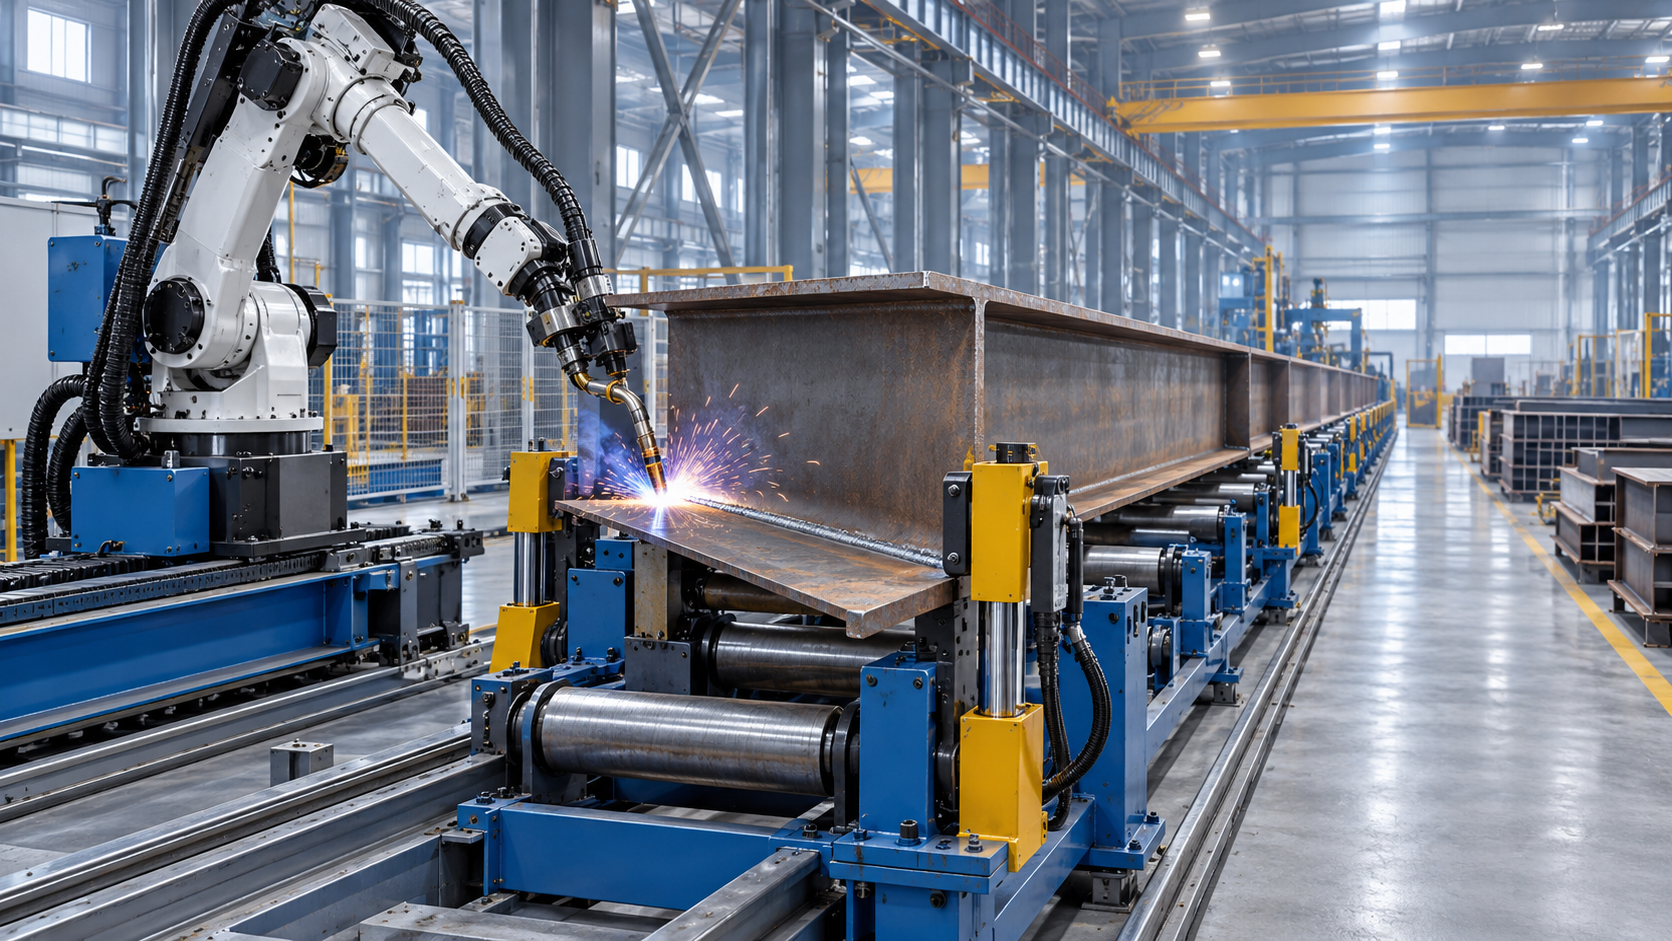
ما نطاق اختلاف مقاسات العوارض H الذي يمكن لروبوت اللحام التعامل معه؟
نادراً ما ينطوي تصنيع العوارض H على مقطع واحد متكرر بصورة تامة. فقد تقوم ورشة هياكل فولاذية بمعالجة عناصر خفيفة نسبياً للمنصات والإطارات في الصباح، ثم تنتقل لاحقاً خلال اليوم إلى عوارض أعمق وأثقل للمباني الصناعية أو الجسور أو قواعد الماكينات أو هياكل المستودعات. ويمكن أن يتغير عرض الجناح وارتفاع الجِسر وطول العارضة وسماكة الصفيحة وتجهيز الوصلة والتشوه المسموح به من طلب إلى آخر.
ولهذا فإن السؤال العملي لا يقتصر ببساطة على ما إذا كان روبوت اللحام يستطيع لحام عارضة H. بل هو:ما نطاق مقاسات العوارض H الذي تستطيع خلية اللحام الروبوتية الكاملة معالجته بصورة متكررة وآمنة وضمن معيار جودة اللحام المطلوب؟ تعتمد الإجابة على أكثر من ذراع الروبوت. إذ يجب أن يعمل الروبوت وجهاز التموضع ونظام النقل وترتيب التثبيت ومصدر طاقة اللحام وطريقة تتبع خط اللحام وبرنامج التحكم كنظام واحد.
هل يمكن لروبوت اللحام تحسين الاتساق في لحام الهياكل الفولاذية؟ في كثير من التطبيقات المناسبة، نعم. ومع ذلك، لا يأتي الاتساق من الأتمتة وحدها، بل من التحكم في موضع العارضة وملاءمة الوصلة ومسار اللحام وإدخال الحرارة وتسلسل المناولة عبر النطاق البُعدي الكامل الذي يُتوقع أن يغطيه الخط.
نطاق مقاسات العارضة H هو قدرة للنظام
عندما يطلب المشترون حلاً روبوتياً للحام العوارض H، غالباً ما يُتعامل مع «نطاق المقاسات» على أنه رقم واحد. لكن عملياً، ينبغي تقسيمه إلى عدة أبعاد. فقد تمتلك الخلية مدى وصول كافياً للوصول إلى جِسر مرتفع، لكنها تفتقر إلى تجهيز قادر على تثبيت جناح ضيق بإحكام. وقد تقبل عارضة طويلة على ناقلها، لكنها تواجه صعوبة في تدوير تجميعة ثقيلة. وقد تلحم وصلة الزاوية المطلوبة، لكنها تفقد قابلية التكرار عند تغير ملاءمة الصفائح الواردة.
تشمل المتغيرات الرئيسية عادةً ما يلي:
- ارتفاع الجِسر: يؤثر ذلك في وصول الشعلة ومدى الروبوت وخلوص الجسر المتحرك والمسافة بين لحامي الزاوية.
- عرض الجناح: تتطلب الأجنحة الأعرض دعماً وتغطية تثبيت أكبر؛ أما الأجنحة الضيقة جداً فقد تخلق تحديات تموضع من نوع مختلف.
- طول العارضة: يحدد الطول مسافة الحركة المطلوبة للناقلات وطاولات البكرات ومسارات الجسور المتحركة ومعدات المناولة.
- سماكة الصفيحة وحجم اللحام: تؤثر هذه في تيار اللحام واختيار السلك وسرعة الحركة وعدد التمريرات ومتطلبات التسخين المسبق والتحكم في التشوه.
- وزن التجميعة: يكتسب الوزن أهمية خاصة عند استخدام بكرات التدوير أو أجهزة التدوير أو أنظمة الرفع أو أجهزة التموضع.
- الاستقامة وحالة الملاءمة: يمكن للروبوت تعويض بعض التباين عند توفر الاستشعار، لكنه لا يستطيع تحويل تجميعة شديدة عدم الاتساق إلى إنتاج مستقر دون معالجة العملية السابقة.
لهذا السبب، ينبغي للمورد تحديد نطاق العمل حول مزيج الإنتاج الفعلي للعميل بدلاً من أكبر عارضة نظرية. والمواصفة الأكثر فائدة لا تكون عادةً «أقصى مقاس للعارضة» وحده، بل نطاق تشغيل مُتحقق منه يحدد الحدين الأدنى والأقصى لارتفاع الجِسر وعرض الجناح والطول والسماكة والوزن ونوع الوصلة.
مدى وصول الروبوت ليس سوى جزء من الإجابة
يمتلك روبوت اللحام سداسي المحاور مدى وصول وحمولة محددين، لكن نطاق عمل خط العوارض H قد يكون أكبر بكثير من الذراع نفسها. ففي العديد من تطبيقات الهياكل الفولاذية، يُركب الروبوت على سكة خطية أو يُعلّق من جسر متحرك أو يُدمج مع نظام قطعة عمل متحركة. وهذا يتيح للشعلة التحرك على طول العارضة مع الحفاظ على اتجاه مضبوط عند وصلة اللحام.
بالنسبة للعوارض الطويلة، قد تكون خلية الروبوت الثابتة غير عملية ما لم تُحرّك العارضة تدريجياً عبر المحطة. وقد يكون الروبوت المركب على سكة أو نظام الجسر المتحرك خياراً أفضل لأن نظام الحركة يتبع طول قطعة العمل. وبالنسبة للعوارض الأعمق، تصبح شوط الحركة الرأسي وهندسة الوصول الجانبي مهمين بالقدر نفسه. ويجب أن تحافظ الشعلة على زاوية العمل وزاوية الحركة الصحيحتين على جانبي وصلة الجِسر بالجناح، بما في ذلك قرب نهايات العارضة حيث قد يكون الوصول محدوداً.
وهناك أيضاً فرق بين الوصول إلى الوصلة ولحامها جيداً. فقد يتمكن الروبوت من الوصول فعلياً إلى خط لحام عند حافة مساحة عمله، لكن موضع مدى الوصول القريب من الحد الأقصى قد يقلل المرونة في ضبط الشعلة أو الحركة المضادة للتصادم أو إدارة الكابلات أو إجراءات البحث عن خط اللحام. ويترك التصميم المتين هامش حركة قابل للاستخدام بدلاً من اعتبار حافة نطاق الروبوت موضع الإنتاج المعتاد.
تصميم التجهيز هو ما يحدد المرونة الفعلية عادةً
غالباً ما يكون التجهيز هو الفارق بين عرض روبوتي واعد ومخرجات موثوقة على أرضية الورشة. وقبل بدء اللحام، يجب محاذاة الجِسر والأجنحة بدقة كافية للوصلة المحددة. وإذا تغيرت الفجوة أو الإزاحة أو عدم التطابق الزاوي بشكل مفرط من عارضة إلى أخرى، فلن يتمكن برنامج الروبوت من إنتاج هندسة لحام موحدة بمجرد تكرار المسار نفسه.
قد تستخدم محطة تجميع ولحام عوارض H القابلة للضبط دعامات جانبية متحركة وتثبيتاً هيدروليكياً أو ميكانيكياً وبكرات توجيه ومراجع إسناد ودعامات قابلة للضبط بشكل مستقل لعروض الأجنحة وارتفاعات الجِسر المختلفة. وينبغي أن تكون آلية الضبط سهلة الإعداد وذات مراجع واضحة ومستقرة تحت الحرارة. وإذا كان كل تغيير في المقاس يتطلب قياساً يدوياً مطولاً، فقد يكون الخط مرناً تقنياً لكنه غير كفء تجارياً.
تطرح مراجعة التصميم المفيدة عدة أسئلة عملية:
- كيف ستتم مركزة العارضة عند تغير عروض الأجنحة؟
- هل يمكن للمشابك استيعاب تغيرات السماكة دون ترك علامات على الصفيحة أو تشويهها؟
- هل الدعامات متقاربة بما يكفي لمنع التهدل في قطع العمل الأطول؟
- هل تستطيع المحطة تثبيت عارضة مخروطية أو محدبة أو مشوهة قليلاً إذا كان هذا العمل جزءاً من مزيج الطلبات؟
- ما المرجع المستخدم بعد تدوير العارضة أو نقلها إلى جانب اللحام الثاني؟
هذه التفاصيل ليست مسائل ميكانيكية ثانوية. فهي تؤثر مباشرة في موقع خط اللحام والمسافة بين الشعلة وقطعة العمل واختراق اللحام وقابلية التكرار.
إدارة التباين في الوصلة، وليس في العارضة فقط
يمكن لعارضتين H لهما الأبعاد الاسمية نفسها أن تتصرفا بشكل مختلف أثناء اللحام. إذ تؤثر تفاوتات قطع الصفائح وحالة الحواف وجودة اللحام النقطي والتشوه الحراري والإجهاد المتبقي جميعها في الوصلة الفعلية التي تراها الشعلة. وهذا مهم بشكل خاص في العوارض المركبة، حيث يُجمع الجِسر وصفائح الأجنحة من مكونات منفصلة.
لتحقيق لحام روبوتي مستقر، ينبغي اعتبار القطع والتجميع في المراحل السابقة جزءاً من استراتيجية الأتمتة. يمكن لماكينات القطع CNC ومعدات تفريز الحواف ومحطات الملاءمة المضبوطة بشكل صحيح أن تساعد في إنشاء ظروف وصلات أكثر قابلية للتنبؤ قبل وصول العارضة إلى المحطة الروبوتية. والهدف ليس مطالبة موظفي التصنيع بكمال غير واقعي؛ بل منع تسليم التباين الممكن تجنبه إلى عملية مؤتمتة مصممة للتكرار المضبوط.
يمكن لتقنيات إيجاد خط اللحام وتتبع خط اللحام أن توفر سماحية إضافية للتباين الطبيعي في الإنتاج. وبحسب عملية اللحام والتطبيق، قد يستخدم النظام الاستشعار باللمس أو الاستشعار بالقوس أو الكشف بالليزر أو نقاط مرجعية مبرمجة. وتساعد هذه الوظائف الروبوت في تحديد موضع الوصلة والحفاظ على مساره، لكن ينبغي اختيارها بناءً على حالة السطح الفعلية وتجهيز اللحام وبيئة الإنتاج. فالقشور الكثيفة أو الرذاذ أو اللحامات النقطية غير المتسقة أو التأريض غير المستقر يمكن أن يقلل موثوقية طرق الاستشعار.
هل يمكن لروبوت اللحام تحسين الاتساق في لحام الهياكل الفولاذية؟
يمكن لروبوت اللحام تحسين الاتساق في لحام الهياكل الفولاذية عندما تُقدَّم قطعة العمل بشكل متسق ويجري تطوير إجراء اللحام بصورة صحيحة. يتبع الروبوت المسار المبرمج نفسه ويحافظ على سرعة الحركة المخططة ويطبق حركة قابلة للتكرار في أوضاع قد تكون مرهقة أو صعبة على اللحامين اليدويين للحفاظ عليها خلال فترات الإنتاج الطويلة. ويمكن أن يكون ذلك ذا قيمة خاصة في لحامات الزاوية الطويلة والمستمرة في تصنيع العوارض H المتكرر.
لا ينبغي الخلط بين الاتساق والقبول التلقائي لكل لحام. فلا تزال معلمات اللحام بحاجة إلى التأهيل حسب درجة المادة ونطاق السماكة وتصميم الوصلة ومعدن الحشو وترتيب غاز الحماية أو الفلكس ومستوى الجودة المطلوب. ويبقى الفحص ضرورياً. واعتماداً على العقد ومتطلبات التصنيع المعمول بها، قد يشمل ذلك الفحص البصري والفحوصات البُعدية وطرق الفحص غير الإتلافي المحددة الأخرى. وينبغي أن تدعم الخلية الروبوتية مراقبة الجودة لا أن تُعامل كبديل عنها.
غالباً ما يكون أكبر مكسب هو انضباط العملية. فبمجرد تحديد الاتجاه الصحيح للعارضة وطريقة التثبيت وزاوية الشعلة ومجموعة المعلمات والتسلسل، يمكن تكرارها بتباين أقل من مشغل إلى آخر. ولكن إذا تغيرت الأبعاد الواردة بما يتجاوز افتراضات التجهيز أو البرنامج، فقد تعيد قابلية التكرار نفسها إنتاج العيب نفسه. تجعل الأتمتة العملية غير المستقرة ظاهرة بسرعة كبيرة.
تؤثر تغييرات المقاسات في الإنتاجية أكثر مما يتوقعه كثير من المشترين
إن الخط الروبوتي الذي يتعامل مع نطاق واسع من مقاسات العوارض ليس بالضرورة الخيار الأفضل لعائلة منتجات عالية الحجم وضيقة النطاق. فالمرونة الواسعة تتطلب عادةً تجهيزات قابلة للضبط ومحاور أكثر ومستشعرات أكثر وخطوات إعداد إضافية. وهذه الميزات قيمة لورش الأعمال والمصنعين ذوي العقود المتنوعة، لكنها قد تضيف تعقيداً عندما يكون الإنتاج موحداً بدرجة كبيرة.
وعلى العكس، قد يوفر خط مخصص ومُحسن لعائلة محدودة من العوارض إعداداً أبسط وتدفقاً أكثر استقراراً للمواد، لكنه يصبح مقيداً عندما تقدم الطلبات الجديدة عرض جناح أو عمق جِسر مختلفاً. ويعتمد التوازن الصحيح على مدى تكرار تغير مقاسات المقاطع ومقدار وقت الضبط المقبول وما إذا كان المصنع ينتج مقاطع مركبة أو مدرفلة وما إذا كان الخط يجب أن يستوعب مشاريع مستقبلية.
أسئلة ينبغي حسمها قبل اختيار خط روبوتي للعوارض H
ينبغي أن تكون نقطة البداية قائمة إنتاج ممثلة، وليس رسماً للحد الأقصى فقط. اجمع أصغر وأكبر مقاطع العوارض المتوقعة والأطوال النموذجية وسماكات الصفائح ودرجات المواد وأحجام اللحام المطلوبة وأنواع الوصلات ونمط الإنتاج السنوي أو الشهري ومتطلبات الجودة. ومن المفيد أيضاً تحديد الأجزاء الصعبة: العناصر القصيرة والمقويات العرضية وصفائح النهايات والفتحات واللحامات المتقطعة والعوارض ذات الملحقات. وغالباً ما تكون هذه المواضع التي يصبح فيها مفهوم الأتمتة البسيط ظاهرياً أكثر تعقيداً.
ينبغي للمشترين أيضاً توضيح ما إذا كان النظام مخصصاً للحام الجِسر بالجناح فقط أم لتسلسل أوسع يشمل التجميع واللحام النقطي والتقويم وتشغيل الوجه النهائي والثقب أو المناولة. وقد يكون روبوت اللحام محطة واحدة ضمن خط إنتاج العوارض H بدلاً من استثمار منفصل. ويؤثر تدفق المواد بين المحطات في متطلبات العمالة والسلامة والمخرجات العملية للتشغيل بأكمله.
تعمل شركة Wuxi Samgins International Trade Co., Ltd.، التي تأسست عام 2012 في ووشي بمقاطعة جيانغسو، مع فئات معدات تتقاطع عادةً في سير العمل هذا، بما في ذلك روبوتات اللحام ومعدات اللحام الأوتوماتيكية وماكينات القطع CNC ومعدات خط إنتاج العوارض H وماكينات الأدوات CNC ومعدات التفريز وماكينات تفريز الوجه النهائي أو الحواف. وتفيد هذه الرؤية الأوسع للمعدات المصنعين الذين يقيمون حلاً روبوتياً، لأن جودة العارضة تتشكل قبل أن تبدأ شعلة اللحام في الحركة. وتنظم الشركة الإنتاج والتصميم بما يتوافق مع نظام الجودة ISO9001 ومتطلبات CE للاتحاد الأوروبي للمعدات ذات الصلة، بينما ينبغي دائماً تأكيد متطلبات المطابقة الخاصة بالمشروع لسوق الوجهة وتكوين الماكينة النهائي.
طريقة عملية لتحديد النطاق المطلوب
بدلاً من السؤال عما إذا كان روبوت اللحام يستطيع التعامل مع عوارض H «كبيرة»، حدد نافذة تشغيل. اذكر نطاق العوارض المعتاد الذي سيشكل معظم الإنتاج، ثم أدرج المقاطع القصوى والدنيا العرضية بصورة منفصلة. يمنع ذلك زيادة حجم خط كامل من أجل قطع عمل نادرة، مع ضمان عدم إغفال العوارض الاستثنائية أثناء تخطيط التصميم والتجهيزات.
ينبغي أن تؤكد المواصفة النهائية مواضع اللحام القابلة للوصول، وليس أبعاد قطعة العمل فقط. ويجب أن تصف كيفية تحميل العارضة ومحاذاتها وتثبيتها ونقلها ولحامها على كل جانب وفحصها وإزالتها. كما ينبغي أن تحدد مهام تغيير الإعداد والحالة المتوقعة للتجميعات الواردة. وإذا لم يستطع النظام المقترح شرح هذه الخطوات بوضوح، فقد يكون نطاق المقاسات المعلن عنه نظرياً أكثر منه عملياً.
يمكن لخلية روبوتية متوافقة جيداً أن تستوعب تبايناً مهماً في العوارض H وأن توفر عملية لحام أكثر تحكماً. غير أن النطاق الموثوق يُحدد بواسطة نظام الإنتاج بأكمله: هندسة الروبوت ومحاور الحركة وضبط التجهيزات وقدرة المناولة واستشعار الوصلات وجودة التصنيع في المراحل السابقة. ويُعد تأكيد هذه النقاط مبكراً الطريقة الأكثر موثوقية لتحويل اللحام الروبوتي من شراء ماكينة مستقلة إلى أسلوب عملي لإنتاج الهياكل الفولاذية.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة