




¿Cuál es el plazo de entrega de los robots de soldadura Wuxi Samgins?
¿Cuál es el plazo de entrega de los robots de soldadura Wuxi Samgins?
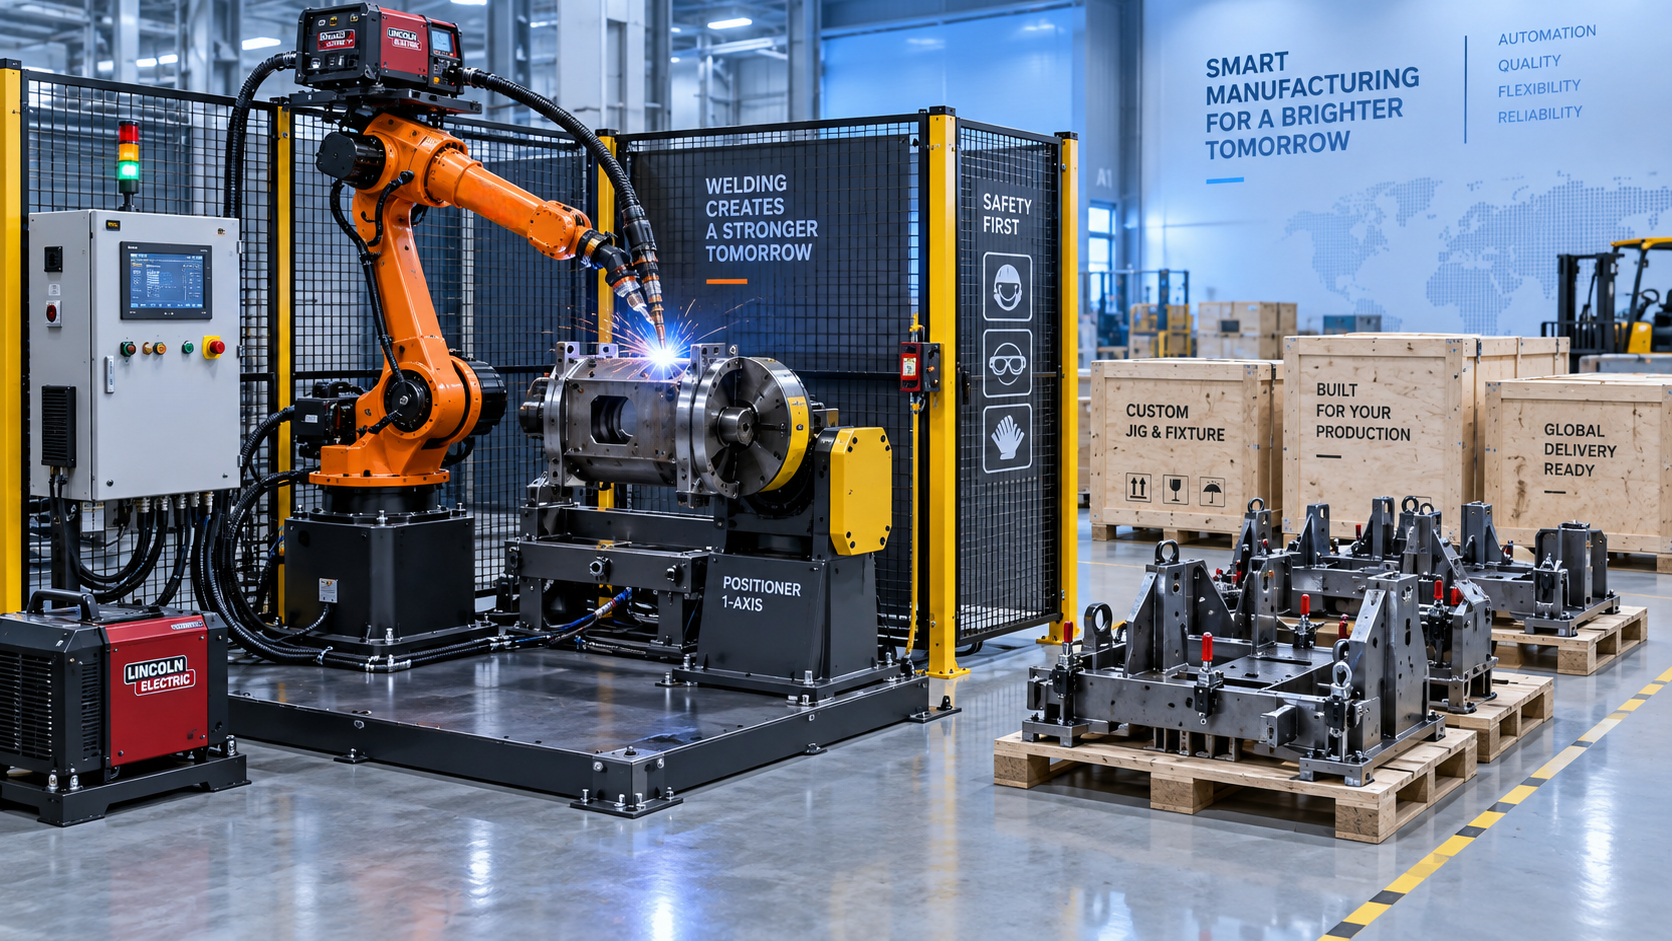
El plazo de entrega de un robot de soldadura Wuxi Samgins no puede indicarse como una cifra fija antes de confirmar la configuración de célula requerida. Un paquete de robot estándar con un controlador convencional, una fuente de potencia de soldadura y una configuración de antorcha habitual suele prepararse más rápidamente que una célula de trabajo totalmente integrada. El plazo de entrega se prolonga cuando el pedido incluye utillajes personalizados, un posicionador, resguardos de seguridad, programación offline, procesos de soldadura especiales o embalaje y documentación específicos para exportación.
Por lo tanto, la fecha útil no es simplemente la fecha en que el brazo robótico está disponible. Es la fecha en que todo el alcance del equipo está listo para su despacho, con los componentes de soldadura seleccionados y compatibles, las interfaces mecánicas verificadas y los requisitos de aceptación acordados atendidos. Consultar únicamente la fecha de entrega del robot puede generar un programa de producción engañoso cuando el equipo periférico todavía requiere ingeniería o fabricación.
¿Qué determina el plazo de entrega?
Un robot de soldadura normalmente forma parte de un sistema coordinado, en lugar de ser una máquina independiente. El cuerpo del robot, el controlador, la fuente de potencia de soldadura, el alimentador de hilo, el conjunto de antorcha, los cables, los equipos de seguridad, los dispositivos de sujeción de piezas y los equipos de manipulación de materiales necesitan conexiones compatibles. El plazo de entrega depende del elemento crítico más lento y de la cantidad de trabajo necesaria para ensamblar y verificar el sistema.
Un paquete básico de soldadura por arco puede requerir una configuración limitada si ya están definidos la carga útil, el alcance, la versión del controlador, la fuente de soldadura y la antorcha solicitados. Cuando la aplicación implica movimiento coordinado, ángulos de acceso complejos, piezas grandes o múltiples estaciones, el proyecto pasa del suministro de equipos a la integración de la célula. Esta transición tiene un efecto directo en la planificación de la entrega.
La fecha de entrega de un robot es diferente de la fecha de disponibilidad para producción
Durante las conversaciones iniciales suelen confundirse tres fechas. La primera es la disponibilidad de componentes: cuándo pueden asignarse el robot y los principales artículos adquiridos. La segunda es el despacho desde fábrica: cuándo el equipo ha sido ensamblado, inspeccionado, embalado y liberado para su envío. La tercera es la disponibilidad para producción: cuándo el sistema ha llegado, se ha instalado, se ha conectado eléctricamente, se ha puesto en marcha y se ha validado con piezas reales.
Para un paquete de robot independiente, el intervalo entre el despacho y la disponibilidad para producción puede ser relativamente corto si el lugar de instalación está preparado y la aplicación es sencilla. Para una célula de soldadura completa, la etapa de instalación puede ser considerable. Un suelo nivelado, un suministro eléctrico adecuado, conexión de gas de protección, extracción de humos, almacenamiento de hilo, distancias de seguridad y un flujo de materiales adecuado afectan a la rapidez con que puede comenzar la puesta en marcha.
También deben diferenciarse la aceptación en fábrica y la aceptación en sitio. Una célula puede verificarse en las instalaciones del proveedor en cuanto al movimiento de ejes, enclavamientos, funcionamiento básico de soldadura y secuencias programadas. Los resultados finales en el lugar de instalación siguen dependiendo del estado real de la pieza, la consistencia del ajuste, los consumibles, la calidad local de la alimentación eléctrica y la disposición final. Un compromiso de entrega debe identificar a qué hito se refiere.
Información que debe definirse antes de confirmar el programa
La información técnica incompleta es una razón frecuente por la que una estimación inicial del plazo de entrega cambia posteriormente. La información de mayor valor no siempre es una lista extensa de opciones. Algunos detalles de la aplicación pueden determinar si una configuración estándar es adecuada o si se requiere trabajo personalizado.
- Planos de piezas y símbolos de soldadura: Las dimensiones por sí solas no muestran todos los problemas de acceso. El tamaño de soldadura, el tipo de junta, las ubicaciones de soldaduras intermitentes, los requisitos de separación de raíz y la secuencia de soldadura permitida influyen en la orientación de la antorcha y el diseño del utillaje.
- Material y rango de espesores: El acero al carbono, el acero inoxidable, el aluminio, los materiales revestidos y los espesores mixtos de material pueden requerir diferentes procesos de soldadura, tipos de hilo, mezclas de gas, métodos de limpieza y ventanas de parámetros.
- Variación de las piezas: Un robot repite con precisión una trayectoria programada, pero no puede corregir grandes cambios en la posición de la junta sin un método adecuado de detección o posicionamiento. La variación causada por el corte, plegado, punteado o montaje manual previos debe entenderse antes de seleccionar la configuración de la célula.
- Patrón de producción requerido: El tiempo de ciclo, el tamaño de lote, la frecuencia de cambio y el número de variantes de piezas afectan a si resulta adecuado un utillaje fijo, herramientas de cambio rápido, una estación de carga manual o una disposición de doble estación.
- Distribución disponible en el sitio: El alcance del robot por sí solo no es suficiente. Se necesita espacio para resguardos, puertas de acceso, bucles de servicio de cables, carga de piezas, acceso de mantenimiento y distancia segura en toda la envolvente de movimiento.
- Norma de aceptación: La pieza de prueba acordada, los requisitos de apariencia de la soldadura, las verificaciones dimensionales y la demostración del proceso deben definirse con antelación. De lo contrario, las conversaciones sobre aceptación pueden comenzar después de que el equipo ya esté construido.
Cuando se dispone de piezas de muestra, estas suelen revelar problemas que los planos no muestran. La distorsión térmica puede alterar una junta después de las primeras soldaduras. Las salpicaduras pueden afectar a las superficies de posicionamiento. Una abrazadera que parece despejada en un modelo puede bloquear el cuerpo de la antorcha cuando el robot se aproxima con un ángulo de desplazamiento práctico. Estas son cuestiones de ingeniería que influyen tanto en el diseño del sistema como en el plazo de entrega.
Cómo el utillaje personalizado modifica el programa
Los utillajes suelen subestimarse porque se consideran equipos secundarios. En una célula de soldadura robotizada, el utillaje determina la posición repetible de la junta. Un utillaje bien diseñado posiciona la pieza desde superficies de referencia estables, controla la distorsión en la medida de lo posible, deja espacio para la antorcha y permite la carga sin alterar la trayectoria de soldadura programada.
Los utillajes sencillos para piezas rígidas y repetibles pueden producirse con un ciclo de diseño directo. Los conjuntos más exigentes pueden necesitar pasadores de posicionamiento, abrazaderas neumáticas, abrazaderas oscilantes, bloques de apoyo, características poka-yoke o nidos intercambiables. Cada mecanismo añadido requiere verificar que sujeta la pieza de forma segura y que no entra en la zona de colisión del robot. Cuando varias variantes de piezas comparten una estación, el diseño del cambio puede convertirse en la principal tarea de ingeniería.
Las solicitudes para iniciar la fabricación del utillaje antes de que se publique el plano final de la pieza deben manejarse cuidadosamente. Una modificación tardía de la posición de una brida, el patrón de agujeros, la ubicación de una costura o un borde conformado puede requerir retrabajo del utillaje y un programa de robot revisado. El retraso resultante suele ser mayor que el tiempo ahorrado al comenzar a partir de un plano no confirmado.
Las opciones del proceso de soldadura también afectan a la preparación
La mayoría de las aplicaciones de soldadura robotizada por arco utilizan una fuente de potencia y una configuración de alimentación de hilo conocidas; sin embargo, la selección del proceso sigue siendo importante. Las soldaduras de filete en bastidores fabricados de acero al carbono tienen requisitos distintos a los de conjuntos delgados de acero inoxidable, estructuras de aluminio o piezas con separaciones de raíz variables. El tipo de antorcha, el ángulo del cuello, el acceso a la punta de contacto, el diámetro del hilo, el gas de protección y la preparación de la junta influyen en la configuración inicial.
La soldadura pulsada, los programas sinérgicos, las configuraciones tándem, las antorchas de acceso estrecho o los métodos especiales de seguimiento de costura pueden ser adecuados para determinadas piezas. También requieren tiempo suficiente de prueba para establecer parámetros estables. Una fecha de despacho comprometida no debe asumir que un procedimiento de soldadura exigente puede validarse utilizando únicamente el espesor nominal de la placa. La geometría real de la junta, el estado del punteado, la posición de soldadura y la tasa de deposición deseada deben considerarse conjuntamente.
La limpieza de las piezas es otra cuestión práctica. El aceite, la cascarilla gruesa, la pintura, los residuos de galvanizado, la humedad y los bordes de corte inconsistentes pueden causar porosidad, inestabilidad del arco o salpicaduras excesivas. Estas condiciones no impiden necesariamente la automatización, pero deben comunicarse durante la definición del proyecto, ya que pueden requerir una etapa de limpieza, parámetros modificados o una disposición de proceso diferente.
El envío es una parte independiente del cronograma
Una vez que el equipo está listo para salir de fábrica, el transporte introduce otra secuencia de eventos. El robot y el controlador pueden embalarse por separado de grandes bases de acero, cercas de seguridad, utillajes, posicionadores o componentes de ejes externos. El método de embalaje debe proteger los equipos de precisión y, al mismo tiempo, permitir una descarga práctica en el destino.
Para entregas internacionales, el plan de transporte debe distinguir entre la finalización en fábrica y la salida del buque o de la carga aérea, la llegada al puerto, el despacho aduanero y la entrega final en el lugar de instalación. La congestión de rutas, la manipulación portuaria, los procedimientos aduaneros locales y la disponibilidad de equipos de descarga adecuados están fuera del programa de montaje. Tratar estas etapas como un único plazo de entrega indivisible dificulta diagnosticar y gestionar los retrasos.
La documentación de exportación debe corresponder al alcance real del equipo y a la modalidad de envío. Las diferencias entre la lista de empaque, los registros de números de serie, la documentación eléctrica y los paquetes entregados pueden ralentizar el procesamiento aduanero o la recepción en el sitio. También es útil establecer si las herramientas de instalación, los equipos de elevación y los trabajos de conexión eléctrica local están incluidos en el plan del sitio antes de que llegue el envío.
Errores comunes de programación
El error más común es comparar las cotizaciones únicamente por el plazo de entrega indicado sin comparar el alcance incluido en dicho plazo. Una oferta puede referirse a un brazo robótico y un controlador, mientras que otra incluye la fuente de soldadura, la antorcha, la cerca de seguridad, el utillaje, la programación y la prueba de aceptación. Estos no son compromisos de entrega equivalentes.
Un segundo error es considerar el precio de un robot de soldadura como el precio de un proceso automatizado completo. Las búsquedas de precio del robot de soldadura Ltd suelen conducir a una cifra de equipo que excluye utillajes, posicionadores, resguardos, materiales de instalación, tiempo de programación o flete. La cifra inicial más baja puede ser adecuada para un robot de sustitución sencillo, pero no es una base fiable para programar una célula llave en mano.
También existe la tendencia a fijar el programa de un proyecto antes de que la pieza de trabajo sea estable. Cuando las tolerancias de fabricación, las operaciones previas o las revisiones de piezas permanecen abiertas, la programación del robot solo puede ser provisional. El equipo puede seguir construyéndose, pero no deben darse por supuestos el tiempo de ciclo final ni la demostración de calidad de soldadura hasta que esté disponible la pieza representativa de producción.
Cómo obtener un compromiso de entrega significativo
Un compromiso significativo debe describir la configuración confirmada, no solo una estimación de calendario. El alcance debe identificar la clase de modelo de robot, el proceso de soldadura, la fuente de potencia, el conjunto de antorcha, los requisitos de utillaje o posicionador, la disposición de seguridad, el alcance de la programación, la base de prueba en fábrica, el método de embalaje y el término de entrega. Cualquier elemento que aún esté pendiente de aprobación debe mostrarse como una suposición, en lugar de quedar oculto dentro de una descripción general.
El programa también debe mostrar los puntos de aprobación que controlan la siguiente etapa: confirmación de planos, aprobación de la disposición del utillaje, recepción de piezas de muestra, selección de la fuente de potencia, aceptación de la pieza de prueba y autorización de liberación para envío. Esto facilita identificar si una fecha cambió debido a la disponibilidad de componentes, una revisión de ingeniería, pruebas de aceptación o transporte.
Para proyectos con fechas de puesta en marcha estrictas, la preparación del sitio debe avanzar en paralelo con la fabricación del equipo. Los armarios eléctricos no pueden energizarse sin el suministro requerido en el sitio. La extracción de humos y las líneas de gas deben colocarse de modo que el tendido final no interfiera con los resguardos ni con el acceso de mantenimiento. El espacio de carga de materiales debe verificarse frente a la envolvente real de la pieza, no solo frente al alcance nominal del robot.
La respuesta práctica es que el plazo de entrega se establece después de que el alcance del sistema robótico se haya congelado y se hayan confirmado sus componentes críticos. Una distinción clara entre el despacho del equipo, la llegada del envío, la instalación y la aceptación para producción evita que un plazo corto del equipo se confunda con una puesta en marcha de automatización igualmente corta.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje