




قائمة التحقق من سلامة اللحام بالروبوت التعاوني: الامتثال لمعيار ISO/TS 15066 لخلايا اللحام مع وجود الإنسان ضمن الحلقة
قائمة التحقق من سلامة اللحام بالروبوت التعاوني: الامتثال لمعيار ISO/TS 15066 لخلايا اللحام مع وجود الإنسان ضمن الحلقة
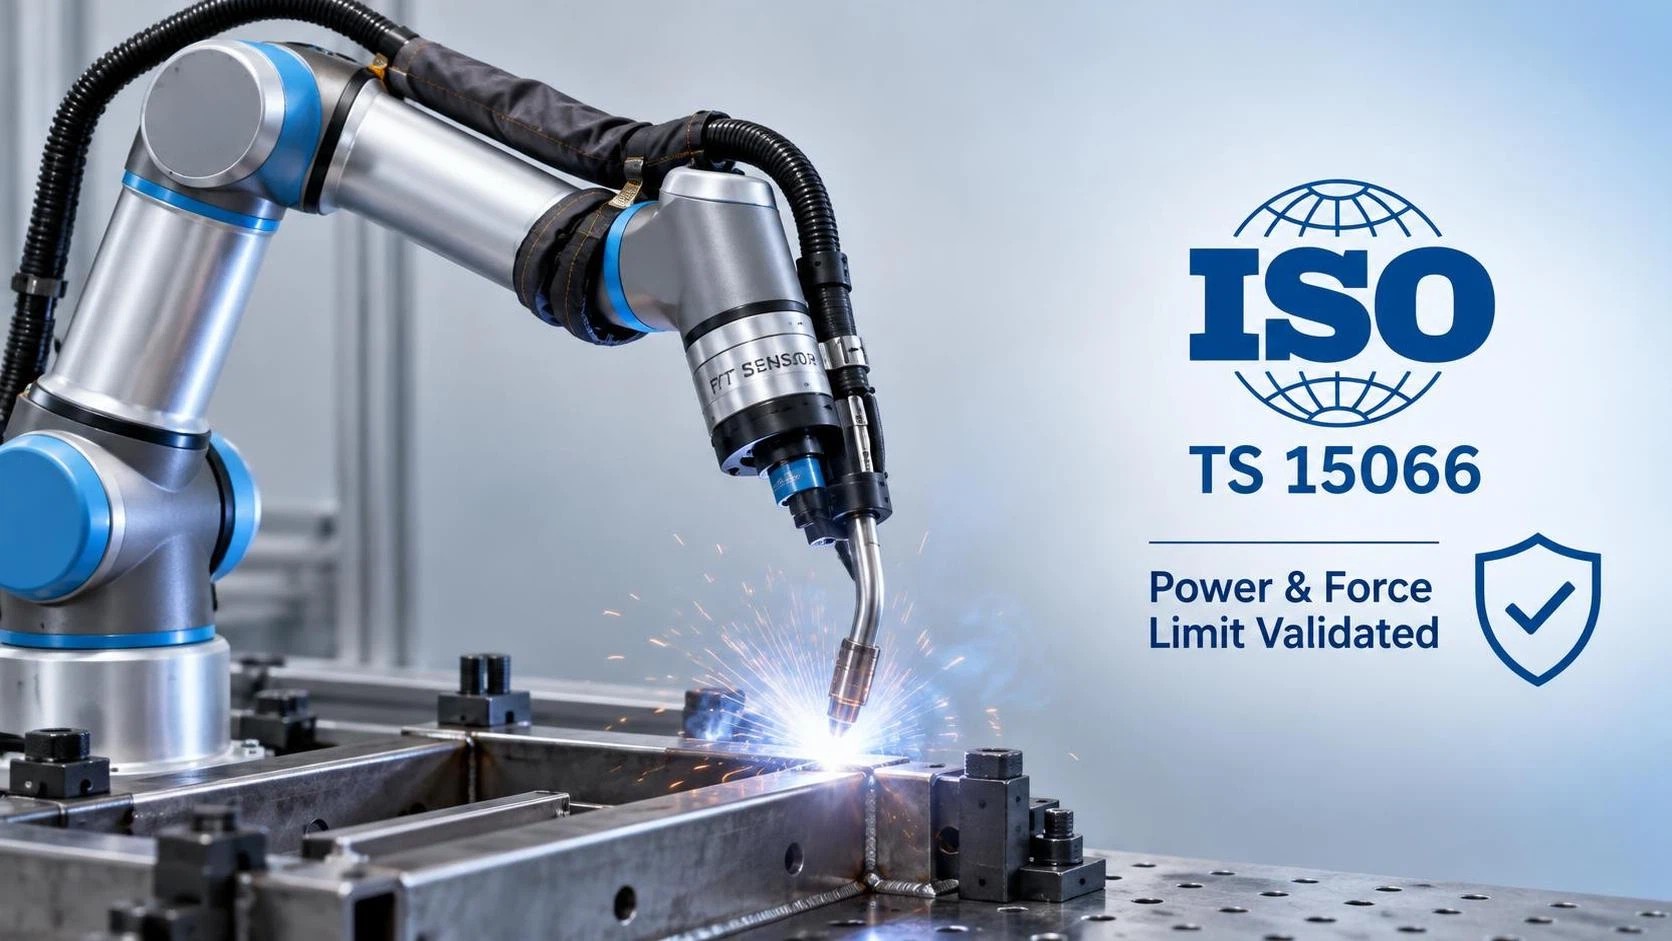
قائمة التحقق من سلامة لحام الروبوتات التعاونية: الامتثال لمعيار ISO/TS 15066 لخلايا اللحام ذات التدخل البشري
لم يعد ضمان السلامة في خلايا لحام الروبوتات التعاونية ذات التدخل البشري خيارًا، بل أصبح ضرورة تنظيمية وتشغيلية. تتوافق قائمة التحقق من سلامة لحام الروبوتات التعاونية هذه مع ISO/TS 15066، المعيار العالمي لسلامة الروبوتات التعاونية، وتساعد مسؤولي مراقبة الجودة والسلامة على التحقق بصورة منهجية من تقييمات المخاطر، وحدود القدرة/القوة، وتدابير الحماية، وبروتوكولات التفاعل بين الإنسان والروبوت. وقد طورتها Wuxi Samgins، وهي مورد موثوق لروبوتات اللحام ومعدات اللحام المؤتمتة المعتمدة وفق ISO9001 وCE، لتمكين فرق التصنيع من تشغيل الروبوتات التعاونية بثقة وامتثال، دون المساس بسلامة العاملين أو كفاءة الإنتاج.
لماذا تهم قائمة التحقق هذه مديري الجودة والسلامة
بالنسبة لمتخصصي مراقبة الجودة والسلامة، لا يقتصر لحام الروبوتات التعاونية على السرعة أو قابلية التكرار، بل يتعلق بالتحقق من أن كل مساحة عمل مشتركة تستوفي حدود السلامة الإلزامية. وعلى خلاف الروبوتات الصناعية التقليدية، تعمل الروبوتات التعاونية دون حواجز محيطية كاملة، ما يعني ضرورة التحقق من القوة والسرعة وسلوك التلامس لديها *قبل* بدء التشغيل، وإعادة التحقق منها بعد أي تغيير في العملية أو صيانة أو تعديل في التخطيط. يحدد ISO/TS 15066 حدودًا دقيقة للقوى العابرة وشبه الساكنة، وتوزيع الضغط، والكتلة الفعالة، وكلها مرتبطة مباشرة ببيانات تحمل الأنسجة البشرية. إن تجاوز هذه الخطوة لا يعرضك فقط لعدم الامتثال، بل يعرّض فريقك لإصابات يمكن تفاديها وشركتك للمسؤولية القانونية والتوقف عن العمل وفشل التدقيق.
إطار التحقق المكوّن من 7 نقاط (المتوافق مع بنود ISO/TS 15066)
1. تأكيد وضع التشغيل التعاوني
تحقق من أن الروبوت التعاوني يعمل *فقط* في وضع تعاوني معتمد (التوجيه اليدوي، أو مراقبة السرعة والفصل، أو تحديد القدرة والقوة، أو التوقف المراقب المصنف للسلامة)، وليس كروبوت صناعي أُعيد توظيفه. افحص إصدار البرنامج الثابت، وسجلات وحدة تحكم السلامة، ووثائق الشركة المصنّعة الأصلية للتأكد من وجود تقارير تحقق صريحة وفق ISO/TS 15066.
2. التحقق من حدود القدرة والقوة
قِس قوى التلامس الفعلية باستخدام مستشعرات قوة/عزم معايرة عند جميع نقاط التفاعل المحتملة، بما في ذلك شفة الأداة، والطرف النهائي، ومسارات توجيه الكابلات، وحتى واقيات رذاذ اللحام. يفرض ISO/TS 15066 قوة ذروة ≤140 N للأطراف العلوية و≤150 N للأطراف السفلية أثناء التلامس شبه الساكن. ويجب أن يبقى التأثير العابر دون 350 N لمدة ≤0.1 s. سجّل ظروف الاختبار: السرعة، والحمولة، والاتجاه، وصلابة السطح.
3. حساب الكتلة الفعالة وطاقة التصادم
لا تعتمد على الكتلة الاسمية للروبوت. احسب الكتلة الفعالة وفق الملحق C من ISO/TS 15066، مع مراعاة الأدوات، وقصور قطعة العمل الذاتي، ومنحنيات التسارع، والاقتران الحركي. بالنسبة لروبوتات اللحام التعاونية التي تحمل مشاعل ثقيلة أو مبدلات موضع، غالبًا ما تتجاوز الكتلة الفعالة المواصفات الساكنة بمقدار 2–3×. استخدم منحنيات التباطؤ المقاسة، وليس النماذج النظرية، لحساب الطاقة الحركية عند سرعات الاقتراب المعتادة (≤250 mm/s).
4. تدقيق وثائق تقييم المخاطر
أكد أن تقييم المخاطر لديك يتبع ISO 12100 ويشير صراحةً إلى بنود ISO/TS 15066. ويجب أن يحدد *جميع* المخاطر المتوقعة، وليس نقاط الانحشار فقط، بل أيضًا التعرض لوميض القوس، واستنشاق الأبخرة بالقرب من مناطق تنفس المشغل، والتداخل الكهرومغناطيسي مع أجهزة تنظيم ضربات القلب، والحركة الثانوية الناتجة عن قذف الأجزاء أو فشل التجهيزات. وثّق التسلسل الهرمي لإجراءات التخفيف: الإزالة > ضوابط هندسية > ضوابط إدارية > معدات الوقاية الشخصية.
5. فحص سلامة طبقات الحماية
حتى في الوضع التعاوني، تعد وسائل الحماية متعددة الطبقات ضرورية. تحقق من أن الستائر الضوئية (مثل النوع 4) تحافظ على مسافة دنيا ≥300 mm وفق ISO 13855، وأن حصائر السلامة تتوافق مع EN ISO 13856-1، وأن دوائر الإيقاف الطارئ موصّلة بأسلاك فعلية وليست برمجية فقط، مع زمن استجابة ≤20 ms. والأهم، أكد أن التوقف المراقب المصنف للسلامة (SRMS) يتم تفعيله *قبل* دخول المنطقة التعاونية، وليس بعده.
6. مراجعة بروتوكول التفاعل بين الإنسان والروبوت
قيّم كيفية دخول المشغلين إلى دورة اللحام ومراقبتهم لها وتدخلهم خلالها. هل تسلسلات البدء/الإيقاف بديهية؟ هل تتم إعادة تموضع الشعلة عبر وحدة التعليم المحمولة أو بالتوجيه اليدوي، وهل يفرض النظام خفض السرعة الآمنة قبل تمكين التوجيه؟ هل يتوقف الروبوت التعاوني تلقائيًا إذا دخلت يد المشغل إلى نطاق اللحام *أثناء* تشغيل القوس؟ يجب تسجيل هذه السلوكيات واختبارها واعتمادها من مسؤولي السلامة والإنتاج معًا.
7. التحقق من الصيانة والتحكم في التغييرات
يستلزم كل تعديل في الأجهزة (مثل شعلة جديدة أو تغيير مسار الكابلات)، أو تحديث للبرامج، أو إعادة تهيئة للخلية، إعادة التحقق. أكد أن سجل الصيانة لديك يتضمن إدخالات خاصة بـ ISO/TS 15066: قياسات القوة المحدّثة، وملاحق تقييم المخاطر المنقحة، وإثبات إعادة معايرة مستشعرات السلامة. تتضمن روبوتات اللحام المعتمدة وفق CE من Wuxi Samgins واجهات تشخيص مدمجة تبسّط إمكانية التتبع هذه، بما يضمن بقاء الامتثال قابلاً للتدقيق طوال دورات حياة المنتج.
حيث يدعم الحفر الدقيق سلامة اللحام، والسلامة أيضًا
تبدأ جودة اللحام *قبل* إشعال القوس. يمكن أن تفرض عدم الدقة في أبعاد حواف أو ثقوب جسم العوارض H تصحيحًا مفرطًا لمسار الروبوت، مما يزيد زمن الدورة والتشوه الحراري والتصادمات غير المقصودة. لهذا السبب، يعد دمج عمليات عالية الدقة قبل اللحام، مثل آلة الحفر ثلاثية الأبعاد للعارضة H، عامل تمكين استباقي للسلامة. فبفضل دقة تموضع الثقوب البالغة ±0.1 mm عبر ثلاثة محاور والتغذية المؤازرة المتحكم بها للمغازل الثلاثة جميعًا، تضمن ملاءمة متسقة لتجهيزات اللحام الروبوتية. تقلل هندسة الأجزاء المستقرة والقابلة للتكرار من تباين حركة الروبوت التعاوني، مما يخفض مخاطر القوة الديناميكية ويبسط التحقق وفق ISO/TS 15066. كما يضمن علاج التعتيق الاصطناعي بعد اللحام وأدلة البكرات الثقيلة استقرارًا طويل الأمد للأبعاد، ما يقلل الانحرافات غير المتوقعة التي قد تؤثر في بروتوكولات السلامة.
نصائح عملية للتنفيذ لفريقك
ابدأ بتحقق “مرجعي” في خلية تمثيلية واحدة، وليس في جميع الخلايا دفعة واحدة. استخدم مجموعات الاختبار التي توفرها الشركة المصنّعة الأصلية (مثل KRC4 Safety Configurator من KUKA أو CRX Force Validation Tool من FANUC) لإنشاء ملفات إعدادات متوافقة. درّب موظفي مراقبة الجودة، وليس المهندسين فقط، على إجراء فحوصات موضعية سنوية باستخدام مقاييس القوة المحمولة وأجهزة قياس المسافة بالليزر. خزّن جميع سجلات التحقق رقميًا مع الطوابع الزمنية والتوقيعات وملفات PDF الخاضعة للتحكم في الإصدارات. وأخيرًا، ادمج التحقق من سلامة الروبوتات التعاونية في جدول التدقيق الداخلي الحالي وفق ISO 9001، وتعامل معه باعتباره جزءًا أساسيًا من إدارة الجودة وليس مهمة سلامة مستقلة.
الخلاصة: السلامة عملية قابلة للقياس والصيانة، وليست مجرد خانة اختيار لمرة واحدة
ليست قائمة التحقق هذه إجراءً شكليًا للامتثال، بل هي خط دفاعك الأول ضد الحوادث التي يمكن تفاديها وتعطل الإنتاج. بالنسبة لمديري الجودة والسلامة، يعني الامتثال لـ ISO/TS 15066 تجاوز عبارة “يبدو آمنًا” إلى “لقد قمنا بقياس وتوثيق والتحقق من كل شرط حدودي”. ومن خلال ربط كل نقطة تحقق باختبارات واقعية ومسؤوليات واضحة وسجلات قابلة للتتبع، تحول لحام الروبوتات التعاونية من مسؤولية محتملة إلى أصل إنتاجي يمكن إثبات أنه أكثر أمانًا وموثوقية وقابلية للتدقيق. تدعم Wuxi Samgins هذا النهج الصارم بمعدات معتمدة بالكامل، ووثائق تقنية متوافقة مع توجيه الآلات الأوروبي 2006/42/EC، وخبرة هندسية تطبيقية تركز على السلامة المتكاملة حسب التصميم، لا على التحديث اللاحق. عندما تُهندس السلامة والدقة معًا منذ البداية، يصبح اللحام ذو التدخل البشري ليس ممكنًا فحسب، بل متوقعًا ومنتجًا ومحميًا.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة