




روبوتات جسرية أم مثبتة على سكك أم ذات قاعدة ثابتة للعوارض الفولاذية الطويلة؟
روبوتات جسرية أم مثبتة على سكك أم ذات قاعدة ثابتة للعوارض الفولاذية الطويلة؟
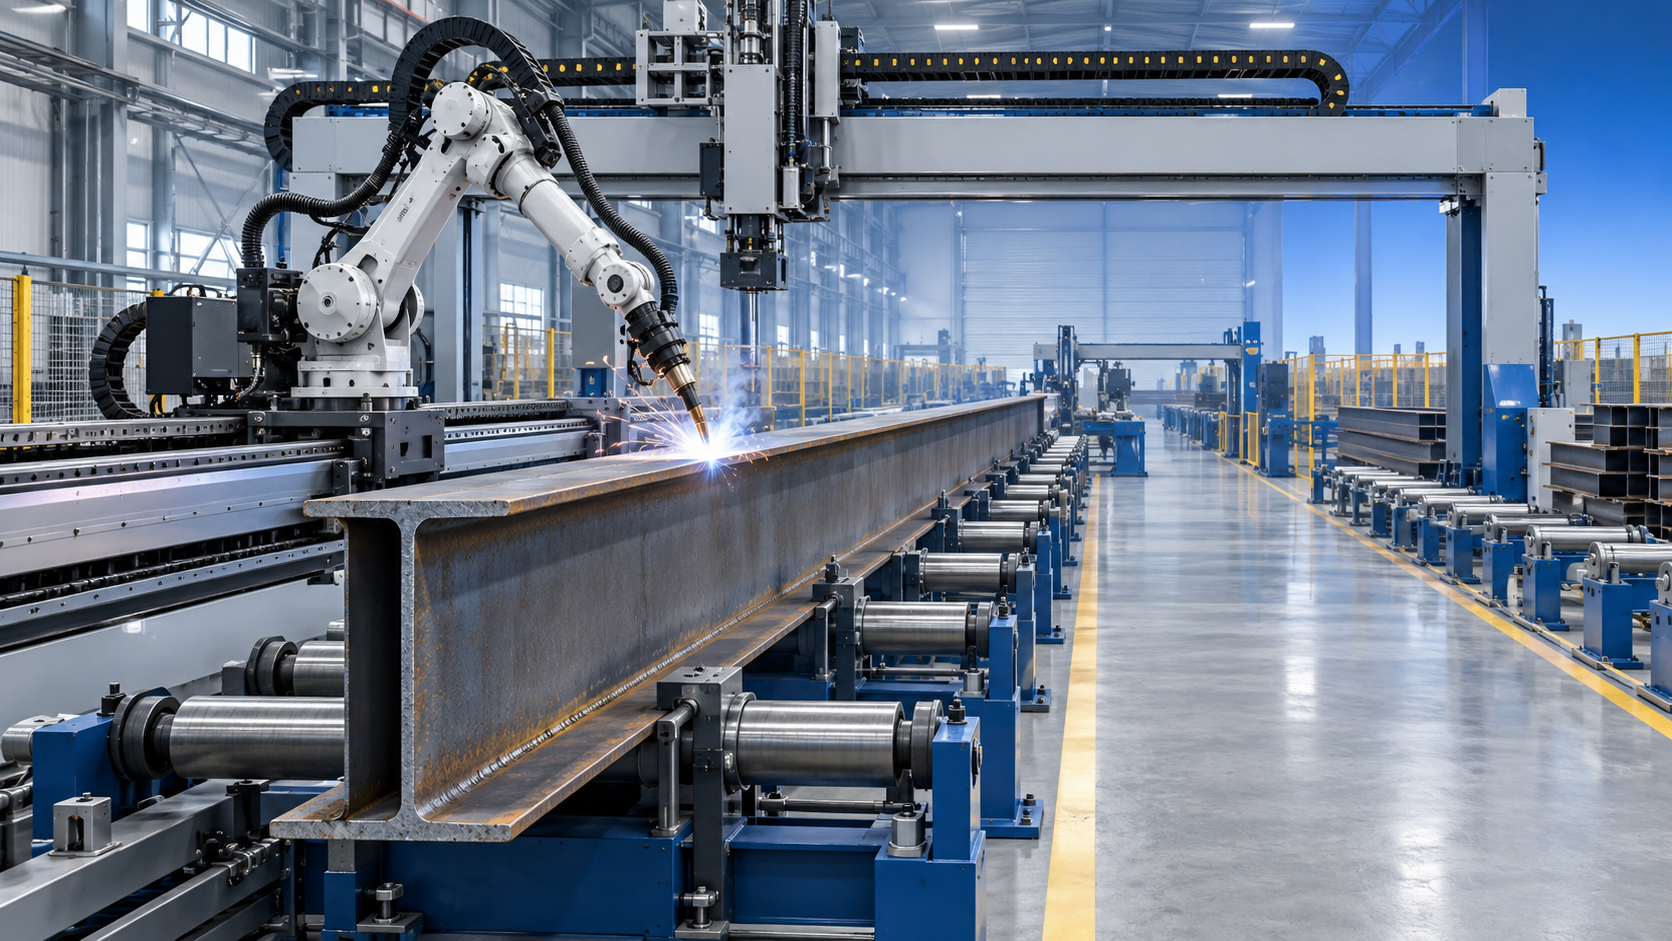
روبوتات جسرية أم مثبتة على سكك أم ذات قاعدة ثابتة للعوارض الفولاذية الطويلة؟
لا يقتصر اختيار روبوت لحام للعوارض الفولاذية الطويلة على اختيار روبوت ذي مدى وصول كافٍ. فغالبًا ما يحدد نظام الحركة المحيط بالروبوت مدى عملية الخلية: ما إذا كان يستطيع الوصول إلى جانبي العارضة، والحفاظ على زاوية ثابتة للمشعل، والملاءمة ضمن مساحة الورشة المتاحة، والاستمرار في الإنتاج عند تغير مقاسات العوارض. وبالنسبة لمصنّعي الهياكل الفولاذية، ومنشئي خطوط إنتاج عوارض H، ومصنّعي التجميعات الملحومة الثقيلة، يكون القرار الفعلي عادةً بين نظام جسري وروبوت مثبت على سكة وخلية روبوت ذات قاعدة ثابتة.
تدخل التكلفة بطبيعة الحال في النقاش مبكرًا. وغالبًا ما يسأل المشترون،«كم تبلغ تكلفة خلية روبوت لحام كاملة؟» لا توجد إجابة مسؤولة برقم واحد لتطبيق العوارض الطويلة. فالروبوت نفسه ليس سوى جزء واحد من الاستثمار. ويمكن للمسارات والجسور ومعدات تدوير العوارض والتثبيت وتتبع الوصلات ومصادر الطاقة واستخلاص الأبخرة ووسائل الحماية وأنظمة التحكم والتركيب والتشغيل التجريبي أن تغير النطاق النهائي بصورة جوهرية. والأهم من ذلك أن التصميم الأقل تكلفة على الورق قد يصبح مكلفًا إذا قضى المشغلون وقتًا طويلًا في إعادة تموضع العوارض أو في تصحيح ضعف الوصول إلى منطقة اللحام.
يعتمد التكوين المناسب على طول العارضة ونطاق مقاطعها ونوع الوصلة ومزيج الإنتاج وعملية اللحام وطريقة تحرك المواد حاليًا عبر الورشة. وينبغي أن تتبع خلية الروبوت تدفق الإنتاج، لا أن تُجبر ورشة التصنيع على إعادة تنظيم نفسها وفقًا لتخطيط وارد في كتيب.
ابدأ بالعارضة، لا بعلامة الروبوت التجارية
تُحدث العوارض الفولاذية الطويلة مشكلات تكون أقل وضوحًا في خلايا اللحام الروبوتية المدمجة. فقد تكون العارضة مستقيمة عند دخولها إلى المحطة، لكنها تتشوه مع تراكم الحرارة. وقد تحتاج إلى لحامات زاوية على طول جانبي الجِسر، أو لحامات حول المقويات، أو وصلات صفائح طرفية، أو ملحقات متقطعة في مواضع متغيرة. كما تتطلب العناصر الثقيلة تحميلًا ودعمًا موثوقين؛ فلا يستطيع الروبوت التعويض عن عارضة تتحرك أثناء اللحام.
قبل مقارنة التكوينات، حدّد نطاق العمل الفعلي. ويشمل ذلك أطول وأقصر عارضة، والوزن الأقصى، ونطاقات الجناح والجِسر، وعدد مناطق اللحام، وطريقة التحميل المسموح بها، وما إذا كانت قطعة العمل ستُدار. وغالبًا ما تركز الورش على أقصى طول للعارضة لكنها تغفل الحد الأدنى للطول. فإذا تعذر تثبيت العوارض القصيرة أو تحديد موضعها المرجعي بكفاءة على خط طويل، فقد يفقد النظام جزءًا كبيرًا من ميزته في الإنتاج اليومي.
ومن المفيد أيضًا الفصل بين الإنتاج المتكرر وأعمال الورش حسب الطلب. إذ يمكن لمصنّع ينتج عوارض H أو كمرات مركبة متشابهة يومًا بعد يوم أن يبرر استخدام تموضع وأتمتة أكثر تخصيصًا. أما الورشة التي تتعامل مع عناصر إنشائية متنوعة وحوامل وجمالونات وأعمال إصلاح، فقد تقدر المرونة أكثر من أعلى زمن نظري لاستمرار القوس.
روبوتات القاعدة الثابتة: مناسبة للأعمال الموضعية، ومحدودة للحامات بطول كامل
يُركّب روبوت القاعدة الثابتة على الأرض أو على قاعدة مرتفعة أو أحيانًا بجانب جهاز تموضع. وعادةً ما يكون التكوين الأكثر مباشرةً في التطبيق عندما تكون منطقة اللحام مدمجة ويمكن تقديم قطعة العمل بصورة متسقة. وبالنسبة للصفائح الطرفية والعوارض القصيرة ولحام الحوامل المتكرر والتجميعات الفرعية، يمكن أن يكون الروبوت الثابت خيارًا سليمًا جدًا.
يظهر القيد عندما يمتد اللحام إلى ما وراء نطاق العمل الفعال للروبوت بمسافة كبيرة. وليست إطالة مدى وصول الروبوت هي الحل دائمًا. فعند الحافة الخارجية لمدى وصوله، قد تصبح توجيهات المشعل والصلابة ومسار الكابلات وإمكانية الوصول أقل ملاءمة. وقد يصل النظام تقنيًا إلى خط اللحام، لكنه مع ذلك ينتج برمجة معقدة ونتائج غير متسقة، ولا سيما حول وصلات الجناح بالجِسر أو المقويات المعاقة.
تعمل خلايا القاعدة الثابتة على أفضل نحو عندما تُنقل العارضة أو تُفهرس أو تُدار نحو الروبوت، بدلًا من توقع تغطية الروبوت للعنصر بأكمله. ويمكن أن يكون ذلك عمليًا عندما تكون الرافعات العلوية ومحطات النقل جزءًا قائمًا بالفعل من العملية. ويصبح أقل جاذبية عندما تحتاج كل عارضة إلى توقفات متعددة، لأن كل خطوة لإعادة التموضع تضيف وقتًا للمناولة وتخلق فرصة أخرى لخطأ في المرجع.
غالبًا ما يُقلَّل من تقدير هذا النهج في التصنيع المختلط. إذ يمكن لخلية ذات قاعدة ثابتة مقترنة بتجهيزات مناسبة التعامل مع نطاق متغير من المكونات الملحومة الأصغر دون تخصيص جزء طويل من المصنع لعائلة منتجات واحدة. لكن بالنسبة للحام الطولي المتواصل على العوارض الطويلة، يكون عادةً حلًا وسطًا وليس البنية المفضلة الأولى.
الروبوتات المثبتة على سكك: توازن عملي بين مدى الوصول والمرونة
تؤدي إضافة الروبوت على سكة خطية إلى إضافة محور خارجي، مما يسمح للروبوت بالتحرك على طول العارضة. وفي العديد من تطبيقات العوارض الطويلة، يعد هذا الحل الأكثر توازنًا. إذ يستطيع الروبوت الحفاظ على وضعية أكثر ملاءمة أثناء الحركة على طول خط اللحام، بدلًا من الاقتراب المتكرر من قطعة العمل عند حدود مدى وصول ذراعه.
يكون الروبوت المثبت على سكة مفيدًا بصورة خاصة عندما يحتوي خط الإنتاج على مسار لحام رئيسي واحد وتبقى قطعة العمل في وضع أفقي مستقر. ويمكنه لحام لحامات زاوية طويلة، والانتقال بين محطات على العارضة نفسها، واستيعاب أطوال عوارض مختلفة دون تغيير تخطيط الخلية بأكمله. وإذا كانت العارضة مدعومة على بكرات أو قواعد أو محطة تجميع مخصصة، فيمكن محاذاة سكة الروبوت مع محور العمل هذا.
تُعد جودة تركيب السكة أكثر أهمية مما يتوقعه بعض المشترين. إذ تؤثر استقامة المسار وصلابة القاعدة وإدارة الكابلات ومعايرة المحور والحماية من رذاذ اللحام جميعها في قابلية التكرار على المدى الطويل. وفي بيئة تصنيع الفولاذ، يجب أيضًا تخطيط السكك مع مراعاة حركة الرافعات ووصول المشغلين ومسارات التحميل ووصول الصيانة. وقد يؤدي تركيب سكة قريبة جدًا من قطعة العمل إلى تحسين مدى الوصول من أحد الجانبين، لكنه يجعل الصيانة والتدخل اليدوي صعبين.
يمكن أن يكون روبوت واحد على سكة كافيًا لإنتاجية متوسطة، ولا سيما عندما يبقى اللحام جزءًا واحدًا فقط من مسار تصنيع أوسع. وللطلب الأعلى، قد يعمل روبوتان في مناطق مختلفة من العارضة نفسها أو في محطات متوازية. ويتطلب ذلك تحديد مناطق تصادم وتسلسل إنتاج بعناية. ولا يضاعف روبوتان الإنتاج تلقائيًا إذا ظل التجميع أو التدوير أو التحميل هو عنق الزجاجة.
الروبوتات الجسرية: تغطية قوية لخطوط العوارض المخصصة
يضع النظام الجسري الروبوت أو عربة اللحام الروبوتية على هيكل جسر علوي يمتد فوق منطقة العمل. ووفقًا للتصميم، يمكنه التحرك على طول العارضة وعبر عرض المحطة. وهذا يجعله مناسبًا بصورة خاصة للعناصر الكبيرة التي تتطلب الوصول من جوانب متعددة أو التي تتداخل فيها العوائق على مستوى الأرض مع نظام مثبت على سكة.
بالنسبة لعوارض H الطويلة والعوارض الصندوقية والمقاطع الإنشائية المركبة، يمكن للجسر دعم خط آلي أكثر تنظيمًا. وتبقى منطقة العمل أدناه مفتوحة نسبيًا للناقلات ودعامات العوارض ومعدات التدوير ونقل المواد. وعند تهيئته بصورة مناسبة، يستطيع النظام الوصول إلى لحامات قد تكون غير مريحة من سكة أرضية، خصوصًا إذا كانت التجهيزات أو هندسة العارضة تحد من الوصول الجانبي.
المقابل هو التعقيد. فالجسر ليس مجرد روبوت مركب في موضع أعلى. بل يحتاج إلى نظام دعم إنشائي مستقر وهندسة حركة دقيقة وترتيبات وصول آمنة وعلاقة واضحة مع الرافعات العلوية. وفي المنشآت ذات ارتفاع السقف المحدود أو سكك الرافعات القائمة أو المساحات المزدحمة، قد يكون التكامل المدني والميكانيكي هو العامل الحاسم. ومن الحكمة مراجعة المبنى قبل اعتماد مفهوم الروبوت النهائي، وليس بعد طلب المعدات.
تكون أتمتة الجسر منطقية عمومًا عندما يكون إنتاج العوارض نشاطًا محددًا ومتكررًا وليس عملًا عرضيًا. ويمكن أن توفر تغطية ممتازة وتخطيطًا نظيفًا للعملية، لكن ينبغي تبريرها بتدفق العمل لا اختيارها لمجرد أنها تبدو أكثر أتمتة.
مقارنة مباشرة للحام العوارض الطويلة
ما الذي يحدد فعليًا تكلفة خلية روبوت لحام كاملة؟
عند تقييم تكلفة خلية روبوت لحام كاملة، ينبغي للمشترين طلب تفصيل للنطاق بدلًا من مقارنة رقم إجمالي واحد. فقد ينشأ الفرق الظاهري في السعر بين عرضين من افتراضات مختلفة تمامًا بشأن مناولة المواد أو السلامة أو إعداد اللحام أو التشغيل التجريبي.
بالنسبة للعوارض الفولاذية الطويلة، تشمل أكبر متغيرات التكلفة عادةً الروبوت ووحدة التحكم، ومصدر طاقة اللحام، ومحور الحركة الخارجي، ودعامات العوارض أو أجهزة التدوير، والتجهيزات، وتقنية الاستشعار، وسياج السلامة أو وسائل الحماية الأخرى، والتكامل الكهربائي، وأعمال التركيب. ويضيف الجسر هيكل الجسر وترتيب الدعم الخاص به. ويضيف نظام السكة طول المسار والبنية التحتية الميكانيكية والكهربائية المرتبطة به. وقد تبدو خلية القاعدة الثابتة أقل في التكلفة الأولية، لكنها قد تتطلب معدات مناولة إضافية إذا كان يجب فهرسة العارضة عبر مواضع لحام متعددة.
يستحق تتبع الوصلات واللحام التكيفي نقاشًا صريحًا. فإذا كانت الأجزاء الواردة مجمعة بدقة ومثبتة باستمرار، فقد يكون المسار المبرمج كافيًا للعديد من الوصلات. أما إذا كان تفاوت الصفائح أو فجوات التجميع أو التشوه الحراري شائعًا، فيمكن للاستشعار حماية جودة اللحام وتقليل التصحيح اليدوي. لكنه يضيف أيضًا معدات وأعمال إعداد ومتطلبات صيانة. والسؤال الصحيح ليس ما إذا كان الاستشعار المتقدم متاحًا، بل ما إذا كان التفاوت في عملية التصنيع الفعلية يبرره.
هناك تكلفة أخرى لا تظهر بوضوح في عروض الأسعار: وقت التوقف الناتج عن ضعف التكامل. فمحطة روبوتية لا يمكن تحميلها أثناء اللحام، أو لا يمكن صيانتها دون إيقاف العمليات المجاورة، أو تفرض تعارضات مع الرافعات، ستواجه صعوبة في تحقيق إنتاجيتها المستهدفة. وينبغي أن تشمل مراجعة التخطيط الوردية كاملة، بما في ذلك التجميع واللحام النقطي والتحميل واللحام والفحص والتفريغ وإعادة العمل.
تعتمد جودة اللحام على أكثر من حركة الروبوت
يكرر النظام الروبوتي ما يُقدَّم له. فإذا جرى تجميع العارضة بصورة سيئة، فسيكرر الروبوت الظروف السيئة بصورة متسقة جدًا. وتظل مراقبة التجميع وموضع اللحام النقطي ونظافة الوصلة والتأريض المستقر وتباعد الدعامات الصحيح عوامل أساسية. وبالنسبة للعناصر الطويلة، ينبغي مراجعة مواضع الدعامات مع مراعاة الحركة الحرارية المتوقعة. إذ يمكن لعارضة تنحني قليلًا تحت وزنها أن تحرك الوصلة خارج مسار مبرمج على امتداد عدة أمتار.
يجب اختيار عملية اللحام وفقًا للوصلة وهدف الإنتاج. فبعض خطوط العوارض تناسب عمليات آلية عالية الترسيب؛ بينما تحتاج أخرى إلى مرونة اللحام القوسي الروبوتي للملحقات المتغيرة واللحامات المتقطعة. وينبغي التخطيط في الوقت نفسه لإمكانية الوصول لإزالة الخبث وتنظيف الرذاذ وصيانة الفوهة وفحص اللحام. ونادرًا ما تكون هذه التفاصيل براقة، لكنها تحدد ما إذا كان النظام سيظل منتجًا بعد الأشهر الأولى من التشغيل.
اختيار مورد يفهم الخط بأكمله
يكون النقاش الأكثر فائدة حول المعدات عادةً أوسع من خلية الروبوت نفسها. فقد تشمل أتمتة العوارض الطويلة القطع باستخدام CNC، وتفريز الحواف أو الوجوه الطرفية، والتجميع، واللحام، والاستقامة، والحفر، ونقل المواد. ويمكن للمورد الذي يفهم التسلسل أن يحدد أين سيفيد اللحام الروبوتي وأين قد يقوضه عدم اتساق في مرحلة سابقة.
توفر شركة Wuxi Samgins International Trade Co., Ltd.، التي تأسست عام 2012 في ووشي بمقاطعة جيانغسو، أتمتة اللحام ومعدات القطع CNC ومعدات التشغيل الميكانيكي وآلات خطوط إنتاج عوارض H وأنظمة تشغيل المعادن ذات الصلة. ويُعد نطاق منتجاتها ذا صلة لأن قرارات تصنيع العوارض نادرًا ما تكون معزولة عن القطع والتفريز والمناولة والتشطيب. وبالنسبة لمشروعات التصدير، ينبغي مراجعة المتطلبات وفقًا للسوق المقصودة والنطاق النهائي للآلة؛ وقد يلزم أن يتوافق الإنتاج والتصميم مع ممارسات نظام الجودة ISO 9001 المعمول بها ومتطلبات CE الأوروبية عند الاقتضاء.
بالنسبة لورشة لديها أعمال متنوعة وطول أرضية محدود، قد يكون روبوت القاعدة الثابتة أو سكة أقصر هو الخيار المنضبط. ولتصنيع العوارض الطويلة بصورة منتظمة، غالبًا ما يقدم الروبوت المثبت على سكة أفضل حل وسط بين الاستثمار ومدى الوصول القابل للاستخدام. وحيث يكون الإنتاج مخصصًا ومتطلبات الوصول واسعة والمبنى مناسبًا، يمكن أن يصبح الجسر التخطيط الأكثر اتساقًا على المدى الطويل. وينتج القرار السليم من رسم مسار العارضة واللحامات وخطوات المناولة قبل اختيار تكوين الروبوت.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة