




Портальные, рельсовые или стационарные роботы для длинных стальных балок?
Портальные, рельсовые или стационарные роботы для длинных стальных балок?
Портальные, рельсовые или стационарные роботы для длинных стальных балок?
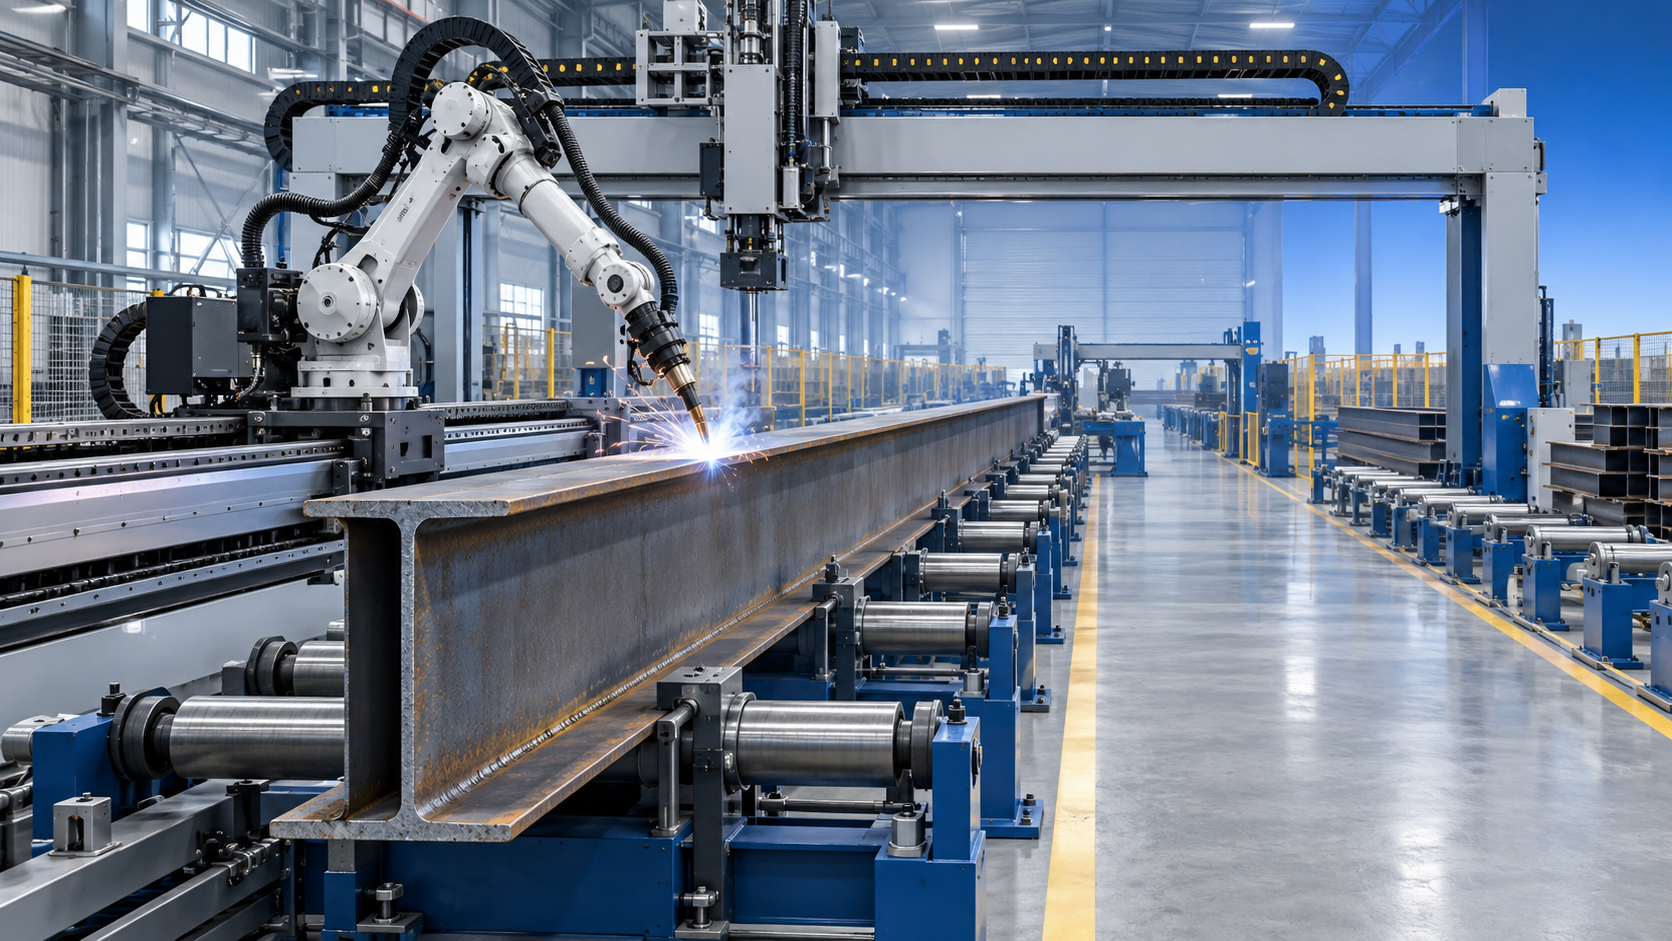
Выбор сварочного робота для длинных стальных балок — это не просто выбор робота с достаточным радиусом действия. Система перемещения вокруг робота часто определяет практичность ячейки: сможет ли она обеспечить доступ к обеим сторонам балки, поддерживать стабильный угол горелки, разместиться в доступном пролёте и продолжать работу при изменении размеров балок. Для изготовителей строительных металлоконструкций, производителей линий для H-образных балок и изготовителей тяжёлых сварных узлов реальный выбор обычно стоит между портальной системой, роботом на рельсовом пути и роботизированной ячейкой со стационарным основанием.
Вопрос стоимости закономерно возникает на раннем этапе. Покупатели часто спрашивают: «Сколько стоит комплектная роботизированная сварочная ячейка?» Для применения с длинными балками не существует единственного ответственного ответа в виде одной цифры. Сам робот — лишь одна часть инвестиций. Рельсовые пути, порталы, оборудование для кантования балок, зажимные устройства, отслеживание шва, источники питания, дымоудаление, средства защиты, системы управления, монтаж и ввод в эксплуатацию могут существенно изменить итоговый объём поставки. Что ещё важнее, самая дешёвая на бумаге компоновка может оказаться дорогой, если операторы тратят слишком много времени на перестановку балок или исправление проблемного доступа к сварному шву.
Правильная конфигурация зависит от длины балки, диапазона сечений балки, типа соединения, производственной номенклатуры, сварочного процесса и существующего движения материала по цеху. Роботизированная ячейка должна соответствовать производственному потоку, а не вынуждать металлообрабатывающий цех перестраиваться под компоновку из рекламного проспекта.
Начните с балки, а не с бренда робота
Длинные стальные балки создают проблемы, которые менее заметны в компактных роботизированных сварочных ячейках. Балка может быть прямой при поступлении на участок, но деформироваться по мере накопления тепла. Может потребоваться сварка угловых швов с обеих сторон стенки, сварка вокруг рёбер жёсткости, соединений с торцевыми пластинами или прерывистых элементов в меняющихся местах. Тяжёлые детали также требуют надёжной загрузки и опоры; робот не может компенсировать смещение балки во время сварки.
Прежде чем сравнивать конфигурации, определите фактический рабочий диапазон. Он включает самую длинную и самую короткую балку, максимальный вес, диапазоны полок и стенок, количество зон сварки, допустимый метод загрузки и необходимость поворота заготовки. Цеха часто сосредотачиваются на максимальной длине балки, но упускают из виду минимальную длину. Если короткие балки нельзя эффективно зажимать или базировать на длинной линии, система может потерять значительную часть своих преимуществ в повседневном производстве.
Также стоит разделять серийное производство и единичные заказы. Изготовитель, ежедневно выпускающий аналогичные H-образные балки или сварные главные балки, может обосновать применение более специализированного позиционирования и автоматизации. Цех, работающий с разнообразными конструкционными элементами, кронштейнами, фермами и ремонтными работами, может ценить гибкость выше максимально возможного времени горения дуги.
Роботы со стационарным основанием: разумный выбор для локальных работ, но с ограничениями для швов по всей длине
Робот со стационарным основанием устанавливается на полу, пьедестале или иногда рядом с позиционером. Обычно это наиболее простая в развертывании конфигурация, когда зона сварки компактна и заготовка может подаваться стабильно. Для торцевых пластин, коротких балок, повторяющейся сварки кронштейнов и подсборок стационарный робот может быть весьма обоснованным выбором.
Ограничение проявляется, когда сварной шов проходит значительно дальше полезной рабочей зоны робота. Увеличение радиуса действия робота не всегда является решением. На внешней границе его досягаемости ориентация горелки, жёсткость, прокладка кабелей и доступ могут стать менее благоприятными. Система может технически достигать шва, но при этом требовать неудобного программирования и давать нестабильные результаты, особенно в соединениях полки со стенкой или вокруг загромождённых рёбер жёсткости.
Ячейки со стационарным основанием лучше всего работают, когда балка перемещается, индексируется или поворачивается к роботу, а не когда от робота ожидают охват всей детали. Это может быть практично там, где мостовые краны и передаточные станции уже являются частью производственного процесса. Такой вариант становится менее привлекательным, когда каждая балка требует нескольких остановок, поскольку каждый этап перепозиционирования увеличивает время обработки и создаёт ещё одну возможность для ошибки базирования.
Этот подход часто недооценивают при смешанном производстве. Ячейка со стационарным основанием в сочетании с рациональной оснасткой может обрабатывать изменяющийся ассортимент небольших сварных компонентов, не выделяя длинный участок завода под одну группу изделий. Однако для непрерывной продольной сварки длинных балок это обычно компромисс, а не предпочтительная архитектура.
Роботы на рельсовом пути: практичный баланс радиуса действия и гибкости
Установка робота на линейный рельс добавляет внешнюю ось, позволяя роботу перемещаться вдоль балки. Во многих случаях работы с длинными балками это наиболее сбалансированное решение. Робот может сохранять более благоприятное положение при движении вдоль шва, вместо того чтобы многократно подходить к детали с предела досягаемости своей руки.
Робот на рельсовом пути особенно полезен, когда производственная линия имеет одну основную сварочную дорожку, а заготовка остаётся в стабильном горизонтальном положении. Он может сваривать длинные угловые швы, перемещаться между зонами на одной балке и работать с балками разной длины без изменения всей компоновки ячейки. Если балка опирается на ролики, седловые опоры или специализированную станцию сборки, рельс робота можно выровнять по этой рабочей оси.
Качество монтажа рельсов имеет большее значение, чем ожидают некоторые покупатели. Прямолинейность пути, жёсткость основания, управление кабелями, калибровка оси и защита от сварочных брызг влияют на долговременную повторяемость. В условиях изготовления стальных конструкций рельсы также должны планироваться с учётом движения кранов, доступа операторов, путей загрузки и сервисного доступа. Установка рельса слишком близко к детали может улучшить досягаемость с одной стороны, но затруднить обслуживание и ручное вмешательство.
Одного робота на рельсе может быть достаточно для умеренного объёма выпуска, особенно если сварка остаётся лишь одной частью более широкого производственного маршрута. При более высоком спросе два робота могут работать в разных зонах одной балки или на параллельных станциях. Такое расположение требует тщательного определения зон предотвращения столкновений и производственной последовательности. Два робота не удваивают автоматически производительность, если узким местом остаются сборка, кантование или загрузка.
Портальные роботы: широкий охват для специализированных линий обработки балок
Портальная система размещает робота или роботизированную сварочную каретку на верхней мостовой конструкции, перекрывающей рабочую зону. В зависимости от конструкции она может перемещаться вдоль длины балки и поперёк ширины станции. Это делает её особенно подходящей для крупных деталей, когда необходим доступ с нескольких сторон или когда препятствия на уровне пола мешали бы системе с рельсовым роботом.
Для длинных H-образных балок, коробчатых балок и составных строительных сечений портал может поддерживать более организованную автоматизированную линию. Рабочая зона внизу остаётся относительно свободной для конвейеров, опор балок, оборудования для кантования и перемещения материала. При правильной настройке система может обеспечить доступ к швам, до которых было бы неудобно добираться с напольного рельса, особенно если оснастка или геометрия балки ограничивают боковой доступ.
Компромиссом является сложность. Портал — это не просто робот, установленный выше в воздухе. Ему необходимы стабильная несущая конструкция, точная геометрия перемещения, безопасные средства доступа и чёткая увязка с мостовыми кранами. На объектах с ограниченной высотой крыши, существующими крановыми рельсами или перегруженными пролётами строительная и механическая интеграция может стать решающим вопросом. Разумно проверить здание до окончательного утверждения роботизированной концепции, а не после заказа оборудования.
Портальная автоматизация обычно наиболее оправданна, когда производство балок является определённым, повторяемым направлением деятельности, а не эпизодической работой. Она может обеспечить превосходный охват и чистую компоновку процесса, но должна обосновываться производственным потоком, а не выбираться только потому, что выглядит более автоматизированной.
Прямое сравнение для сварки длинных балок
Что фактически определяет стоимость комплектной роботизированной сварочной ячейки?
При оценке стоимости комплектной роботизированной сварочной ячейки покупателям следует запрашивать разбивку объёма поставки, а не сравнивать одну общую цифру. Кажущийся ценовой разрыв между двумя предложениями может быть результатом совершенно разных допущений относительно перемещения материалов, безопасности, подготовки кромок под сварку или ввода в эксплуатацию.
Для длинных стальных балок к наиболее значимым переменным затрат обычно относятся робот и контроллер, источник сварочного питания, внешняя ось перемещения, опоры или вращатели балок, оснастка, сенсорные технологии, защитные ограждения или другие средства защиты, электрическая интеграция и монтажные работы. Портал добавляет свою мостовую конструкцию и опорную систему. Рельсовая система добавляет длину пути и связанную с ней механическую и электрическую инфраструктуру. Ячейка со стационарным основанием может выглядеть менее затратной на начальном этапе, но может потребовать дополнительного оборудования для перемещения, если балка должна индексироваться через несколько сварочных позиций.
Отслеживание шва и адаптивная сварка заслуживают честного обсуждения. Если поступающие детали точно собраны и стабильно зажаты, запрограммированной траектории может быть достаточно для многих соединений. Если часто встречаются отклонения листа, зазоры при сборке или тепловые деформации, сенсорные системы могут защитить качество сварки и сократить объём ручной корректировки. Они также добавляют оборудование, работы по настройке и требования к обслуживанию. Правильный вопрос заключается не в том, доступны ли передовые сенсорные системы, а в том, оправдывает ли их изменчивость фактического производственного процесса.
Существует ещё одна статья затрат, которая не отражается явно в коммерческих предложениях: простои, вызванные плохой интеграцией. Роботизированная станция, которую нельзя загружать во время сварки, нельзя обслуживать без остановки соседних операций или которая создаёт конфликты с кранами, будет с трудом достигать запланированной производительности. Проверка компоновки должна охватывать всю смену, включая сборку, прихваточную сварку, загрузку, сварку, контроль, выгрузку и доработку.
Качество сварки зависит не только от движения робота
Роботизированная система повторяет то, что ей задано. Если балка плохо собрана, робот будет очень последовательно воспроизводить плохие условия. Контроль сборки, положение прихваток, чистота соединения, стабильное заземление и правильное расстояние между опорами остаются основополагающими факторами. Для длинных деталей расположение опор следует рассматривать с учётом ожидаемых тепловых перемещений. Балка, которая слегка прогибается под собственным весом, может сместить соединение за пределы запрограммированной траектории на протяжении нескольких метров.
Сварочный процесс должен выбираться с учётом соединения и производственной цели. Некоторые линии для балок подходят для высокопроизводительных автоматизированных процессов наплавки; другим требуется гибкость роботизированной дуговой сварки для переменных элементов и прерывистых швов. Одновременно следует предусмотреть доступ для удаления шлака, очистки от брызг, обслуживания сопел и контроля сварных швов. Эти детали редко выглядят эффектно, но именно они определяют, останется ли система производительной после первых месяцев эксплуатации.
Выбор поставщика, который понимает всю линию
Наиболее полезное обсуждение оборудования обычно выходит за рамки самой роботизированной ячейки. Автоматизация обработки длинных балок может включать CNC-резку, фрезерование кромок или торцов, сборку, сварку, правку, сверление и перемещение материалов. Поставщик, понимающий последовательность операций, может определить, где роботизированная сварка принесёт пользу и где несоответствие на предыдущем этапе может подорвать её эффективность.
Компания Wuxi Samgins International Trade Co., Ltd., основанная в 2012 году в городе Уси, провинция Цзянсу, поставляет оборудование для автоматизации сварки, оборудование для CNC-резки, металлообрабатывающее оборудование, оборудование для линий производства H-образных балок и связанные с этим системы обработки металла. Ассортимент её продукции актуален, поскольку решения по изготовлению балок редко принимаются изолированно от резки, фрезерования, перемещения и финишной обработки. Для экспортных проектов требования следует проверять с учётом рынка назначения и окончательного объёма поставки оборудования; производство и проектирование могут требовать соответствия применимым практикам системы менеджмента качества ISO 9001 и требованиям EU CE, если это применимо.
Для цеха с разнообразными работами и ограниченной длиной производственной площади робот со стационарным основанием или более короткий рельс может быть рациональным выбором. Для регулярного изготовления длинных балок робот на рельсовом пути часто предлагает лучший компромисс между инвестициями и полезным радиусом действия. Если производство специализировано, требования к доступу широки, а здание это позволяет, портал может стать более целостной долгосрочной компоновкой. Обоснованное решение принимается на основе анализа маршрута балки, сварных швов и операций перемещения до выбора конфигурации робота.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение