




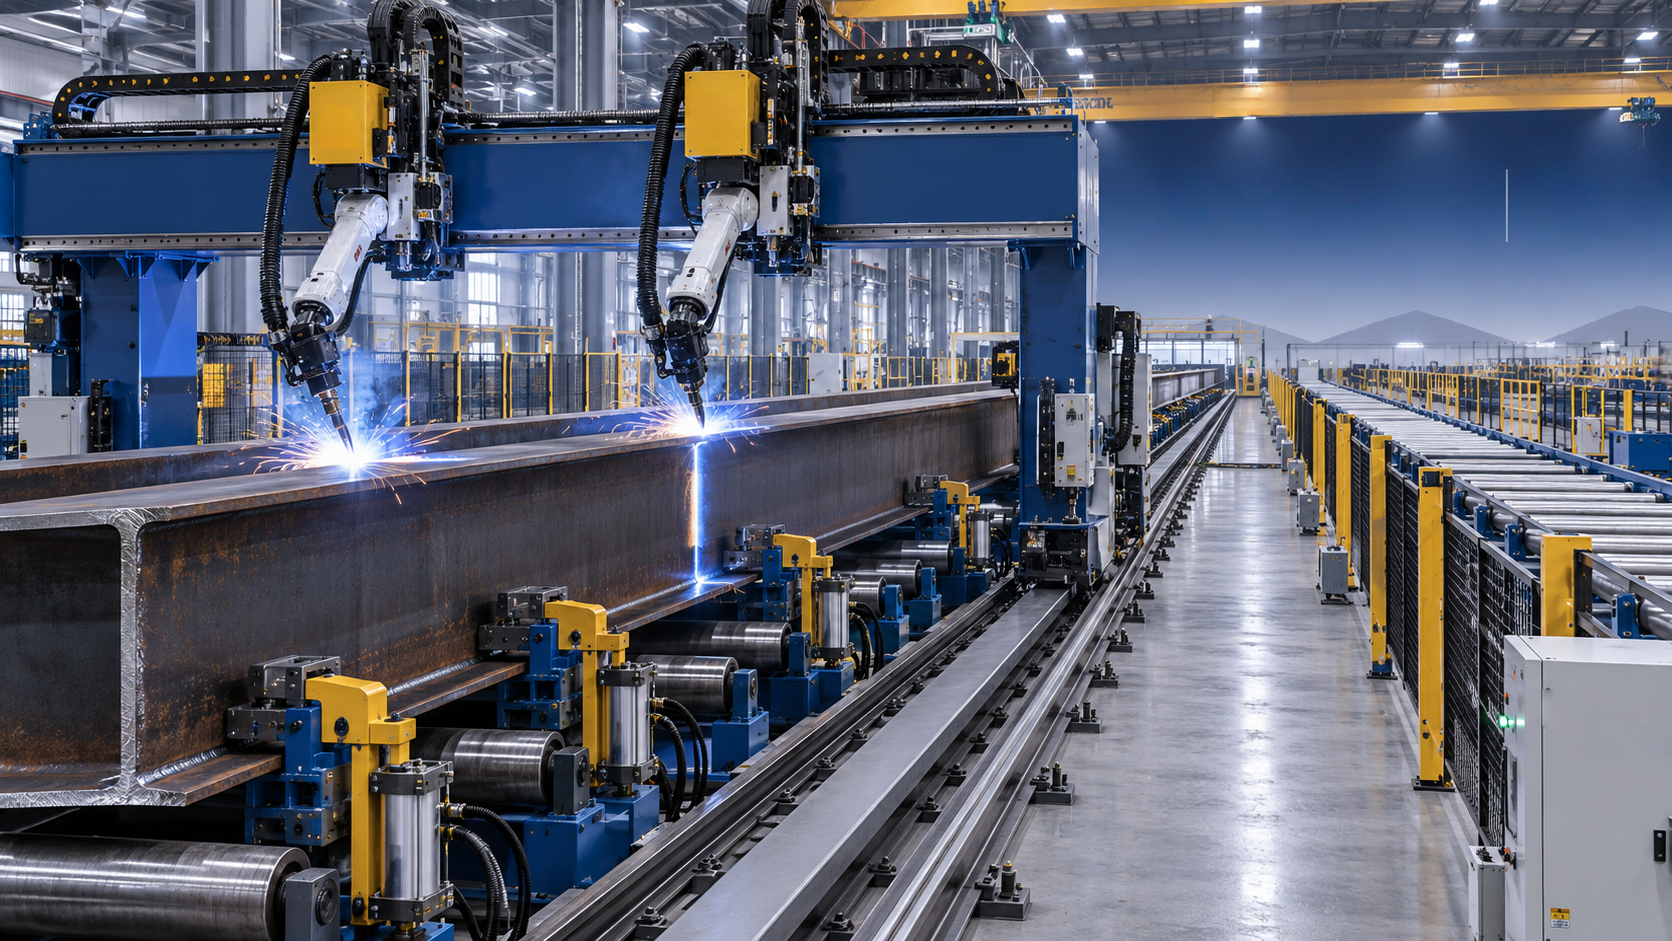
ما هو أفضل تكوين لروبوت اللحام للعوارض الفولاذية الطويلة؟
ما هو أفضل تكوين لروبوت اللحام للعوارض الفولاذية الطويلة؟ في معظم مصانع تصنيع الهياكل ذات الإنتاجية العالية، يحقق روبوت جسري مركب على سكة أو خط لحام مخصص للعوارض H أفضل توازن بين مدى الوصول والاتساق والإنتاجية.
تتغير الإجابة المناسبة عند اختلاف مقاطع العوارض وأنواع الوصلات والحمولة اليومية ومساحة المصنع ومعدات المناولة. نادرًا ما يحل ذراع الروبوت وحده تحدي الإنتاج الكامل للمكونات الثقيلة والطويلة.
بالنسبة للمديرين، لا يتمثل القرار الرئيسي ببساطة في اختيار علامة تجارية للروبوت. بل في اختيار نظام متكامل يقوم بتموضع العوارض وتثبيتها ولحامها وتتبعها وتفريغها بشكل موثوق.
يشرح هذا الدليل التكوينات العملية المتاحة، وموضع ملاءمة كل منها، وكيفية تقييم الإنتاجية المتوقعة قبل الاستثمار في معدات اللحام الآلي للعوارض الفولاذية الطويلة.
ابدأ بمتطلبات الإنتاج الفعلية
تفرض العوارض الفولاذية الطويلة متطلبات أتمتة مختلفة عن الأجزاء المصنعة الصغيرة. إذ يتطلب طولها ووزنها وانحناؤها واختلاف وصلاتها مناولة منسقة للمواد وحركة دقيقة للروبوت عبر مسافات ممتدة.
قبل مقارنة التكوينات، حدد أقصى طول للعارضة، وعرض الجناح، وارتفاع الجِسر، وسماكة المادة، ووزن المكون. تحدد هذه الأبعاد محور الحركة المطلوب، وسعة التجهيزات، ونطاق السلامة.
كما أن مزيج الإنتاج مهم بالقدر نفسه. فالمصنع الذي ينتج عوارض H قياسية يوميًا يحتاج إلى حل مختلف عن ورشة تصنع مكونات جسور متنوعة أو عوارض رافعات أو تجميعات إنشائية مخصصة.
حدد أيضًا اللحامات التي تستهلك أكبر قدر من الوقت. فقد يتطلب اللحام المستمر للزاوية بين الجِسر والجناح، ولحام المقويات، ولحام الصفائح الطرفية، وأعمال صفائح التغطية، أساليب أتمتة منفصلة.
ومن الأسئلة المفيدة أولًا: هل ينبغي تحريك العارضة عبر المحطة أم إبقاؤها ثابتة بينما يتحرك الروبوت؟ بالنسبة لقطع العمل الطويلة والثقيلة جدًا، غالبًا ما يكون تحريك الروبوت أسهل.
أفضل خيار إجمالي: روبوتات اللحام الجسرية المركبة على سكك
بالنسبة للعوارض الفولاذية الطويلة ذات الأحجام المتغيرة ومسارات اللحام المتكررة، يكون روبوت اللحام الجسري المركب على سكة عادةً هو التكوين الأكثر تنوعًا. يتحرك الروبوت بجانب العارضة أو فوقها.
يجمع النظام بين روبوت لحام سداسي المحاور ومسار خطي طويل. يوسّع هذا المحور السابع مدى العمل دون الحاجة إلى أن يعيد المشغلون تموضع العوارض الثقيلة بشكل متكرر.
يمكن للهيكل الجسري دعم روبوت واحد أو روبوتين متزامنين أو روبوتات تعمل على جانبي العارضة المتقابلين. ويتيح ذلك لحام الدرزات المزدوجة في الوقت نفسه ويحسن أداء زمن الدورة بشكل كبير.
بالنسبة للعوارض H، يمكن للروبوتات التحرك على طول وصلة الجِسر والجناح مع الحفاظ على زاوية الشعلة وطول بروز السلك وسرعة الحركة. وتكون المعلمات الثابتة ذات قيمة خاصة في لحامات الزاوية المستمرة الطويلة.
الميزة الرئيسية هي المرونة. يمكن زيادة طول العارضة بتمديد السكة، بينما يمكن تعديل البرامج لتناسب المقاطع المختلفة والمقويات والحوامل وجداول الإنتاج.
يُعد هذا التكوين مناسبًا بشكل خاص للمصنعين الذين يتعاملون مع عوارض من ستة إلى عشرين مترًا أو أكثر، بشرط توفر طول أرضية كافٍ وترتيبات تحميل موثوقة في المنشأة.
متى يكون خط لحام العوارض H المخصص أفضل؟
غالبًا ما يكون خط إنتاج العوارض H المخصص الخيار الأفضل عندما يصنع المصنع بشكل أساسي عوارض H ملحومة قياسية بكميات كبيرة وبأبعاد وتصاميم وصلات يمكن التنبؤ بها نسبيًا.
تجمع هذه الأنظمة عادةً بين تجميع الجِسر والأجنحة، والتثبيت الهيدروليكي، والتمركز التلقائي، واللحام النقطي، واللحام بالقوس المغمور، والاستقامة، والنقل ضمن تدفق إنتاج منظم.
بدلًا من التعامل مع اللحام كمهمة منفصلة، يدير الخط عملية بناء العارضة الكاملة. ويقلل ذلك نقاط النقل اليدوية ويمنع أخطاء المحاذاة بين العمليات السابقة واللاحقة.
يتميز اللحام بالقوس المغمور بكفاءة خاصة في الدرزات المستقيمة الطويلة على المقاطع الإنشائية السميكة. فهو يوفر معدلات ترسيب عالية ومناسب تمامًا لتصنيع العوارض H المتكرر.
ومع ذلك، فإن الخطوط المخصصة أقل مرونة من الخلايا الروبوتية متعددة الأغراض. وتكون أكثر اقتصادية عندما يبرر تصميم المنتج ونطاقات المقاطع ومتطلبات الإنتاج أدوات مخصصة ومساحة أرضية مخصصة.
ينبغي للشركات التي تصنع عوارض إنشاءات قياسية وأعمدة مستودعات وعناصر مبانٍ صناعية ومقاطع هياكل فولاذية متكررة تقييم هذا الخيار قبل شراء نظام روبوت مستقل.
متى تظل خلية الروبوت التقليدية مناسبة؟
يمكن لخلية لحام روبوتية تقليدية ذات قاعدة ثابتة أن تعمل مع أجزاء العوارض الأقصر والملحقات والصفائح الطرفية والتجميعات الفرعية. لكنها لا تكون عادةً الحل الأساسي للعوارض الثقيلة كاملة الطول.
يقتصر نطاق عملها على مدى وصول الروبوت. وقد يكون توسيع التغطية باستخدام جهاز تموضع عمليًا للأجزاء المدمجة، لكن تدوير عارضة طويلة وثقيلة يتطلب معدات مناولة متخصصة ومكلفة.
تكون الخلايا الثابتة مفيدة عندما يشمل عبء اللحام الرئيسي حوامل متكررة أو صفائح وصل أو صفائح تقوية أو وحدات مقويات تُثبت لاحقًا في تجميعات إنشائية أكبر.
كما يمكنها دعم خطة أتمتة تدريجية. فقد تقوم شركة بأتمتة أعمال المكونات المتكررة أولًا، ثم تضيف روبوتًا بمسار طويل أو خط عوارض مع زيادة الطلب.
القيد هو تدفق المواد. فإذا كان على المشغلين رفع العارضة بالرافعة مرارًا إلى مواضع متعددة، فقد تختفي سريعًا وفورات العمالة المتوقعة وتحسينات زمن الدورة.
ولهذا السبب، ينبغي تقييم الخلايا الروبوتية الثابتة كجزء من استراتيجية تصنيع أوسع بدلًا من افتراض أنها أفضل تكوين لروبوت اللحام للعوارض الفولاذية الطويلة.
اختر بعناية بين تخطيطات الروبوت الواحد والروبوتين
يكفي روبوت واحد على سكة عادةً للإنتاج المتوسط أو الوصول من جانب واحد أو الإنتاج المختلط. فهو يتميز بتكلفة رأسمالية أقل ومتطلبات أبسط للبرمجة والصيانة والتشغيل التجريبي.
يصبح الروبوت الجسري المزدوج خيارًا جذابًا عندما يحتاج جانبا العارضة إلى لحامات متشابهة، أو عندما يُنشئ لحام الدرزات الطويلة اختناقًا كبيرًا في جدول الإنتاج.
يمكن لروبوتين لحام وصلات الجِسر والجناح المتقابلة في الوقت نفسه، شريطة التحكم في الإدخال الحراري والتثبيت. وقد يؤدي ذلك إلى خفض زمن حركة اللحام إلى النصف تقريبًا للتجميعات المتماثلة المناسبة.
لا تضاعف الأنظمة المزدوجة الإنتاج تلقائيًا. فما زالت سرعة التحميل ودقة التجهيزات وجودة التركيب الأولي في العمليات السابقة وقدرة طاقة اللحام والفحص اللاحق يمكن أن تحد من إجمالي إنتاجية المصنع.
كما تتطلب تجنبًا أكثر صرامة للتصادم، وبرمجة منسقة، وتخطيطًا للصيانة. ويكون العائد على الاستثمار أقوى عندما يظل الروبوت الثاني مستخدمًا بشكل منتج خلال معظم الورديات.
بالنسبة للتصنيع المخصص منخفض الحجم، غالبًا ما يكون روبوت واحد مزود بحركة سكة مصممة جيدًا ومناولة فعالة أكثر ربحية من نظام أكبر يعمل بأقل من سعته المقصودة.
تموضع العارضة مهم بقدر أهمية مدى وصول الروبوت
تعتمد جودة اللحام الروبوتي بدرجة كبيرة على مدى اتساق تقديم العارضة. حتى تتبع الدرزات المتقدم لا يمكنه التعويض بالكامل عن سوء التجميع أو الدعامات غير المستقرة أو تشوه العارضة غير المسيطر عليه.
ينبغي دعم العوارض الطويلة على مسافات محسوبة لتقليل الترهل. ويجب أن تستوعب نقاط الدعم أحجام المقاطع المختلفة مع إبقاء وصلة اللحام ضمن نطاق العمل المبرمج للروبوت.
يحسن التثبيت الهيدروليكي أو المتحكم به بواسطة محركات مؤازرة قابلية التكرار أثناء التجميع واللحام. يحافظ التثبيت الصحيح على استقرار محاذاة الجِسر والجناح مع التحكم في آثار حرارة اللحام.
تُعد الناقلات الأسطوانية المزودة بالطاقة مفيدة لتحريك العوارض القياسية عبر خط آلي. أما بالنسبة للهياكل الثقيلة المتنوعة، فقد توفر التجهيزات الثابتة مع حركة الروبوت تحكمًا أفضل وتعقيدًا أقل في المناولة.
يمكن لأجهزة قلب القطع تحسين الوصول إلى أوجه متعددة، لكن يجب تحديد سعتها وفقًا لأكبر قطعة عمل وتركيبها مع وسائل الحماية والتشابكات وأنظمة السلامة المصنفة حسب الحمولة المناسبة.
عند تقييم عروض الموردين، اطلب تسلسل مناولة كاملًا. فالروبوت السريع لا يستطيع استعادة الوقت الضائع بسبب انتظار الرافعة أو المحاذاة اليدوية أو قلب القطع الصعب.
استخدم تقنيات الاستشعار لظروف الورشة الفعلية
نادراً ما تتطابق أبعاد CAD الاسمية تمامًا مع كل عارضة مصنعة. فقد يؤدي اختلاف الصفائح واللحامات النقطية والتشوه الحراري والتجميع غير المتسق إلى تحريك وصلة اللحام عن موقعها المبرمج.
يُعد الاستشعار باللمس نقطة بداية عملية لتحديد حواف قطعة العمل وتأكيد موضع الوصلة قبل اللحام. وغالبًا ما يكون كافيًا لتجميعات العوارض المتكررة ذات التجميع المضبوط.
يوفر تتبع الدرزات بالليزر تحكمًا أكثر تكيفًا لمواضع الوصلات المتغيرة. ويمكنه اكتشاف موضع الدرزة أثناء اللحام وضبط مسار الشعلة، مما يساعد على الحفاظ على موضع اللحام عبر مسافات طويلة.
يمكن لتتبع القوس أيضًا تصحيح الانحرافات البسيطة من خلال قراءة إشارات اللحام الكهربائية. وتعتمد ملاءمته على نوع الوصلة وعملية اللحام وحالة السطح ودقة التصحيح المطلوبة.
ينبغي للرؤية والاستشعار دعم انضباط التصنيع الجيد لا أن يحلا محله. فغالبًا ما تحقق تجهيزات الصفائح الأفضل وتجهيزات التجميع واتساق اللحام النقطي التحسن الأكثر فعالية من حيث التكلفة في الجودة.
بالنسبة لمنتجي الفولاذ الإنشائي، تجمع أفضل المواصفات عادةً بين التموضع الميكانيكي المتين والاستشعار المختار وفقًا للتباين الفعلي الموجود في الإنتاج اليومي.
اختر عملية اللحام وفقًا للوصلة
يجب اختيار تكوين الروبوت وعملية اللحام معًا. فقد لا يوفر نظام محسّن للحام القوس المعدني بالغاز معدل الترسيب المطلوب لدرزات العوارض H السميكة.
يتميز اللحام الروبوتي MIG أو MAG بالمرونة وملاءمته للعديد من لحامات الزاوية والمقويات والحوامل والمكونات الإنشائية متوسطة السماكة. وهو يدعم تغييرات البرامج المتكررة والتجميعات المتنوعة.
يُفضل اللحام بالقوس المغمور عادةً للحامات المستقيمة الطويلة على العوارض H الثقيلة. ويمكن لمعدل الترسيب العالي أن يحسن الإنتاجية بشكل ملحوظ في عمليات تصنيع العوارض القياسية.
بالنسبة للصفائح السميكة، قد يظل اللحام متعدد التمريرات ضروريًا. وينبغي أن يدير النظام تسلسلات التمريرات ومتطلبات التنظيف بين التمريرات والإدخال الحراري والتحكم في التشوه عبر طول العارضة.
ينبغي أن توفر مصادر طاقة اللحام اتصالًا مستقرًا مع وحدة تحكم الروبوت. ويجب حفظ وصفات المعلمات حسب درجة المادة والسماكة وقطر السلك وغاز الحماية وتكوين الوصلة.
اطلب من الموردين عرض جودة اللحام على عينات ممثلة. وينبغي أن يتضمن العرض الناجح درجة الفولاذ الفعلية وفجوات تجميع واقعية وحجم اللحام المطلوب ومعايير الفحص.
احسب العائد على الاستثمار بما يتجاوز وفورات العمالة
يُعد خفض العمالة أمرًا مهمًا، لكنه ليس الفائدة الوحيدة للحام العوارض الروبوتي. تشمل أقوى مبررات الأعمال وقت قوس أعلى وإنتاجًا يمكن التنبؤ به وتقليل إعادة العمل وتحسين موثوقية التسليم.
يختلف أداء اللحام اليدوي حسب الوردية وتوافر المشغل والإرهاق وظروف الوصول. وتطبق الروبوتات سرعة حركة واتجاه شعلة قابلين للتكرار، مما يساعد على استقرار جودة اللحام وتخطيط الإنتاج.
احسب التكاليف الحالية باستخدام أزمنة الدورة الفعلية وحركات الرافعة وعمالة التركيب وإصلاحات اللحام واستهلاك المواد الاستهلاكية وتأخيرات الفحص وانقطاعات الإنتاج. تجنب التقديرات المبنية فقط على أجور اللحامين بالساعة.
ثم صمم نموذجًا واقعيًا لاستخدام الروبوت. أدرج وقت التحميل وتغييرات البرمجة والصيانة الوقائية وتعديل التجهيزات وإشراف المشغل وتغييرات المنتج، بدلًا من افتراض عملية لحام متواصلة.
قد لا يكون نظام عالي الإنتاجية مبررًا لورشة تنتج عوارض طويلة بين حين وآخر فقط. وعلى العكس، قد يؤدي اختيار نظام أصغر من اللازم إلى اختناق آخر مع توسع طلب العملاء.
ضع في الاعتبار الاستثمار المرحلي عند الاقتضاء. إذ يمكن أن يوفر روبوت مركب على سكة وناقلات معيارية وبنية تحكم قابلة للتوسعة مسارًا عمليًا نحو إنتاج أكبر للعوارض المؤتمتة لاحقًا.
خطط للسلامة والتركيب والخدمة
تحتاج أنظمة اللحام الروبوتي للعوارض الطويلة إلى مفهوم سلامة واضح. وتشمل المخاطر الجسور المتحركة وحركة الروبوت والأحمال المعلقة وأجهزة التموضع الدوارة والتعرض لقوس اللحام والأبخرة والمكونات النهائية الساخنة.
ركّب حواجز محيطية ونقاط وصول متشابكة وإيقافات طوارئ ومؤشرات تحذير ومناطق تحميل آمنة. وينبغي أن يفصل التخطيط بين عمليات الرافعة وحركات اللحام الآلية قدر الإمكان.
يجب تصميم شفط الأبخرة وفقًا لعملية اللحام وحجم المحطة. يحمي الشفط الفعال الأفراد ويحسن الرؤية ويمنع التلوث من التأثير في المستشعرات والمكونات الميكانيكية.
يهم الوصول لأغراض الخدمة طوال دورة الحياة الكاملة للمعدات. إذ ينبغي أن تبقى السكك وحوامل الكابلات والشعلات ومغذيات الأسلاك والمستشعرات والمخفضات ومصادر طاقة اللحام قابلة للوصول للفحص والاستبدال.
أكد المعايير الكهربائية المحلية ومتطلبات CE حيثما تنطبق واحتياجات الهواء المضغوط وظروف الأساسات ومسؤوليات التركيب قبل توقيع اتفاقية شراء. تؤثر هذه التفاصيل في توقيت المشروع والتكلفة الإجمالية.
ينبغي أن يوفر المورد القادر رسومات التخطيط والمواصفات الفنية وتدريب المشغلين ودعم التشغيل التجريبي وتخطيط قطع الغيار ومعايير قبول واضحة تستند إلى متطلبات الإنتاج الفعلية للمشتري.
اتخذ قرار التكوين باستخدام مصفوفة عملية
اختر روبوتًا جسريًا مركبًا على سكة عندما تتغير أحجام العوارض، وتكون أنماط اللحام المختلفة شائعة، ويحتاج المصنع إلى أتمتة مرنة عبر المكونات الإنشائية الطويلة.
اختر خط لحام عوارض H مخصصًا عندما يكون الإنتاج مرتفعًا وأبعاد المنتج موحدة نسبيًا وتسيطر درزات الجِسر والجناح الطويلة على عبء العمل يوميًا.
اختر خلية روبوت تقليدية عندما تكمن الفرصة الرئيسية في التجميعات الفرعية الأصغر والملحقات والأجزاء المصنعة المتكررة، بدلًا من العوارض الطويلة الكاملة.
اختر روبوتين عندما تُظهر المحاكاة وبيانات الإنتاج أن زمن اللحام لا يزال القيد الرئيسي بعد تنظيم مناولة المواد والتجميع الأولي والتثبيت والفحص اللاحق بشكل صحيح.
في كل حالة، حدد الروبوت مع السكك والتجهيزات والناقلات والمستشعرات ومصادر طاقة اللحام ومعدات السلامة والبرمجيات. فالنظام المتكامل هو ما يحدد النتيجة الفعلية.
لذلك فإن أفضل تكوين لروبوت اللحام للعوارض الفولاذية الطويلة هو التكوين الذي يتوافق مع هندسة الأجزاء الفعلية وتدفق الإنتاج، وليس ببساطة النظام الذي يمتلك أكبر روبوت أو أطول قائمة مواصفات.
الخلاصة
بالنسبة لمعظم المصنعين الذين يقومون بلحام العوارض الفولاذية الطويلة، يوفر الروبوت الجسري المركب على سكة أفضل مزيج من مدى الوصول والمرونة واتساق اللحام وقابلية التوسع المستقبلية.
بالنسبة لإنتاج العوارض H الملحومة القياسية بكميات كبيرة، يمكن لخط تجميع ولحام مخصص مزود بقدرة اللحام بالقوس المغمور أن يوفر إنتاجية أعلى وأداءً أفضل لتكلفة الوحدة.
اتخذ القرار باستخدام بيانات العوارض الفعلية وخطوات المناولة الواقعية والإنتاج المتوقع ومتطلبات اللحام وقدرات الخدمة. يمكن لنظام آلي مصمم هندسيًا بشكل صحيح أن يحسن الجودة والتحكم التشغيلي معًا.






