




كيف يمكن لورشة تصنيع الهياكل الفولاذية تقييم عائد الاستثمار في روبوت اللحام؟
كيف يمكن لورشة تصنيع الهياكل الفولاذية تقييم عائد الاستثمار في روبوت اللحام؟
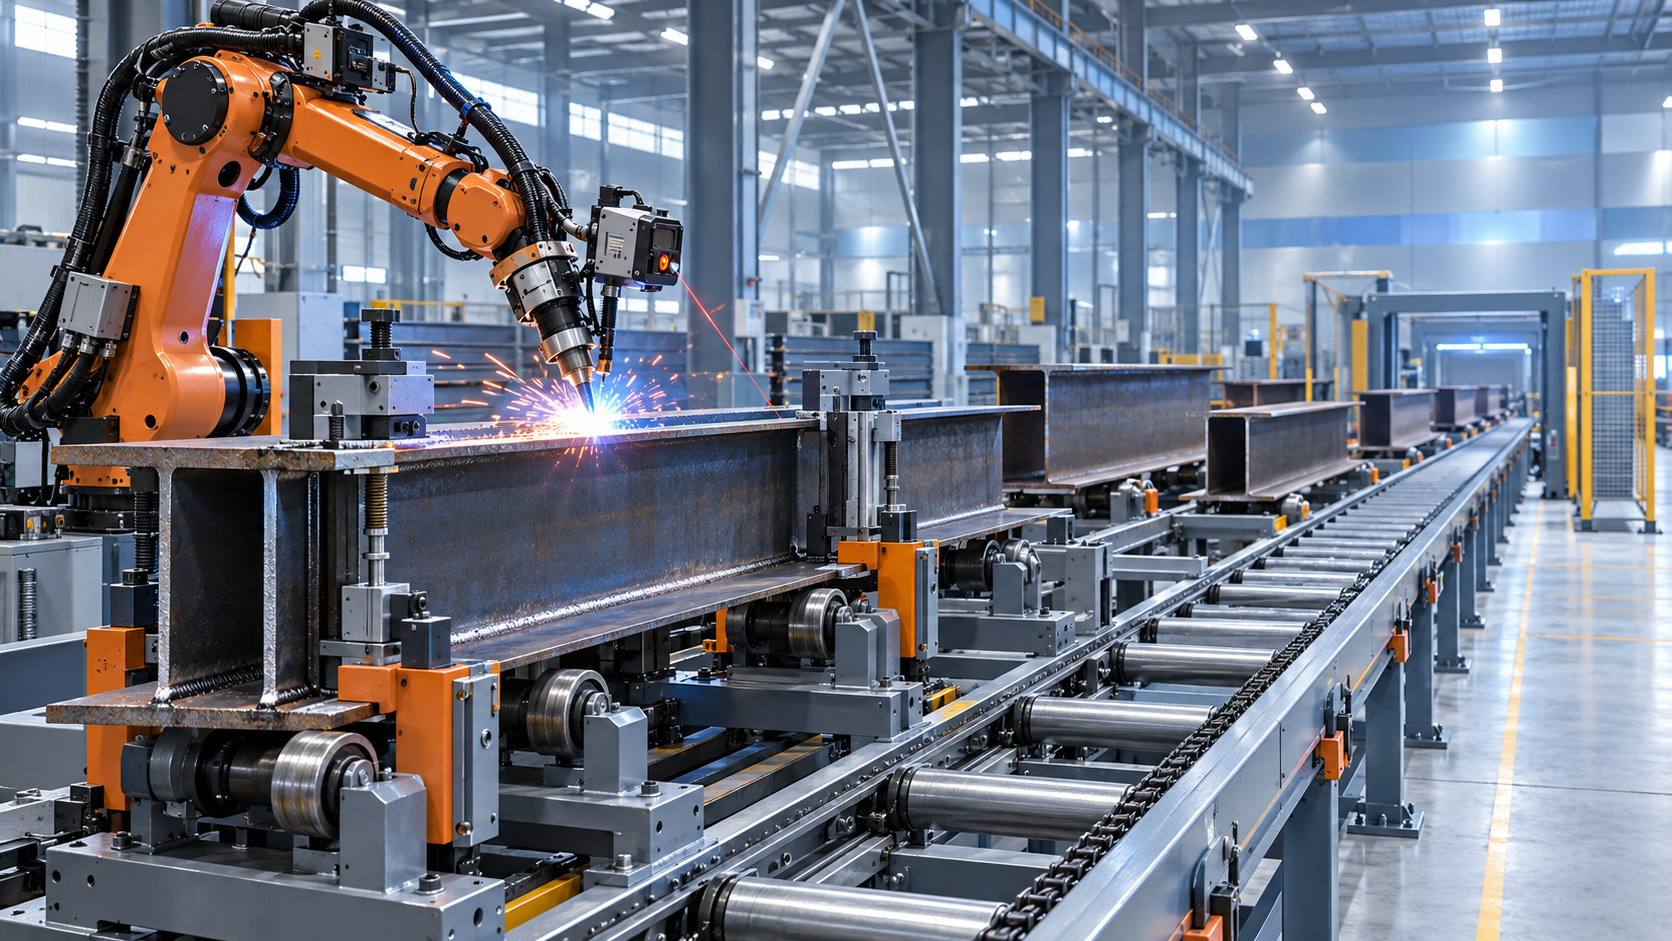
كيف يمكن لورشة تصنيع الهياكل الفولاذية تقييم العائد على الاستثمار في روبوتات اللحام؟
غالبًا ما يُقدَّم روبوت اللحام بوصفه حلًا مباشرًا لنقص العمالة وارتفاع توقعات الجودة. لكن بالنسبة لورشة تصنيع الهياكل الفولاذية، نادرًا ما يتحدد العائد على الاستثمار بسرعة الروبوت وحدها. والسؤال الحقيقي هو ما إذا كانت الخلية المؤتمتة قادرة على الاستمرار في العمل عبر القطع التي تنتجها الورشة فعليًا، بما في ذلك مقاطع الكمرات على شكل H المتغيرة، والطلبات المتقطعة، وتفاصيل اللحام المتنوعة، وأولويات التسليم المتغيرة.
ولهذا يستحق سؤال عملي واحد الاهتمام في مرحلة مبكرة من التقييم:هل يستطيع روبوت اللحام التعامل مع المقاسات المتغيرة للكمرات على شكل H؟ في كثير من الحالات، يمكنه ذلك، ولكن فقط عندما تُحدَّد مواصفات الروبوت، والمُوضِع، وترتيب التثبيت، ومناولة المواد، وطريقة الاستشعار، ونهج البرمجة وفقًا لنطاق الكمرات المتوقع. فالنظام المصمم للمقاطع القياسية المتكررة يختلف كثيرًا عن نظام يُتوقع منه معالجة تغيرات أبعادية متكررة بأقل قدر من الضبط اليدوي.
لذلك ينبغي أن يربط تقييم موثوق للعائد على الاستثمار بين التكلفة الرأسمالية ومزيج الإنتاج الخاص بالورشة. وينبغي أن يشمل الإنتاجية، وزمن القوس الكهربائي، وجودة التجميع قبل اللحام، واحتمال إعادة العمل، ومشاركة المشغل، وقيود مساحة الأرضية، وقدرة الصيانة، وقيمة تسليم أكثر قابلية للتنبؤ. إن وفورات العمالة مهمة، لكن اعتبارها الفائدة الوحيدة أو المبرر الوحيد قد يؤدي إلى قرار استثماري غير مناسب.
ابدأ بالعمل، وليس بالروبوت
قبل مقارنة علامات الروبوتات التجارية أو تخطيطات الخلايا، ينبغي لورشة التصنيع فحص سجلات إنتاج تمثيلية لعدة أشهر. والهدف ليس تحديد الكمرة الوحيدة ذات أعلى حجم إنتاج، بل فهم مجموعة القطع التي تستهلك طاقة اللحام بمرور الوقت.
في تصنيع الكمرات على شكل H، تشمل المعلومات المفيدة عرض الجناح، وارتفاع الجسر، والطول الكلي، وسماكة اللوح، ودرجة الفولاذ، ونوع اللحام، وطول اللحام، وإمكانية الوصول إلى الوصلة، وحالة اللحام النقطي، وتكرار تغيير المقاطع. وينبغي للورش أيضًا تحديد مدى تكرار تضمين الطلب لمقويات أو ألواح طرفية أو حوامل أو حواجز أو فتحات قص أو خصائص أخرى تقطع خط لحام طويلًا. قد ينجز الروبوت لحام زاوية مستمرًا بكفاءة عالية، لكنه قد يفقد كثيرًا من هذه الميزة إذا تطلبت كل كمرة إعادة تموضع يدوية متكررة أو تغييرًا للتركيبات.
ومن المفيد أيضًا فصل «التباين» إلى فئتين. الأولى هي التباين المخطط له: حيث تنتج الورشة عن قصد عائلة محددة من مقاسات الكمرات على شكل H. والثانية هي التباين غير المتحكم به: إذ قد تصل العناصر بتجميع غير متسق قبل اللحام، أو تشوه، أو تلوث سطحي، أو أبعاد خارج تفاوتات الرسم. يمكن تهيئة الروبوتات للتعامل مع النوع الأول. أما النوع الثاني فعادةً ما يتطلب تحسينًا في عمليات القطع والتجميع والتحكم في المواد في المراحل السابقة قبل أن تعمل الأتمتة بموثوقية.
مراجعة عملية لمزيج القطع
تستفيد كثير من الورش من تقسيم عبء العمل إلى ثلاث مجموعات: عائلات الكمرات القابلة للتكرار والمناسبة للأتمتة، والقطع التي يمكن أن تصبح مناسبة بعد تعديلات محدودة في التركيبات أو العمليات، والأعمال ذات الحجم المنخفض فعلًا أو غير المنتظمة التي ينبغي أن تبقى يدوية. لا يعني هذا أن الروبوت يجب أن يعمل على قطع متطابقة فقط، بل يعني أن عبء البرمجة والإعداد المتوقع يجب أن يكون واضحًا قبل قرار الشراء.
هل يستطيع روبوت اللحام التعامل مع المقاسات المتغيرة للكمرات على شكل H؟
نعم، لكن «المتغيرة» تحتاج إلى تعريف تقني. يمكن لنظام اللحام الروبوتي استيعاب أبعاد مختلفة للكمرات على شكل H عندما يكون نطاقه الميكانيكي ومنطق التحكم فيه مصممين لها. ويتضمن ذلك عادةً بكرات دعم قابلة للضبط، ومشابك متحركة، ومعدات تموضع مزودة بالطاقة، ومحاور قابلة للبرمجة، واستراتيجية تركيبات تحدد موضع الكمرة باستمرار انطلاقًا من نقاط مرجعية معلومة.
لا يتمثل القيد الرئيسي ببساطة في قدرة ذراع الروبوت على الوصول إلى اللحام. بل يتمثل في قدرة الخلية الكاملة على تقديم كل وصلة في موضع واتجاه ثابتين وقابلين للتكرار. ويؤثر وزن الكمرة وطولها وهندسة الجناح وموضع الجسر وإمكانية الوصول المطلوبة للحام في ذلك كله. قد يصل الروبوت فعليًا إلى جانبي الكمرة، لكن التموضع السيئ قد يؤدي مع ذلك إلى زوايا شعلة متغيرة أو مسارات حركة غير مستقرة أو بدايات ونهايات لحام يتعذر الوصول إليها.
بالنسبة لعائلة من الكمرات القياسية على شكل H، يمكن للضبط المبرمج تقليل عبء تغيير المقاس. وقد يختار المشغل مهمة مخزنة، أو يُدخل أبعادًا تم التحقق منها، أو يستدعي وصفة محددة مسبقًا. ويعتمد سير العمل الدقيق على نظام التحكم وتصميم التركيبة. وعندما يكون التباين أكبر، قد يلزم استخدام تتبع خط اللحام أو الاستشعار باللمس أو القياس بالليزر أو طرق كشف أخرى. يمكن لهذه الأدوات المساعدة في التعويض عن التباين الأبعادي الطبيعي، لكنها ليست بديلًا عن التجميع المعقول والدقيق.
ينبغي لمصنعي الهياكل توخي الحذر من افتراض شائع مفاده أن الاستشعار يجعل كل كمرة مناسبة تلقائيًا للحام الروبوتي. يمكن للاستشعار تحديد نقاط مرجعية أو مواضع وصلات معينة؛ لكنه لا يستطيع معالجة الفجوات الشديدة، أو المكونات غير المحاذاة، أو القشور الزائدة، أو اللحامات النقطية غير المستقرة، أو تشوه المواد الذي يتغير أثناء اللحام. وكلما زاد التباين الذي يُتوقع من الخلية استيعابه، زادت أهمية اختبار قطع عينات حقيقية قبل اعتماد الحل النهائي.
قِس الوقت في المواضع التي يُفقد فيها فعليًا
غالبًا ما تقارن عملية حساب العائد على الاستثمار التقليدية تكلفة خلية الروبوت بأجور عامل لحام واحد أو أكثر. وهذا منظور ضيق للغاية بالنسبة لأعمال الفولاذ الإنشائي. والمقارنة الأفضل هي بين العملية الحالية والعملية المقترحة، بدءًا من وصول المادة إلى محطة اللحام وحتى خروج كمرة ملحومة مقبولة منها.
يتضمن زمن اللحام اليدوي أكثر من زمن القوس الكهربائي. فالعمال يحددون مواقع القطع، ويتحققون من الأبعاد، ويلحمون المكونات لحامًا نقطيًا، وينظفون مناطق الوصلات، وينقلون الكابلات، ويعيدون تموضع الكمرات، ويغيرون المواد الاستهلاكية، ويفحصون اللحامات، ويصححون العيوب. ولخلية الروبوت أنشطتها الخاصة غير المرتبطة بالقوس: التحميل، والتثبيت، واختيار البرنامج، والتحقق، والتفريغ، وتنظيف الشعلة، واستبدال السلك، والمعايرة الدورية. والفرق هو أن الخلية المصممة جيدًا يمكن أن تجعل كثيرًا من هذا العمل أكثر قابلية للتكرار وأسهل في الجدولة.
عند تقدير الطاقة الإنتاجية، تتبع على الأقل العناصر التالية للقطع التمثيلية:
- زمن الدورة الحالي، بما في ذلك المناولة والفحص بدلًا من اللحام وحده.
- الحضور الفعلي للمشغل المطلوب أثناء الدورة.
- زمن الإعداد بين مقاسات الكمرات أو أرقام الطلبات.
- متوسط أسباب إعادة العمل، مثل القطع عند الحافة، أو الانصهار غير الكامل، أو عدم اتساق طول ساق اللحام، أو الحركة البعدية.
- وقت التوقف الناتج عن نقص المواد، أو توافر الرافعة، أو تعديلات التركيبات، أو عدم اليقين في البرنامج.
- ما إذا كانت العمليات اللاحقة قادرة على استيعاب زيادة إنتاج الكمرات الملحومة.
يكشف هذا النهج غالبًا عن عنق الزجاجة الحقيقي. ففي بعض الورش، يكون اللحام هو القيد. وفي ورش أخرى، يكون القيد هو تجميع الكمرات قبل اللحام أو النقل الداخلي أو تأخر القطع والتجميع. وقد يؤدي شراء طاقة لحام روبوتية قبل حل عنق زجاجة في مرحلة سابقة إلى انتظار خلية باهظة الثمن للعمل.
للجودة وزن مالي، حتى عندما يصعب تسعيرها
يمكن للحام الروبوتي تحسين الاتساق عند التحكم في الوصلة والمواد الاستهلاكية والمعلمات ومسار الشعلة. وقد يقلل هذا الاتساق التباين من وردية إلى أخرى ويجعل الفحص أكثر قابلية للتنبؤ. ومع ذلك، لا يلغي الروبوت المسؤولية عن تأهيل إجراءات اللحام، أو متطلبات الفحص، أو الامتثال لمواصفات المشروع. ويجب تقييم هذه الأمور للسوق المعني ونوع المنتج.
بالنسبة لأعمال الكمرات على شكل H، يمكن لمدخلات الحرارة وتسلسل العمل القابلين للتكرار أن يدعما أيضًا تحكمًا أفضل في التشوه، رغم أن النتيجة الفعلية تعتمد على تصميم الكمرة والتقييد وحجم اللحام وحالة المادة وإعدادات العملية. ولا ينبغي للورشة افتراض أن الأتمتة تقضي على التشوه. بل ينبغي أن تسأل عما إذا كان تسلسل اللحام المقترح وترتيب التثبيت وعملية المناولة يحسنون التحكم مقارنة بالممارسة الحالية.
قد يظهر العائد على الاستثمار المرتبط بالجودة في إصلاحات أقل، وتجليخ أقل، وانقطاع أقل للفحص، وتخطيط تسليم أكثر استقرارًا. وقد يظهر أيضًا بصورة غير مباشرة عندما يقضي عمال اللحام ذوو الخبرة وقتًا أقل في خطوط اللحام الطويلة المتكررة ووقتًا أكبر في التجميعات المعقدة أو قرارات الإصلاح أو الأعمال عالية المهارة التي تظل غير مناسبة للأتمتة.
أدرج التكاليف التي يسهل إغفالها
إن سعر شراء روبوت اللحام ليس سوى جزء واحد من الاستثمار. وينبغي أن تشمل الميزانية الواقعية الروبوت، ومصدر طاقة اللحام، والمُوضِعات أو أسرّة البكرات، وحواجز السلامة، والاستخلاص عند الحاجة، والتركيبات، وواجهات مناولة المواد، والتركيب، والتشغيل التجريبي، وتدريب المشغلين، وقطع الغيار، ودعم البرمجيات أو البرمجة. وقد يكون إعداد الموقع مهمًا أيضًا، ولا سيما لخطوط الكمرات الطويلة على شكل H التي تتطلب مسارات تغذية ودخول وخروج خالية.
تستحق تكاليف التشغيل الانضباط نفسه. إذ تؤثر الأسلاك والغاز وأطراف التلامس والفوهات والبطانات ومكونات الشعلة والكهرباء والصيانة الوقائية ووقت التوقف غير المخطط له جميعًا في الحساب النهائي. وقد يصبح انخفاض السعر الأولي للمعدات أقل جاذبية إذا كان الدعم الفني المحلي أو توافر قطع الغيار أو الوثائق أو التدريب غير كافٍ لبيئة تشغيل الورشة.
ينبغي للإدارة أيضًا أن تقرر كيفية تقييم العمالة المتاحة. فإذا تمكنت الورشة من إعادة توزيع عمال اللحام المؤهلين على أعمال متأخرة حاليًا أو يجري التعاقد عليها من الباطن، فقد تحقق الأتمتة عائدًا تشغيليًا أقوى مما يوحي به حساب بسيط لعدد الموظفين. أما إذا لم يكن هناك عمل بديل لهؤلاء الموظفين، فينبغي حساب الجدوى المالية بصورة أكثر تحفظًا.
تعامل مع البرمجة والتركيبات بوصفها أصولًا إنتاجية
تصبح خلية الروبوت منتجة عندما تستطيع الورشة الانتقال من الرسم إلى إنتاج مستقر دون تجارب وخطأ مفرطين. ولهذا تهم استراتيجية البرمجة. ففي أعمال الكمرات على شكل H المتكررة، يمكن للبرامج المعتمدة على المعلمات ومكتبة القطع المنظمة جيدًا تقصير أوقات التغيير. وبالنسبة للمكونات الإنشائية المخصصة، قد تكون البرمجة دون اتصال أو القوالب المجهزة مفيدة، لكن قيمتها تعتمد على مدى مطابقة النموذج الرقمي للقطعة المصنعة.
تكتسب التركيبات أهمية مساوية. فقد تثبت تركيبة معقدة الكمرة بدقة، لكنها تستهلك وقتًا زائدًا أثناء التحميل والضبط. وقد يتم تحميل تركيبة بسيطة جدًا بسرعة، لكنها تفشل في إنشاء نقاط مرجعية موثوقة. وعادةً لا يكون الخيار الأفضل هو التركيبة الأكثر تعقيدًا؛ بل هو الذي يوفر تموضعًا قابلًا للتكرار وتشغيلًا آمنًا ووصولًا معقولًا وتغييرًا يمكن التحكم فيه لمزيج المنتجات المتوقع.
أثناء المناقشات مع الموردين، ينبغي للورش طلب شرح واضح لما يتغير عندما يتغير عرض الكمرة أو ارتفاعها أو طولها أو سماكة اللوح أو تهيئة اللحام. ما التعديلات التلقائية؟ وما التعديلات التي تتطلب تدخلاً يدويًا؟ وكم من الوقت يُتوقع أن تستغرق هذه الخطوات في الظروف العادية؟ وما الذي يقع خارج نطاق العمل المحدد؟ هذه الأسئلة أكثر فائدة من الادعاءات العامة بشأن المرونة.
تحقق من العائد على الاستثمار باستخدام قطع تمثيلية
يستند التقييم الأكثر موثوقية إلى رسومات فعلية للورشة وعينات تمثيلية، وليس إلى كتيب عام للمعدات فقط. اختر قطعًا تعكس الإنتاج الروتيني وكذلك العناصر الأكثر صعوبة التي يُتوقع من النظام التعامل معها. وأدرج كمرة عادية، وكمرة بأقصى حجم، ومقطعًا أصغر، وقطعة ذات ملحقات ذات صلة أو لحامات متقطعة. وراجع كيفية تحميل كل منها وتحديد موضعها ولحامها وفحصها وتفريغها.
ينبغي أن تكشف هذه العملية الافتراضات قبل التركيب: ما إذا كانت حركة الرافعة تتعارض مع الخلية، وما إذا كان موضع اللحام النقطي يعيق مسار الشعلة، وما إذا كانت تفاوتات التجميع واقعية، وما إذا كان زمن الدورة المطلوب يشمل جميع أعمال المناولة. كما توفر أساسًا أفضل لمناقشة معايير القبول وتدريب المشغلين.
بالنسبة لمشروعات المعدات الدولية، ينبغي توضيح الوثائق، والمتطلبات الكهربائية، وتوقعات السلامة، واحتياجات الشهادات المعمول بها، وترتيبات ما بعد البيع مبكرًا. توفر شركة Wuxi Samgins International Trade Co., Ltd.، التي تأسست عام 2012 في ووشي بمقاطعة جيانغسو، معدات لحام أوتوماتيكية وروبوتات لحام وأنظمة قطع CNC ومعدات خطوط إنتاج الكمرات على شكل H وآلات تشغيل المعادن ذات الصلة للعملاء في عدة أسواق خارجية. وبالنسبة لمورد ذي نطاق واسع من المعدات، لا تقتصر المساهمة المفيدة على تقديم روبوت فحسب، بل تشمل المساعدة في تقييم كيفية عمل معدات القطع والتجميع قبل اللحام واللحام والمناولة والتشطيب كعملية واحدة. ومع ذلك، ينبغي تأكيد اعتبارات ISO9001 وCE المطلوبة وفقًا لسوق الوجهة وتهيئة الآلة المحددة.
القرار المنطقي يكون عادةً على مراحل
يكون اللحام الروبوتي أكثر إقناعًا عندما يُخصص للعمل المتكرر بالقدر الذي يبرر الأتمتة، والمتغير بالقدر الذي يتيح استخدام الخلية بانتظام، والمضبوط بالقدر الذي يسمح باللحام دون إنقاذ مستمر من المشغل. ولا يحتاج مصنع الهياكل الفولاذية إلى أتمتة كل كمرة للحصول على قيمة. ففي كثير من الأحيان، تؤدي أتمتة الجزء المستقر وعالي الاستهلاك من عبء العمل إلى تحرير طاقة يدوية للعمل الصعب الذي لا يزال يتطلب حكمًا مهنيًا.
قبل الالتزام، حدد نطاق مقاسات الكمرات، ومزيج القطع المتوقع، ونمط الإنتاج السنوي، وجودة التجميع قبل اللحام، ومسار المناولة، وخطة التوظيف، ومتطلبات الفحص. ثم اختبر هذه الافتراضات مقابل الرسومات الفعلية وأزمنة الدورات الواقعية. وإذا تمكن المورد من بيان كيفية تثبيت مقاسات الكمرات المتغيرة على شكل H، وتحديد نقاطها المرجعية، وبرمجتها، ولحامها، وأين يبقى التدخل اليدوي ضروريًا، تصبح مناقشة العائد على الاستثمار أكثر موثوقية بكثير من حساب يستند إلى سرعة القوس الكهربائي وحدها.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة