




¿Cómo puede un taller de fabricación de estructuras metálicas evaluar el ROI de un robot de soldadura?
¿Cómo puede un taller de fabricación de estructuras metálicas evaluar el ROI de un robot de soldadura?
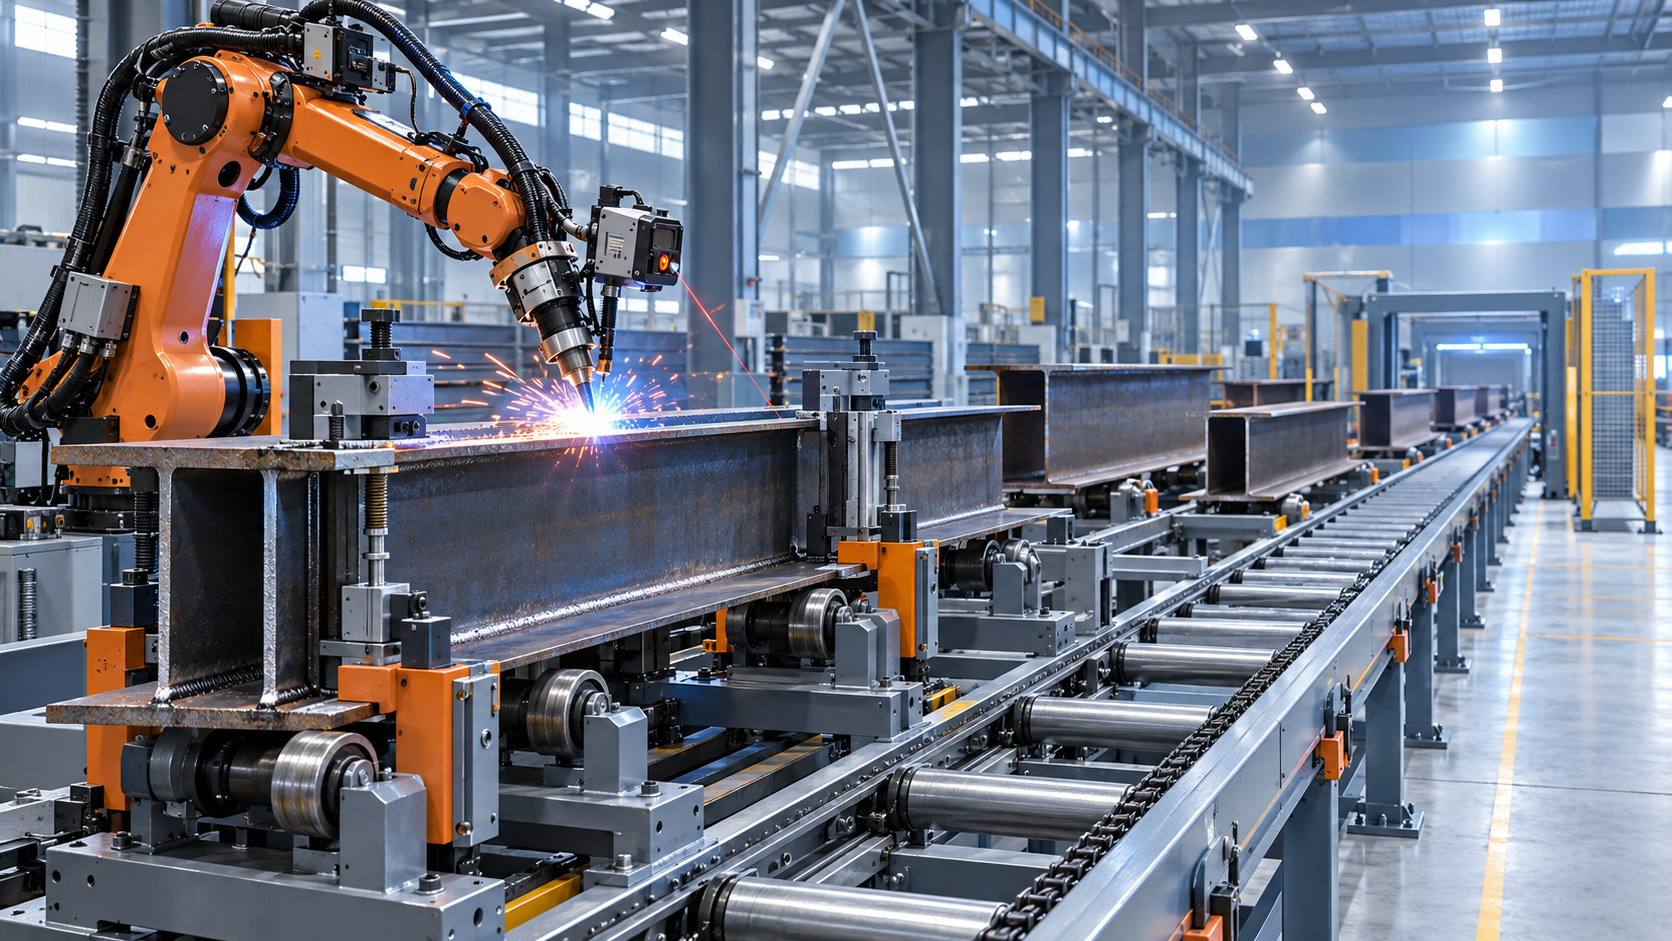
¿Cómo puede un taller de fabricación de acero evaluar el ROI de un robot de soldadura?
Un robot de soldadura suele presentarse como una respuesta directa a la escasez de mano de obra y a las crecientes expectativas de calidad. Sin embargo, para un taller de fabricación de acero, el retorno de la inversión rara vez se determina únicamente por la velocidad del robot. La verdadera cuestión es si la célula automatizada puede seguir trabajando con las piezas que el taller realmente produce, incluidos perfiles H de secciones cambiantes, trabajos intermitentes, distintos detalles de soldadura y prioridades de entrega variables.
Por ello, una pregunta práctica merece atención desde las primeras etapas de la evaluación:¿Puede un robot de soldadura manejar tamaños variables de vigas H? En muchos casos, puede hacerlo, pero solo cuando el robot, el posicionador, la disposición de sujeción, la manipulación de materiales, el método de detección y el enfoque de programación se especifican en función del rango de vigas previsto. Un sistema diseñado para secciones estándar repetitivas se comporta de forma muy diferente a uno que debe procesar cambios dimensionales frecuentes con un ajuste manual mínimo.
Por lo tanto, una evaluación creíble del ROI debe relacionar el coste de capital con la propia mezcla de producción del taller. Debe incluir el rendimiento, el tiempo de arco encendido, la calidad del ajuste, la exposición al retrabajo, la participación del operario, las limitaciones de espacio en planta, la capacidad de mantenimiento y el valor de una entrega más predecible. El ahorro de mano de obra es importante, pero tratarlo como el único beneficio, o la única justificación, puede conducir a una mala decisión de inversión.
Comience por el trabajo, no por el robot
Antes de comparar marcas de robots o diseños de células, un taller de fabricación debe examinar varios meses de registros de producción representativos. El objetivo no es identificar la única viga de mayor volumen. Es comprender la combinación de piezas que consume capacidad de soldadura a lo largo del tiempo.
Para la fabricación de vigas H, la información útil incluye la anchura del ala, la altura del alma, la longitud total, el espesor de la placa, el grado de acero, el tipo de soldadura, la longitud de soldadura, el acceso a la junta, el estado de la soldadura por puntos y la frecuencia de los cambios de sección. Los talleres también deben identificar con qué frecuencia un trabajo incluye rigidizadores, placas de extremo, soportes, diafragmas, recortes u otras características que interrumpen un cordón largo. Un robot puede soldar un cordón de filete continuo de forma muy eficiente, pero perder gran parte de esa ventaja si cada viga requiere reposicionamientos manuales repetidos o cambios de utillaje.
También conviene separar la “variación” en dos categorías. La primera es la variación planificada: un taller produce deliberadamente una familia definida de tamaños de vigas H. La segunda es la variación no controlada: los elementos entrantes pueden tener ajustes inconsistentes, deformación, contaminación superficial o dimensiones fuera de la tolerancia del plano. Los robots pueden configurarse para el primer tipo. El segundo tipo normalmente requiere mejoras en el corte, el ensamblaje y el control de materiales previos antes de que la automatización funcione de forma fiable.
Una revisión práctica de la mezcla de piezas
Muchos talleres se benefician de dividir su carga de trabajo en tres grupos: familias de vigas repetibles adecuadas para la automatización, piezas que pueden resultar adecuadas después de cambios moderados en el utillaje o el proceso, y trabajos realmente de bajo volumen o irregulares que deben permanecer manuales. Esto no significa que un robot deba trabajar únicamente con piezas idénticas. Significa que la carga prevista de programación y preparación debe ser visible antes de tomar la decisión de compra.
¿Puede un robot de soldadura manejar tamaños variables de vigas H?
Sí, pero “variable” necesita una definición técnica. Un sistema de soldadura robotizada puede admitir diferentes dimensiones de vigas H cuando su rango mecánico y su lógica de control han sido diseñados para ello. Esto suele implicar rodillos de soporte ajustables, abrazaderas móviles, equipos de posicionamiento motorizados, ejes programables y una estrategia de utillaje que ubique la viga de forma consistente a partir de puntos de referencia conocidos.
La limitación clave no es simplemente si el brazo del robot puede alcanzar la soldadura. Es si la célula completa puede presentar cada junta en una ubicación y orientación estables y repetibles. El peso y la longitud de la viga, la geometría del ala, la posición del alma y el acceso de soldadura requerido afectan a ello. Un robot puede alcanzar físicamente ambos lados de una viga, pero un posicionamiento deficiente aún puede generar ángulos de antorcha variables, trayectorias de desplazamiento inestables o inicios y finales de soldadura inaccesibles.
Para una familia de vigas H estándar, el ajuste programado puede reducir la carga de cambiar de tamaño. Los operarios pueden seleccionar un trabajo almacenado, introducir dimensiones verificadas o cargar una receta predefinida. El flujo de trabajo exacto depende del sistema de control y del diseño del utillaje. Cuando la variación es mayor, puede ser necesario utilizar seguimiento de cordón, detección por contacto, medición láser u otros métodos de detección. Estas herramientas pueden ayudar a compensar las variaciones dimensionales normales, pero no sustituyen un ajuste razonable ni un ensamblaje preciso.
Los fabricantes deben ser cautelosos con una suposición habitual: que la detección hace automáticamente que todas las vigas sean adecuadas para la soldadura robotizada. La detección puede identificar determinados puntos de referencia o posiciones de juntas; no puede resolver separaciones graves, componentes desalineados, cascarilla excesiva, soldaduras por puntos inestables o deformaciones del material que cambian durante la soldadura. Cuanta más variabilidad deba absorber una célula, más importante será probar piezas de muestra reales antes de finalizar la solución.
Mida el tiempo donde realmente se pierde
Un cálculo convencional del ROI suele comparar el coste de una célula robotizada con los salarios de uno o más soldadores. Esto es demasiado limitado para el trabajo con acero estructural. La mejor comparación es entre el proceso actual y el proceso propuesto, desde que el material llega a la estación de soldadura hasta que sale una viga soldada aceptada.
El tiempo de soldadura manual incluye más que el tiempo de arco. Los trabajadores colocan piezas, comprueban dimensiones, puntean componentes, limpian las áreas de junta, mueven cables, reposicionan vigas, cambian consumibles, inspeccionan soldaduras y corrigen defectos. Una célula robotizada tiene sus propias actividades sin arco: carga, sujeción, selección del programa, verificación, descarga, limpieza de la antorcha, sustitución del alambre y calibración periódica. La diferencia es que una célula bien diseñada puede hacer que gran parte de este trabajo sea más repetible y fácil de programar.
Al estimar la capacidad, registre al menos estos elementos para las piezas representativas:
- Tiempo de ciclo actual, incluida la manipulación y la inspección, en lugar de solo la soldadura.
- Presencia real del operario requerida durante el ciclo.
- Tiempo de preparación entre tamaños de vigas o números de trabajo.
- Causas promedio de retrabajo, como socavado, fusión incompleta, tamaño de pata inconsistente o movimiento dimensional.
- Tiempo de inactividad causado por escasez de materiales, disponibilidad de grúa, ajustes de utillaje o incertidumbre del programa.
- Si los procesos posteriores pueden aceptar una mayor producción de vigas soldadas.
Este enfoque suele revelar el verdadero cuello de botella. En algunos talleres, la soldadura es la limitación. En otros, la limitación es el ajuste de las vigas, el transporte interno o el retraso en el corte y el ensamblaje. Comprar capacidad de soldadura robotizada antes de resolver un cuello de botella aguas arriba puede dejar una célula costosa esperando trabajo.
La calidad tiene peso financiero, incluso cuando es difícil de valorar
La soldadura robotizada puede mejorar la consistencia cuando se controlan la junta, los consumibles, los parámetros y la trayectoria de la antorcha. Esa consistencia puede reducir la variación entre turnos y hacer que la inspección sea más predecible. Sin embargo, un robot no elimina la responsabilidad de la cualificación del procedimiento de soldadura, los requisitos de inspección ni el cumplimiento de la especificación del proyecto. Estos aspectos deben evaluarse para el mercado y tipo de producto aplicables.
En trabajos con vigas H, un aporte térmico y una secuencia repetibles también pueden favorecer un mejor control de la deformación, aunque el resultado real depende del diseño de la viga, la restricción, el tamaño de la soldadura, el estado del material y la configuración del proceso. Un taller no debe asumir que la automatización elimina la deformación. Debe preguntarse si la secuencia de soldadura, la disposición de sujeción y el proceso de manipulación propuestos mejoran el control en comparación con la práctica actual.
El ROI relacionado con la calidad puede manifestarse en menos reparaciones, menos rectificado, menor interrupción de las inspecciones y una planificación de entregas más estable. También puede aparecer indirectamente cuando los soldadores experimentados dedican menos tiempo a cordones largos y repetitivos y más tiempo a conjuntos complejos, decisiones de reparación o trabajos de alta cualificación que siguen sin ser adecuados para la automatización.
Incluya los costes que son fáciles de pasar por alto
El precio de compra de un robot de soldadura es solo una parte de la inversión. Un presupuesto realista debe incluir el robot, la fuente de potencia de soldadura, los posicionadores o camas de rodillos, los resguardos de seguridad, la extracción cuando sea necesaria, los utillajes, las interfaces de manipulación de materiales, la instalación, la puesta en marcha, la formación de operarios, las piezas de repuesto y el soporte de software o programación. La preparación del sitio también puede ser importante, especialmente para líneas largas de vigas H que requieren trayectorias despejadas de entrada y salida.
Los costes operativos merecen la misma disciplina. El alambre, el gas, las puntas de contacto, las boquillas, las guías, los componentes de la antorcha, la electricidad, el mantenimiento preventivo y el tiempo de inactividad no planificado afectan al cálculo final. Un precio inicial bajo del equipo puede resultar menos atractivo si el soporte técnico local, la disponibilidad de piezas de repuesto, la documentación o la formación son insuficientes para el entorno operativo del taller.
La dirección también debe decidir cómo valorar la mano de obra disponible. Si el taller puede reasignar soldadores cualificados a trabajos que actualmente se retrasan o se subcontratan, la automatización puede generar un mayor retorno operativo de lo que sugiere un simple cálculo de plantilla. Si no hay trabajo alternativo para esos empleados, el caso financiero debe calcularse de forma más conservadora.
Trate la programación y el utillaje como activos de producción
Una célula robotizada se vuelve productiva cuando el taller puede pasar del plano a una producción estable sin un exceso de prueba y error. Por eso importa la estrategia de programación. Para trabajos recurrentes con vigas H, los programas parametrizados y una biblioteca de piezas bien organizada pueden acortar los cambios. Para componentes estructurales personalizados, la programación offline o las plantillas preparadas pueden ser útiles, pero su valor depende de cuánto coincida el modelo digital con la pieza fabricada.
El utillaje es igualmente importante. Un utillaje complicado puede sujetar una viga con precisión, pero consumir demasiado tiempo durante la carga y el ajuste. Un utillaje muy simple puede cargarse rápidamente, pero no establecer puntos de referencia fiables. La mejor opción normalmente no es el utillaje más elaborado; es el que proporciona una ubicación repetible, una operación segura, un acceso razonable y un cambio manejable para la mezcla de productos prevista.
Durante las conversaciones con proveedores, los talleres deben solicitar una explicación clara de qué cambia cuando cambian la anchura, la altura o la longitud de la viga, el espesor de la placa o la configuración de la soldadura. ¿Qué ajustes son automáticos? ¿Cuáles requieren intervención manual? ¿Cuánto tiempo se espera que tomen esos pasos en condiciones normales? ¿Qué queda fuera de la envolvente de trabajo especificada? Estas preguntas son más útiles que afirmaciones generales sobre flexibilidad.
Valide el ROI con piezas representativas
La evaluación más fiable se basa en planos reales del taller y muestras representativas, no únicamente en un folleto general del equipo. Seleccione piezas que reflejen la producción habitual, así como los elementos más difíciles que se espera que el sistema maneje. Incluya una viga normal, una viga de tamaño máximo, una sección más pequeña y una pieza con accesorios relevantes o soldaduras interrumpidas. Revise cómo se cargaría, ubicaría, soldaría, inspeccionaría y descargaría cada una.
Este proceso debe revelar las suposiciones antes de la instalación: si el movimiento de la grúa entra en conflicto con la célula, si la ubicación de las soldaduras por puntos obstruye la trayectoria de la antorcha, si las tolerancias de ensamblaje son realistas y si el tiempo de ciclo deseado incluye toda la manipulación. También crea una mejor base para debatir los criterios de aceptación y la formación de operarios.
Para proyectos internacionales de equipos, la documentación, los requisitos eléctricos, las expectativas de seguridad, las necesidades de certificación aplicables y los acuerdos de posventa deben aclararse desde el principio. Wuxi Samgins International Trade Co., Ltd., fundada en 2012 en Wuxi, provincia de Jiangsu, suministra equipos de soldadura automática, robots de soldadura, sistemas de corte CNC, equipos para líneas de producción de vigas H y maquinaria relacionada para el trabajo del metal a clientes en múltiples mercados internacionales. Para un proveedor con un amplio alcance de equipos, la contribución útil no consiste simplemente en ofrecer un robot: consiste en ayudar a evaluar cómo funcionarán como un solo proceso los equipos de corte, ajuste, soldadura, manipulación y acabado. Las consideraciones requeridas relacionadas con ISO9001 y CE deben seguir confirmándose en función del mercado de destino y la configuración específica de la máquina.
Una decisión sensata suele ser gradual
La soldadura robotizada resulta más convincente cuando se asigna a trabajos suficientemente repetitivos para justificar la automatización, suficientemente variables para utilizar la célula con regularidad y suficientemente controlados para soldarse sin un rescate constante por parte de un operario. Un fabricante de acero no necesita automatizar todas las vigas para obtener valor. A menudo, automatizar la parte estable y de alto consumo de la carga de trabajo libera capacidad manual para el trabajo difícil que todavía requiere criterio.
Antes de comprometerse, defina el rango de tamaños de vigas, la mezcla de piezas prevista, el patrón anual de producción, la calidad del ajuste, la ruta de manipulación, el plan de personal y los requisitos de inspección. Después, pruebe esas suposiciones con planos reales y tiempos de ciclo realistas. Si un proveedor puede demostrar cómo se sujetarán, referenciarán, programarán y soldarán los tamaños variables de vigas H, y dónde seguirá siendo necesaria la intervención manual, la conversación sobre el ROI será mucho más creíble que un cálculo basado únicamente en la velocidad del arco.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje