




ما شهادات السلامة المطلوبة لروبوت مناولة صناعي في منشآت متوافقة مع ISO 10218؟
ما شهادات السلامة المطلوبة لروبوت مناولة صناعي في منشآت متوافقة مع ISO 10218؟
ما شهادات السلامة المطلوبة لروبوت مناولة صناعي في المنشآت المتوافقة مع ISO 10218؟
إذا كنت مدير مراقبة الجودة أو السلامة المسؤول عن خطوط اللحام أو التصنيع المؤتمتة، فمن المحتمل أنك شاهدت هذا السيناريو: يصل روبوت مناولة صناعي جديد إلى الموقع، ومتكامل بالكامل مع النواقل والماسكات وأنظمة الرؤية، ثم تتوقف لجنة السلامة في المصنع قبل تشغيله. ليس لأنه لا يتحرك بدقة، بل لأن أحدًا لم يؤكد بعد ما إذا كانت بنية السلامة الخاصة به تتوافق مع ما يطلبه ISO 10218 فعليًا، ليس كمجرد تسمية، بل كنظام وظيفي قابل للتحقق.
لا يُعد ISO 10218 قائمة تحقق. فهو إطار قائم على المخاطر ومقسم إلى جزأين: يغطي الجزء 1 تصميم الروبوت، بما في ذلك البنية الميكانيكية والكهربائية وبنية التحكم، بينما يحكم الجزء 2 التكامل، بما في ذلك كيفية تفاعل الروبوت مع الأشخاص والآلات الأخرى والبيئة. لا يتعلق الامتثال بوضع علامات في مربعات ورقة البيانات، بل بإثبات أن كل خطر، مثل نقاط الانحشار والحركة غير المتوقعة ومناطق التصادم وعزل الطاقة، قد تم تقييمه وتخفيفه والتحقق منه في ظل ظروف التشغيل الفعلية.
ISO 10218-1 و-2: حيث يلتقي التصميم بالتشغيل
بالنسبة للمصنّعين الذين يوردون أنظمة روبوتية إلى أسواق الاتحاد الأوروبي أو الأسواق المتوافقة مع ISO، فإن ISO 10218-1 غير قابل للتفاوض على مستوى المكونات. وهذا يعني أن ذراع الروبوت نفسه يجب أن يفي بمتطلبات السلامة الهيكلية ووقت استجابة الإيقاف الطارئ (يكون عادةً <500 ms) ومراقبة العزم/السرعة الآمنة والفرملة الاحتياطية. لكن هنا تتعثر فرق كثيرة: ينطبق ISO 10218-2 على منشأتك أنت، وليس على مختبر مورّد الروبوت. فهو يتطلب تقييمًا موثقًا للمخاطر، غالبًا باستخدام مبادئ ISO 12100، ووسائل حماية تم التحقق من صلاحيتها، مثل الستائر الضوئية وحصائر السلامة ومراقبة السرعة/المنطقة، وتشابكًا موثقًا بين الروبوت والمعدات الطرفية، مثل مغذيات القطع ووحدات شفط أبخرة اللحام أو قضبان الجسور المتحركة.
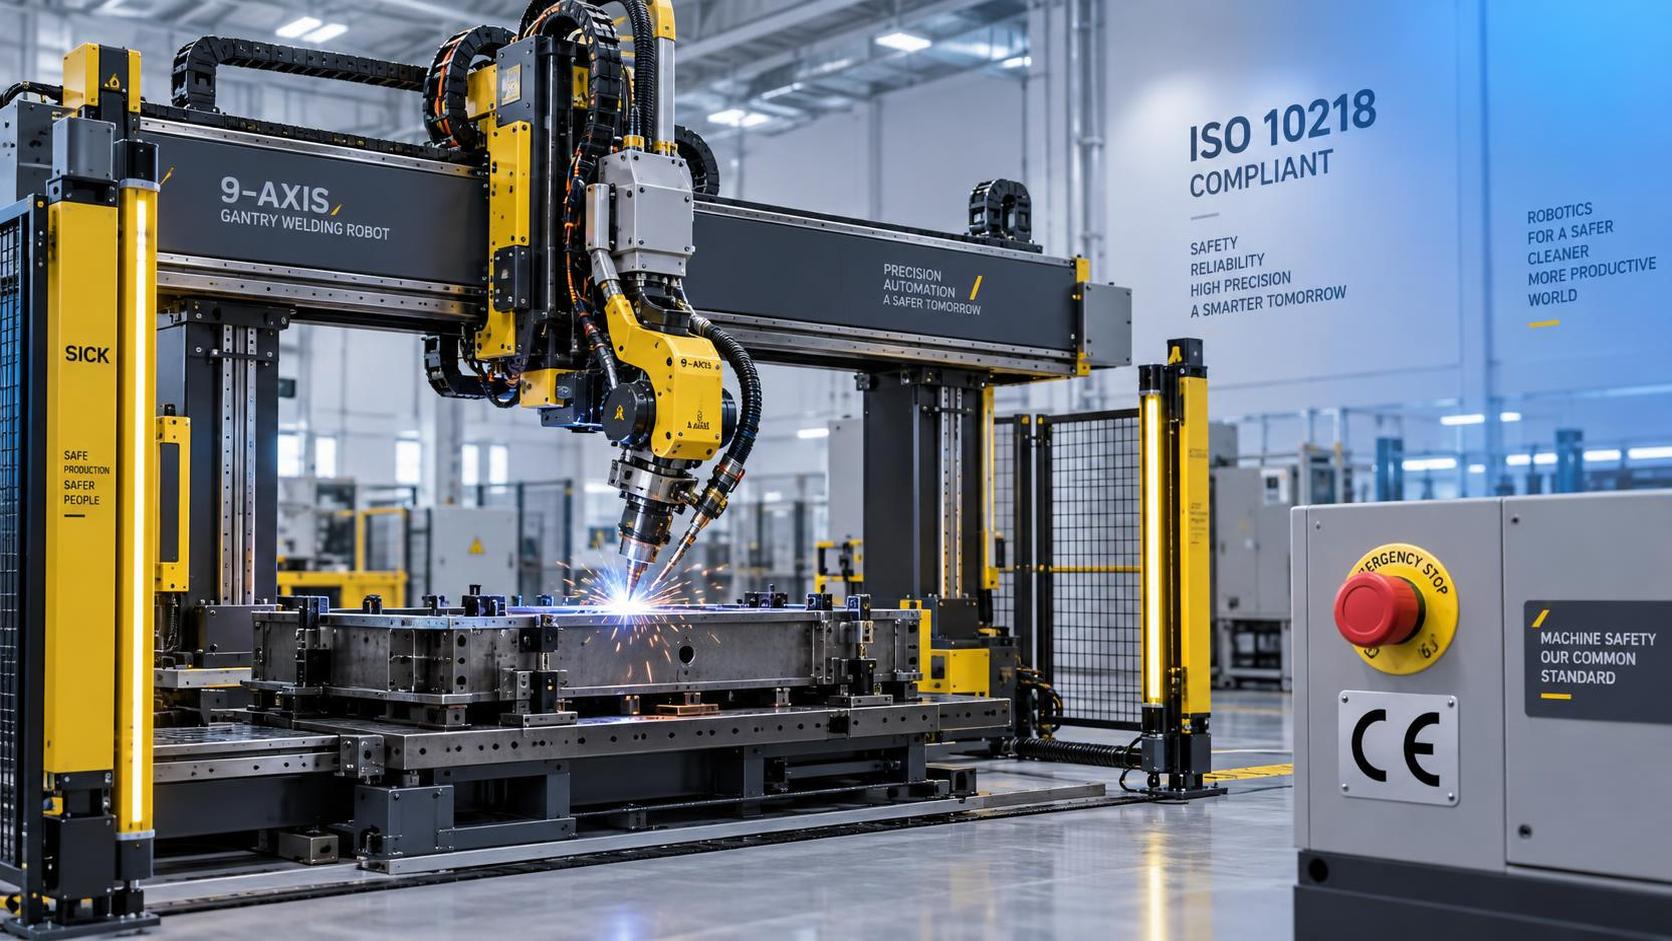
خذ على سبيل المثال مركز لحام أوتوماتيكي كبير الحجم. عند استخدام روبوت لحام جسري من نوع 9 محاور، فإن حركة الروبوت ذات 9 محاور لا تتعلق بمدى الوصول فحسب، بل تنشئ مناطق خطرة متداخلة ومعقدة عبر حركة السكة وحركة عربة الانزلاق وتمفصل المعصم ذي 6 محاور. يجبرك ISO 10218-2 على رسم خريطة لهذه المناطق ليس مرة واحدة، بل في جميع أوضاع التشغيل: التعليم اليدوي والدورة التلقائية ووصول الصيانة وحتى تسلسلات استعادة الأعطال. لهذا السبب نادرًا ما يكون السياج المحيطي البسيط كافيًا؛ ستحتاج إلى خفض سرعة خاص بكل منطقة، وتشابكات أبواب مراقبة، وغالبًا إلى وحدات تحكم مصنفة للسلامة من الفئة 3 أو 4.
حزمة الشهادات: EN ISO 13849-1 وIEC 62061
يضع ISO 10218 فلسفة السلامة، بينما يحدد EN ISO 13849-1 وIEC 62061 كيفية التحقق منها. تحكم هذه المعايير مستوى الأداء (PL) ومستوى تكامل السلامة (SIL) لنظام التحكم لديك، وهي بالغة الأهمية خصوصًا عندما تعتمد وظائف السلامة على منطق قابل للبرمجة، مثل: «أوقف الروبوت إذا تم اختراق الستارة الضوئية». لا تختار أحدهما بدلًا من الآخر؛ فهما متكاملان. يُستخدم 13849-1 بشكل أكثر شيوعًا في الآلات ذات مكونات السلامة الكهروميكانيكية، مثل أزرار الإيقاف الطارئ ثنائية القناة أو المرحلات المراقبة، بينما يركز 62061 على وحدات PLC للسلامة كثيفة البرمجيات ووظائف السلامة المدمجة في محركات التشغيل.
ما يهم عمليًا هو أن الأجزاء المرتبطة بالسلامة في نظام التحكم لديك (SRP/CS) يجب أن تُصمم وتُتحقق صلاحيتها وتُوثق لتحقيق PLd على الأقل، لمعظم مهام المناولة التعاونية أو عالية المخاطر، أو SIL2. ويشمل ذلك حساب MTTFd وDC وCCF، والتأكد من هذه القيم من خلال بيانات المصنّع والتحقق الميداني معًا. لقد رأينا حالات استوفى فيها متحكم الروبوت الأساسي SIL2، لكن وحدة تحديد موضع القطع المضافة والموجهة بالرؤية لم تخضع للتحقق المنفصل، مما أدى إلى فجوة غير ملحوظة في سلسلة السلامة.
علامة CE: ليست ختمًا، بل إقرارًا
غالبًا ما يُخلط بين علامة CE وشهادة اعتماد. لكنها ليست كذلك. إنها إقرار قانوني من الطرف المسؤول، وعادةً ما يكون المدمج أو المستخدم النهائي في سياقات بناء الآلات، بأن النظام يفي بجميع توجيهات الاتحاد الأوروبي المعمول بها، بما فيها توجيه الآلات 2006/42/EC وتوجيه الجهد المنخفض 2014/35/EU. بالنسبة إلى روبوت مناولة صناعي، تعتمد علامة CE على وثائق فنية كاملة: تقرير تقييم المخاطر، ومخططات الدوائر، وسجلات التحقق من السلامة، وأدلة المستخدم التي تتضمن تعليمات السلامة، وإثبات المطابقة للمعايير المنسقة مثل ISO 10218 وEN ISO 13849-1 وEN 60204-1.
في Wuxi Samgins، يخضع كل نظام روبوتي مُصدّر للتحقق الداخلي من هذه المتطلبات قبل إصدار وثائق CE. ويشمل ذلك فحص استمرارية التأريض، وهو أمر بالغ الأهمية في بيئات اللحام بالقوس، والتحقق من مقاومة دائرة الإيقاف الطارئ، والتأكد من أن أضواء المؤشرات، الأحمر للعطل والأصفر للإيقاف المؤقت والأخضر للتشغيل، تطابق حالة الآلة الفعلية دون تأخير أو غموض. إن مصابيح الحالة الثلاثة في روبوت اللحام الجسري من نوع 9 محاور ليست للزينة، بل هي جزء من واجهة السلامة، ومرتبطة مباشرةً بـ SRP/CS وتُختبر أثناء FAT النهائي.
ما يتم تجاهله غالبًا، ولماذا يعوق التشغيل
هناك أمران يؤخران التسليم بصورة متكررة: أولًا، افتراض أن «الروبوت جاء معتمدًا» يعفي الموقع من التحقق على مستوى التكامل. وهذا غير صحيح. حتى إذا كان ذراع الروبوت يحمل شهادة ISO 10218-1 سارية، فإن دمجه مع عربة انزلاق تعمل بمحرك مؤازر، أو ربطه برافعة لتحميل قطعة العمل، ينشئ مخاطر جديدة تتطلب تقييمًا جديدًا للمخاطر والتحقق من الصلاحية.
ثانيًا، إهمال العوامل البشرية في التحقق من السلامة. يتطلب ISO 10218-2 صراحةً تقييم تفاعل المشغل: هل يمكن لشخص أن يمد يده متجاوزًا الستارة الضوئية أثناء الإعداد؟ هل يتوافق موضع الإيقاف الطارئ مع مسارات الاستجابة الطبيعية؟ هل مؤشرات الإنذار واضحة في إضاءة وضوضاء المصنع؟ في الأنظمة الجسرية الكبيرة، حيث يمشي المشغلون بمحاذاة القضبان المتحركة، تحدد هذه التفاصيل ما إذا كانت وسيلة الحماية فعالة حقًا أم مجرد موجودة.
ملاحظة أخيرة: الاعتماد ليس ثابتًا
قد لا يظل النظام المتوافق اليوم متوافقًا غدًا. يمكن لتحديثات البرامج أو التآكل الميكانيكي أو إعادة التهيئة لقطع جديدة أو حتى التغيرات في وتيرة الإنتاج أن تغير ملفات المخاطر. يتوقع ISO 10218-2 مراجعة دورية، خاصةً بعد الحوادث أو الحوادث الوشيكة أو التعديلات الكبيرة. اجعل تقييم المخاطر لديك وثيقة حية، لا وثيقة مؤرشفة. وتذكر: لا يتعلق الامتثال بتجنب المسؤولية، بل بضمان أن الشخص الذي يدخل إلى خلية اللحام تلك لتحميل عارضة H بطول 20 مترًا يفعل ذلك وهو يعلم أن حدود سلامة النظام مصممة ومثبتة، وليست مفترضة.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة