




ما مدى السرعة التي يستطيع بها روبوت خدمة ماكينات CNC تقليل زمن الدورة مقارنةً بالتحميل اليدوي؟
ما مدى السرعة التي يستطيع بها روبوت خدمة ماكينات CNC تقليل زمن الدورة مقارنةً بالتحميل اليدوي؟
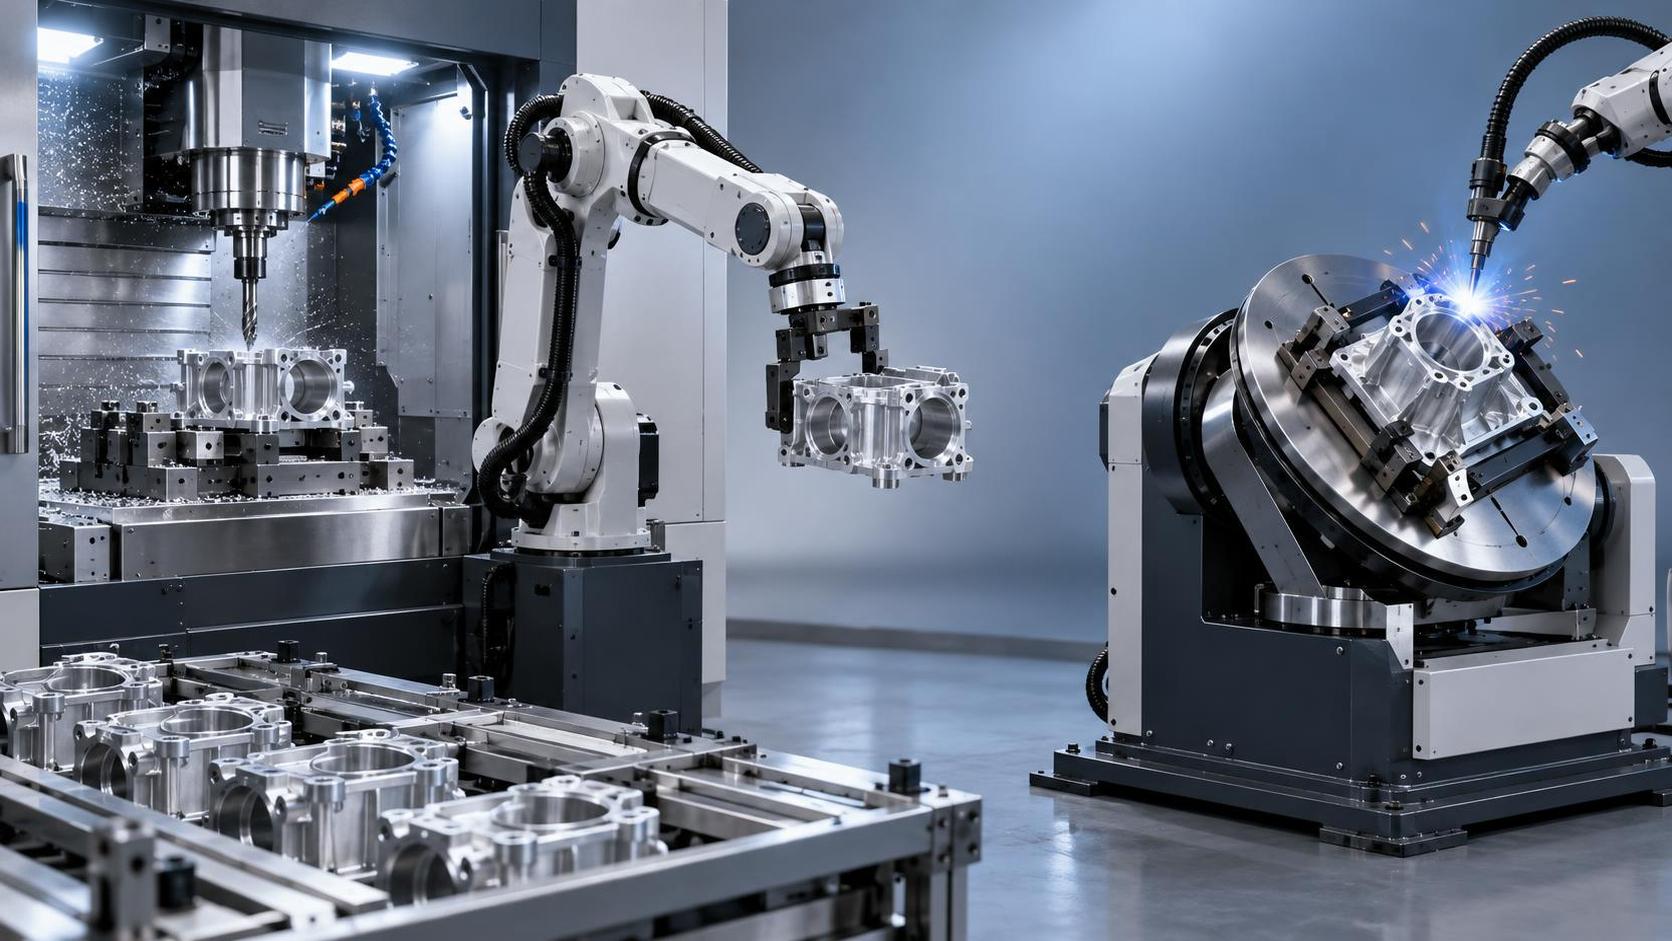
بالنسبة لمديري المشاريع الذين يشرفون على عمليات تشغيل CNC ذات الحجم الكبير، فإن زمن الدورة ليس مجرد مقياس، بل هو العامل المباشر المؤثر في الإنتاجية وتكلفة العمالة وموثوقية التسليم. عندما يصبح التحميل اليدوي عنق الزجاجة، لا سيما عبر ورديات متعددة أو خلال ذروة الطلب، فإن السؤال لا يتعلق بالحاجة إلى الأتمتة، بل بمقدار التسريع القابل للقياس الذي يقدمه روبوت خدمة ماكينات CNC في ظروف الإنتاج الفعلية. واستنادًا إلى عمليات النشر الميدانية التي دعمتها شركة Wuxi Samgins International Trade Co., Ltd.، تتراوح التخفيضات النموذجية في زمن الدورة بين 25% و40%، مع تحقيق الحد الأعلى باستمرار في البيئات التي تكون فيها هندسة القطع واتساق التركيبات ووقت خمول الماكينة موصوفة بوضوح.
هذه المكاسب ليست نظرية. فهي تنبع من ثلاث مزايا ميكانيكية قابلة للتكرار: أولًا، إزالة التباين البشري في توقيت التحميل/التفريغ، فلا انتظار لتوفر المشغل، ولا تأخيرات ناتجة عن الإرهاق، ولا فترات توقف للسلامة بين الدورات. ثانيًا، المزامنة الدقيقة مع دورات الماكينة: يمكن للروبوتات بدء التفريغ بينما لا يزال المغزل يتراجع، والبدء في تموضع القطعة قبل توقف تدفق سائل التبريد، وإطلاق أمر الدورة التالية خلال أجزاء من الثانية من إغلاق الباب. ثالثًا، عدم وجود وقت توقف بين الدورات، فبينما ينتقل الشخص إلى المحطة التالية أو يعيد تموضعه، ينتقل الروبوت بسلاسة بين المهام، لا سيما عند دمجه في خلايا متعددة الماكينات.
أين تتراكم المكاسب فعليًا
يعكس رقم 25–40% متوسط الأداء عبر القطع متوسطة إلى عالية التعقيد، مثل هياكل الألومنيوم والحوامل الفولاذية والمكونات المصبوبة، التي تُشغّل على مراكز التشغيل العمودية بدورات أساسية مدتها 3–5 دقائق. لكن الفرق الفعلي يعتمد بدرجة أقل على الروبوت نفسه وبدرجة أكبر على مدى دعم العمليات السابقة واللاحقة له:
- قابلية تكرار التركيبات: إذا اختلف موضع القطعة بأكثر من ±0.1 mm بين عمليات التحميل، فيجب على الروبوت التعويض من خلال ضبط موجه بالرؤية أو سرعات اقتراب أبطأ، مما يقلل المكاسب بنسبة 5–10%. وتوفر التركيبات المعيارية المقسّاة ذات دبابيس التموضع الإيجابي أعلى درجة من الاتساق.
- بنية مناولة المواد: تقلل مراحل تجهيز القطع المغذاة بالناقل، وتثبيت القطع على منصات، ومحطات إزالة النتوءات المؤتمتة من الوقت المساعد. ومن دون ذلك، يقضي الروبوت ما يصل إلى 30% من دورته في التنقل بين نقاط تحميل متباعدة أو انتظار الوضع اليدوي للقطع.
- جاهزية الماكينة: تتيح ماكينات CNC المزودة بمشغلات أبواب سريعة (<1.5 sec)، وأزمنة قصيرة لتغيير الأدوات (<2 sec)، وأكواد M قابلة للبرمجة للمصافحة مع الأجهزة الخارجية تكاملًا أكثر إحكامًا. أما الماكينات الأقدم ذات الأبواب الهوائية أو واجهات التحكم القديمة، فغالبًا ما تحد من استخدام الروبوت عند 70–80%، مما يقيد تقليص زمن الدورة الإجمالي.
والأهم أن أكبر المكاسب لا تظهر في إعدادات الماكينة الواحدة، بل في الخلايا التي يخدم فيها روبوت واحد ماكينتي CNC أو ثلاث ماكينات. هنا، تحول قدرة الروبوت على إدارة منطق قوائم الانتظار، وإعطاء الأولوية للمهام العاجلة، وتخزين القطع مؤقتًا بين الماكينات، وقت الخمول إلى وقت منتج. وفي مثل هذه التكوينات، ينخفض زمن الدورة المقاس لكل قطعة بنسبة 35–40%، بينما يزيد إجمالي إنتاج الخلية بمقدار 2.2–2.6× مقارنة بثلاث ماكينات محملة يدويًا.
لماذا لا يكفي “المتوسط” لمشروعك
يبدو التخفيض بنسبة 30% مقنعًا، إلى أن تتطلب قطعتك المحددة 12 ثانية من التحميل اليدوي بسبب الوزن أو عدم التماثل أو حساسية السطح. في هذه الحالة، قد يحقق حتى الروبوت المحسن بدرجة عالية تحسنًا بنسبة 22% فقط، لأن قيود المناولة المادية تهيمن على الدورة. وعلى العكس، إذا كانت عمليتك الحالية تتضمن 45 ثانية من المشي والانتظار والتحقق المزدوج لكل عملية تحميل، فإن زمن التحميل/التفريغ الثابت للروبوت البالغ 8 ثوانٍ يحقق أكثر بكثير من 30%، إذ يعيد ضبط إيقاع التشغيل بالكامل.
لهذا السبب، توصي Wuxi Samgins بقياس خط الأساس لديك *قبل* تحديد الأجهزة: سجّل خمس دورات متتالية في كل وردية، مع تدوين الطوابع الزمنية الدقيقة لفتح الباب، وإزالة القطعة، وإعادة ضبط التركيبة، ووضع القطعة، وإغلاق الباب، وبدء البرنامج. استبعد الإعداد والصيانة أو حالات التوقف غير المخطط لها. ثم احسب متوسط وقت الخمول، أي الفجوة بين إغلاق الباب وبدء البرنامج التالي. إذا تجاوزت هذه الفجوة 15 ثانية بانتظام، فإنروبوت خدمة ماكينات CNC سيحقق عائدًا على الاستثمار قريبًا من الحد الأقصى بغض النظر عن تعقيد القطعة.
حقائق التكامل التي لا يمكنك تجاهلها
اختيار الأجهزة مهم، لكن انضباط التكامل أهم. ويعود معظم الأداء دون المستوى المتوقع إلى ثلاثة إغفالات يمكن تجنبها:
- التقليل من تقدير توقيت الأجهزة الطرفية: قد يحمّل الروبوت قطعة خلال 6 ثوانٍ، ولكن إذا كانت ماكينة CNC تحتاج إلى 4 ثوانٍ لإعادة تصفير المحاور بعد إغلاق الباب، فلن يُلغى هذا التأخير، بل سيُنقل فقط. زامن منطق PLC بحيث تبدأ إعادة المحاور إلى موضعها المرجعي بالتزامن مع إغلاق الباب.
- تجاهل الانجراف الحراري في التركيبات: مع تغير درجة الحرارة المحيطة أو تراكم حرارة الماكينة، قد يؤدي تمدد التركيبة إلى عدم محاذاة نقاط مرجع القطعة. وستشهد الروبوتات التي تعتمد فقط على التحميل القائم على الموضع، وليس على الرؤية أو التغذية الراجعة للقوة، معدلات رفض متزايدة بعد 4–6 ساعات من التشغيل المستمر. وتعد إجراءات التعويض الحراري أو بروتوكولات إعادة المعايرة الدورية ضرورية للحفاظ على الدقة المستمرة.
- إغفال إمكانية الوصول للصيانة: تحتاج الأذرع الروبوتية إلى تشحيم منتظم وفحص الكابلات والتحقق من تآكل القابض. وإذا كان تصميم خلية الروبوت يفرض إيقافًا كاملاً لكل حدث خدمة، فإن الصيانة المخططة تصبح وقت توقف غير مخطط له. وتمنع الحوامل المعيارية والوصلات القابلة للإبعاد وفتحات الخدمة المدمجة في الحواجز ذلك.
هذه ليست حالات استثنائية، بل ظروف روتينية في الورش عالية التنوع وعالية الدقة. ويقوم فريق الهندسة في Wuxi Samgins بصورة منتظمة بتدقيق هذه المعايير أثناء تقييمات ما قبل التركيب، لضمان توافق الحل المقترح مع ظروف أرضية الإنتاج الفعلية، وليس فقط مع مواصفات الكتالوج.
عندما تتيح مغيرات وضع اللحام أتمتة أوسع
في خطوط التصنيع الهجينة، حيث تنتقل القطع المشغّلة باستخدام CNC مباشرة إلى خلايا اللحام، يؤديمغير وضع اللحام دورًا حاسمًا في الحفاظ على تكامل الدورة من البداية إلى النهاية. على سبيل المثال، يعتمد الروبوت الذي يحمّل حاملًا مشغّلًا في ماكينة CNC ثم ينقله إلى محطة لحام على اتجاه ثابت للقطعة وتثبيت آمن لها. يوفر مغير وضع اللحام من سلسلة HB إمالة ودورانًا قابلين للبرمجة، مما يتيح الوصول الكامل إلى جميع درزات اللحام دون إعادة تثبيت يدوية. ويضمن تنظيم السرعة الذي يتحكم به VFD حركة سلسة أثناء النقل الروبوتي، مما يقلل اختلال المحاذاة الناتج عن الاهتزاز. وبسعات حمولة تتراوح من 100 kg إلى 20,000 kg وزوايا إمالة تصل إلى 120°، فإنه يستوعب كل شيء بدءًا من الحاويات الصغيرة وصولًا إلى التجميعات الإنشائية الكبيرة، مع الحفاظ على تدفق متواصل بين عمليات التشغيل واللحام.
ما الذي يجب قياسه بعد التركيب
لا تعتمد على “زمن الدورة” وحده. تتبع هذه المقاييس الأربعة لمدة 30 يومًا بعد التشغيل:
- وقت التشغيل الفعال لكل ماكينة CNC (زمن تشغيل الماكينة ÷ زمن الوردية المجدول): توقع 92–95% مقابل 78–85% يدويًا)
- كثافة مهام المشغل (الدقائق المستغرقة في المهام ذات القيمة المضافة ÷ إجمالي دقائق الوردية): ينبغي أن تزيد بنسبة 40–60% مع انتقال التحميل اليدوي إلى الإشراف وأخذ عينات الجودة والصيانة الوقائية
- معدل النجاح من المرة الأولى: إذا لم يتغير أو تحسن، فالتكامل مستقر؛ وإذا تراجع، فأعد مراجعة قابلية تكرار التركيبات أو تحسين مسار الروبوت
- تباين عمر الأداة: يقلل التحميل المتسق من تآكل الأدوات الناتج عن الاهتزاز؛ راقب فترات استبدال الإدخالات عبر العمليات المتطابقة
إذا لم يتجاوز وقت التشغيل الفعال 90% خلال أسبوعين، فتحقق من زمن استجابة اتصالات PLC أو استقرار تفريغ القابض، وليس من برمجة الروبوت. وإذا ظلت كثافة مهام المشغل ثابتة، فأعد تقييم تخطيط إعادة توزيع عبء العمل. تكشف هذه المؤشرات ما إذا كانت الأتمتة تسرّع الإنتاج حقًا، أو تنقل الاختناقات فحسب إلى مواضع أخرى.
بالنسبة لمديري المشاريع، لا يتعلق القرار بتبني الروبوتات، بل باختيار المستوى المناسب من التكامل لنضج سير العمل الحالي لديك، ومزيج القطع، وقيود العمالة. إن تخفيض زمن الدورة بنسبة 25–40% قابل للتحقيق، ولكن فقط عندما تتوافق المواصفات التقنية مع الواقع التشغيلي. ويبدأ هذا التوافق بالقياس، لا بالتسويق.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة