




Насколько быстрее робот для обслуживания станков с ЧПУ сокращает время цикла по сравнению с ручной загрузкой?
Насколько быстрее робот для обслуживания станков с ЧПУ сокращает время цикла по сравнению с ручной загрузкой?
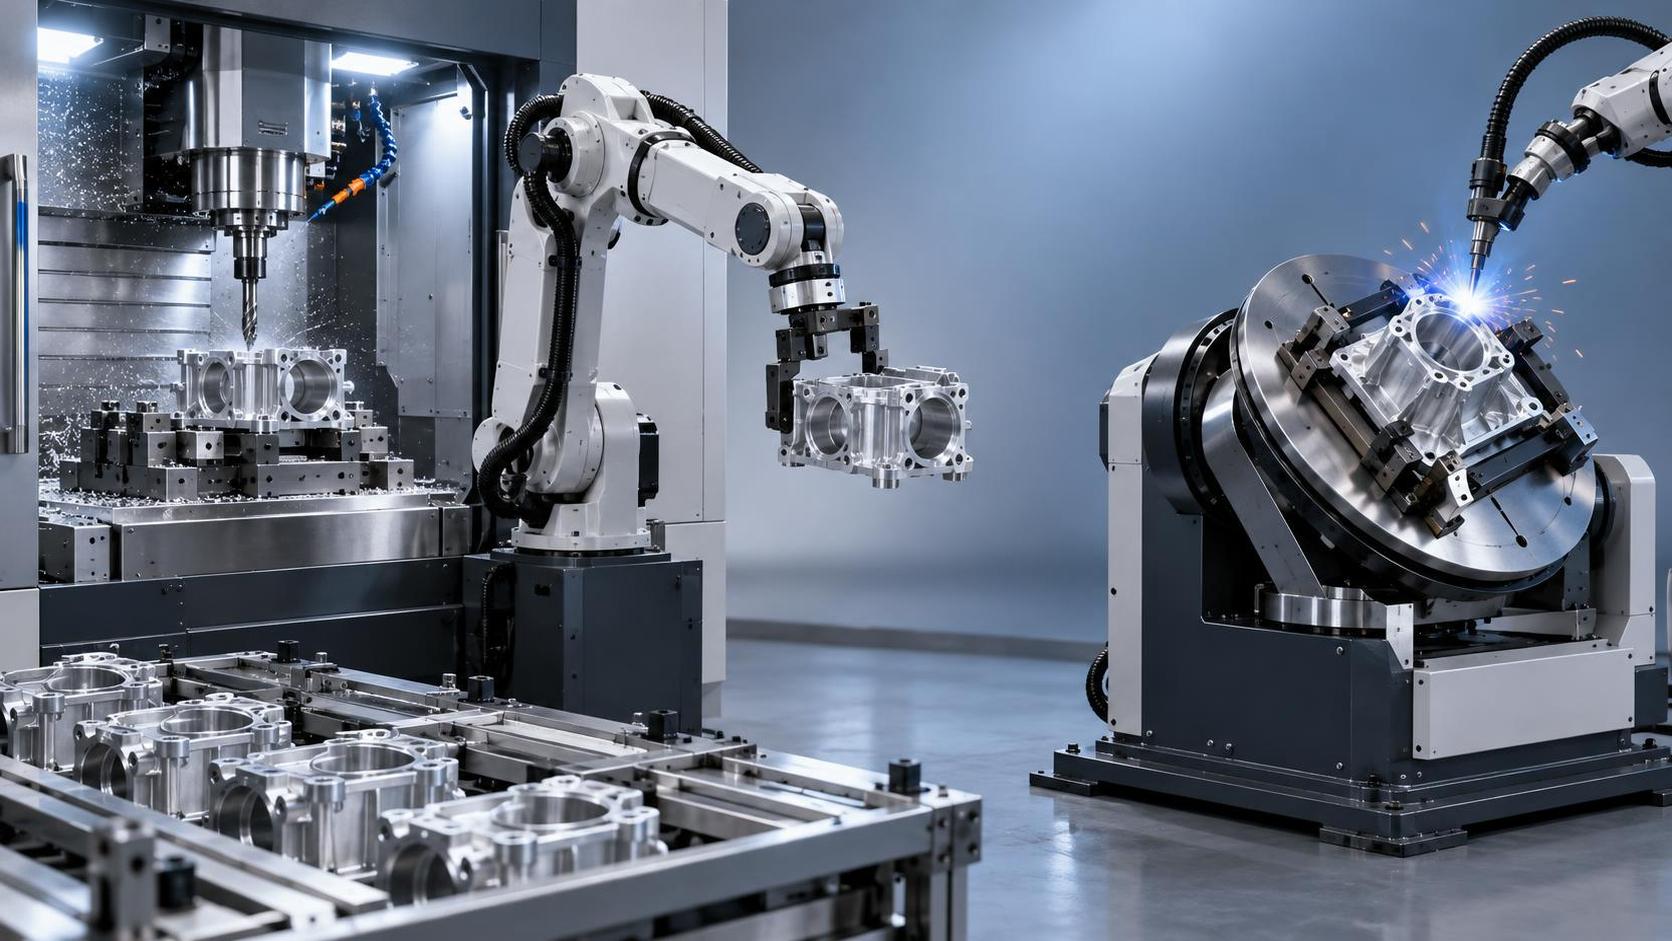
Для руководителей проектов, контролирующих крупносерийные операции обработки на станках с ЧПУ, время цикла — это не просто показатель, а прямой рычаг влияния на производительность, затраты на рабочую силу и надежность поставок. Когда ручная загрузка становится узким местом — особенно при многосменной работе или пиковом спросе, — вопрос заключается не в том, нужна ли автоматизация, а в том, какое измеримое ускорение робот для обслуживания станков с ЧПУ обеспечивает в реальных производственных условиях. Согласно внедрениям на объектах, поддержанным Wuxi Samgins International Trade Co., Ltd., типичное сокращение времени цикла составляет от 25% до 40%, причем верхний предел стабильно достигается в условиях, где хорошо определены геометрия детали, стабильность оснастки и время простоя станка.
Этот результат не является теоретическим. Он обусловлен тремя воспроизводимыми механическими преимуществами: во-первых, устранением человеческой вариативности во времени загрузки/выгрузки — нет ожидания доступности оператора, задержек из-за усталости или пауз безопасности между циклами. Во-вторых, точной синхронизацией с циклами станка: роботы могут начинать выгрузку, пока шпиндель еще отводится, приступать к позиционированию детали до прекращения подачи СОЖ и подавать команду следующего цикла в течение миллисекунд после закрытия двери. В-третьих, отсутствием межциклового простоя: пока человек идет к следующей станции или меняет положение, робот плавно переходит между задачами, особенно при интеграции в многостаночные ячейки.
Где фактически накапливается эффект
Показатель 25–40% отражает среднюю производительность при обработке деталей средней и высокой сложности (например, алюминиевых корпусов, стальных кронштейнов, литых компонентов) на вертикальных обрабатывающих центрах с базовым циклом 3–5 минут. Однако фактическая разница зависит не столько от самого робота, сколько от того, насколько хорошо его поддерживают предшествующие и последующие процессы:
- Повторяемость оснастки: если положение детали между загрузками изменяется более чем на ±0.1 mm, роботу необходимо компенсировать это корректировкой с помощью системы технического зрения или снижением скорости подхода, что уменьшает эффект на 5–10%. Стандартизированная закаленная оснастка с жесткими установочными штифтами обеспечивает наивысшую стабильность.
- Инфраструктура перемещения материалов: конвейерная подача деталей в зону загрузки, паллетированная фиксация заготовок и автоматизированные станции удаления заусенцев сокращают вспомогательное время. Без них робот тратит до 30% своего цикла на перемещение между удаленными точками загрузки или ожидание ручной установки деталей.
- Готовность станка: станки с ЧПУ с быстродействующими приводами дверей (<1.5 sec), коротким временем смены инструмента (<2 sec) и программируемыми M-кодами для обмена сигналами с внешними устройствами обеспечивают более тесную интеграцию. Старые станки с пневматическими дверями или устаревшими интерфейсами управления часто ограничивают использование робота до 70–80%, что сдерживает общее сокращение цикла.
Принципиально важно, что наибольший эффект достигается не в конфигурациях с одним станком, а в ячейках, где один робот обслуживает два или три станка с ЧПУ. Здесь способность робота управлять логикой очередей, приоритизировать срочные задания и буферизовать детали между станками превращает время простоя в производительное время. В таких конфигурациях измеренное время цикла на деталь сокращается на 35–40%, тогда как общая производительность ячейки увеличивается в 2.2–2.6× по сравнению с тремя станками с ручной загрузкой.
Почему «среднего» показателя недостаточно для вашего проекта
Сокращение на 30% звучит убедительно — пока ваша конкретная деталь не требует 12-second ручной загрузки из-за веса, асимметрии или чувствительности поверхности. В этом случае даже высокооптимизированный робот может обеспечить улучшение лишь на 22%, поскольку физические ограничения перемещения доминируют в цикле. И наоборот, если ваш текущий процесс включает 45 seconds ходьбы, ожидания и повторной проверки при каждой загрузке, фиксированное время загрузки/выгрузки робота, равное 8-second, дает значительно больше, чем 30% — оно меняет весь рабочий ритм.
Именно поэтому Wuxi Samgins рекомендует количественно определить исходный уровень *до* выбора оборудования: запишите пять последовательных циклов в каждую смену, отмечая точное время открытия двери, извлечения детали, сброса оснастки, установки детали, закрытия двери и запуска программы. Исключите наладку, техническое обслуживание и незапланированные остановки. Затем рассчитайте медианное время простоя — интервал между закрытием двери и следующим запуском программы. Если этот интервал регулярно превышает 15 seconds, робот для обслуживания станков с ЧПУ обеспечит практически максимальную окупаемость инвестиций независимо от сложности детали.
Реалии интеграции, которые нельзя игнорировать
Выбор оборудования важен, но дисциплина интеграции важнее. Большинство случаев недостаточной производительности связано с тремя предотвратимыми упущениями:
- Недооценка времени периферийных операций: робот может загрузить деталь за 6 seconds, но если станку с ЧПУ требуется 4 seconds для повторного обнуления осей после закрытия двери, эта задержка не устраняется — она лишь переносится. Синхронизируйте логику PLC так, чтобы возврат осей в исходное положение начинался одновременно с закрытием двери.
- Игнорирование теплового дрейфа оснастки: при изменении температуры окружающей среды или накоплении тепла в станке расширение оснастки может сместить базовые точки детали. Роботы, использующие только загрузку на основе позиционирования, без технического зрения или обратной связи по усилию, будут демонстрировать рост процента брака после 4–6 hours непрерывной работы. Процедуры тепловой компенсации или протоколы периодической повторной калибровки обязательны для поддержания стабильной точности.
- Недооценка доступа для обслуживания: роботизированным манипуляторам необходимы регулярная смазка, проверка кабелей и контроль износа захватов. Если конструкция роботизированной ячейки требует полной остановки для каждого сервисного мероприятия, плановое обслуживание превращается в незапланированный простой. Модульное крепление, поворотные соединения и сервисные люки, встроенные в защитное ограждение, предотвращают это.
Это не редкие случаи — это обычные условия в цехах с высокой номенклатурой и высокой точностью. Инженерная команда Wuxi Samgins регулярно проверяет эти параметры в ходе предпусковых оценок, обеспечивая соответствие предлагаемого решения реальным условиям производственного участка, а не только каталоговым спецификациям.
Когда сварочные позиционеры обеспечивают более широкую автоматизацию
В гибридных производственных линиях, где детали после обработки на станках с ЧПУ напрямую поступают в сварочные ячейки, сварочный позиционер играет ключевую роль в поддержании целостности сквозного цикла. Например, робот, загружающий обработанный кронштейн в станок с ЧПУ, а затем передающий его на сварочную станцию, зависит от стабильной ориентации детали и надежной фиксации. Сварочный позиционер серии HB обеспечивает программируемый наклон и вращение, предоставляя полный доступ ко всем сварным швам без ручной переналадки оснастки. Регулирование скорости с помощью VFD обеспечивает плавное движение при роботизированной передаче, минимизируя смещение, вызванное вибрацией. Благодаря грузоподъемности от 100 kg до 20,000 kg и углу наклона до 120° он подходит для всего — от небольших корпусов до крупных конструкционных сборок, поддерживая непрерывный поток между операциями обработки и соединения.
Что измерять после установки
Не полагайтесь только на «время цикла». В течение 30 days после ввода в эксплуатацию отслеживайте эти четыре показателя:
- Эффективное время работы на один станок с ЧПУ (время работы станка ÷ запланированное время смены) — ожидайте 92–95% против 78–85% при ручной загрузке)
- Плотность задач оператора (минуты, затраченные на задачи, создающие ценность, ÷ общее количество минут смены) — должна увеличиться на 40–60%, поскольку ручная загрузка заменяется контролем, выборочным контролем качества и профилактическим обслуживанием
- Выход годных изделий с первого прохода — если он не изменился или улучшился, интеграция стабильна; если снизился, пересмотрите повторяемость оснастки или оптимизацию траектории робота
- Вариация стойкости инструмента — стабильная загрузка снижает износ инструмента, вызванный вибрациями; контролируйте интервалы замены пластин при идентичных операциях
Если эффективное время работы не превышает 90% в течение двух недель, проверьте задержку связи PLC или стабильность вакуума захвата, а не программу робота. Если плотность задач оператора остается неизменной, пересмотрите планирование перераспределения рабочей нагрузки. Эти показатели выявляют, действительно ли автоматизация ускоряет производство или лишь переносит узкие места.
Для руководителей проектов решение заключается не в простом внедрении робототехники, а в выборе правильного уровня интеграции с учетом зрелости текущего рабочего процесса, номенклатуры деталей и ограничений по трудовым ресурсам. Сокращение времени цикла на 25–40% достижимо, но только тогда, когда технические спецификации соответствуют производственной реальности. Такое соответствие начинается с измерений, а не с маркетинга.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение