




¿Cuánto más rápido reduce el tiempo de ciclo un robot de carga y descarga para máquinas CNC en comparación con la carga manual?
¿Cuánto más rápido reduce el tiempo de ciclo un robot de carga y descarga para máquinas CNC en comparación con la carga manual?
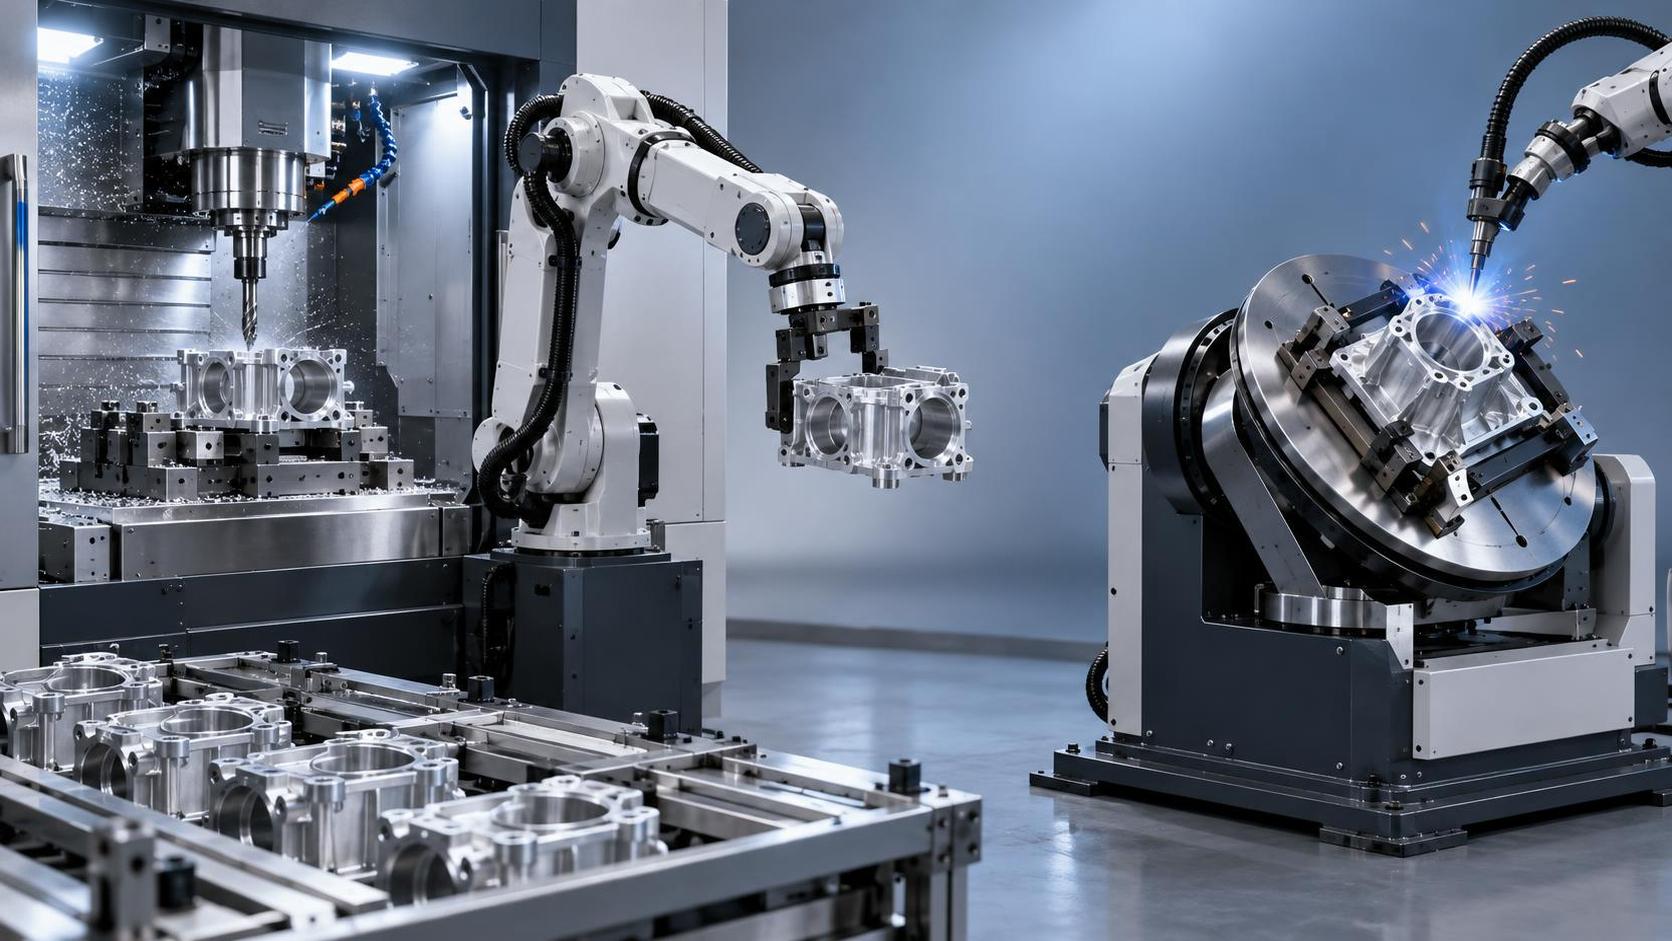
Para los gerentes de proyecto que supervisan operaciones de mecanizado CNC de gran volumen, el tiempo de ciclo no es solo una métrica: es la palanca directa sobre el rendimiento, el coste laboral y la fiabilidad de las entregas. Cuando la carga manual se convierte en el cuello de botella, especialmente durante varios turnos o en periodos de máxima demanda, la pregunta no es si se necesita automatización, sino qué aceleración medible proporciona un robot de carga y descarga para máquinas CNC en condiciones reales de producción. Basándose en implementaciones de campo respaldadas por Wuxi Samgins International Trade Co., Ltd., las reducciones típicas del tiempo de ciclo oscilan entre el 25% y el 40%, alcanzándose de forma constante el extremo superior en entornos donde la geometría de las piezas, la consistencia de los dispositivos de fijación y el tiempo de inactividad de la máquina están bien caracterizados.
Esta mejora no es teórica. Se deriva de tres ventajas mecánicas repetibles: en primer lugar, la eliminación de la variabilidad humana en los tiempos de carga y descarga, sin esperas por disponibilidad del operario, retrasos inducidos por la fatiga ni pausas de seguridad entre ciclos. En segundo lugar, la sincronización precisa con los ciclos de la máquina herramienta: los robots pueden iniciar la descarga mientras el husillo aún se está retrayendo, comenzar el posicionamiento de la pieza antes de que deje de fluir el refrigerante y activar el comando del siguiente ciclo en milisegundos tras el cierre de la puerta. En tercer lugar, cero tiempo de inactividad entre ciclos: mientras una persona camina hacia la siguiente estación o se reposiciona, el robot realiza una transición fluida entre tareas, especialmente cuando está integrado en celdas con varias máquinas.
Dónde se acumulan realmente las mejoras
La cifra del 25–40% refleja el rendimiento medio en piezas de complejidad media a alta (por ejemplo, carcasas de aluminio, soportes de acero y componentes fundidos) mecanizadas en centros de mecanizado vertical con ciclos base de 3–5 minutos. Sin embargo, la diferencia real depende menos del robot en sí que de hasta qué punto los procesos anteriores y posteriores lo respaldan:
- Repetibilidad de los dispositivos de fijación: Si la ubicación de la pieza varía más de ±0.1 mm entre cargas, el robot debe compensarlo mediante ajuste guiado por visión o velocidades de aproximación más lentas, reduciendo las mejoras entre un 5% y un 10%. Los dispositivos de fijación estandarizados y endurecidos con pasadores de posicionamiento positivo proporcionan la mayor consistencia.
- Infraestructura de manipulación de materiales: La preparación de piezas mediante transportador, la sujeción de trabajo paletizada y las estaciones automatizadas de desbarbado reducen el tiempo auxiliar. Sin estos elementos, el robot dedica hasta el 30% de su ciclo a desplazarse entre puntos de carga distantes o a esperar la colocación manual de las piezas.
- Preparación de la máquina herramienta: Los CNC con actuadores de puerta rápidos (<1.5 sec), tiempos cortos de cambio de herramienta (<2 sec) y códigos M programables para la comunicación con dispositivos externos permiten una integración más estrecha. Las máquinas antiguas con puertas neumáticas o interfaces de control heredadas suelen limitar la utilización del robot al 70–80%, restringiendo la reducción global del ciclo.
Es fundamental destacar que las mayores mejoras no aparecen en configuraciones de una sola máquina, sino en celdas donde un robot atiende a dos o tres CNC. Aquí, la capacidad del robot para gestionar la lógica de colas, priorizar trabajos urgentes y crear un búfer de piezas entre máquinas transforma el tiempo inactivo en tiempo productivo. En tales configuraciones, el tiempo de ciclo medido por pieza se reduce un 35–40%, mientras que la producción total de la celda aumenta entre 2.2 y 2.6× en comparación con tres máquinas cargadas manualmente.
Por qué el “promedio” no es suficiente para su proyecto
Una reducción del 30% parece convincente, hasta que su pieza específica requiere 12 segundos de carga manual debido a su peso, asimetría o sensibilidad superficial. En ese caso, incluso un robot altamente optimizado puede lograr solo una mejora del 22% porque las limitaciones físicas de manipulación dominan el ciclo. Por el contrario, si su proceso actual incluye 45 segundos de desplazamiento, espera y doble comprobación por carga, el tiempo fijo de carga y descarga de 8 segundos del robot proporciona mucho más que un 30%: restablece todo el ritmo operativo.
Por eso Wuxi Samgins recomienda cuantificar su línea base *antes de* especificar el hardware: registre cinco ciclos consecutivos por turno, anotando las marcas de tiempo exactas de apertura de puerta, retirada de la pieza, reajuste del dispositivo de fijación, colocación de la pieza, cierre de puerta e inicio del programa. Excluya la preparación, el mantenimiento o las paradas no planificadas. A continuación, calcule el tiempo de inactividad mediano: el intervalo entre el cierre de la puerta y el inicio del siguiente programa. Si ese intervalo supera regularmente los 15 segundos, unrobot de carga y descarga para máquinas CNC ofrecerá un ROI cercano al máximo independientemente de la complejidad de la pieza.
Realidades de integración que no puede ignorar
La selección de hardware importa, pero la disciplina de integración importa más. La mayoría de los casos de bajo rendimiento se deben a tres descuidos evitables:
- Subestimar los tiempos de los periféricos: Un robot puede cargar una pieza en 6 segundos, pero si el CNC requiere 4 segundos para volver a poner a cero los ejes tras el cierre de la puerta, ese retraso no se elimina; simplemente se desplaza. Sincronice la lógica del PLC para que el retorno a origen de los ejes comience simultáneamente con el cierre de la puerta.
- Ignorar la deriva térmica en los dispositivos de fijación: A medida que cambia la temperatura ambiente o se acumula el calor de la máquina, la expansión del dispositivo de fijación puede desalinear los puntos de referencia de la pieza. Los robots que dependen únicamente de carga basada en posición, y no de visión o retroalimentación de fuerza, experimentarán tasas de rechazo crecientes después de 4–6 horas de funcionamiento continuo. Las rutinas de compensación térmica o los protocolos de recalibración periódica son imprescindibles para una precisión sostenida.
- Pasar por alto el acceso para mantenimiento: Los brazos robóticos necesitan lubricación regular, inspección de cables y comprobaciones del desgaste de las pinzas. Si el diseño de la celda robótica obliga a una parada total para cada intervención de servicio, el mantenimiento planificado se convierte en tiempo de inactividad no planificado. El montaje modular, las articulaciones abatibles y las escotillas de servicio integradas en los resguardos lo evitan.
No son casos excepcionales: son condiciones habituales en talleres de alta variedad y alta precisión. El equipo de ingeniería de Wuxi Samgins audita habitualmente estos parámetros durante las evaluaciones previas a la instalación, garantizando que la solución propuesta se ajuste a la realidad física del taller, y no solo a las especificaciones del catálogo.
Cuando los posicionadores de soldadura permiten una automatización más amplia
En líneas de fabricación híbridas, donde las piezas mecanizadas por CNC alimentan directamente las celdas de soldadura, elposicionador de soldadura desempeña un papel fundamental para mantener la integridad del ciclo de extremo a extremo. Por ejemplo, un robot que carga un soporte mecanizado en un CNC y después lo transfiere a una estación de soldadura depende de una orientación uniforme de la pieza y una sujeción segura. El posicionador de soldadura de la serie HB proporciona inclinación y rotación programables, permitiendo acceso total a todos los cordones de soldadura sin necesidad de volver a fijar manualmente la pieza. Su regulación de velocidad controlada por VFD garantiza un movimiento suave durante la transferencia robótica, minimizando la desalineación inducida por vibraciones. Con capacidades de carga de 100 kg a 20,000 kg y ángulos de inclinación de hasta 120°, admite desde pequeñas carcasas hasta grandes conjuntos estructurales, manteniendo un flujo ininterrumpido entre las operaciones de mecanizado y unión.
Qué medir después de la instalación
No se base únicamente en el “tiempo de ciclo”. Realice un seguimiento de estas cuatro métricas durante los 30 días posteriores a la puesta en marcha:
- Tiempo de actividad efectivo por CNC (tiempo de funcionamiento de la máquina ÷ tiempo de turno programado): espere 92–95% frente a 78–85% manual)
- Densidad de tareas del operario (minutos dedicados a tareas de valor añadido ÷ minutos totales del turno): debería aumentar entre un 40% y un 60% a medida que la carga manual pasa a supervisión, muestreo de calidad y mantenimiento preventivo
- Rendimiento a la primera pasada: si se mantiene o mejora, la integración es estable; si se deteriora, revise la repetibilidad del dispositivo de fijación o la optimización de la trayectoria del robot
- Variación de la vida útil de la herramienta: una carga uniforme reduce el desgaste de la herramienta inducido por vibraciones; supervise los intervalos de sustitución de insertos en operaciones idénticas
Si el tiempo de actividad efectivo no supera el 90% en dos semanas, investigue la latencia de comunicación del PLC o la estabilidad del vacío de la pinza, no la programación del robot. Si la densidad de tareas del operario se mantiene sin cambios, reevalúe la planificación de redistribución de la carga de trabajo. Estos indicadores revelan si la automatización realmente está acelerando la producción o simplemente reubicando los cuellos de botella.
Para los gerentes de proyecto, la decisión no consiste en adoptar la robótica, sino en seleccionar el nivel adecuado de integración para la madurez actual de su flujo de trabajo, su combinación de piezas y sus limitaciones laborales. La reducción del tiempo de ciclo del 25–40% es alcanzable, pero solo cuando las especificaciones técnicas se ajustan a la realidad operativa. Esa alineación comienza con la medición, no con el marketing.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje