




¿Puede un brazo robótico de carga y descarga de máquinas generar ROI en la producción CNC de alta variedad?
¿Puede un brazo robótico de carga y descarga de máquinas generar ROI en la producción CNC de alta variedad?
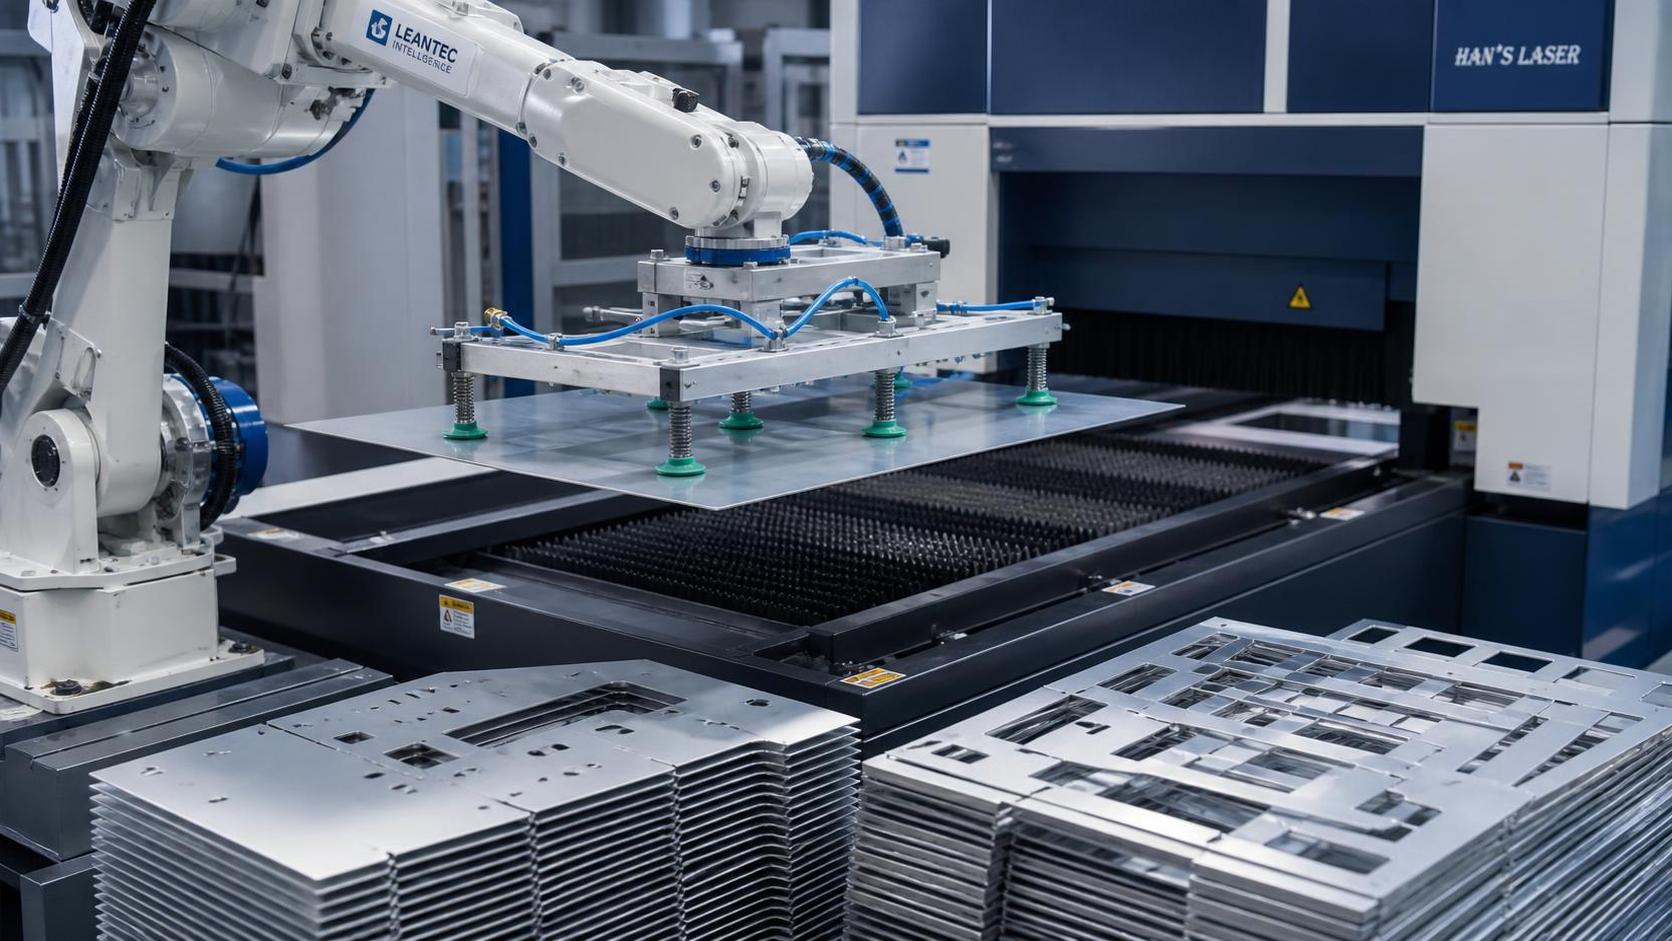
Un brazo robótico de carga y descarga de máquinas puede generar un retorno creíble en la producción CNC de alta variedad, pero solo cuando la inversión se evalúa frente a las fuentes reales de capacidad perdida, y no frente a una cifra estimada de sustitución de mano de obra. El argumento comercial más sólido suele provenir de recuperar tiempo de husillo, estabilizar las ventanas de operación sin supervisión, reducir la variación relacionada con la manipulación y hacer que las tiradas de producción cortas dependan menos de la disponibilidad de un operador concreto.
La alta variedad no hace automáticamente que la carga y descarga robótica sea antieconómica. Sin embargo, sí modifica la ecuación del ROI. En una célula repetitiva de alto volumen, un robot puede justificarse principalmente por el rendimiento. En un entorno de alta variedad, el valor depende más de la rapidez con que la célula puede pasar de una familia de piezas a otra, de la fiabilidad con que puede adaptarse a las variaciones y de cuánto esfuerzo de ingeniería se requiere para mantener la automatización utilizable después del periodo inicial de puesta en marcha.
La pregunta equivocada sobre el ROI es: «¿Cuántos operadores sustituirá el robot?»
La carga y descarga de máquinas suele evaluarse como un proyecto de sustitución directa de mano de obra: comparar el coste anual de un operador con el coste de un robot, una pinza, un sistema de seguridad y la integración. Este enfoque puede producir un resultado engañoso en ambos sentidos. Puede rechazar un proyecto de automatización que protege una capacidad de producción rentable, o aprobar uno que parece atractivo sobre el papel pero genera trabajo excesivo de programación y cambios de configuración.
La pregunta más útil es:¿qué tiempo de máquina económicamente valioso se está perdiendo actualmente porque la carga, descarga, inspección, preparación de piezas, cobertura de turnos o restricciones de supervisión interrumpen la producción?
Una máquina CNC es un activo intensivo en capital. Si espera a que un operador descargue las piezas terminadas, recargue las piezas en bruto, confirme la orientación o reinicie un ciclo tras una interrupción menor, la empresa pierde tiempo de husillo disponible. Un brazo robótico de carga y descarga de máquinas es valioso cuando elimina estas interrupciones recurrentes sin introducir otras nuevas que sean igualmente costosas.
Su aportación no se limita a hacer funcionar una máquina más rápido. El ciclo de corte puede permanecer sin cambios. La ganancia procede de acortar el intervalo sin corte entre ciclos, permitir que la máquina continúe funcionando durante los descansos o fuera de los horarios normales de personal y hacer que el movimiento de las piezas sea más repetible. Para piezas con ciclos de mecanizado largos, el argumento de ahorro de mano de obra por sí solo puede ser débil, pero la operación sin supervisión aún puede modificar sustancialmente la rentabilidad. Para piezas con ciclos cortos, incluso unos pocos segundos de manipulación poco fiable pueden determinar si el robot es un activo o un cuello de botella.
La alta variedad no es una única condición operativa
La «alta variedad» abarca realidades de producción muy diferentes. Un taller que fabrica 80 piezas no relacionadas cada mes tiene un reto de automatización distinto al de un fabricante que produce 15 familias recurrentes de piezas en tamaños de lote variables. Ambos pueden describirse como de alta variedad, pero la segunda operación suele ser mucho más adecuada para la carga y descarga robótica porque su variación puede organizarse.
La distinción crítica es entrevariación repetible y variación no estructurada. La variación repetible incluye familias de piezas con dimensiones predecibles, superficies de agarre conocidas, utillajes establecidos y programas CNC recurrentes. La variación no estructurada incluye trabajos únicos, piezas en bruto de entrada inconsistentes, cambios manuales de utillaje sin una ubicación estandarizada, tiempos de ciclo de mecanizado inciertos o piezas que requieren una evaluación visual frecuente antes de la carga.
Un robot no necesita que todas las piezas sean idénticas. Necesita que el sistema de producción alrededor de la pieza esté suficientemente controlado. Palés estandarizados, ubicaciones de referencia consistentes, configuraciones compatibles de plato o mordaza, presentación estable de materia prima y condiciones de fin de ciclo documentadas reducen la carga de ingeniería de ejecutar múltiples trabajos a través de una sola célula.
Por eso, el tamaño de lote, por sí solo, es un criterio de selección incompleto. Un lote de 20 piezas que se repite cada semana y utiliza la misma lógica de agarre puede ser un mejor candidato para la automatización que un lote de 300 piezas que aparece solo una vez y requiere un efector final personalizado. La recurrencia, los elementos comunes y la disciplina de cambio de configuración importan tanto como el volumen.
Dónde se genera realmente el retorno financiero
El coste total de una célula de carga y descarga incluye mucho más que el brazo robótico. Un modelo creíble debe incluir el robot, el controlador del robot, el utillaje de extremo de brazo, el equipo de presentación de piezas, los resguardos o medidas de seguridad colaborativa, las interfaces con la máquina CNC, la visión o detección cuando se requiera, la instalación, la programación, las pruebas de aceptación, la formación, las piezas de repuesto y el soporte continuo. La preparación del suelo, los trabajos eléctricos, el suministro neumático, la gestión de virutas y refrigerante, así como cualquier modificación de la máquina, también deben figurar claramente en el presupuesto.
Frente a esos costes, la parte de valor debe construirse a partir de evidencias operativas y no de supuestos generales. Entre los datos útiles se incluyen:
- el tiempo medio de ciclo de mecanizado y el tiempo medio de carga/descarga manual;
- el tiempo real de inactividad de la máquina causado por la disponibilidad del operador;
- las horas de producción planificadas frente a las horas de operación productiva del husillo;
- la frecuencia y duración de los cambios de trabajo;
- los desperdicios, retrabajos o paradas de máquina relacionados con una manipulación inconsistente;
- el valor de la producción adicional que puede venderse o utilizarse para reducir la subcontratación;
- las posibilidades de reasignación de mano de obra en lugar de una reducción estimada de plantilla; y
- los requisitos de mantenimiento, programación y supervisión después de la puesta en marcha.
No todas las horas de máquina recuperadas tienen el mismo valor. Si la planta tiene capacidad sobrante y ningún proceso posterior restringido, más horas de husillo pueden no generar inmediatamente un margen incremental. Sin embargo, si la máquina CNC relevante es un cuello de botella de producción, las horas adicionales fiables pueden tener un valor económico mucho mayor que el salario por hora de la persona que antes la cargaba.
Por lo tanto, la mano de obra debe tratarse con cuidado. Si un operador sigue siendo necesario para la configuración, los controles durante el proceso, el desbarbado, la reposición de material y la gestión de excepciones, el robot puede no eliminar un puesto. Aun así, puede mejorar la operación si permite que un empleado cualificado supervise más de un proceso, dedique menos tiempo a la manipulación repetitiva o cubra tareas de configuración y calidad de mayor valor. Los ahorros basados en horas extra evitadas, una menor dependencia de turnos difíciles de cubrir o una menor dependencia de mano de obra temporal deben separarse de los ahorros basados en una reducción real de horas de trabajo.
El tiempo de ciclo solo es útil si la célula puede mantenerlo
Los proveedores pueden demostrar una secuencia impresionante de recogida y colocación, pero una decisión de compra debe centrarse en el ciclo sostenido de la célula completa. Esto incluye la operación de la puerta, el accionamiento del plato o la mordaza, la orientación de la pieza, la aproximación y retirada del robot, el soplado o drenaje del refrigerante, las señales de confirmación, el depósito de la pieza y la recuperación ante excepciones normales.
Para ciclos CNC cortos, el movimiento del robot debe medirse frente al ciclo de la máquina con especial cuidado. Un robot que añade varios segundos a cada pieza puede eliminar la ganancia prevista. Para ciclos más largos, la prioridad pasa a ser una operación fiable durante periodos prolongados: suficiente capacidad de materia prima, acumulación segura de piezas terminadas, evacuación predecible de virutas, control adecuado del refrigerante y recuperación segura cuando el proceso se detiene.
El utillaje de extremo de brazo suele ser el límite práctico de la flexibilidad. Una simple pinza de dos dedos puede funcionar bien con piezas en bruto rígidas y consistentes que tengan superficies de agarre accesibles. Fundiciones complejas, piezas de pared delgada, componentes aceitosos, bordes afilados, piezas con dimensiones cambiantes o componentes que no toleran marcas estéticas pueden requerir mordazas personalizadas, pinzas neumáticas o eléctricas, manipulación magnética, sistemas de vacío, elementos de posicionamiento mecánico o múltiples herramientas.
Cada capacidad añadida puede mejorar la cobertura entre familias de piezas, pero también añade coste de compra, requisitos de mantenimiento, tiempo de preparación y posibles puntos de fallo. El objetivo no debe ser automatizar todas las piezas concebibles. Debe ser definir una cartera estable de piezas que aporte suficientes horas productivas para justificar la célula.
La economía de los cambios de configuración determina si «flexible» significa rentable
Una célula de alta variedad no debe juzgarse simplemente por si puede procesar productos diferentes. La medida relevante es el esfuerzo necesario para cambiar entre ellos. Si cada pieza nueva requiere un programador, trayectorias de robot personalizadas, reposicionamiento manual de sensores, ajustes de seguridad distintos y largas pruebas de funcionamiento, la flexibilidad existe en teoría, pero puede tener poco valor comercial.
Un diseño robusto de célula reduce la variación en su origen. Esto puede implicar dimensiones comunes de palés, sujeción estandarizada de piezas, ubicaciones repetibles de bandejas, una biblioteca definida de mordazas de pinza, identificación de trabajos mediante código de barras o RFID y recetas que vinculen un número de pieza con los ajustes de CNC, robot e inspección. Cuando la orientación de la pieza varía, la visión puede ser útil, pero debe resolver un problema claramente identificado en lugar de compensar una presentación deficiente del material.
También existe una cuestión de gobernanza. Alguien debe responsabilizarse del proceso de liberación de piezas para la célula robótica. Los trabajos nuevos no deben añadirse de manera casual porque una pieza «parece similar». La liberación debe verificar la seguridad de agarre, la distancia libre frente a colisiones, las señales de interfaz de la máquina, el comportamiento de las virutas, la orientación de la pieza, el estado del utillaje y la respuesta correcta ante una recogida fallida o un ciclo incompleto. Esta disciplina puede parecer administrativa, pero protege el ROI esperado frente a interrupciones evitables.
La seguridad y la compatibilidad de la máquina son riesgos de compra, no aspectos secundarios
Un robot solo puede operar con la eficacia que permita su interfaz con la máquina CNC. Las máquinas herramienta antiguas pueden necesitar actualizaciones de interfaz antes de poder intercambiar de forma fiable señales de inicio de ciclo, finalización de ciclo, puerta, sujeción, alarma y parada de emergencia. Un licitador debe especificar exactamente qué señales están disponibles, cuáles son necesarias y quién es responsable de validarlas.
El diseño de seguridad también afecta tanto al coste de capital como al tiempo de funcionamiento útil. La elección entre resguardos perimetrales, acceso con enclavamiento, escáneres de seguridad, operación colaborativa o una disposición híbrida debe basarse en los peligros reales de la célula. Un robot «colaborativo» no hace automáticamente segura una aplicación sin resguardos. Los componentes afilados, las puertas de máquina en movimiento, los utillajes neumáticos, las piezas calientes, los fluidos de corte y los puntos de atrapamiento pueden requerir medidas de protección independientemente de la clase de carga útil del robot.
Para la adquisición transfronteriza de equipos, el contrato debe asignar claramente la responsabilidad sobre la documentación de conformidad, la compatibilidad eléctrica, los manuales, la validación de seguridad, el soporte de instalación y los criterios de aceptación para el mercado de destino. ISO 10218 se cita ampliamente para la seguridad de robots industriales, mientras que ISO/TS 15066 es relevante para aplicaciones de robots colaborativos; ninguna de estas normas elimina la necesidad de una evaluación de riesgos de la instalación completa. La célula entregada, y no el brazo robótico de forma aislada, es lo que debe operar de forma segura y fiable.
No confunda la carga y descarga de máquinas con una automatización robótica más amplia
Los equipos de compras a veces comparan sistemas que resuelven problemas de producción diferentes simplemente porque cada uno contiene robots industriales. Una célula de carga y descarga de máquinas está diseñada en torno al flujo de piezas hacia dentro y fuera de una máquina CNC. Su rentabilidad depende de la utilización de la máquina, la consistencia de la manipulación y los cambios rápidos de trabajo. La automatización de soldadura, en cambio, se evalúa mediante el acceso a la soldadura, la repetibilidad de las juntas, los requisitos de deposición, el control de la distorsión térmica y el posicionamiento de la pieza de trabajo.
Por ejemplo, elBR-2010A Pro/XB12-A8DP MAX Eight-Axle Cantilever Dual-Motor está configurado para operaciones de soldadura coordinadas, incluido el trabajo con dos robots alrededor de una sola mesa de operación y la soldadura por zonas de piezas de trabajo más largas. Su lógica de diseño puede ser relevante para una instalación de fabricación que evalúe varias inversiones en automatización, pero no debe tratarse como una referencia sustitutiva para una célula de carga y descarga CNC. Combinar casos de uso de automatización no relacionados en un único modelo de ROI oculta la restricción operativa que cada sistema pretende abordar.
Un umbral de aprobación práctico
Los mejores candidatos rara vez son las piezas más complejas de la instalación. Generalmente son piezas o familias de piezas que combinan demanda recurrente, sujeción estable, requisitos de manipulación gestionables, duración suficiente del ciclo de máquina y un nivel significativo de capacidad sin supervisión perdida. La célula también debe tener un proceso alternativo claro cuando se produzca un fallo de la pinza, escasez de material, alarma de herramienta o problema de calidad.
Antes de aprobar la inversión, exija que el sistema propuesto procese piezas representativas, no solo muestras ideales. La evaluación debe incluir las piezas planificadas más pequeñas y más grandes, condiciones de superficie típicas, cambios de lote esperados, condiciones realistas de refrigerante y virutas, y las intervenciones normales del operador que se producen durante la producción. Los criterios de aceptación deben definir la producción sostenida, el tiempo de cambio de configuración, la fiabilidad de la manipulación, el rendimiento de las funciones de seguridad, los procedimientos de recuperación y la entrega de documentación. Una demostración que completa unos pocos ciclos no demuestra un proceso económicamente estable.
Un brazo robótico de carga y descarga de máquinas genera ROI en la producción CNC de alta variedad cuando se utiliza para automatizar una parte disciplinada y repetible de la carga de trabajo, en lugar de imponer automatización sobre una variación no controlada. La inversión se debilita cuando la organización espera que el robot compense utillajes inconsistentes, un flujo de piezas mal definido, señales de máquina poco fiables o trabajos únicos frecuentes. La decisión central no es si los robots son suficientemente flexibles para una alta variedad. Es si el sistema de producción tiene suficiente estructura repetible para que la flexibilidad pueda convertirse en disponibilidad sostenida de la máquina y margen medible.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje