




Может ли роботизированная рука для обслуживания станков обеспечить окупаемость инвестиций в условиях многономенклатурного производства на станках с ЧПУ?
Может ли роботизированная рука для обслуживания станков обеспечить окупаемость инвестиций в условиях многономенклатурного производства на станках с ЧПУ?
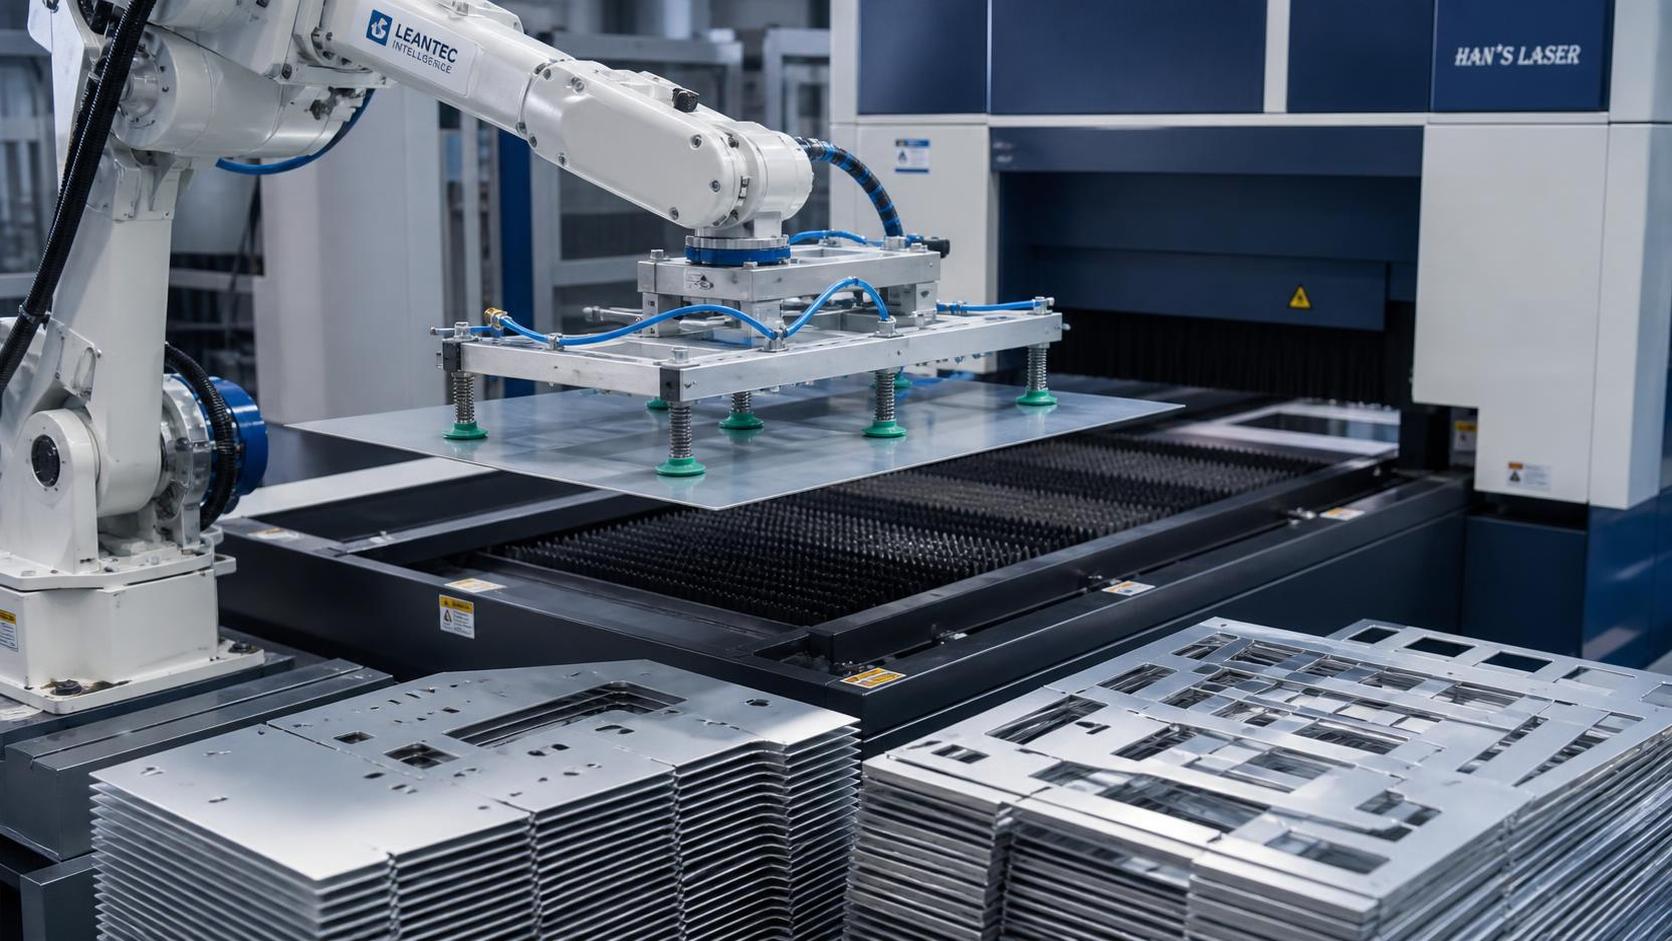
Роботизированная рука для обслуживания станков может обеспечить убедительную окупаемость при многономенклатурном производстве на станках с ЧПУ, но только если инвестиции оцениваются с учетом реальных источников потери производственной мощности, а не на основе предполагаемого показателя замещения рабочей силы. Наиболее весомое экономическое обоснование обычно связано с возвратом времени работы шпинделя, стабилизацией периодов работы без присутствия оператора, снижением вариативности, связанной с перемещением деталей, и уменьшением зависимости коротких производственных серий от доступности конкретного оператора.
Многономенклатурное производство не делает роботизированное обслуживание экономически нецелесообразным автоматически. Однако оно меняет уравнение ROI. В повторяющейся ячейке с большим объемом выпуска робот может быть оправдан главным образом за счет производительности. В условиях многономенклатурного производства ценность в большей степени зависит от того, насколько быстро ячейка может переходить между семействами деталей, насколько надежно она может учитывать вариации и сколько инженерных усилий требуется для сохранения пригодности автоматизации к использованию после первоначального периода ввода в эксплуатацию.
Неверный вопрос об ROI: «Сколько операторов заменит робот?»
Обслуживание станков часто оценивают как проект прямого замещения труда: сравнивают годовые затраты на оператора со стоимостью робота, захвата, системы безопасности и интеграции. Такой подход может дать вводящий в заблуждение результат в обоих направлениях. Он может отклонить проект автоматизации, защищающий прибыльную производственную мощность, или одобрить проект, который выглядит привлекательным на бумаге, но создает чрезмерный объем работ по программированию и переналадке.
Более полезный вопрос: какое экономически ценное машинное время в настоящее время теряется из-за того, что загрузка, выгрузка, контроль, подготовка деталей, покрытие смен или ограничения по присутствию персонала прерывают производство?
Станок с ЧПУ является капиталоемким активом. Если он ожидает оператора для выгрузки готовых деталей, повторной загрузки заготовок, подтверждения ориентации или перезапуска цикла после незначительного прерывания, предприятие теряет доступное время работы шпинделя. Роботизированная рука для обслуживания станков ценна тогда, когда устраняет эти повторяющиеся прерывания, не создавая новых, столь же дорогостоящих.
Ее вклад не ограничивается более быстрой работой станка. Цикл резания может остаться неизменным. Выгода достигается за счет сокращения интервала без резания между циклами, возможности продолжать работу станка во время перерывов или вне обычных периодов укомплектования персоналом, а также за счет повышения повторяемости перемещения деталей. Для деталей с длительными циклами обработки аргумент только в пользу экономии труда может быть слабым, однако работа без присутствия оператора все равно способна существенно изменить экономику. Для деталей с короткими циклами даже несколько секунд ненадежного перемещения могут определить, станет ли робот активом или узким местом.
Многономенклатурное производство — не единое производственное условие
Понятие «многономенклатурное производство» охватывает совершенно разные производственные реалии. Цех, выпускающий 80 несвязанных между собой деталей ежемесячно, сталкивается с иной задачей автоматизации, чем производитель, выпускающий 15 повторяющихся семейств деталей переменными партиями. Оба могут характеризовать себя как многономенклатурное производство, но вторая операция обычно значительно лучше подходит для роботизированного обслуживания, поскольку ее вариативность можно организовать.
Критическое различие заключается междуповторяемой вариативностью и неструктурированной вариативностью. Повторяемая вариативность включает семейства деталей с предсказуемыми размерами, известными поверхностями захвата, отлаженной оснасткой и повторяющимися программами ЧПУ. Неструктурированная вариативность включает единичные работы, нестабильные поступающие заготовки, ручную смену оснастки без стандартизированного расположения, неопределенное время цикла обработки или детали, требующие частой визуальной оценки перед загрузкой.
Роботу не требуется, чтобы каждая деталь была идентичной. Необходимо, чтобы производственная система вокруг детали была достаточно контролируемой. Стандартизированные паллеты, неизменные положения баз, совместимые схемы патронов или тисков, стабильная подача сырья и документированные условия окончания цикла снижают инженерную нагрузку при выполнении нескольких заданий в одной ячейке.
Именно поэтому размер партии сам по себе является неполным критерием отбора. Партия из 20 деталей, которая повторяется каждую неделю и использует одну и ту же логику захвата, может быть лучшим кандидатом для автоматизации, чем партия из 300 деталей, появляющаяся лишь однажды и требующая специального концевого эффектора. Повторяемость, общность и дисциплина переналадки имеют такое же значение, как и объем.
Где фактически формируется финансовая отдача
Общая стоимость ячейки обслуживания включает значительно больше, чем роботизированную руку. Достоверная модель должна включать робота, контроллер робота, инструмент на конце руки, оборудование подачи деталей, ограждения или совместные меры безопасности, интерфейсы со станком с ЧПУ, системы машинного зрения или датчики при необходимости, монтаж, программирование, приемочные испытания, обучение, запасные части и постоянную поддержку. Подготовка пола, электрические работы, подача сжатого воздуха, управление стружкой и СОЖ, а также любые модификации станка также должны быть учтены в бюджете.
В сопоставлении с этими затратами расчет ценности должен основываться на эксплуатационных данных, а не на общих предположениях. Полезные исходные данные включают:
- среднее время цикла обработки и среднее время ручной загрузки/выгрузки;
- фактическое время простоя станка, вызванное доступностью оператора;
- запланированные часы производства в сравнении с часами продуктивной работы шпинделя;
- частоту и продолжительность переналадок между заданиями;
- брак, доработку или остановки станка, связанные с непоследовательным перемещением деталей;
- ценность дополнительного выпуска, который можно продать или использовать для сокращения субподрядных работ;
- возможности перераспределения труда вместо предполагаемого сокращения численности персонала; и
- требования к техническому обслуживанию, программированию и надзору после запуска.
Не каждый возвращенный час работы станка имеет одинаковую ценность. Если у предприятия есть резервная мощность и отсутствует ограниченный последующий процесс, большее количество часов работы шпинделя может не создать дополнительную маржу немедленно. Однако если соответствующий станок с ЧПУ является производственным узким местом, дополнительные надежные часы могут иметь значительно более высокую экономическую ценность, чем почасовая заработная плата работника, который ранее его загружал.
Поэтому к труду следует подходить взвешенно. Если оператор по-прежнему необходим для наладки, контроля в процессе, удаления заусенцев, пополнения материала и обработки исключительных ситуаций, робот может не устранить должность. Тем не менее он может улучшить операцию, если позволит одному квалифицированному сотруднику контролировать более одного процесса, тратить меньше времени на повторяющееся перемещение деталей или выполнять более ценные задачи по наладке и контролю качества. Экономию за счет предотвращения сверхурочной работы, снижения зависимости от смен, которые сложно укомплектовать, или меньшей зависимости от временного персонала следует отделять от экономии, основанной на фактическом сокращении трудозатрат.
Время цикла полезно только в том случае, если ячейка может его поддерживать
Поставщики могут демонстрировать впечатляющую последовательность захвата и перемещения, однако решение о закупке должно быть сосредоточено на устойчивом цикле всей ячейки. Он включает работу двери, срабатывание патрона или тисков, ориентацию детали, подход и отход робота, обдув или слив СОЖ, сигналы подтверждения, укладку детали и восстановление после обычных исключений.
Для коротких циклов ЧПУ движение робота необходимо оценивать относительно машинного цикла с особой тщательностью. Робот, добавляющий несколько секунд на каждую деталь, может свести на нет предполагаемую выгоду. Для более длительных циклов приоритет смещается на надежную работу в течение продолжительных периодов: достаточную емкость для сырья, надежное накопление готовых деталей, предсказуемое удаление стружки, адекватный контроль СОЖ и безопасное восстановление при остановке процесса.
Инструмент на конце руки часто является практическим ограничением гибкости. Простой двухпальцевый захват может хорошо работать с жесткими, одинаковыми заготовками с доступными поверхностями захвата. Сложные отливки, тонкостенные детали, маслянистые компоненты, острые кромки, детали с изменяющимися размерами или компоненты, не допускающие косметических следов, могут требовать специальных кулачков, пневматических или электрических захватов, магнитного перемещения, вакуумных систем, механических элементов базирования или нескольких инструментов.
Каждая дополнительная возможность может расширить охват семейств деталей, но также увеличивает закупочную стоимость, требования к техническому обслуживанию, время наладки и количество потенциальных точек отказа. Цель не должна состоять в автоматизации каждой мыслимой детали. Она должна заключаться в определении стабильного портфеля деталей, обеспечивающего достаточное количество продуктивных часов для обоснования ячейки.
Экономика переналадки определяет, означает ли «гибкий» — «прибыльный»
Многономенклатурную ячейку не следует оценивать лишь по тому, способна ли она обрабатывать разные изделия. Важным показателем являются усилия, необходимые для перехода между ними. Если каждая новая деталь требует программиста, индивидуальных траекторий робота, ручного перемещения датчиков, иных настроек безопасности и длительных пробных запусков, гибкость существует теоретически, но может иметь незначительную коммерческую ценность.
Надежная конструкция ячейки сокращает вариативность в ее источнике. Это может включать общие размеры паллет, стандартизированную зажимную оснастку, повторяемые положения лотков, определенную библиотеку кулачков захвата, идентификацию задания по штрихкоду или RFID и рецепты, связывающие номер детали с настройками ЧПУ, робота и контроля. Когда ориентация деталей различается, машинное зрение может быть полезным, но оно должно решать четко определенную проблему, а не компенсировать плохую подачу материала.
Существует также вопрос управления. Кто-то должен отвечать за процесс допуска деталей в роботизированную ячейку. Новые задания не следует добавлять без должной проверки только потому, что деталь «выглядит похожей». Допуск должен проверять надежность захвата, зазор для предотвращения столкновений, сигналы интерфейса станка, поведение стружки, ориентацию детали, состояние оснастки и правильную реакцию на неудачный захват или неполный цикл. Эта дисциплина может казаться административной, но она защищает ожидаемый ROI от потерь из-за предотвратимых прерываний.
Безопасность и совместимость со станком — это риски закупки, а не второстепенные вопросы
Робот может работать лишь настолько эффективно, насколько это позволяет его интерфейс со станком с ЧПУ. Старым станкам может потребоваться модернизация интерфейса, прежде чем они смогут надежно обмениваться сигналами запуска цикла, завершения цикла, двери, зажима, аварийного сигнала и аварийной остановки. Участник тендера должен точно указать, какие сигналы доступны, какие требуются и кто отвечает за их проверку.
Конструкция системы безопасности также влияет как на капитальные затраты, так и на полезное время работы. Выбор между периметральным ограждением, доступом с блокировкой, сканерами безопасности, совместной работой или гибридной схемой должен основываться на фактических опасностях ячейки. «Коллаборативный» робот не делает применение автоматически безопасным без ограждения. Острые компоненты, движущиеся двери станка, пневматическая оснастка, горячие детали, смазочно-охлаждающие жидкости и зоны защемления могут требовать защитных мер независимо от класса грузоподъемности робота.
При трансграничной закупке оборудования договор должен четко распределять ответственность за документацию по соответствию, электрическую совместимость, руководства, валидацию безопасности, поддержку при монтаже и критерии приемки для рынка назначения. ISO 10218 широко применяется в качестве ссылки для безопасности промышленных роботов, а ISO/TS 15066 относится к применениям коллаборативных роботов; ни один из этих стандартов не отменяет необходимости оценки рисков полной установки. Именно поставленная ячейка, а не роботизированная рука сама по себе, должна работать безопасно и надежно.
Не путайте обслуживание станков с более широкой роботизированной автоматизацией
Закупочные команды иногда сравнивают системы, решающие разные производственные задачи, просто потому, что каждая из них содержит промышленных роботов. Ячейка обслуживания станка предназначена для потока деталей в станок с ЧПУ и из него. Ее экономика зависит от загрузки станка, стабильности перемещения и быстрой переналадки заданий. Автоматизация сварки, напротив, оценивается по доступу к сварному шву, повторяемости соединений, требованиям к наплавке, контролю тепловой деформации и позиционированию заготовки.
Например, BR-2010A Pro/XB12-A8DP MAX Eight-Axle Cantilever Dual-Motor настроен для скоординированных сварочных операций, включая работу двух роботов вокруг одного рабочего стола и зональную сварку более длинных заготовок. Его логика конструкции может быть актуальна для производственного предприятия, оценивающего несколько инвестиций в автоматизацию, однако его не следует рассматривать как заменяющий эталон для ячейки обслуживания станков с ЧПУ. Объединение несвязанных сценариев автоматизации в одной модели ROI скрывает производственное ограничение, на устранение которого предназначена каждая система.
Практический порог одобрения
Лучшими кандидатами редко являются самые сложные детали на предприятии. Обычно это детали или семейства деталей, сочетающие повторяющийся спрос, стабильную зажимную оснастку, управляемые требования к перемещению, достаточную продолжительность машинного цикла и существенный объем потерянной мощности для работы без присутствия оператора. Ячейка также должна иметь четкий резервный процесс на случай неисправности захвата, нехватки материала, сигнала тревоги инструмента или проблемы с качеством.
Перед одобрением инвестиций потребуйте, чтобы предлагаемая система обрабатывала репрезентативные детали, а не только идеальные образцы. Оценка должна включать наименьшие и наибольшие планируемые детали, типичные состояния поверхности, ожидаемые изменения партий, реалистичные условия СОЖ и стружки, а также обычные вмешательства оператора, происходящие в ходе производства. Критерии приемки должны определять устойчивую производительность, время переналадки, надежность перемещения, функционирование систем безопасности, процедуры восстановления и предоставление документации. Демонстрация, выполняющая несколько циклов, не является доказательством экономически стабильного процесса.
Роботизированная рука для обслуживания станков обеспечивает ROI в многономенклатурном производстве с ЧПУ, когда она используется для автоматизации дисциплинированной, повторяемой части рабочей нагрузки, а не для навязывания автоматизации неуправляемой вариативности. Инвестиция становится слабой, когда организация ожидает, что робот компенсирует нестабильную оснастку, плохо определенный поток деталей, ненадежные сигналы станка или частые единичные задания. Центральный вопрос заключается не в том, достаточно ли роботы гибки для многономенклатурного производства. Он заключается в том, имеет ли производственная система достаточно повторяемой структуры, чтобы гибкость могла быть преобразована в устойчивую доступность станка и измеримую маржу.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение