




¿Puede un robot de manipulación para descarga de máquinas manejar de forma fiable piezas fundidas calientes a más de 300 °C sin deriva térmica?
¿Puede un robot de manipulación para descarga de máquinas manejar de forma fiable piezas fundidas calientes a más de 300 °C sin deriva térmica?
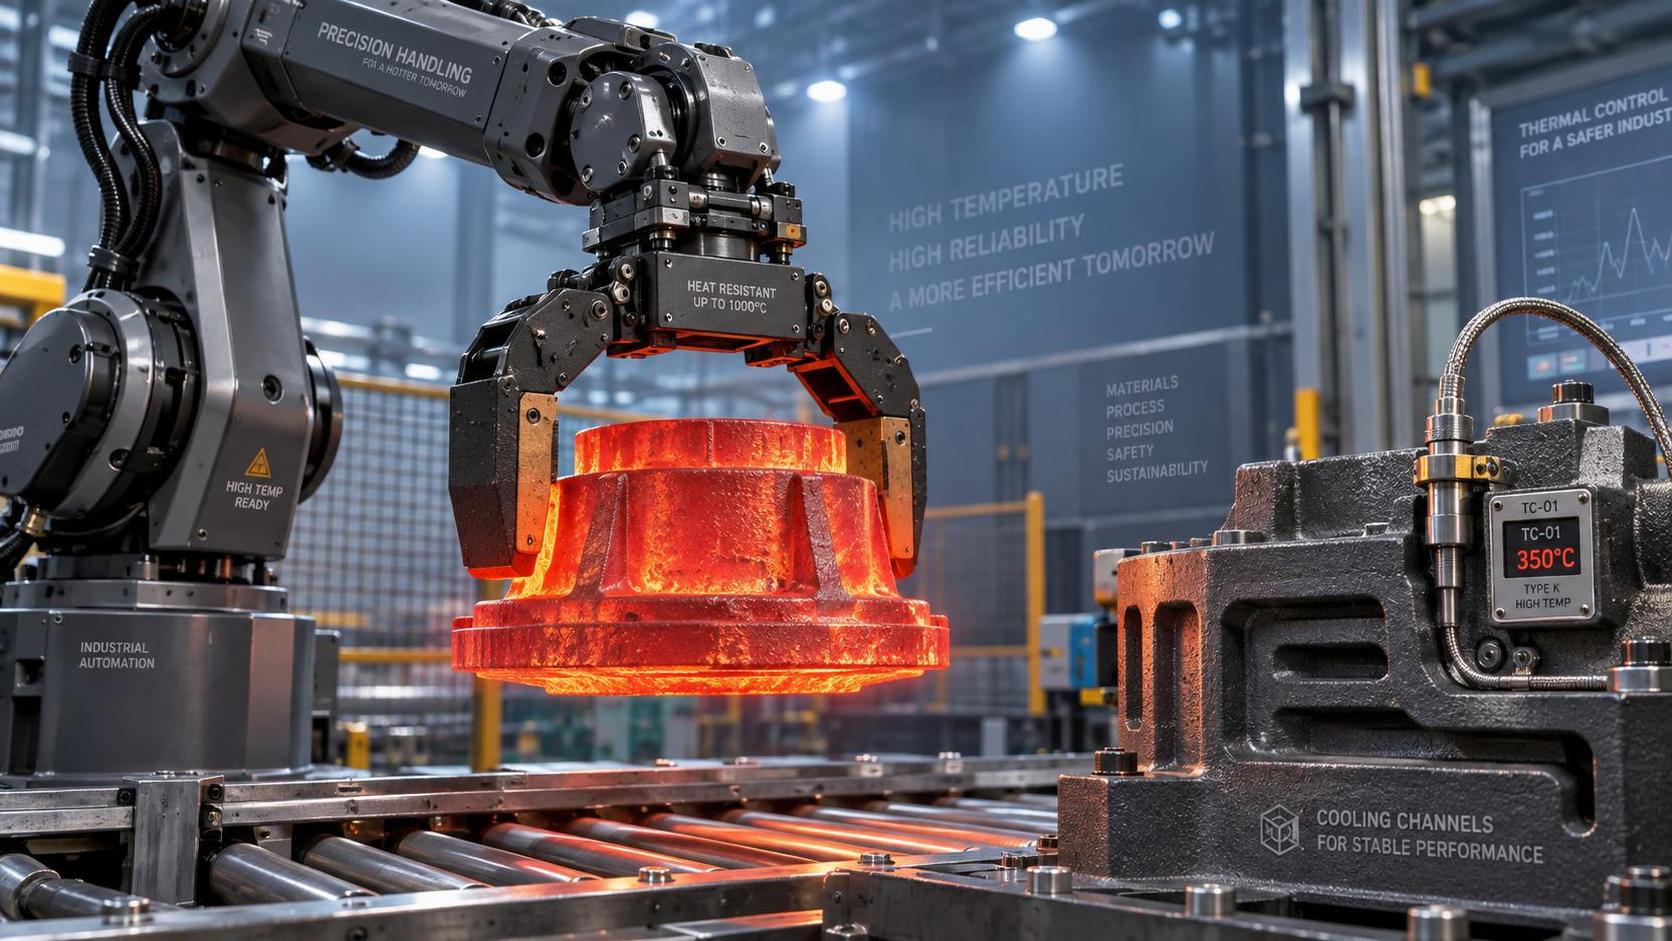
¿Puede un robot de manipulación para descarga de máquinas manejar de forma fiable piezas fundidas calientes por encima de 300°C sin deriva térmica?
Sí, pero solo bajo condiciones estrictamente controladas, y no todos los sistemas etiquetados como «aptos para altas temperaturas» cumplen los requisitos funcionales del posprocesamiento de fundición de precisión. Para los evaluadores técnicos que valoran la automatización de líneas de fundición, la verdadera pregunta no es si unrobot de manipulación para descarga de máquinas puede resistir cerca de piezas al rojo vivo, sino si mantiene una repetibilidad submilimétrica, una fuerza de agarre constante y una trayectoria segura durante ciclos prolongados cuando el calor radiante ambiental supera los 300°C.
La deriva térmica en este caso no es teórica. Es mecánica: expansión en brazos de aleación de aluminio, cambios de viscosidad en el fluido hidráulico, ruido en la señal del codificador provocado por bobinados de motor calentados y error posicional acumulativo en los bucles de retroalimentación de servos, todo ello converge para degradar la precisión de recogida y colocación tras solo 15–20 minutos de funcionamiento continuo cerca de piezas recién coladas de hierro dúctil o acero. Los informes de campo de fundiciones europeas confirman que los robots clasificados «hasta 400°C» a menudo empiezan a desviarse más de ±0.8 mm a 320°C; una tolerancia admisible para la manipulación en bruto, pero inaceptable para el mecanizado CNC posterior, donde la desalineación puede provocar la rotura de herramientas o el desecho de tochos.
Tres capas de diseño no negociables, no solo especificaciones, determinan la fiabilidad
La mayoría de los proveedores citan la temperatura máxima de funcionamiento como un único valor. Esto es engañoso. Lo importante es cómo interactúan tres capas interdependientes bajo una carga radiante sostenida:
- Estabilidad térmica estructural: Los materiales del bastidor deben resistir tanto el calentamiento conductivo (por contacto con la pinza) como el calentamiento radiante (procedente de la fundición circundante). Las bases de hierro fundido con revestimientos de polímero reforzado con grafito superan a las extrusiones estándar de aluminio por debajo de 350°C, pero requieren canales de refrigeración activa si el aire ambiente supera los 70°C. Las articulaciones críticas, especialmente los actuadores de muñeca y hombro, deben utilizar aleaciones con bajo coeficiente de expansión (p. ej., Invar 36) o rodamientos cerámicos. Los servos industriales estándar rara vez cumplen estos requisitos.
- Arquitectura de compensación en tiempo real: El aislamiento pasivo retrasa la transferencia de calor; no elimina la deriva. Los sistemas fiables integran matrices de termopares en seis puntos estratégicos (base, articulación del brazo, carcasa de muñeca, montaje del efector final, entrada del armario de control, fuente de alimentación) que alimentan datos a algoritmos de corrección cinemática de bucle cerrado. Estos no solo ajustan la posición; también modulan dinámicamente los perfiles de aceleración y el par de agarre. Los sistemas que carecen de esta capa pueden mantener una pose estática a 300°C, pero fallan en trayectorias repetibles durante transferencias multieje.
- Endurecimiento del sistema de control: Los PLC y controladores de movimiento con clasificación IP65 no son suficientes. Con exposición radiante a 300°C, las temperaturas superficiales de las envolventes alcanzan habitualmente 90–110°C, incluso con protección de aire forzado. Una verdadera resistencia requiere PCB con recubrimiento conformado, condensadores de tántalo de alta temperatura y aislamiento óptico en todos los canales de E/S. La certificación CE por sí sola no garantiza esto: EN 60204-1 cubre la seguridad general, no la resistencia térmica de la electrónica integrada. La conformidad de procesos ISO 9001 facilita la trazabilidad, pero no impedirá que un amplificador servo reduzca su rendimiento a una temperatura interna de 85°C.
Dónde la deriva térmica se convierte en un riesgo operativo, no solo técnico
La deriva se manifiesta de forma diferente según la etapa del proceso. En la descarga, es más peligrosa durante la transición entre la retirada de la pieza fundida y su posicionamiento en un transportador de temple o una estación de inspección. Un error acumulativo de 0.5 mm durante 10 ciclos puede provocar:
- Desalineación de la pinza que cause deslizamiento o rayado superficial en bridas mecanizadas;
- Colisión con utillajes adyacentes debido a vectores de aproximación desviados;
- Microimpactos repetidos en la interfaz pinza-pieza fundida que aceleran el desgaste de los dedos con revestimiento refractario;
- Paradas no planificadas por ciclos de recalibración que superan los 12 minutos por turno, erosionando el ROI más rápido que cualquier coste de hardware.
Es fundamental señalar que la deriva no es lineal. Se acelera de forma no lineal por encima de 320°C. Las pruebas a 300°C durante 30 minutos generan una falsa confianza si el proceso real implica piezas fundidas a 350°C manipuladas cada 90 segundos. La masa térmica importa: una pieza fundida de hierro nodular de 45 kg irradia ~1.8 kW/m² a 350°C, suficiente para elevar la temperatura ambiente local en 25°C dentro de 1.5 m. La geometría de colocación del robot —distancia, blindaje y flujo de aire— determina directamente si la deriva sigue siendo controlable o se agrava en cascada.
Alternativas según el contexto y por qué son importantes para la evaluación
No todos los desafíos de manipulación en caliente requieren una célula robótica completa. Para fundiciones de lotes medianos a grandes que procesan familias de piezas mixtas, un enfoque híbrido suele ofrecer mayor tiempo de actividad y una menor carga de validación. Considere este escenario: las piezas fundidas salen del molde a 380°C, se enfrían hasta 280°C en 90 segundos sobre un horno de rodillos y luego requieren una orientación precisa para el desbarbado o la preparación de taladrado. En este caso, unataladradora radial cargada manualmente con sujeción hidráulica y guías endurecidas, capaz de mantener una precisión posicional de ±0.02 mm en todo su recorrido de husillo de 500 mm, puede ser más fiable que intentar un posicionamiento robótico a temperatura máxima. Su masa térmica se estabiliza más rápidamente y su rigidez mecánica evita la complejidad de los bucles de retroalimentación de la compensación basada en servos.
Esto no es un rechazo de la robótica; es una comprobación de alineación. Si su cuello de botella es la velocidad de carga en una línea CNC, priorice los efectores finales reforzados térmicamente y la optimización de trayectorias fuera de línea por encima de la capacidad de carga nominal. Si se trata de la seguridad del operario cerca de las zonas de vertido, puede ser suficiente un blindaje pasivo + posicionamiento aproximado guiado por visión hasta que las piezas fundidas bajen de 250°C. La solución adecuada depende menos de lo que el robot *puede* hacer a 300°C y más de en qué punto de su perfil térmico *debe* actuar, y de qué tolerancia permite el proceso posterior.
Qué verificar, no solo especificar, antes de la compra
Evite basarse en los informes de pruebas térmicas de los proveedores. En su lugar, solicite:
- Vídeo con marca de tiempo de pruebas de repetibilidad de ≥100 ciclos a la temperatura objetivo de sus piezas fundidas (no a la temperatura de la cámara ambiente), con superposición de la posición TCP real frente a la comandada;
- Lista completa de materiales que destaque los coeficientes térmicos de todos los componentes estructurales y de accionamiento, no solo etiquetas de «alta temperatura»;
- Documentación sobre la latencia y la frecuencia de actualización del algoritmo de compensación térmica (se requieren menos de 10 ms para la corrección dinámica de trayectorias);
- Validación de las curvas de reducción de rendimiento del armario de control, específicamente la temperatura ambiente máxima a la que se mantiene todo el ancho de banda del servo.
Por último: exija un estudio de mapeo térmico específico del sitio antes de la aceptación final. La distribución del calor radiante alrededor de su estación de vertido no es uniforme, y ningún robot funciona de forma idéntica a 300°C en aire quieto que en una atmósfera de fundición turbulenta y cargada de polvo. Lo que funciona en un laboratorio de pruebas alemán puede fallar en sus instalaciones del Sudeste Asiático sin una calibración localizada.
La fiabilidad por encima de 300°C no consiste en sobrevivir al calor. Consiste en mantener la precisión mientras se está inmerso en él. Eso requiere ingeniería, no marketing, y verificación, no suposiciones.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje