




هل يستطيع روبوت مناولة تفريغ الآلات التعامل بشكل موثوق مع المسبوكات الساخنة التي تزيد حرارتها على 300°C دون انجراف حراري؟
هل يستطيع روبوت مناولة تفريغ الآلات التعامل بشكل موثوق مع المسبوكات الساخنة التي تزيد حرارتها على 300°C دون انجراف حراري؟
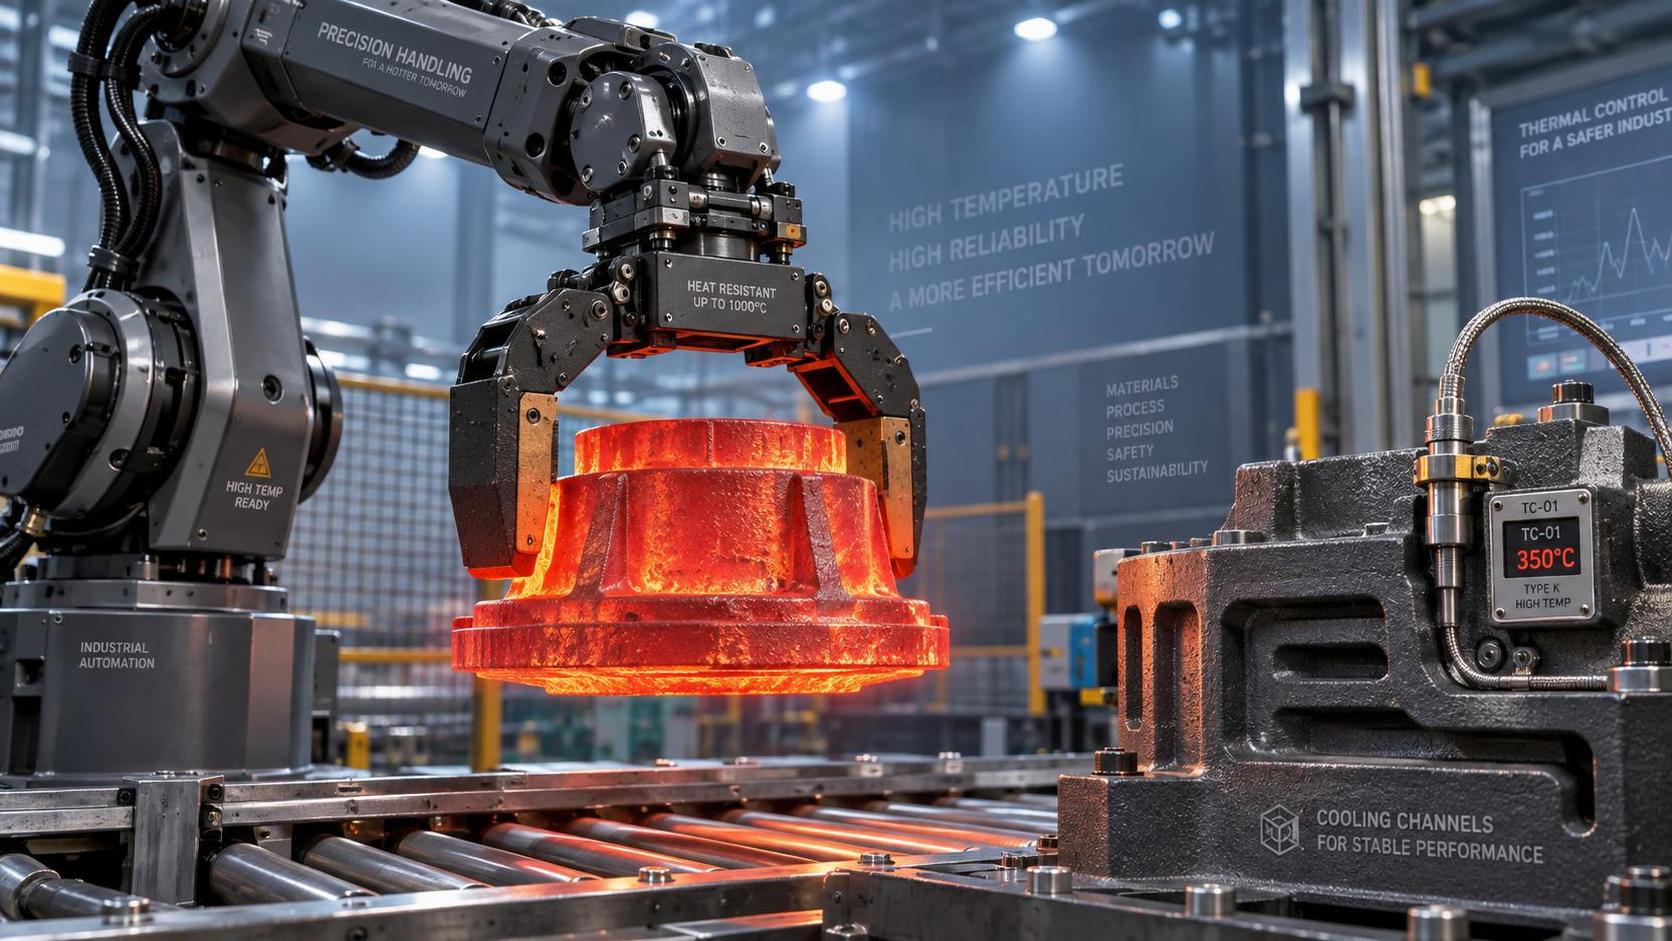
هل يمكن لروبوت مناولة تفريغ الآلات التعامل بشكل موثوق مع المسبوكات الساخنة التي تتجاوز 300°C دون انجراف حراري؟
نعم، ولكن فقط في ظل ظروف مضبوطة بدقة، وليست جميع الأنظمة التي يُطلق عليها وصف «القادرة على العمل في درجات الحرارة العالية» تفي بالمتطلبات الوظيفية للمعالجة اللاحقة الدقيقة في المسابك. بالنسبة للمقيّمين الفنيين الذين يدرسون الأتمتة لخطوط الصب، فإن السؤال الحقيقي ليس ما إذا كان روبوت مناولة تفريغ الآلات يمكنه البقاء بالقرب من الأجزاء شديدة السخونة، بل ما إذا كان يحافظ على قابلية تكرار دون المليمتر، وقوة قبض متسقة، وسلامة موثوقة للمسار على مدى دورات تشغيل ممتدة عندما تتجاوز الحرارة الإشعاعية المحيطة 300°C.
الانجراف الحراري هنا ليس نظريًا، بل ميكانيكيًا: تمدد أذرع سبائك الألومنيوم، وتغيرات لزوجة السائل الهيدروليكي، وضوضاء إشارات المشفّرات الناتجة عن ملفات المحركات الساخنة، والخطأ التراكمي في الموضع ضمن حلقات تغذية راجعة المؤازرة، وكلها تتضافر لتقليل دقة الالتقاط والوضع بعد 15–20 دقيقة فقط من التشغيل المستمر قرب مسبوكات الحديد المطاوع أو الفولاذ المصبوبة حديثًا. تؤكد التقارير الميدانية من المسابك الأوروبية أن الروبوتات المصنفة «حتى 400°C» غالبًا ما تبدأ بالانجراف إلى ما يتجاوز ±0.8 mm عند 320°C، وهو ضمن حدود التسامح للمناولة الخشنة، لكنه غير مقبول في عمليات التشغيل اللاحقة باستخدام CNC حيث قد يؤدي عدم المحاذاة إلى كسر الأدوات أو إتلاف الكتل الخام.
ثلاث طبقات تصميم غير قابلة للتفاوض، وليست مجرد مواصفات، تحدد الموثوقية
يشير معظم الموردين إلى أقصى درجة حرارة تشغيل كرقم واحد. وهذا مضلل. المهم هو كيفية تفاعل ثلاث طبقات مترابطة تحت حمل إشعاعي مستمر:
- الاستقرار الحراري الهيكلي: يجب أن تقاوم مواد الهيكل كلاً من التسخين بالتوصيل الحراري، الناتج عن تلامس القابض، والتسخين الإشعاعي، الناتج عن المسبوك المحيط. تتفوق القواعد المصنوعة من الحديد الزهر والمطلية بطبقات بوليمرية معززة بالغرافيت على مقاطع الألومنيوم القياسية تحت 350°C، لكنها تتطلب قنوات تبريد نشطة إذا تجاوزت حرارة الهواء المحيط 70°C. يجب أن تستخدم الوصلات الحرجة، وخاصة مشغلات المعصم والكتف، سبائك ذات معامل تمدد منخفض، مثل Invar 36، أو محامل خزفية. ونادرًا ما تفي محركات المؤازرة الصناعية القياسية بهذه المتطلبات.
- بنية التعويض في الوقت الحقيقي: يؤخر العزل السلبي انتقال الحرارة، لكنه لا يلغي الانجراف. تدمج الأنظمة الموثوقة مصفوفات من المزدوجات الحرارية في ست نقاط استراتيجية: القاعدة، ومفصل الذراع، وهيكل المعصم، وحامل أداة نهاية الذراع، ومدخل خزانة التحكم، ومصدر الطاقة؛ وتغذي البيانات في خوارزميات تصحيح حركي ذات حلقة مغلقة. ولا تقتصر هذه الخوارزميات على ضبط الموضع، بل تعدّل أيضًا ملفات التسارع وعزم القبض ديناميكيًا. وقد تحافظ الأنظمة التي تفتقر إلى هذه الطبقة على وضعية ثابتة عند 300°C، لكنها تفشل في تتبع المسارات القابلة للتكرار أثناء عمليات النقل متعددة المحاور.
- تحصين نظام التحكم: لا تكفي وحدات PLC ووحدات التحكم بالحركة المصنفة IP65. فعند التعرض للإشعاع الحراري عند 300°C، تصل درجات حرارة أسطح الحاويات بانتظام إلى 90–110°C، حتى مع الحماية بالهواء القسري. تتطلب المرونة الحقيقية لوحات PCB مطلية بطبقة واقية، ومكثفات تانتالوم مقاومة للحرارة العالية، وعزلًا بصريًا على جميع قنوات I/O. ولا تضمن شهادة CE وحدها ذلك: إذ يغطي EN 60204-1 السلامة العامة، وليس التحمل الحراري للإلكترونيات المدمجة. ويساعد الالتزام بإجراءات ISO 9001 في إمكانية التتبع، لكنه لن يمنع مضخم المؤازرة من خفض أدائه عند درجة حرارة داخلية تبلغ 85°C.
متى يصبح الانجراف الحراري خطرًا تشغيليًا، وليس مجرد خطر تقني
يتجلى الانجراف بصورة مختلفة عبر مراحل العملية. وفي التفريغ، يكون أخطر ما يكون أثناء الانتقال بين إزالة المسبوك ووضعه على ناقل التبريد السريع أو محطة الفحص. وقد يتسبب خطأ تراكمي قدره 0.5 mm على مدى 10 دورات في:
- اختلال محاذاة القابض، مما يؤدي إلى الانزلاق أو خدش السطح في الحواف المشغلة؛
- الاصطدام بالتجهيزات المجاورة بسبب متجهات اقتراب منحرفة؛
- تكرار الصدمات الدقيقة عند واجهة القابض والمسبوك، مما يسرّع تآكل الأصابع المطلية بمادة حرارية؛
- توقفات غير مخططة بسبب دورات إعادة المعايرة التي تتجاوز 12 دقيقة لكل وردية، بما يبدد العائد على الاستثمار أسرع من أي تكلفة للأجهزة.
والأهم أن الانجراف ليس خطيًا، بل يتسارع بصورة غير خطية بعد 320°C. فالاختبار عند 300°C لمدة 30 دقيقة يمنح ثقة زائفة إذا كانت العملية الفعلية تتضمن مناولة مسبوكات بدرجة 350°C كل 90 ثانية. فالكتلة الحرارية مهمة: يشع مسبوك من الحديد العقدي بوزن 45 kg نحو ~1.8 kW/m² عند 350°C، وهو ما يكفي لرفع الحرارة المحيطة موضعيًا بمقدار 25°C ضمن مسافة 1.5 m. وتحدد هندسة موضع الروبوت، من حيث المسافة والتدريع وتدفق الهواء، بصورة مباشرة ما إذا كان الانجراف سيظل قابلًا للإدارة أم سيتفاقم.
بدائل مرتبطة بالسياق، ولماذا تهم في التقييم
لا يتطلب كل تحدٍ لمناولة الأجزاء الساخنة خلية روبوتية كاملة. بالنسبة للمسابك ذات الدفعات المتوسطة إلى الكبيرة التي تعمل بعائلات أجزاء متنوعة، غالبًا ما يحقق النهج الهجين وقت تشغيل أفضل وعبئًا أقل للتحقق. خذ هذا السيناريو: تخرج المسبوكات من القالب عند 380°C، وتبرد إلى 280°C خلال 90 ثانية على فرن بكرات، ثم تتطلب توجيهًا دقيقًا للتحضير لإزالة الزوائد أو الثقب. هنا، قد تكون آلة الثقب الشعاعي المحملة يدويًا والمزوّدة بتثبيت هيدروليكي وقضبان توجيه مقساة، والقادرة على الحفاظ على دقة موضعية تبلغ ±0.02 mm عبر شوط مغزلها البالغ 500 mm، أكثر موثوقية من محاولة التموضع بالروبوت عند ذروة الحرارة. إذ تستقر كتلتها الحرارية بصورة أسرع، كما تتجنب صلابتها الميكانيكية تعقيد حلقات التغذية الراجعة لتعويض الأنظمة القائمة على المؤازرات.
هذا ليس رفضًا للروبوتات، بل تحقق من الملاءمة. إذا كانت عنق الزجاجة لديك هي سرعة التحميل إلى خط CNC، فأعط الأولوية لأدوات نهاية الذراع المعززة حراريًا وتحسين المسار خارج الخط بدلًا من تصنيف الحمولة الخام. وإذا كانت سلامة المشغلين قرب مناطق الصب هي المشكلة، فقد تكفي الحماية السلبية + التموضع التقريبي الموجّه بالرؤية إلى أن تنخفض حرارة المسبوكات إلى أقل من 250°C. ويعتمد الحل الصحيح بدرجة أقل على ما *يستطيع* الروبوت فعله عند 300°C، وبدرجة أكبر على الموضع ضمن منحنى حرارتك الذي *يجب* أن يعمل فيه، وعلى حدود التسامح التي تسمح بها العملية اللاحقة.
ما يجب التحقق منه، وليس فقط تحديده، قبل الشراء
تجنب الاعتماد على تقارير اختبارات الموردين الحرارية. وبدلًا من ذلك، اطلب:
- فيديو مؤرخ زمنيًا لاختبار قابلية التكرار لـ ≥100 دورة عند درجة حرارة المسبوك المستهدفة لديك، وليس درجة حرارة الحجرة المحيطة، مع تراكب الموضع الفعلي والموضع المأمور به لـ TCP؛
- قائمة مواد كاملة تبرز المعاملات الحرارية لجميع المكونات الهيكلية ومكونات التشغيل، وليس مجرد تسميات «مقاومة للحرارة العالية»؛
- توثيق زمن الاستجابة وتكرار التحديث لخوارزمية التعويض الحراري، حيث يلزم أقل من 10 ms لتصحيح المسار الديناميكي؛
- التحقق من منحنيات خفض أداء خزانة التحكم، وتحديدًا أقصى درجة حرارة محيطة يتم عندها الحفاظ على كامل نطاق عرض المؤازرة.
وأخيرًا: أصر على إجراء دراسة لرسم الخريطة الحرارية الخاصة بالموقع قبل القبول النهائي. فتوزيع الحرارة الإشعاعية حول محطة الصب لديك ليس منتظمًا، ولا يؤدي أي روبوت الأداء نفسه عند 300°C في هواء ساكن مقارنةً بجو مسبك مضطرب ومحمّل بالغبار. وما ينجح في مختبر اختبار ألماني قد يفشل في منشأتك بجنوب شرق آسيا دون معايرة محلية.
الموثوقية فوق 300°C لا تتعلق بالنجاة من الحرارة، بل بالحفاظ على الدقة أثناء التعرض لها. وهذا يتطلب هندسة، لا تسويقًا، وتحققًا، لا افتراضًا.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة