




¿Cómo mejoran los sistemas de seguimiento láser la repetibilidad en las operaciones de máquinas automáticas de soldadura de estructuras espaciales?
¿Cómo mejoran los sistemas de seguimiento láser la repetibilidad en las operaciones de máquinas automáticas de soldadura de estructuras espaciales?
Sep 28, 2026
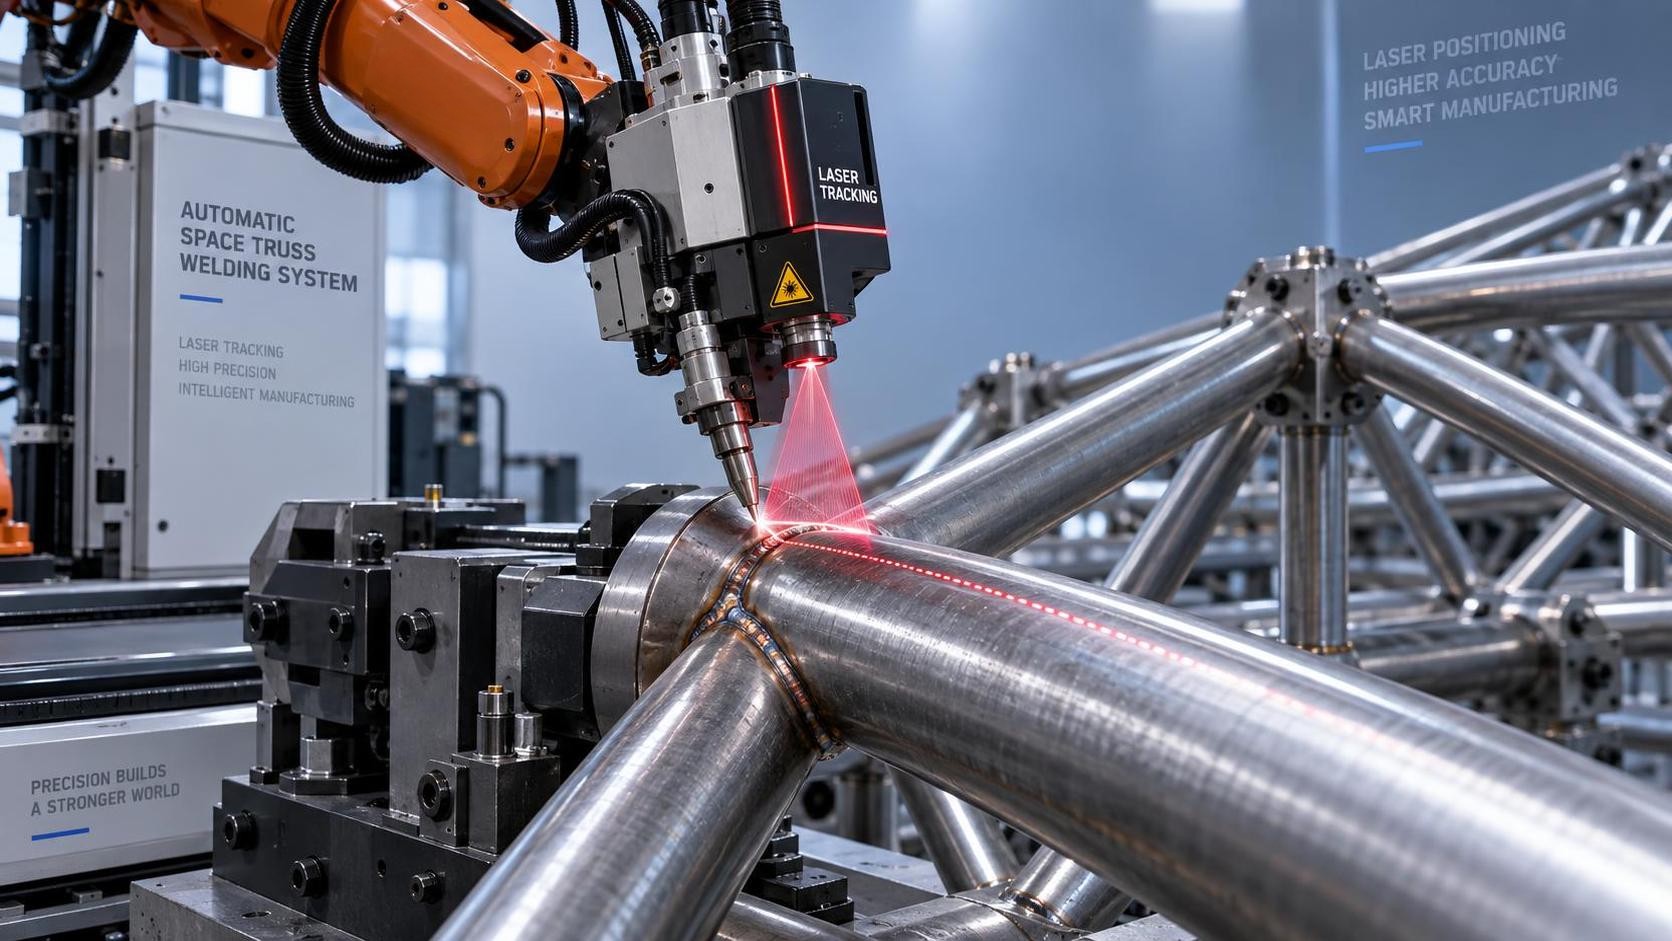
Los sistemas de seguimiento láser no se limitan a añadir capacidad de medición a las máquinas automáticas de soldadura de estructuras espaciales; redefinen cómo se logra la repetibilidad en la práctica. Para los operadores, la repetibilidad no se refiere únicamente a la precisión teórica de la trayectoria del robot, sino a la entrega constante de geometría de soldadura, profundidad de penetración y alineación de juntas en decenas o cientos de estructuras idénticas, a pesar de la distorsión térmica, el desgaste de los utillajes, las variaciones dimensionales entre piezas y las condiciones ambientales del taller. El seguimiento láser aborda esto cerrando el bucle entre el movimiento comandado y la posición real de la pieza de trabajo, no antes de que comience la soldadura, sino *durante* el proceso.
En esencia, el seguimiento láser sustituye la programación estática de puntos de enseñanza por retroalimentación espacial dinámica en tiempo real. Un sensor láser de Clase 2 o Clase 3R montado en el cabezal de soldadura (o en el pórtico adyacente) proyecta un patrón de luz estructurada sobre la superficie de la junta. A medida que el robot se desplaza, el sistema triangula continuamente las coordenadas 3D exactas de la línea central de la costura, normalmente a frecuencias de muestreo de 1–5 kHz, con una resolución inferior a 0.1 mm. Estos datos se transmiten directamente al controlador de movimiento, que ajusta las trayectorias de los ejes sobre la marcha para mantener la desviación entre la antorcha y la junta dentro de la tolerancia. El resultado no es solo un control posicional más preciso, sino una compensación adaptativa de las desviaciones que, de otro modo, se acumularían en soldaduras multipasada o recorridos largos.
Esto es especialmente importante cuando la complejidad geométrica se encuentra con la realidad de la producción. Las estructuras espaciales constan de elementos tubulares que se intersectan, a menudo con espesores de pared variables, ángulos de bisel inconsistentes y pequeñas desalineaciones introducidas durante la carga manual o el asentamiento del utillaje. Sin seguimiento, incluso un robot con una repetibilidad de ±0.08 mm (como el Robot de manipulación multipropósito BR10iB-15) no puede garantizar una calidad de soldadura repetible si el sistema de coordenadas de referencia se desplaza con respecto a la ubicación real de la junta. El seguimiento láser desvincula la repetibilidad de la precisión del utillaje: hace que la máquina responda a lo que está físicamente presente, no a lo que fue programado.
La expansión térmica introduce otra capa de desviación. En estructuras de aluminio o acero de pared delgada, el calentamiento localizado puede desplazar la posición de la junta entre 0.2 y 0.5 mm durante una sola pasada. Los sistemas de bucle abierto tratan esto como ruido, compensado únicamente mediante márgenes de parámetros conservadores o corrección posterior a la soldadura. El seguimiento láser lo trata como una señal: el sistema detecta la deriva durante la soldadura y recalcula la trayectoria en tiempo real. Los operadores informan de un número significativamente menor de casos de socavación, fusión incompleta o salpicaduras excesivas, especialmente en juntas en T y K, donde la acumulación de calor es asimétrica y la geometría de la junta cambia rápidamente.
Fundamentalmente, el seguimiento láser no requiere reprogramación para cada nueva variante de estructura. Una vez calibrado con el sistema de coordenadas base de la estación de soldadura, se adapta a cualquier pieza dentro de su campo de visión. Esto elimina una de las mayores fuentes de error del operador: la dependencia de retoques manuales o correcciones de «enseñar y repetir» al cambiar entre piezas similares pero no idénticas. También reduce la dependencia de utillajes de alta precisión y alto coste, disminuyendo el tiempo de preparación y permitiendo cambios de producción más rápidos sin sacrificar la consistencia de la soldadura.
Pero la implementación no es conectar y usar. Un seguimiento eficaz depende de tres factores interdependientes: acceso óptico, condición de la superficie y arquitectura de integración. El láser debe mantener una línea de visión hacia la junta durante todo el ciclo de soldadura, incluso durante movimientos complejos de varios ejes. Las obstrucciones causadas por herramientas, abrazaderas o la propia pieza de trabajo obligan a una colocación cuidadosa del sensor y, en ocasiones, requieren varios sensores por estación. La reflectividad de la superficie es importante: el acero desnudo con acabado de laminación funciona de manera fiable; las superficies muy oxidadas, pintadas o aceitosas degradan la integridad de la señal y pueden requerir protocolos de limpieza previos a la soldadura. La integración exige una sincronización estrecha entre el controlador láser, el controlador de movimiento del robot y la fuente de alimentación, idealmente mediante EtherCAT o PROFINET, no solo mediante conexión RS-232. Los retrasos superiores a 10 ms en la temporización del bucle de retroalimentación introducen oscilaciones inducidas por el retardo, perjudicando la repetibilidad en lugar de mejorarla.
Los operadores también deben comprender lo que el seguimiento láser *no* compensa. No puede corregir errores graves de posicionamiento, como un tubo cargado 2 mm fuera del centro en el utillaje, ni compensar parámetros de soldadura incorrectos (voltaje, velocidad de alimentación de alambre, velocidad de avance). Su función es la corrección geométrica, no la optimización de parámetros de proceso. Interpretar erróneamente su función conduce a un exceso de confianza: asumir que el seguimiento «corregirá» un ajuste deficiente de la junta o condiciones de arco inestables. En la práctica, el seguimiento amplifica el valor de una buena preparación previa; no la sustituye.
Desde la perspectiva del mantenimiento, el seguimiento láser añade un subsistema óptico calibrado a la ruta crítica de la máquina. Los sensores requieren verificación periódica con patrones trazables, normalmente utilizando bloques patrón certificados o calibres escalonados, así como limpieza de lentes después de cada turno en entornos polvorientos. A diferencia de los codificadores mecánicos, los sistemas láser son sensibles a la interferencia de la luz ambiental; la luz solar directa o el intenso resplandor del arco pueden saturar los detectores si no se protegen o filtran adecuadamente. Los operadores formados únicamente en soldadura robótica convencional suelen subestimar estas limitaciones operativas, lo que provoca tiempos de inactividad no planificados si la deriva de calibración no se detecta durante más de 48 horas.
El impacto en las métricas de repetibilidad es medible, pero no uniforme en todos los tipos de soldadura. Para soldaduras de filete en costuras planas, el seguimiento normalmente mejora la repetibilidad posicional de ±0.3 mm (bucle abierto) a ±0.07 mm. Para soldaduras circunferenciales en tubos redondos, donde la curvatura de la junta y el ángulo de la antorcha interactúan dinámicamente, la mejora es menos pronunciada, ±0.12 mm frente a ±0.25 mm, porque la precisión de la triangulación láser se degrada ligeramente con ángulos de incidencia pronunciados. Estas diferencias son importantes al cualificar soldaduras según ISO 15614 o AWS D1.1: los operadores deben validar el rendimiento del seguimiento con la configuración específica de junta y la combinación de materiales que se va a soldar, no solo con placas de prueba.
Por último, las mejoras en repetibilidad se traducen directamente en la fiabilidad de los procesos posteriores. Cuando la geometría de soldadura se mantiene dentro de 0.15 mm del valor nominal en 100 estructuras consecutivas, el ensamblaje posterior, especialmente el montaje robótico o el atornillado automatizado, presenta muchos menos fallos de ajuste. Las tasas de desperdicio disminuyen no porque los defectos se eliminen por completo, sino porque la variación se contiene dentro de límites de control estadístico. Esto permite a los operadores cambiar el enfoque de la corrección reactiva a la supervisión proactiva: revisar los registros de seguimiento para detectar tendencias sutiles, como el desgaste gradual del utillaje indicado por una magnitud creciente de corrección posicional, antes de que provoquen una no conformidad.
En resumen, el seguimiento láser mejora la repetibilidad no haciendo que los robots sean más precisos de forma aislada, sino vinculando su movimiento a la pieza de trabajo real de manera continua, adaptativa y con rigor metrológico. Transforma la repetibilidad de una especificación estática en una métrica de proceso activa y verificable, que los operadores pueden supervisar, analizar en tendencias y utilizar para actuar en tiempo real. Para quienes operan máquinas automáticas de soldadura de estructuras espaciales, esta diferencia separa una producción consistente de una consistencia condicionada.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje