




كيف تُحسّن أنظمة التتبع بالليزر قابلية التكرار في عمليات ماكينة اللحام الأوتوماتيكية للهياكل الفضائية؟
كيف تُحسّن أنظمة التتبع بالليزر قابلية التكرار في عمليات ماكينة اللحام الأوتوماتيكية للهياكل الفضائية؟
Sep 28, 2026
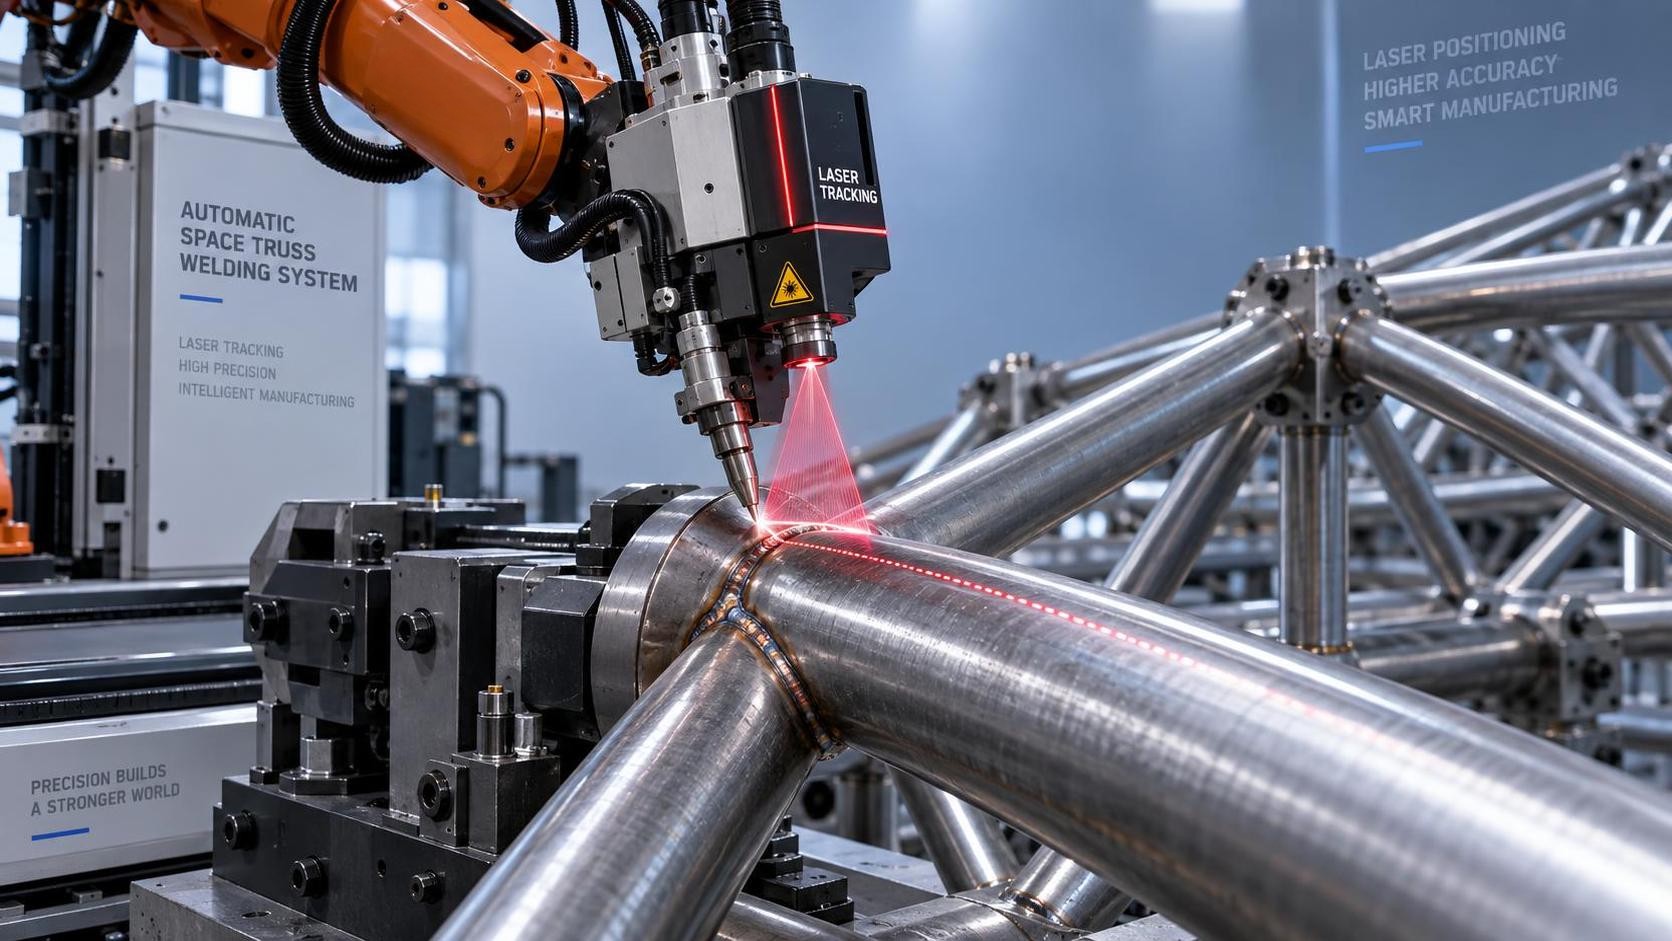
لا تقتصر أنظمة التتبع بالليزر على إضافة قدرة القياس إلى آلات اللحام الأوتوماتيكية للهياكل الفراغية، بل تعيد تعريف كيفية تحقيق قابلية التكرار عمليًا. بالنسبة للمشغلين، لا تتعلق قابلية التكرار بالدقة النظرية لمسار الروبوت وحدها؛ بل بالتنفيذ المتسق لهندسة اللحام وعمق الاختراق ومحاذاة الوصلات عبر عشرات أو مئات الهياكل المتطابقة، رغم التشوه الحراري وتآكل التجهيزات والتفاوتات البعدية بين القطع وظروف أرضية الورشة المحيطة. يعالج التتبع بالليزر ذلك من خلال إغلاق حلقة التحكم بين الحركة المأمورة وموضع قطعة العمل الفعلي، ليس قبل بدء اللحام، بل *أثناء* العملية.
في جوهره، يستبدل التتبع بالليزر برمجة نقاط التعليم الثابتة بتغذية راجعة مكانية ديناميكية وفورية. يُسقط مستشعر ليزر من الفئة 2 أو الفئة 3R، مركب على رأس اللحام (أو على الجسر المتحرك المجاور)، نمط ضوء منظّم على سطح الوصلة. ومع تحرك الروبوت، يحدد النظام باستمرار، عبر التثليث، الإحداثيات ثلاثية الأبعاد الدقيقة لخط مركز خط اللحام، عادةً بمعدلات أخذ عينات تبلغ 1–5 kHz وبدقة أقل من 0.1 mm. تُغذّي هذه البيانات مباشرةً إلى وحدة التحكم في الحركة، التي تضبط مسارات المحاور أثناء الحركة للحفاظ على إزاحة الشعلة عن الوصلة ضمن حدود التفاوت. والنتيجة ليست مجرد تحكم موضعي أكثر إحكامًا، بل تعويض تكيفي للانحرافات التي كانت ستتراكم لولا ذلك عبر اللحامات متعددة التمريرات أو المسارات الطويلة.
تظهر أهمية ذلك أكثر عندما يلتقي تعقيد الهندسة بواقع الإنتاج. تتكون الهياكل الفراغية من عناصر أنبوبية متقاطعة، غالبًا بسماكات جدران متغيرة وزوايا شطف غير متسقة واختلالات طفيفة في المحاذاة ناتجة عن التحميل اليدوي أو استقرار التجهيزات. ومن دون التتبع، حتى الروبوت الذي تبلغ قابلية تكراره ±0.08 mm (مثل روبوت المناولة متعدد الأغراض BR10iB-15) لا يمكنه ضمان جودة لحام قابلة للتكرار إذا انجرف نظام الإحداثيات المرجعي بالنسبة إلى موقع الوصلة الفعلي. يفصل التتبع بالليزر قابلية التكرار عن دقة التجهيزات: فهو يجعل الآلة تستجيب لما هو موجود فعليًا، لا لما تمت برمجته.
يضيف التمدد الحراري طبقة أخرى من الانحراف. ففي هياكل الألومنيوم أو الفولاذ رقيق الجدران، يمكن للتسخين الموضعي أن يزيح موضع الوصلة بمقدار 0.2–0.5 mm خلال تمريرة واحدة. تتعامل الأنظمة ذات الحلقة المفتوحة مع ذلك باعتباره تشويشًا، ولا تعوضه إلا عبر هوامش معلمات متحفظة أو تصحيح بعد اللحام. أما التتبع بالليزر فيتعامل معه باعتباره إشارة: إذ يكتشف النظام الانجراف أثناء اللحام ويعيد حساب المسار في الوقت الفعلي. ويشير المشغلون إلى حالات أقل بكثير من حدوث الحز السفلي أو الانصهار غير الكامل أو التناثر المفرط، ولا سيما في وصلات T وK حيث يكون تراكم الحرارة غير متماثل وتتغير هندسة الوصلة بسرعة.
ومن الأهمية بمكان أن التتبع بالليزر لا يتطلب إعادة البرمجة لكل طراز جديد من الهياكل. فبمجرد معايرته وفق نظام الإحداثيات الأساسي لمحطة اللحام، يتكيف مع أي قطعة ضمن مجال رؤيته. وهذا يلغي أحد أكبر مصادر خطأ المشغل: الاعتماد على اللمسات اليدوية أو تصحيحات «التعليم والتكرار» عند التبديل بين قطع متشابهة لكنها غير متطابقة. كما يقلل الاعتماد على التجهيزات عالية التكلفة وعالية الدقة، مما يخفض وقت الإعداد ويتيح تغييرات أسرع دون التضحية باتساق اللحام.
لكن التطبيق ليس توصيلًا وتشغيلًا مباشرًا. يعتمد التتبع الفعال على ثلاثة عوامل مترابطة: الوصول البصري، وحالة السطح، وبنية التكامل. يجب أن يحافظ الليزر على خط رؤية مباشر للوصلة طوال دورة اللحام بأكملها، حتى أثناء الحركات المعقدة متعددة المحاور. وتفرض العوائق الناتجة عن الأدوات أو المشابك أو قطعة العمل نفسها وضعًا دقيقًا للمستشعر، وقد تستلزم أحيانًا عدة مستشعرات لكل محطة. كما أن انعكاسية السطح مهمة: يعمل الفولاذ العاري ذي التشطيب الدرفلي بصورة موثوقة؛ أما الأسطح المؤكسدة بشدة أو المطلية أو الزيتية فتضعف سلامة الإشارة وقد تتطلب إجراءات تنظيف قبل اللحام. ويتطلب التكامل مزامنة محكمة بين وحدة تحكم الليزر ووحدة تحكم حركة الروبوت ومصدر الطاقة، ويفضل أن يكون ذلك عبر EtherCAT أو PROFINET، وليس مجرد ربط عبر RS-232. إن التأخيرات التي تتجاوز 10 ms في توقيت حلقة التغذية الراجعة تؤدي إلى تذبذب ناتج عن التأخر، مما يقوض قابلية التكرار بدلًا من تحسينها.
ويحتاج المشغلون أيضًا إلى فهم ما *لا* يعوضه التتبع بالليزر. فهو لا يستطيع تصحيح أخطاء التموضع الكبيرة، مثل تحميل أنبوب خارج المركز بمقدار 2 mm في التجهيزة، ولا يمكنه التعويض عن معلمات اللحام غير الصحيحة، مثل الجهد وسرعة تغذية السلك ومعدل الحركة. دوره هو التصحيح الهندسي، وليس تحسين معلمات العملية. ويؤدي إساءة فهم وظيفته إلى ثقة مفرطة، بافتراض أن التتبع «سيصلح» سوء تركيب الوصلة أو ظروف القوس غير المستقرة. عمليًا، يعزز التتبع قيمة الإعداد الجيد في المراحل السابقة، ولا يحل محله.
ومن منظور الصيانة، يضيف التتبع بالليزر نظامًا بصريًا معايرًا إلى المسار الحرج للآلة. تتطلب المستشعرات تحققًا دوريًا مقابل مراجع قابلة للتتبع، عادةً باستخدام كتل قياس معتمدة أو مقاييس درجات، وتنظيف العدسات بعد كل وردية في البيئات المغبرة. وعلى عكس المشفرات الميكانيكية، تكون أنظمة الليزر حساسة لتداخل الضوء المحيط؛ إذ قد يؤدي ضوء الشمس المباشر أو وهج القوس الشديد إلى تشبع الكواشف ما لم تُحجب أو تُرشح بشكل مناسب. وغالبًا ما يستخف المشغلون المدربون على اللحام الروبوتي التقليدي فقط بهذه القيود التشغيلية، مما يؤدي إلى توقف غير مخطط له إذا لم يُكتشف انجراف المعايرة لأكثر من 48 ساعة.
إن التأثير على مقاييس قابلية التكرار قابل للقياس، لكنه ليس موحدًا عبر جميع أنواع اللحام. ففي لحامات الزاوية على خطوط لحام مستوية، يحسن التتبع عادةً قابلية التكرار الموضعية من ±0.3 mm في الحلقة المفتوحة إلى ±0.07 mm. أما في اللحامات المحيطية على الأنابيب المستديرة، حيث يتفاعل انحناء الوصلة وزاوية الشعلة بصورة ديناميكية، يكون التحسن أقل وضوحًا، ±0.12 mm مقابل ±0.25 mm، لأن دقة التثليث بالليزر تنخفض قليلًا عند زوايا السقوط الحادة. وتهم هذه الفروقات عند تأهيل اللحامات وفق ISO 15614 أو AWS D1.1: إذ يجب على المشغلين التحقق من أداء التتبع ضمن تكوين الوصلة المحدد وتركيبة المواد التي يجري لحامها، وليس على ألواح الاختبار فقط.
وأخيرًا، تترجم مكاسب قابلية التكرار مباشرةً إلى موثوقية عملية المراحل اللاحقة. فعندما تبقى هندسة اللحام ضمن 0.15 mm من القيمة الاسمية عبر 100 هيكل متتالٍ، تشهد عمليات التجميع اللاحقة، ولا سيما التركيب الروبوتي أو الربط بالمسامير المؤتمت، حالات فشل أقل بكثير في التجميع. وتنخفض معدلات الخردة ليس لأن العيوب تُزال تمامًا، بل لأن التباين يُحتوى ضمن حدود التحكم الإحصائي. وهذا يتيح للمشغلين تحويل التركيز من التصحيح التفاعلي إلى المراقبة الاستباقية: مراجعة سجلات التتبع لرصد الاتجاهات الدقيقة، مثل التآكل التدريجي للتجهيزات الذي تشير إليه زيادة مقدار التصحيح الموضعي، قبل أن يؤدي إلى عدم مطابقة.
باختصار، يحسن التتبع بالليزر قابلية التكرار ليس بجعل الروبوتات أكثر دقة بمعزل عن غيرها، بل بربط حركتها بقطعة العمل الفعلية بصورة مستمرة وتكيفية وبدقة قياسية. وهو يحول قابلية التكرار من مواصفة ثابتة إلى مقياس حي وقابل للتحقق للعملية، يمكن للمشغلين مراقبته وتتبع اتجاهاته واتخاذ الإجراءات بناءً عليه في الوقت الفعلي. وبالنسبة لمن يشغلون آلات اللحام الأوتوماتيكية للهياكل الفراغية، فإن هذا الفرق هو ما يفصل بين إنتاج متسق واتساق مشروط.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة