




Guía de configuración de soldadora TIG robótica: calibración del flujo de gas, optimización del ángulo de la antorcha y estabilidad del arco para tubos de titanio de pared delgada
Guía de configuración de soldadora TIG robótica: calibración del flujo de gas, optimización del ángulo de la antorcha y estabilidad del arco para tubos de titanio de pared delgada
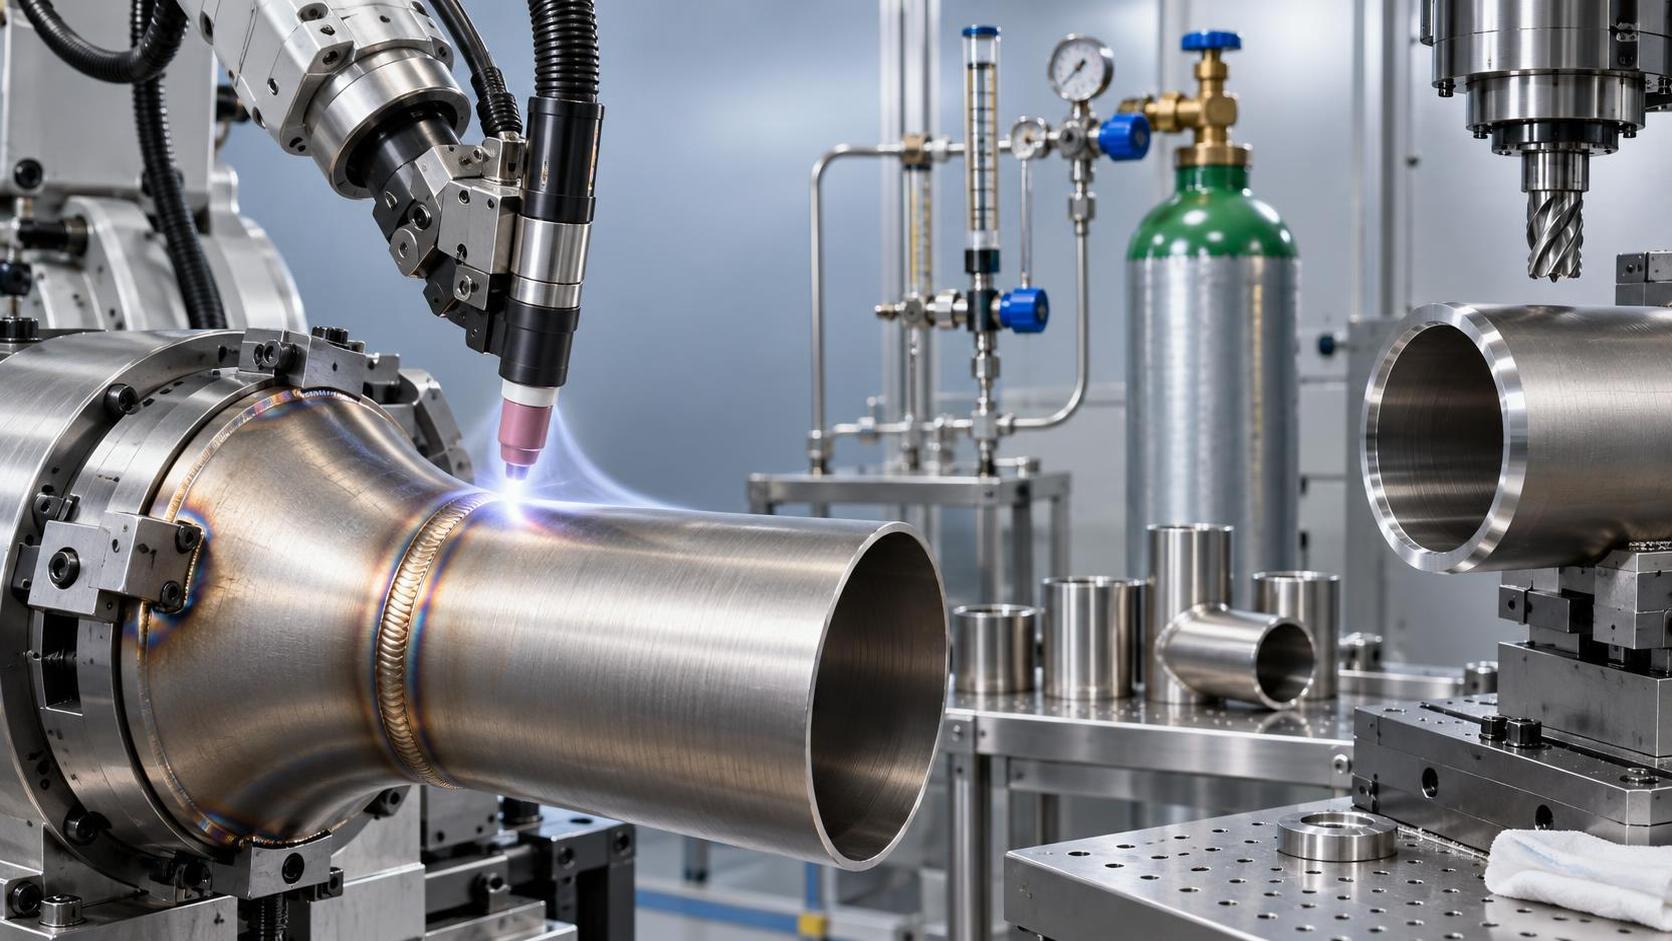
Los tubos de titanio de pared delgada, especialmente en sistemas aeroespaciales, médicos y de fluidos de alto rendimiento, exigen una integridad de soldadura que no deja margen de error. La porosidad, las microfisuras o la distorsión inducida por el calor no son solo defectos estéticos; comprometen la contención de presión, la vida a fatiga y el cumplimiento normativo. Una soldadora TIG robótica por sí sola no garantiza el éxito. Lo que distingue las soldaduras repetibles y conformes con los códigos de las piezas de desecho no es únicamente la capacidad del equipo, sino una configuración precisa y adaptada al contexto: calibración del flujo de gas según la geometría de la junta y las condiciones ambientales; ajuste del ángulo de la antorcha no solo por grados, sino por su efecto directo en la constricción de la columna de arco y la dinámica del baño de fusión; y mantenimiento de la estabilidad del arco en condiciones de bajo amperaje y alta impedancia, donde los parámetros convencionales fallan.
El flujo de gas debe proteger, no barrer. En el caso del titanio, incluso una breve exposición al oxígeno por encima de 400°C inicia la fragilización. Los caudales estándar indicados en los manuales (p. ej., 15–25 L/min) presuponen soldadura de placas planas al aire libre, con flujo laminar y sin turbulencias. Los tubos de pared delgada introducen tres variables que se agravan entre sí: acceso restringido (que a menudo requiere boquillas extendidas o lentes de gas), geometría de superficie curva que altera la simetría de la envolvente de gas y corrientes de convección derivadas de la rotación de la pieza o del calentamiento del utillaje. Un flujo demasiado bajo no logra desplazar el aire en el borde posterior del baño de fusión; un flujo demasiado alto crea turbulencias que arrastran aire ambiente hacia la zona protegida, especialmente en el lado de raíz de una junta a tope con espesores de pared de 0.5–1.2 mm. La calibración comienza con una referencia: utilice un caudalímetro calibrado para argón a la presión de trabajo, no el manómetro del regulador. A continuación, realice una *prueba de integridad de la protección*: suelde un cordón corto en un tubo de desecho con la misma preparación de junta y velocidad de avance, después seccione y ataque la raíz. Cualquier decoloración superior a un color pajizo claro indica una protección insuficiente. Ajuste el flujo en incrementos de 2 L/min y vuelva a realizar la prueba hasta que el color de la raíz permanezca uniformemente dorado claro. Nota: si utiliza una protección de gas de arrastre (habitual en soldaduras orbitales o circunferenciales), su flujo debe ser un 30–50% menor que el de la boquilla principal para evitar interferencias por contrapresión.
El ángulo de la antorcha no se trata de comodidad, sino de control del vector de energía. Una antorcha perpendicular (90°) maximiza la densidad de corriente, pero minimiza la longitud de la columna de arco, lo que aumenta la sensibilidad a pequeñas variaciones de distancia y favorece una penetración excesiva en paredes delgadas. Un ángulo de avance de 15°–20° (antorcha inclinada en la dirección de avance) alarga el arco, distribuye el aporte térmico en una zona más amplia y mejora la humectación del alambre de aporte, algo crítico al utilizar sistemas de alimentación de alambre frío habituales en configuraciones robóticas. Sin embargo, esto tiene un coste: menor profundidad de penetración y mayor riesgo de fusión incompleta en la raíz si la velocidad de avance no está sincronizada. El ángulo óptimo solo surge cuando se ajusta a la tolerancia de montaje de la junta. Para tubos con una variación de separación de ±0.1 mm, un ángulo de 12°–15° combinado con un ligero aumento de la tensión de arco (+0.5–1.0 V) estabiliza el punto de apoyo del arco sin sacrificar la fusión. Por el contrario, para juntas sin separación y alineadas por láser, un ángulo de 7°–10° mantiene una penetración suficiente al tiempo que minimiza la acumulación de calor en la zona afectada por el calor (HAZ). Nunca fije el ángulo basándose únicamente en la posición del utillaje; verifíquelo mediante secciones transversales macroatacadas que muestren un refuerzo de raíz uniforme y ausencia de falta de relleno.
La estabilidad del arco a bajo amperaje (40–90 A DCEN) es donde muchos sistemas robóticos fallan, no por limitaciones de la fuente de alimentación, sino por desajustes de impedancia entre la antorcha, el cable y la ruta de retorno de la pieza. La baja conductividad térmica del titanio concentra el calentamiento resistivo en el punto de unión del arco. Si la pinza de masa no se coloca a menos de 150 mm del inicio de la soldadura, o si la ruta de retorno incluye superficies pintadas, óxido o utillajes multipunto, las fluctuaciones de tensión superan ±1.5 V, provocando desviación del arco y un ancho de cordón irregular. La estabilización comienza antes del encendido: verifique que todas las conexiones —pinza de la antorcha, tapa trasera y pinza de masa— estén limpias, apretadas y libres de óxido. Utilice cables de masa trenzados de cobre con una capacidad nominal de ≥200 A de servicio continuo, incluso en aplicaciones de baja corriente. A continuación, realice una *prueba de respuesta del arco*: inicie el arco a 50 A, manténgalo durante 3 segundos y luego aumente a 85 A durante 1 segundo. Un sistema estable presenta un retraso ≤0.3 sec en el aumento de corriente y ninguna desviación visible del arco. Si se produce inestabilidad, compruebe si hay interferencias electromagnéticas de servodrives cercanos; los cables de antorcha apantallados y el tendido separado de conductos para líneas de potencia y señal no son negociables.
La calidad de la preparación de la junta determina directamente si los refinamientos de configuración importan en absoluto. El fresado de los extremos de los tubos antes de soldar no es opcional; es fundamental. Una superficie de corte irregular u oxidada obliga al arco a compensar, desestabilizando la distribución de calor y favoreciendo la porosidad en la raíz. Aquí es donde la preparación precisa de los bordes se convierte en un requisito previo, no en una tarea paralela. Una máquina como la Máquina de fresado de bordes garantiza una escuadría y un acabado superficial uniformes entre lotes, algo crítico al introducir tubos en utillajes robóticos. Su precisión a nivel micrométrico para formar bordes rectos y ángulos de bisel controlados elimina la variabilidad introducida por el esmerilado manual o el corte por plasma, reduciendo el tiempo de inspección previa a la soldadura y rechazando menos piezas en las etapas posteriores.
Ninguno de estos ajustes existe de forma aislada. Aumentar el flujo de gas sin ajustar el ángulo de la antorcha puede enfriar excesivamente el borde delantero y causar solape en frío. Reducir el amperaje para limitar la distorsión sin verificar la estabilidad del arco puede producir un cordón estrecho y frágil, propenso a agrietarse bajo ciclos térmicos. El objetivo no es optimizar cada parámetro por separado, sino identificar la *ventana interdependiente*: una banda estrecha de ajustes combinados donde convergen la cobertura de gas, la distribución térmica y la consistencia eléctrica. Esa ventana no se define mediante teoría, sino mediante ensayos destructivos: seccionamiento, macroataque y ensayo de doblado conforme a AWS D17.1 o ASTM B366. Los operadores que omiten este paso de validación suelen confundir repetibilidad con fiabilidad: ejecutan programas idénticos en varios turnos mientras se acumulan microdefectos no detectados.
Por último, reconozca que la soldadura TIG robótica en titanio se trata menos de automatización y más de un control disciplinado del proceso. El robot elimina el temblor humano, pero amplifica cada inconsistencia en los consumibles, la puesta a tierra, la pureza del gas o la rigidez del utillaje. Un solo lote de tungsteno contaminado, un cuerpo de pinza desgastado o argón con >30 ppm de oxígeno invalidarán incluso la configuración calibrada más meticulosamente. La verificación diaria —comprobaciones de pureza del gas, inspección de la geometría de la punta de tungsteno y medición de la resistencia de masa (<0.1 Ω)— no es una carga de mantenimiento. Es la base operativa sobre la que se sustenta la integridad de la soldadura.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje