




TIG robotizado frente a MIG robotizado para carcasas de aluminio fundido a presión: control de penetración, riesgo de salpicaduras y compromisos en la limpieza posterior a la soldadura
TIG robotizado frente a MIG robotizado para carcasas de aluminio fundido a presión: control de penetración, riesgo de salpicaduras y compromisos en la limpieza posterior a la soldadura
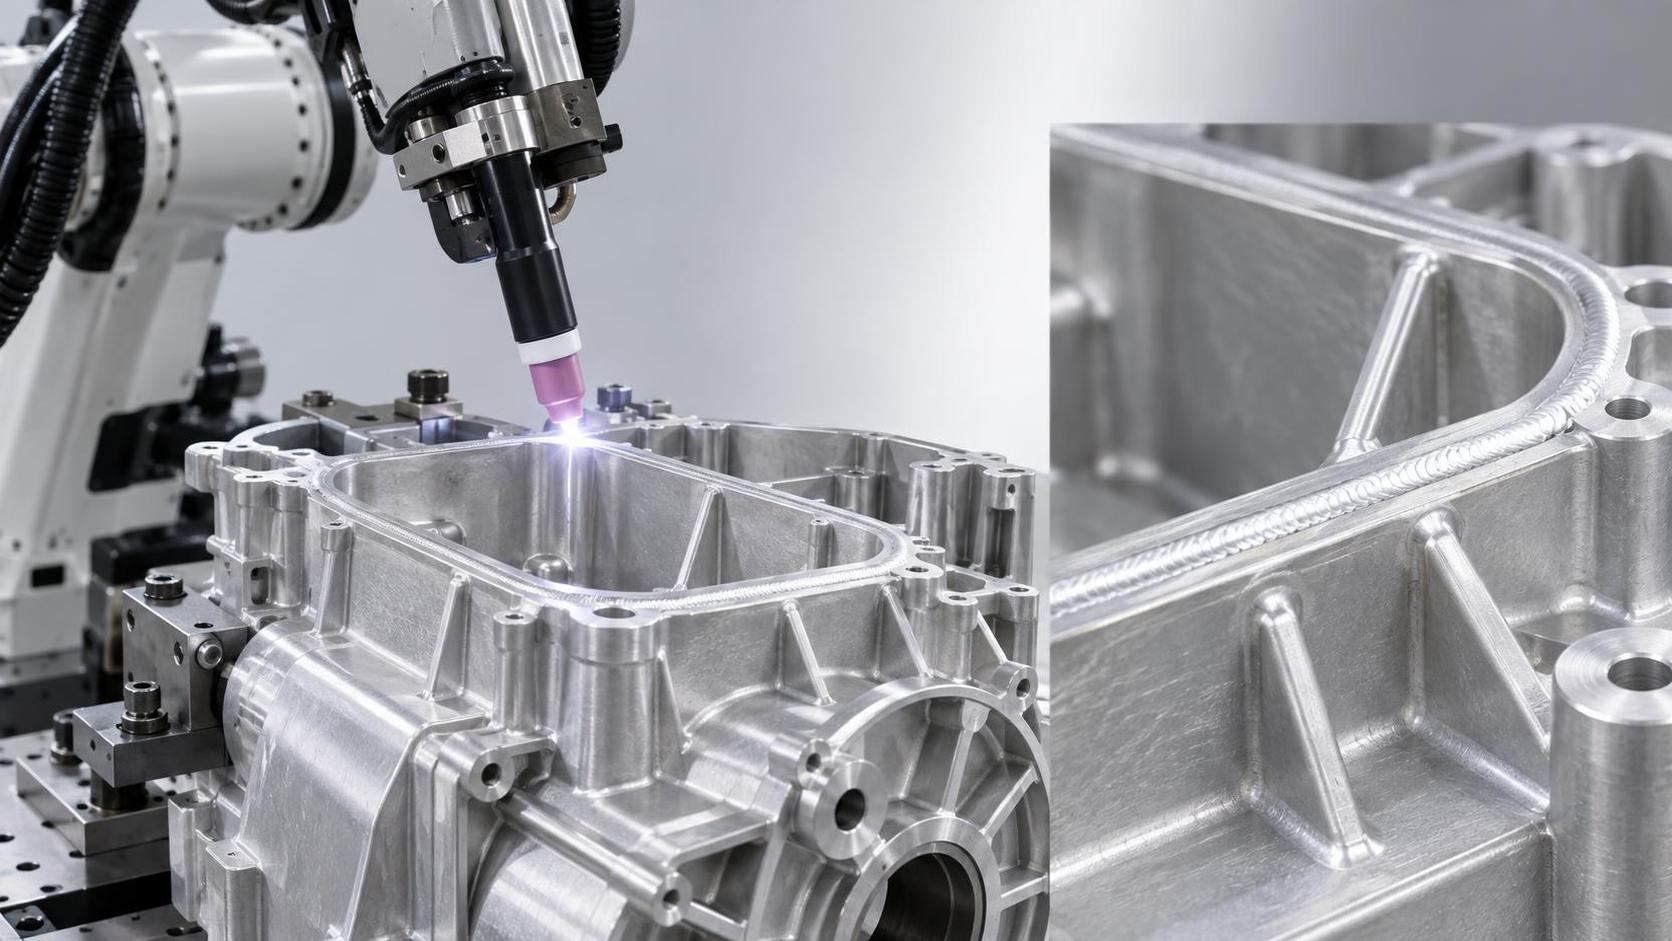
La soldadura TIG robótica es la opción predeterminada, salvo que las limitaciones de su proceso obliguen a cambiar a MIG
Para los evaluadores técnicos que especifican soldadura robótica para carcasas de fundición a presión de aluminio, la pregunta no es realmente «¿TIG o MIG?», sino «¿Qué ocurre si optamos por MIG de forma predeterminada sin verificar si realmente se adapta a *esta* pieza, *esta* geometría de unión y *este* requisito posterior al ensamblaje?». La TIG robótica sigue siendo el estándar de referencia por una buena razón: ofrece una penetración predecible, poco profunda y controlable en piezas fundidas de pared delgada (1.5–3.0 mm) sensibles al calor, donde la estabilidad dimensional y la integridad de la soldadura sin óxidos son innegociables. Pero eso no significa que la MIG robótica no tenga cabida; la tiene. Simplemente exige una validación inicial más rigurosa.
El control de la penetración no se trata solo de profundidad, sino de consistencia ante espesores de pared variables
Las piezas fundidas a presión de aluminio rara vez presentan un espesor de pared uniforme. Una carcasa típica puede incorporar paredes laterales de 1.8 mm, bridas de montaje de 2.5 mm y zonas nervadas de 1.2 mm, todo en una sola pieza. La TIG robótica destaca en este caso porque su arco es inherentemente estable, de baja energía y muy sensible a la modulación de corriente en tiempo real. Con el ángulo de antorcha, la velocidad de avance y los parámetros de pulso adecuados, puede mantener la penetración dentro de ±0.2 mm, incluso en transiciones entre secciones de 1.2 mm y 2.5 mm. Esta consistencia evita tanto la perforación en zonas delgadas como la falta de fusión en las más gruesas.
La MIG robótica tiene dificultades con esta variabilidad. Su mayor aporte térmico y su columna de arco más amplia la hacen propensa al descontrol térmico en áreas más delgadas, a menos que se restrinjan estrictamente la velocidad de alimentación de alambre, el voltaje y el flujo de gas de protección; e incluso entonces, una porosidad menor de la fundición o una variación del óxido superficial pueden provocar picos repentinos de penetración. En la práctica, muchos talleres compensan sobredimensionando los cordones de filete o añadiendo barras de respaldo, lo que incrementa los costes, ralentiza el tiempo de ciclo e introduce nuevos riesgos de distorsión durante el enfriamiento.
El riesgo de salpicaduras no es solo un problema de limpieza; es un factor decisivo de calidad
Las salpicaduras de la MIG robótica en aluminio no son meramente estéticas. Cuando las gotas de aluminio fundido caen sobre superficies adyacentes, especialmente cerca de respiraderos, soportes de tornillos o interfaces de acoplamiento, generan microcortocircuitos, interfieren con las juntas de sellado y comprometen el rendimiento del blindaje EMI. Peor aún, las salpicaduras suelen incrustar partículas de óxido en el metal base, creando puntos localizados de inicio de corrosión que solo se manifiestan tras ensayos ambientales o durante el uso en campo.
La TIG robótica produce prácticamente cero salpicaduras con parámetros estándar. No hay transferencia de alambre, cortocircuitos ni transición globular, solo un arco limpio y concentrado que funde únicamente lo necesario. Esto elimina no solo la mano de obra de limpieza posterior a la soldadura, sino también el riesgo de introducir contaminación superficial que podría invalidar las pruebas de cualificación para carcasas aeroespaciales o médicas.
La limpieza posterior a la soldadura no es algo secundario; es un multiplicador de costes que no puede ignorar
Aquí es donde la compensación se vuelve tangible: la MIG robótica puede operar 2.5× más rápido que la TIG robótica en una unión determinada, pero si cada soldadura requiere 90 segundos de cepillado manual, eliminación de óxido con ruedas de alambre de acero inoxidable e inspección visual para detectar adherencias de salpicaduras, esa ventaja de velocidad desaparece. Y si posteriormente la pieza se anodiza o se recubre con pintura en polvo, el óxido residual o las salpicaduras incrustadas provocarán ampollas, mala absorción del tinte o fallos prematuros del recubrimiento.
Las soldaduras TIG robóticas normalmente solo requieren una ligera limpieza con acetona antes de la inspección final. Sin rectificado, sin granallado y sin ciclos de retrabajo. Esto reduce directamente el coste de mano de obra por unidad, mejora el rendimiento a la primera pasada y acorta el tiempo de producción, no solo en la estación de soldadura, sino en toda la línea de acabado.
Cuándo puede funcionar la MIG robótica y qué debe verificar primero
La MIG no queda descartada por completo. Tiene sentido cuando:
- La carcasa tiene paredes gruesas (>4.0 mm) y es estructuralmente robusta, con tolerancias amplias;
- Las soldaduras son largas, rectas e ininterrumpidas (por ejemplo, uniones perimetrales en carcasas grandes);
- Los requisitos de acabado superficial son funcionales, no estéticos ni críticos para el sellado;
- El volumen de producción justifica la inversión en sistemas avanzados de reducción de salpicaduras (por ejemplo, transferencia por pulverización pulsada con mezclas de argón-helio, supervisión de la distancia entre la punta de contacto y la pieza, y retroalimentación de voltaje en circuito cerrado).
Pero incluso en ese caso, debe validar tres aspectos antes de comprometerse: (1) Si su aleación específica de fundición a presión (por ejemplo, A380 frente a ADC12) responde de forma predecible al perfil térmico de la MIG; (2) Si el diseño de su utillaje admite la zona afectada por el calor más amplia sin deformarse; y (3) Si su flujo de proceso posterior a la soldadura incluye una eliminación de óxido específica y validada, porque el desengrase estándar no será suficiente.
Realidades de la integración: habilidad, tiempo de configuración y compatibilidad del sistema
La TIG robótica exige una disciplina de integración más estricta, no mayor habilidad del operario, sino un control previo más preciso. La alineación de la antorcha, la verificación de la cobertura de gas y el acondicionamiento del tungsteno deben ser repetibles entre turnos. Sin embargo, una vez cualificados, los programas de TIG robótica son notablemente estables: un único conjunto de parámetros suele funcionar sin cambios durante meses en miles de piezas.
La MIG robótica es más tolerante en la configuración, pero menos tolerante con la consistencia. Pequeños cambios en la extensión libre del alambre, el desgaste de la punta de contacto o la turbulencia del gas de protección provocan variaciones medibles en la forma del cordón y la penetración. Esto implica controles durante el proceso más frecuentes, ajustes de parámetros más frecuentes y una mayor dependencia del control adaptativo basado en sensores, lo que añade complejidad y coste a la arquitectura del sistema.
Dónde encaja el acabado superficial y por qué importa antes de lo que cree
La calidad de la soldadura no termina en el arco. Para las carcasas de fundición a presión de aluminio destinadas a aplicaciones visibles o de alta fiabilidad, el estado de la superficie después de la soldadura afecta directamente a procesos posteriores como el anodizado, el galvanizado o el recubrimiento conformado. El óxido residual, las microsalpicaduras o las zonas teñidas por el calor alteran la formación uniforme de capas.
Aquí es donde las soluciones de acabado pasan a formar parte de la decisión de soldadura, no son algo secundario. Por ejemplo, las piezas que requieren altos estándares estéticos o limpieza interna (por ejemplo, carcasas de electrónica médica o cajas de control para transporte ferroviario) suelen someterse a acabado magnético en masa después de la soldadura para eliminar microrebabas, homogeneizar la textura superficial y eliminar contaminantes incrustados. UnaMáquina de pulido magnético personalizada procesa geometrías irregulares, incluidos nervios internos, insertos roscados y huecos estrechos, sin deformación de la pieza ni desviación dimensional. Su acción omnidireccional limpia las zonas de soldadura mientras desbarba simultáneamente los bordes y mejora la reflectividad, integrando múltiples operaciones secundarias en un ciclo de 3–20 minutos.
Recomendación final: comience con TIG robótica y después someta la MIG a pruebas exigentes con su carcasa específica
No elija la MIG robótica porque sea más rápida sobre el papel. Elíjala solo después de demostrar que cumple *su* definición de «aceptable» según tres criterios concretos: (1) La penetración se mantiene dentro de ±0.3 mm en todos los espesores de pared de su fundición real; (2) La tasa de salpicaduras se mantiene por debajo del 0.5% de la longitud total de soldadura sin comprometer la velocidad de avance; y (3) La limpieza posterior a la soldadura añade ≤30 segundos por pieza sin introducir riesgo de retrabajo.
Si cualquiera de ellos falla, la TIG robótica no es la «alternativa más lenta», sino la opción con menor riesgo y menor TCO. Y con sistemas de soldadura robótica certificados conforme a ISO9001 y CE de proveedores como Wuxi Samgins, respaldados por experiencia comprobada en fabricación de aluminio, mecanizado CNC y acabado de precisión, no está intercambiando velocidad por calidad. Está alineando la capacidad del proceso con la función de la pieza.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje