




TIG الروبوتي مقابل MIG الروبوتي لحاويات الألمنيوم المصبوب بالقالب: التحكم في الاختراق، مخاطر التناثر ومفاضلات التنظيف بعد اللحام
TIG الروبوتي مقابل MIG الروبوتي لحاويات الألمنيوم المصبوب بالقالب: التحكم في الاختراق، مخاطر التناثر ومفاضلات التنظيف بعد اللحام
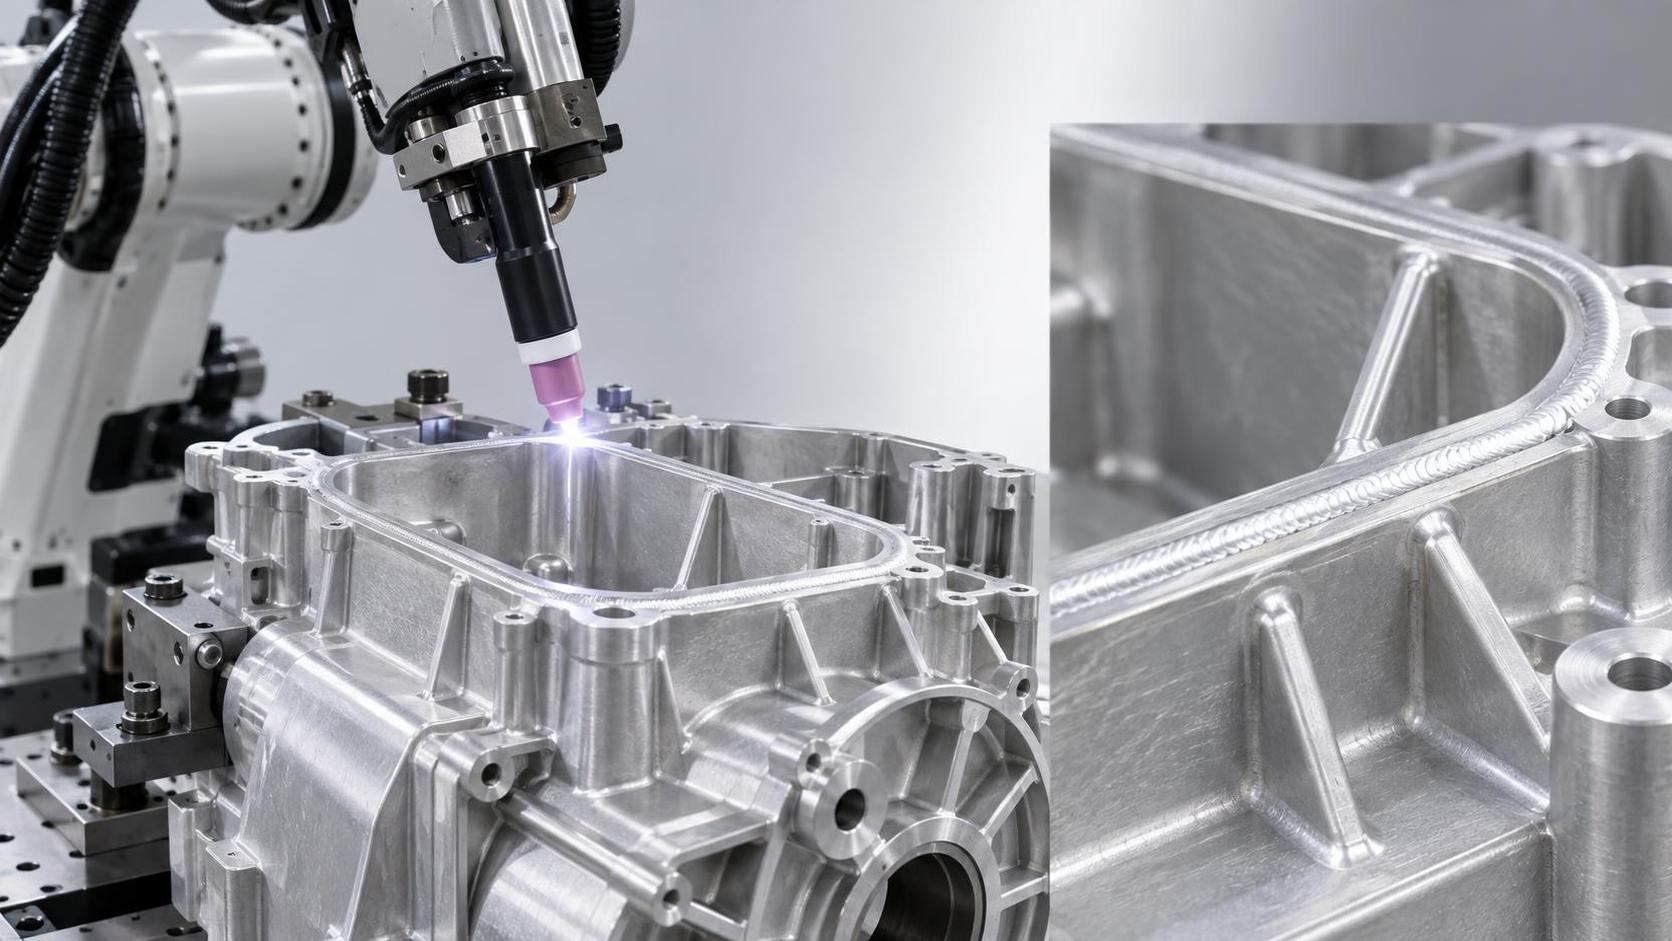
اللحام الروبوتي TIG هو الخيار الافتراضي—ما لم تفرض قيود عمليتك التحول إلى MIG
بالنسبة للمقيّمين الفنيين الذين يحددون مواصفات اللحام الروبوتي لأغلفة الألمنيوم المصبوب بالقالب، فإن السؤال ليس حقًا «TIG أم MIG؟»—بل هو: «ماذا يحدث إذا اعتمدنا MIG كخيار افتراضي دون التحقق مما إذا كان يناسب بالفعل *هذه* القطعة و*هذه* هندسة الوصلة و*هذا* المتطلب بعد التجميع؟» يظل TIG الروبوتي المعيار الأساسي لسبب وجيه: فهو يوفر اختراقًا متوقعًا وضحلًا وقابلًا للتحكم في المسبوكات ذات الجدران الرقيقة (1.5–3.0 mm) والحساسة للحرارة، حيث يكون الاستقرار الأبعادي وسلامة اللحام الخالية من الأكاسيد أمرين غير قابلين للتنازل. لكن هذا لا يعني أن MIG الروبوتي ليس له مكان—بل له مكانه. إلا أنه يتطلب تحققًا أوليًا أكثر صرامة.
التحكم في الاختراق لا يتعلق بالعمق فحسب—بل بالاتساق عبر سماكات الجدران المتغيرة
نادرًا ما تتمتع مسبوكات الألمنيوم بالقالب بسماكة جدار موحدة. فقد يشتمل الغلاف النموذجي على جدران جانبية بسماكة 1.8 mm، وفلنجات تثبيت بسماكة 2.5 mm، ومناطق مضلعة بسماكة 1.2 mm—وكلها في قطعة واحدة. يتفوق TIG الروبوتي هنا لأن قوسه مستقر بطبيعته ومنخفض الطاقة وسريع الاستجابة بدرجة عالية لتعديل التيار في الوقت الفعلي. باستخدام زاوية شعلة وسرعة حركة ومعلمات نبض مناسبة، يمكنك الحفاظ على الاختراق ضمن ±0.2 mm—حتى عبر الانتقالات بين المقاطع ذات سماكة 1.2 mm و2.5 mm. يمنع هذا الاتساق كلاً من الاحتراق النافذ في المناطق الرقيقة وعدم الانصهار في المناطق الأكثر سماكة.
يواجه MIG الروبوتي صعوبة مع هذا التباين. إذ إن مدخلاته الحرارية الأعلى وعمود قوسه الأعرض يجعلان منه عرضة للتصاعد الحراري غير المسيطر عليه في المناطق الرقيقة، ما لم تُقيد بإحكام سرعة تغذية السلك والجهد وتدفق غاز الحماية—وحتى عندئذٍ، يمكن للمسامية الطفيفة في المسبوك أو اختلاف أكاسيد السطح أن يسبب ارتفاعات مفاجئة في الاختراق. عمليًا، تعوض العديد من الورش ذلك بزيادة حجم لحامات الزاوية أو بإضافة قضبان داعمة، مما يزيد التكلفة ويبطئ زمن الدورة ويُدخل مخاطر تشوه جديدة أثناء التبريد.
خطر التناثر ليس مجرد مسألة تنظيف—إنه عامل حاسم للجودة
إن التناثر الناتج عن MIG الروبوتي على الألمنيوم ليس مجرد عيب تجميلي. فعندما تهبط قطرات الألمنيوم المنصهر على الأسطح المجاورة—خصوصًا بالقرب من فتحات التهوية أو قواعد البراغي أو أسطح التلامس—فإنها تُحدث قصورًا دقيقًا، وتتداخل مع حشيات الإحكام، وتؤثر في أداء التدريع الكهرومغناطيسي EMI. والأسوأ أن التناثر غالبًا ما يدمج جسيمات أكسيد داخل المعدن الأساسي، ما يخلق نقاط بدء موضعية للتآكل لا تظهر إلا بعد الاختبارات البيئية أو الاستخدام الميداني.
ينتج TIG الروبوتي تناثرًا يكاد يكون معدومًا تحت المعلمات القياسية. فلا يوجد انتقال للسلك، ولا قصر كهربائي، ولا انتقال كروي—بل قوس نظيف ومركز يصهر فقط ما يلزم. وهذا لا يلغي أعمال التنظيف بعد اللحام فحسب، بل يزيل أيضًا خطر إدخال تلوث سطحي قد يبطل اختبارات التأهيل لأغلفة الطيران أو الأجهزة الطبية.
التنظيف بعد اللحام ليس أمرًا ثانويًا—بل مضاعف للتكلفة لا يمكنك تجاهله
هنا يصبح التنازل ملموسًا: قد يعمل MIG الروبوتي بسرعة أكبر بمقدار 2.5× من TIG الروبوتي على خط لحام معين—لكن إذا كان كل لحام يتطلب 90 ثانية من التنظيف اليدوي بالفرشاة وإزالة الأكاسيد بعجلات سلكية من الفولاذ المقاوم للصدأ والفحص البصري لالتصاق التناثر، فإن ميزة السرعة هذه تختفي. وإذا انتقلت القطعة لاحقًا إلى الأنودة أو الطلاء بالمسحوق، فإن بقايا الأكاسيد أو التناثر المدمج ستسبب التقرح أو ضعف امتصاص الصبغة أو فشل الطلاء المبكر.
لا تحتاج لحامات TIG الروبوتية عادةً إلا إلى مسح خفيف بالأسيتون قبل الفحص النهائي. لا تجليخ، ولا سفع، ولا دورات إعادة عمل. وهذا يخفض مباشرة تكلفة العمالة لكل وحدة، ويحسن معدل النجاح من المحاولة الأولى، ويقصر زمن الإنجاز—ليس فقط في محطة اللحام، بل عبر خط التشطيب بأكمله.
متى يمكن أن ينجح MIG الروبوتي—وما الذي يجب التحقق منه أولاً
لا يُستبعد MIG تمامًا. فهو منطقي عندما:
- يكون الغلاف سميك الجدران (>4.0 mm) ومتينًا إنشائيًا، مع سماحات واسعة؛
- تكون اللحامات طويلة ومستقيمة ومتواصلة (مثل اللحامات المحيطية على الأغلفة الكبيرة)؛
- تكون متطلبات تشطيب السطح وظيفية—وليست جمالية أو حاسمة للإحكام؛
- يبرر حجم الإنتاج الاستثمار في أنظمة متقدمة لتقليل التناثر (مثل انتقال الرش النبضي باستخدام خلطات الأرجون-الهيليوم، ومراقبة مسافة طرف التلامس إلى قطعة العمل، والتغذية الراجعة للجهد ضمن حلقة مغلقة).
ولكن حتى في هذه الحالة، يجب التحقق من ثلاثة أمور قبل الالتزام: (1) ما إذا كانت سبيكة الصب بالقالب الخاصة بك (مثل A380 مقابل ADC12) تستجيب بصورة متوقعة للملف الحراري لـ MIG؛ (2) ما إذا كان تصميم التثبيت لديك يستوعب المنطقة المتأثرة بالحرارة الأوسع دون التواء؛ و(3) ما إذا كان تدفق العملية بعد اللحام يتضمن إزالة أكاسيد مخصصة ومتحققًا منها—لأن إزالة الشحوم القياسية لن تكون كافية.
حقائق التكامل: المهارة ووقت الإعداد وتوافق النظام
يتطلب TIG الروبوتي انضباطًا أكبر في التكامل—وليس مهارة أكبر للمشغل، بل تحكمًا أدق في المراحل السابقة. يجب أن تكون محاذاة الشعلة والتحقق من تغطية الغاز وتجهيز قطب التنغستن قابلة للتكرار عبر الورديات. ومع ذلك، بمجرد التأهيل، تكون برامج TIG الروبوتية مستقرة بدرجة ملحوظة: إذ يمكن لمجموعة معلمات واحدة أن تعمل دون تغيير لأشهر عبر آلاف القطع.
MIG الروبوتي أكثر تسامحًا في الإعداد، لكنه أقل تسامحًا في الاتساق. تؤدي التغيرات الصغيرة في بروز السلك أو تآكل طرف التلامس أو اضطراب غاز الحماية إلى تباين قابل للقياس في شكل خرزة اللحام والاختراق. وهذا يعني فحوصات أكثر تكرارًا أثناء العملية، وتعديلات أكثر تكرارًا للمعلمات، واعتمادًا أكبر على التحكم التكيفي القائم على المستشعرات—مما يضيف تعقيدًا وتكلفة إلى بنية النظام.
موضع تشطيب السطح في العملية—ولماذا يهم أبكر مما تعتقد
لا تنتهي جودة اللحام عند القوس. بالنسبة لأغلفة الألمنيوم المصبوب بالقالب المخصصة للتطبيقات المرئية أو عالية الاعتمادية، تؤثر حالة السطح بعد اللحام مباشرةً في العمليات اللاحقة مثل الأنودة أو الطلاء الكهربائي أو الطلاء المطابق. فالأكاسيد المتبقية أو التناثر الدقيق أو المناطق المتغيرة اللون بالحرارة تعيق جميعها تكوّن طبقة موحدة.
هنا تصبح حلول التشطيب جزءًا من قرار اللحام—وليست فكرة لاحقة. على سبيل المثال، غالبًا ما تخضع القطع التي تتطلب معايير جمالية صارمة أو نظافة داخلية (مثل أغلفة الإلكترونيات الطبية أو صناديق التحكم في النقل بالسكك الحديدية) للتشطيب المغناطيسي الكتلي بعد اللحام لإزالة النتوءات الدقيقة وتوحيد نسيج السطح والقضاء على الملوثات المدمجة. يمكن أن تتعامل آلة تلميع مغناطيسية مخصصة مع الهندسات غير المنتظمة—بما في ذلك الأضلاع الداخلية والإدخالات الملولبة والفجوات الضيقة—دون تشوه القطعة أو تغير أبعادها. ينظف عملها متعدد الاتجاهات مناطق اللحام مع إزالة النتوءات من الحواف وتعزيز الانعكاسية في الوقت نفسه، جامعًا عمليات ثانوية متعددة في دورة واحدة مدتها 3–20 دقيقة.
التوصية النهائية: ابدأ بـ TIG الروبوتي—ثم اختبر MIG تحت الضغط مقارنةً بغلافك المحدد
لا تختر MIG الروبوتي لمجرد أنه أسرع على الورق. اختره فقط بعد إثبات أنه يفي بتعريفك *أنت* لـ«المقبول» وفق ثلاثة معايير ملموسة: (1) يبقى الاختراق ضمن ±0.3 mm عبر جميع سماكات الجدران في مسبوكك الفعلي؛ (2) يبقى معدل التناثر أقل من 0.5% من إجمالي طول اللحام دون المساس بسرعة الحركة؛ و(3) لا يضيف التنظيف بعد اللحام أكثر من ≤30 ثانية لكل قطعة دون إدخال مخاطر إعادة العمل.
إذا فشل أي واحد من هذه المعايير، فإن TIG الروبوتي ليس «البديل الأبطأ»—بل هو المسار الأقل مخاطرة والأقل في التكلفة الإجمالية للملكية TCO. ومع أنظمة اللحام الروبوتية المعتمدة وفق ISO9001 وCE من مورّدين مثل Wuxi Samgins—والمدعومة بخبرة مثبتة في تصنيع الألمنيوم والتشغيل الآلي CNC والتشطيب الدقيق—فأنت لا تستبدل الجودة بالسرعة. بل توائم قدرة العملية مع وظيفة القطعة.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة