




¿Qué determina el precio de un robot de manipulación? Carga útil, alcance, integración y coste total
¿Qué determina el precio de un robot de manipulación? Carga útil, alcance, integración y coste total
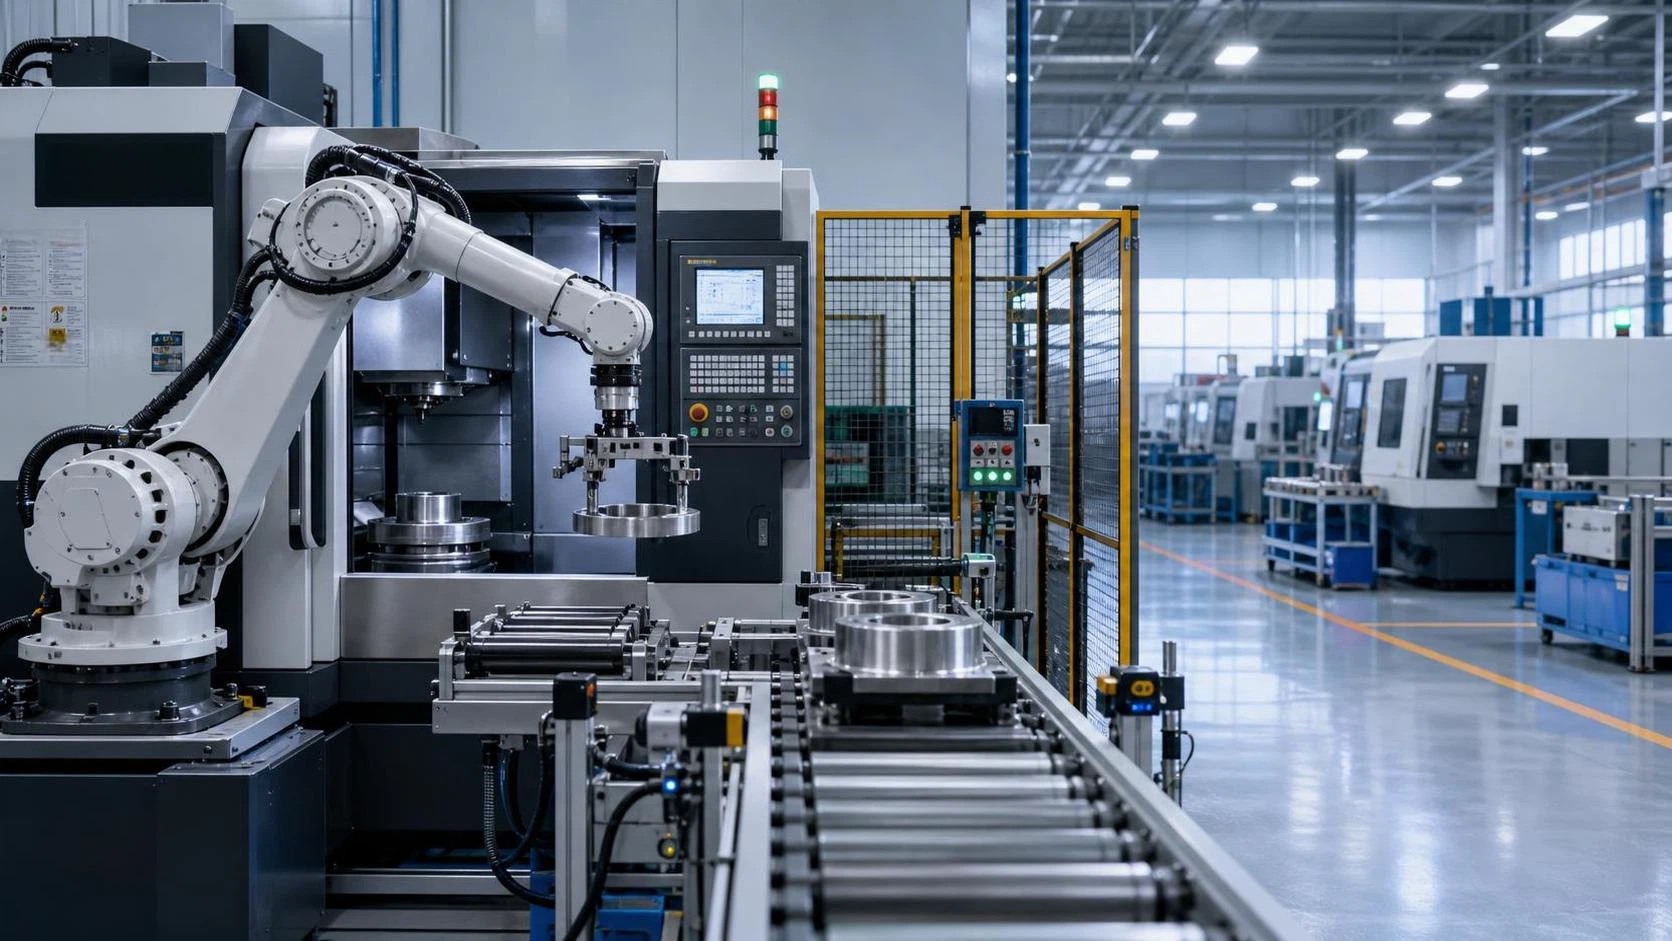
¿Qué determina el precio de un robot de manipulación? Carga útil, alcance, integración y coste total
El precio de un robot de manipulación depende de mucho más que del propio robot. Una cifra de catálogo puede parecer sencilla, pero normalmente solo cubre el brazo robótico, el controlador y un colgante de programación básico. La inversión que realmente llega a la planta de producción también puede incluir pinzas, utillajes, protecciones, sensores, programación, instalación, formación de operarios y soporte posterior a la instalación. Para los equipos de compras, la pregunta útil no es simplemente «¿Cuánto cuesta el robot?». Es «¿Qué sistema completo se necesita para mover nuestras piezas de forma segura y fiable, con el tiempo de ciclo requerido?».
Esto es especialmente importante en el trabajo de metales y la fabricación de maquinaria, donde las piezas pueden ser pesadas, estar aceitosas, tener bordes afilados, variar en forma o estar calientes después del mecanizado. Un robot que carga un torno CNC no tiene el mismo precio que un robot que transfiere cajas de cartón vacías. Incluso cuando ambas aplicaciones utilizan un brazo de tamaño similar, los riesgos técnicos y el trabajo de integración pueden ser completamente diferentes.
Una comparación rigurosa debe separar el precio de compra del robot del coste total instalado y del coste operativo probable durante su vida útil. Este enfoque evita un error de compra habitual: elegir la cotización más baja y descubrir después que los elementos de seguridad esenciales, las herramientas de extremo de brazo o la comunicación con la máquina se consideraban extras.
La carga útil es más que el peso de la pieza
La capacidad de carga útil es uno de los factores más claros que influyen en el precio de un robot de manipulación. Los robots más grandes necesitan estructuras mecánicas más resistentes, motores más potentes, reductores de mayor capacidad y, con frecuencia, una mayor superficie de instalación. Sin embargo, no basta con seleccionar según el peso de la pieza. El cálculo real de la carga útil debe incluir la pinza, las conexiones neumáticas o eléctricas, los cables, cualquier pasador de posicionamiento y, ocasionalmente, una cámara de visión o un sensor de fuerza montado en la muñeca.
También está la cuestión del centro de carga. Un tubo largo, un bastidor fabricado o un conjunto de perfiles pueden generar un par considerable en la muñeca, incluso si su masa total parece moderada. Cuanto más lejos esté el centro de gravedad de la brida del robot, más exigente será el movimiento. Por ello, los proveedores suelen solicitar planos de las piezas, peso, posición del centro de gravedad, puntos de agarre y orientación durante la transferencia antes de confirmar un modelo de robot.
Comprar un robot demasiado pequeño genera un riesgo evidente de fiabilidad. Comprar uno excesivamente grande puede ser igual de costoso: el brazo cuesta más, el perímetro de seguridad aumenta y la célula puede requerir más espacio en el suelo y una fijación de base más resistente. En la práctica, es razonable prever cierto margen para futuros cambios de producto, pero especificar «más grande por si acaso» rara vez resulta rentable.
Alcance, configuración de ejes y requisitos de movimiento
El alcance afecta tanto a la selección del robot como al diseño de la célula. Un robot que debe recoger de un palé, pasar por la puerta de una máquina, girar el componente y colocarlo en una cinta transportadora de salida puede necesitar una geometría distinta de la de otro que simplemente carga un utillaje desde la parte frontal. Un alcance largo generalmente aumenta el coste del equipo, pero un alcance insuficiente puede provocar una presentación incómoda de las piezas, menor velocidad o la necesidad de transportadores y dispositivos de posicionamiento adicionales.
El número de ejes también es importante. Los robots estándar de seis ejes ofrecen flexibilidad para la atención de máquinas, ángulos de carga complejos y reorientación de piezas. Para transferencias simples y rápidas entre posiciones fijas, una configuración de paletizado de cuatro ejes o de tipo SCARA puede ser suficiente en algunos casos. La solución menos compleja no es automáticamente la correcta; depende de si la pieza debe inclinarse, girarse, insertarse o retirarse de un utillaje sin colisiones.
La velocidad debe evaluarse como tiempo de ciclo, no como la velocidad máxima del robot indicada en un folleto. El ciclo práctico incluye el tiempo de cierre de la pinza, la apertura de la puerta de la máquina, la confirmación de señales, las trayectorias seguras de aproximación y retirada, la sujeción y cualquier paso de inspección. Un robot puede moverse rápidamente en espacio abierto, pero perder gran parte de esa velocidad teórica al manipular componentes metálicos irregulares cerca de una máquina CNC o una plegadora.
Las herramientas de extremo de brazo suelen modificar el presupuesto
La pinza es el punto donde una aplicación de manipulación se vuelve específica. Las ventosas simples pueden ser adecuadas para material de chapa limpio y plano, pero no son una solución universal para superficies porosas, piezas brutas aceitosas, piezas perforadas o componentes fabricados pesados. Las pinzas mecánicas, pinzas magnéticas, herramientas de horquilla, abrazaderas neumáticas y dispositivos de posicionamiento personalizados implican costes y consideraciones operativas diferentes.
Para compras, conviene plantear una pregunta práctica: ¿qué ocurre cuando la pieza varía? Una pinza diseñada para un diámetro de barra o un perfil de fundición puede funcionar bien hasta que la producción cambia a una familia de piezas relacionada. Dedos ajustables, herramientas de cambio rápido, múltiples estaciones de pinza o cambiadores automáticos de herramientas pueden elevar la cotización inicial, pero pueden evitar modificaciones manuales repetidas posteriormente.
El estado del material merece atención. El material recién cortado puede tener rebabas; los conjuntos soldados pueden deformarse ligeramente; las piezas mecanizadas pueden retener refrigerante. Estos detalles afectan a la fuerza de agarre, la selección de sensores, los requisitos de limpieza y el desgaste de las herramientas. Rara vez son visibles en el precio de un robot de manipulación básico, pero pueden determinar si el sistema funciona sin supervisión o necesita un operario cerca para corregir agarres incorrectos.
La integración suele ser la variable más importante
Un robot autónomo es un equipo. Un robot integrado con maquinaria de producción es una célula de automatización operativa. La diferencia entre estas dos definiciones explica por qué las cotizaciones pueden variar ampliamente incluso cuando la marca del robot y la categoría de carga útil parecen similares.
La integración puede implicar comunicación con máquinas herramienta CNC, equipos de soldadura, sistemas de corte, transportadores, posicionadores, lavadoras de piezas o estaciones de inspección. El robot debe recibir y enviar señales fiables: máquina lista, puerta abierta, ciclo completado, estado de fallo, confirmación de sujeción y estado de parada de emergencia son ejemplos habituales. Las máquinas más antiguas pueden requerir trabajo eléctrico adicional o revisión de interfaces, mientras que los equipos más nuevos pueden seguir necesitando una cuidadosa validación de protocolos y seguridad.
Una célula de manipulación también necesita un flujo de materiales lógico. Si un operario debe reponer bandejas con demasiada frecuencia, separar manualmente piezas enredadas o retirar virutas de un alojamiento de posicionamiento, la automatización puede trasladar el trabajo en lugar de eliminarlo. Un buen diseño de sistema comienza observando el proceso existente: cómo llega el material, cómo se presenta, qué variaciones se producen durante un turno y dónde ocurren realmente las paradas.
En talleres que combinan corte y mecanizado, el plan de manipulación debe incluir la consistencia aguas arriba. Por ejemplo, unaSierra de cinta con capacidad CNC puede cortar barras, tubos y otros perfiles con control programado de avance y movimiento. Cuando las longitudes de corte y la orientación de descarga son predecibles, la carga robótica posterior resulta más fácil de diseñar. Si el material sale de forma aleatoria, lleva recortes sueltos o requiere reposicionamiento manual frecuente, la célula robótica necesitará más utillajes y detección.
Los requisitos de seguridad no son extras opcionales
La arquitectura de seguridad tiene un efecto directo en el coste total del proyecto. Dependiendo de la aplicación y de los requisitos locales, el sistema puede necesitar vallado perimetral, puertas de acceso con enclavamiento, cortinas de luz, escáneres láser, relés de seguridad o funciones de PLC de seguridad, paradas de emergencia y zonas protegidas de transferencia de materiales. La solución requerida depende de la evaluación de riesgos, la disposición, el movimiento del robot, los peligros de las piezas y la forma en que los operarios acceden a la célula.
A veces se supone que los robots colaborativos eliminan la necesidad de protecciones. No es una suposición de compra segura. Un brazo colaborativo puede ser adecuado para ciertas tareas de bajo riesgo, pero los bordes metálicos afilados, las cargas pesadas, el movimiento a alta velocidad, los puntos de atrapamiento y los equipos periféricos pueden seguir requiriendo medidas de protección. La evaluación de riesgos pertinente debe considerar toda la instalación, no solo el brazo robótico.
Los proveedores con experiencia en máquinas herramienta, células de soldadura, sistemas láser y equipos de manipulación de materiales tienden a identificar estas interfaces antes. Wuxi Samgins International Trade Co., Ltd., fundada en 2012 en Wuxi, trabaja con una amplia gama de equipos mecánicos, incluidas máquinas herramienta CNC, robots de soldadura, máquinas de corte, equipos de producción de vigas H, plegadoras y soluciones de desbarbado. Este tipo de perspectiva multiproceso es útil cuando un robot debe integrarse en una ruta de fabricación existente en lugar de funcionar como una compra aislada. No obstante, los acuerdos de producción y diseño deben seguir verificándose frente a los requisitos del mercado de destino específico y al alcance del proyecto.
Cómo comparar correctamente las cotizaciones de robots de manipulación
La forma más clara de evaluar ofertas es solicitar un desglose claro del alcance. Una cifra baja puede ser válida para un paquete básico de robot, mientras que una propuesta más alta puede incluir ingeniería, protecciones, utillaje, instalación y puesta en marcha. Ninguna es necesariamente incorrecta; simplemente no son comparables hasta que sus inclusiones estén alineadas.
También es útil definir los criterios de aceptación antes de realizar el pedido. Estos pueden incluir los tipos de piezas que se manipularán, el tiempo de ciclo objetivo, las intervenciones manuales permitidas, las condiciones de prueba y la división de responsabilidades para la instalación y la puesta en marcha. Una redacción imprecisa como «carga automática» puede generar problemas posteriormente, porque las distintas partes pueden tener expectativas muy diferentes sobre lo que significa automático.
El coste total incluye paradas, cambios y soporte
El precio inicial del robot de manipulación importa, pero es solo una parte de la decisión financiera. Una célula de menor coste que se detiene regularmente para ajustar la pinza, limpiar sensores o recuperar fallos puede resultar costosa rápidamente en un departamento de mecanizado ocupado. Por el contrario, un sistema sobredimensionado desde el punto de vista de la ingeniería puede no recuperar nunca su coste adicional si el volumen de producción es bajo o la combinación de productos cambia constantemente.
La planificación del mantenimiento debe tratarse desde el principio. Pregunte qué consumibles o piezas de desgaste se utilizan en la pinza, si se suministran programas de respaldo, cómo se gestionan los diagnósticos de fallos y si se pueden obtener piezas de repuesto críticas en un plazo razonable. Para los exportadores que atienden distintas regiones, los acuerdos de servicio y las especificaciones eléctricas merecen especial atención. Los equipos enviados con éxito al Sudeste Asiático, Europa, América u Oceanía pueden requerir aun así una revisión específica del proyecto respecto a la alimentación eléctrica, las expectativas de seguridad, la documentación y el soporte in situ.
Una revisión práctica del retorno de la inversión debe centrarse en la disponibilidad real de mano de obra, la demanda real de producción, la utilización de las máquinas, el riesgo de rechazo y el tiempo de actividad esperado. No atribuya al robot ahorros que el proceso aguas arriba o aguas abajo no puede respaldar. Si persiste un cuello de botella en el aserrado, el desbarbado, la inspección o el suministro de material, la automatización de atención de máquinas por sí sola puede no generar el aumento de producción previsto en la propuesta presupuestaria.
El mejor punto de partida para una decisión de compra
La forma más fiable de controlar el coste de un robot de manipulación es preparar un resumen claro de la aplicación antes de solicitar cotizaciones. Incluya planos de las piezas, detalles del material, pesos máximos y mínimos, volumen de producción, tiempo de ciclo deseado, restricciones de disposición, información sobre las máquinas existentes y una descripción de los cambios de producto previsibles. Un breve vídeo del proceso manual actual puede ser tan útil como varias páginas de notas escritas, ya que revela cómo los operarios manipulan realmente la pieza.
El robot adecuado no es necesariamente el brazo de menor precio ni el modelo más grande y rápido disponible. Es el sistema que puede sujetar la pieza real, alcanzar las posiciones reales, comunicarse con las máquinas reales, cumplir los requisitos de seguridad y seguir siendo mantenible después de la puesta en marcha. Cuando estos puntos se definen pronto, el precio del robot de manipulación resulta mucho más fácil de comparar y es mucho menos probable que sorprenda al equipo del proyecto posteriormente.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje