




ما الذي يحدد سعر روبوت المناولة؟ الحمولة، والمدى، والتكامل، والتكلفة الإجمالية
ما الذي يحدد سعر روبوت المناولة؟ الحمولة، والمدى، والتكامل، والتكلفة الإجمالية
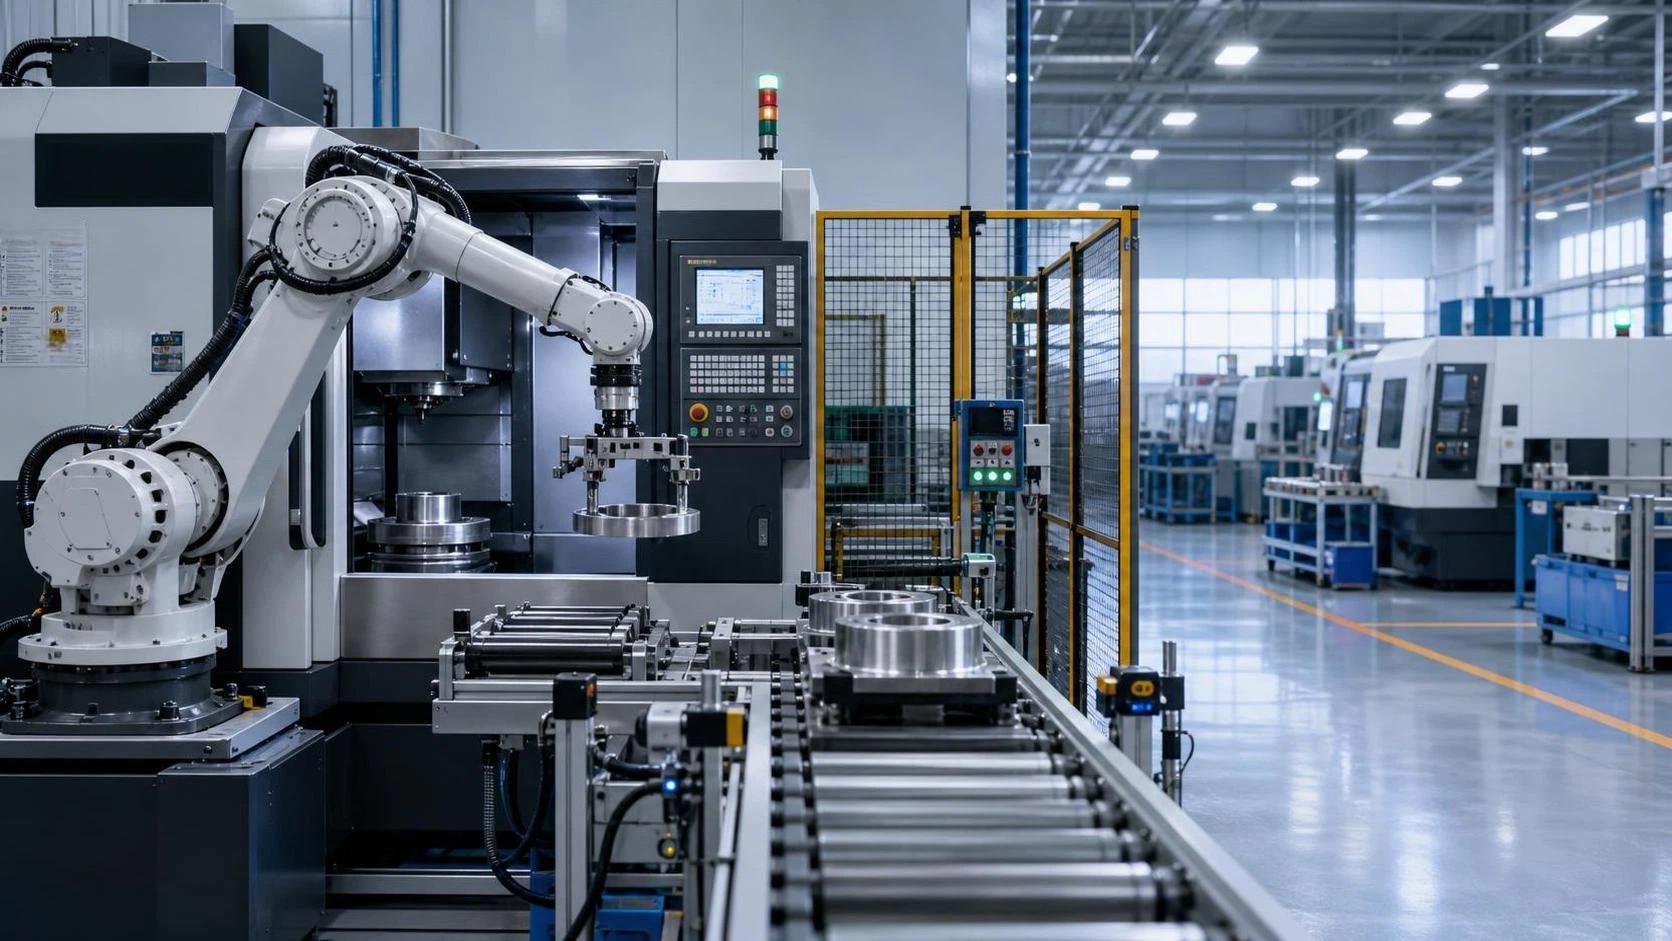
ما الذي يحدد سعر روبوتات المناولة؟ الحمولة، والمدى، والتكامل، والتكلفة الإجمالية
يتشكل سعر روبوتات المناولة بعوامل أكثر بكثير من الروبوت نفسه. قد يبدو السعر الوارد في الكتالوج واضحًا، لكنه يغطي عادةً ذراع الروبوت ووحدة التحكم وجهاز تعليم أساسي فقط. وقد يشمل الاستثمار الذي يصل فعليًا إلى أرضية المصنع أيضًا القوابض، والتجهيزات، ووسائل الحماية، وأجهزة الاستشعار، والبرمجة، والتركيب، وتدريب المشغلين، والدعم بعد التركيب. بالنسبة لفرق المشتريات، لا يقتصر السؤال المفيد على: «كم سعر الروبوت؟» بل هو: «ما النظام المتكامل المطلوب لنقل أجزائنا بأمان وموثوقية، وبزمن الدورة المطلوب؟»
وهذا مهم بشكل خاص في تصنيع المعادن والآلات، حيث قد تكون الأجزاء ثقيلة أو ملوثة بالزيت أو ذات حواف حادة أو متفاوتة الشكل أو ساخنة بعد التشغيل الآلي. لا يُسعّر روبوت تحميل مخرطة CNC بالطريقة نفسها التي يُسعّر بها روبوت نقل الكراتين الفارغة. حتى عند استخدام التطبيقين لذراع بحجم مماثل، قد تختلف المخاطر التقنية وأعمال التكامل اختلافًا تامًا.
ينبغي أن تفصل المقارنة المنضبطة بين سعر شراء الروبوت والتكلفة الإجمالية بعد التركيب وتكلفة التشغيل المحتملة طوال عمره التشغيلي. ويمنع هذا النهج خطأً شائعًا في المشتريات: اختيار أقل عرض سعر، ثم اكتشاف أن معدات السلامة الأساسية أو أدوات نهاية الذراع أو اتصال الماكينة قد عوملت كتكلفة إضافية.
الحمولة ليست مجرد وزن القطعة
تعد سعة الحمولة أحد أوضح العوامل المؤثرة في سعر روبوتات المناولة. تحتاج الروبوتات الأكبر إلى هياكل ميكانيكية أقوى ومحركات أكثر قدرة وعلب تروس للخدمة الشاقة، وغالبًا إلى مساحة تركيب أكبر. لكن الاختيار بناءً على وزن قطعة العمل وحده لا يكفي. يجب أن يشمل حساب الحمولة الفعلي القابض، والتوصيلات الهوائية أو الكهربائية، والكابلات، وأي دبابيس تحديد موضع، وأحيانًا كاميرا رؤية أو مستشعر قوة مثبت على المعصم.
هناك أيضًا مسألة مركز الحمل. يمكن لأنبوب طويل أو إطار مُصنّع أو حزمة من المقاطع أن يولد عزمًا كبيرًا على المعصم حتى لو بدا إجمالي كتلته متواضعًا. وكلما ابتعد مركز الثقل عن شفة الروبوت، زادت متطلبات الحركة. لهذا السبب يطلب الموردون عادةً رسومات الأجزاء والوزن وموضع مركز الثقل ونقاط الإمساك والاتجاه أثناء النقل قبل تأكيد طراز الروبوت.
ينطوي شراء روبوت أصغر من اللازم على خطر واضح يتعلق بالموثوقية. وقد يكون شراء روبوت أكبر بشكل مفرط مكلفًا بالقدر نفسه: إذ ترتفع تكلفة الذراع، وتتسع منطقة الأمان، وقد تتطلب الخلية مساحة أرضية أكبر وقاعدة تثبيت أقوى. عمليًا، من المنطقي تخصيص هامش معقول لتغييرات المنتجات المستقبلية، لكن اختيار «الأكبر احتياطًا» نادرًا ما يكون مواصفة فعالة من حيث التكلفة.
المدى، وتكوين المحاور، ومتطلبات الحركة
يؤثر المدى في كل من اختيار الروبوت وتخطيط الخلية. فالروبوت الذي يجب أن يلتقط من منصة نقالة، ويمر عبر باب الماكينة، ويدوّر المكوّن، ويضعه على ناقل الإخراج قد يحتاج إلى هندسة مختلفة عن روبوت يحمّل تجهيزًا من الأمام ببساطة. يزيد المدى الطويل عمومًا من تكلفة المعدات، لكن المدى غير الكافي قد يؤدي إلى تقديم محرج للأجزاء أو انخفاض السرعة أو الحاجة إلى نواقل وأجهزة تموضع إضافية.
كما أن عدد المحاور مهم أيضًا. توفر الروبوتات القياسية ذات الستة محاور مرونة لخدمة الماكينات وزوايا التحميل المعقدة وإعادة توجيه الأجزاء. بالنسبة للنقل البسيط عالي السرعة بين مواضع ثابتة، قد يكون ترتيب منصات نقالة بأربعة محاور أو من نمط SCARA مناسبًا أحيانًا. والحل الأقل تعقيدًا ليس بالضرورة الحل الصحيح؛ إذ يعتمد الأمر على ما إذا كانت القطعة تحتاج إلى الإمالة أو التدوير أو الإدخال أو الإزالة من تجهيز دون تصادم.
ينبغي تقييم السرعة باعتبارها زمن دورة، لا باعتبارها السرعة القصوى للروبوت المذكورة في الكتيب. تتضمن الدورة العملية زمن إغلاق القابض، وفتح باب الماكينة، وتأكيد الإشارة، ومسارات الاقتراب والابتعاد الآمنة، والتثبيت، وأي خطوة فحص. يمكن للروبوت أن يتحرك بسرعة في المساحة المفتوحة، لكنه قد يفقد جزءًا كبيرًا من تلك السرعة النظرية عند مناولة مكونات معدنية غير منتظمة بالقرب من ماكينة CNC أو مكبس ثني.
أدوات نهاية الذراع غالبًا ما تغير الميزانية
القابض هو الموضع الذي يصبح فيه تطبيق المناولة محددًا. قد تكون كؤوس التفريغ مناسبة لمواد الصفائح النظيفة والمسطحة، لكنها ليست حلًا شاملًا للأسطح المسامية أو القطع الخام الملوثة بالزيت أو الأجزاء المثقبة أو المكونات المصنعة الثقيلة. تجلب القوابض الميكانيكية والقوابض المغناطيسية وأدوات الشوك والمشابك الهوائية وأجهزة تحديد الموضع المخصصة تكاليف واعتبارات تشغيلية مختلفة.
بالنسبة للمشتريات، يجدر طرح سؤال عملي: ماذا يحدث عند اختلاف القطعة؟ قد يعمل قابض مصمم حول قطر قضيب واحد أو شكل مسبوك واحد جيدًا حتى يتحول الإنتاج إلى عائلة أجزاء ذات صلة. يمكن للأصابع القابلة للضبط والأدوات سريعة التبديل ومحطات القوابض المتعددة أو مبدلات الأدوات الآلية أن ترفع عرض السعر الأولي، لكنها قد تتجنب تعديلات يدوية متكررة لاحقًا.
تستحق حالة المادة الاهتمام. فقد تحتوي المواد المقطوعة حديثًا على نتوءات؛ وقد تتشوه التجميعات الملحومة قليلًا؛ وقد تحتفظ الأجزاء المشغلة بسائل التبريد. تؤثر هذه التفاصيل في قوة الإمساك واختيار المستشعر ومتطلبات التنظيف وتآكل الأدوات. ونادرًا ما تظهر في سعر روبوتات المناولة للمستوى الأساسي، لكنها قد تحدد ما إذا كان النظام يعمل دون مراقبة أو يحتاج إلى مشغل قريب لتصحيح أخطاء الالتقاط.
التكامل هو عادةً المتغير الأكبر
الروبوت المستقل هو معدة. أما الروبوت المتكامل مع آلات الإنتاج فهو خلية أتمتة عاملة. تفسر الفجوة بين هذين التعريفين سبب اختلاف عروض الأسعار بشكل كبير حتى عندما تبدو علامة الروبوت وفئة الحمولة متشابهتين.
قد يتضمن التكامل الاتصال بماكينات CNC أو معدات اللحام أو أنظمة القطع أو النواقل أو أجهزة التموضع أو غسالات الأجزاء أو محطات الفحص. يجب أن يتلقى الروبوت ويرسل إشارات موثوقة: جاهزية الماكينة، وفتح الباب، واكتمال الدورة، وحالة العطل، وتأكيد التثبيت، وحالة التوقف الطارئ هي أمثلة نموذجية. قد تتطلب الماكينات الأقدم أعمالًا كهربائية إضافية أو مراجعة للواجهات، بينما قد تحتاج المعدات الأحدث أيضًا إلى تحقق دقيق من البروتوكول والسلامة.
تحتاج خلية المناولة أيضًا إلى تدفق منطقي للمواد. إذا كان على المشغل إعادة ملء الصواني بشكل متكرر جدًا، أو فصل الأجزاء المتشابكة يدويًا، أو إزالة الرايش من عش تحديد الموضع، فقد تنقل الأتمتة العمل بدلًا من إزالته. يبدأ تصميم النظام الجيد بمراقبة العملية القائمة: كيف تصل المواد، وكيف تُقدَّم، وما التباين الذي يحدث خلال الوردية، وأين تقع التوقفات فعليًا.
في الورش التي تجمع بين القطع والتشغيل الآلي، ينبغي أن تشمل خطة المناولة اتساق العمليات السابقة. على سبيل المثال، يمكن لماكينة منشار شريطي مزودة بإمكانات CNC قطع القضبان والأنابيب والمقاطع الأخرى باستخدام التحكم المبرمج في التغذية والحركة. وعندما تكون أطوال القطع واتجاه التفريغ متوقعة، يصبح تصميم التحميل الروبوتي اللاحق أسهل. وإذا خرجت المادة عشوائيًا أو حملت بقايا قطع سائبة أو تطلبت إعادة تموضع يدويًا بشكل متكرر، فستحتاج خلية الروبوت إلى تجهيزات واستشعار أكثر.
متطلبات السلامة ليست إضافات اختيارية
لهندسة السلامة تأثير مباشر في إجمالي تكلفة المشروع. وفقًا للتطبيق والمتطلبات المحلية، قد يحتاج النظام إلى سياج محيطي وأبواب وصول مزودة بتعشيق وستائر ضوئية وماسحات ليزر ووظائف مرحلات السلامة أو PLC السلامة وأزرار توقف طارئ ومناطق نقل مواد محمية. يعتمد الحل المطلوب على تقييم المخاطر والتخطيط وحركة الروبوت ومخاطر قطعة العمل وكيفية وصول المشغلين إلى الخلية.
يُفترض أحيانًا أن الروبوتات التعاونية تلغي الحاجة إلى وسائل الحماية. وهذا ليس افتراضًا آمنًا عند الشراء. فقد يكون الذراع التعاوني مناسبًا في بعض المهام منخفضة المخاطر، لكن الحواف المعدنية الحادة والأحمال الثقيلة والحركة عالية السرعة ونقاط الانحشار والمعدات الطرفية قد لا تزال تتطلب تدابير وقائية. ينبغي أن يأخذ تقييم المخاطر ذي الصلة في الاعتبار التركيب بالكامل، وليس ذراع الروبوت وحده.
يميل الموردون ذوو الخبرة في ماكينات التشغيل وخلايا اللحام وأنظمة الليزر ومعدات مناولة المواد إلى تحديد هذه الواجهات مبكرًا. تعمل Wuxi Samgins International Trade Co., Ltd.، التي تأسست عام 2012 في Wuxi، مع مجموعة واسعة من المعدات الميكانيكية، بما في ذلك ماكينات CNC وروبوتات اللحام وماكينات القطع ومعدات إنتاج العوارض H وماكينات الثني وحلول إزالة النتوءات. ويكون هذا المنظور متعدد العمليات مفيدًا عندما يتعين أن يتلاءم الروبوت مع مسار تصنيع قائم بدلًا من أن يعمل كمشتريات معزولة. ومع ذلك، ينبغي التحقق من ترتيبات الإنتاج والتصميم مقابل متطلبات سوق الوجهة المحددة ونطاق المشروع.
كيفية مقارنة عروض أسعار روبوتات المناولة بشكل صحيح
أنسب طريقة لتقييم العروض هي طلب تفصيل واضح للنطاق. فقد يكون السعر المنخفض صالحًا لحزمة روبوت أساسية، بينما قد يشمل العرض الأعلى الهندسة ووسائل الحماية والأدوات والتركيب والتشغيل التجريبي. وليس أي منهما بالضرورة خاطئًا؛ إنهما ببساطة غير قابلين للمقارنة إلى أن تتوافق العناصر المشمولة.
من المفيد أيضًا تحديد معايير القبول قبل الطلب. وقد تشمل أنواع الأجزاء المطلوب مناولتها، وزمن الدورة المستهدف، والتدخلات اليدوية المسموح بها، وظروف اختبار التشغيل، وتقسيم المسؤولية عن التركيب والتشغيل التجريبي. قد تسبب العبارات المبهمة مثل «التحميل الآلي» مشكلات لاحقًا، لأن الأطراف المختلفة قد تكون لديهم توقعات مختلفة جدًا لما يعنيه التشغيل الآلي.
تشمل التكلفة الإجمالية وقت التوقف والتبديل والدعم
يهم السعر الأولي لروبوتات المناولة، لكنه ليس سوى جزء من القرار المالي. فالخلية منخفضة التكلفة التي تتوقف بانتظام لضبط القابض أو تنظيف المستشعر أو استعادة الأعطال قد تصبح مكلفة بسرعة في قسم تشغيل آلي مشغول. وعلى العكس، قد لا يسترد النظام المصمم هندسيًا بشكل مبالغ فيه تكلفته الإضافية أبدًا إذا كان حجم الإنتاج منخفضًا أو كان مزيج المنتجات يتغير باستمرار.
ينبغي مناقشة تخطيط الصيانة مبكرًا. اسأل عن المواد الاستهلاكية أو الأجزاء المعرضة للتآكل المستخدمة في القابض، وما إذا كانت البرامج الاحتياطية متوفرة، وكيفية التعامل مع تشخيص الأعطال، وما إذا كان يمكن الحصول على قطع الغيار الحرجة في وقت معقول. بالنسبة للمصدرين الذين يخدمون مناطق مختلفة، تستحق ترتيبات الخدمة والمواصفات الكهربائية اهتمامًا خاصًا. فالمعدات التي تم شحنها بنجاح إلى جنوب شرق آسيا أو أوروبا أو الأمريكتين أو أوقيانوسيا قد لا تزال تتطلب مراجعة خاصة بالمشروع لإمداد الطاقة وتوقعات السلامة والوثائق والدعم في الموقع.
ينبغي أن تركز مراجعة عملية لعائد الاستثمار على التوافر الفعلي للعمالة، والطلب الحقيقي على الإنتاج، واستغلال الماكينات، ومخاطر الهدر، ووقت التشغيل المتوقع. لا تنسب إلى الروبوت وفورات لا تستطيع العملية السابقة أو اللاحقة دعمها. إذا بقي عنق الزجاجة في النشر أو إزالة النتوءات أو الفحص أو توريد المواد، فقد لا تحقق أتمتة خدمة الماكينات وحدها الزيادة في الإنتاج المتوقعة في مقترح الميزانية.
نقطة البداية الأفضل لقرار الشراء
إن أكثر الطرق موثوقية للتحكم في تكلفة روبوتات المناولة هي إعداد موجز تطبيق واضح قبل طلب عروض الأسعار. أدرج رسومات الأجزاء وتفاصيل المواد والأوزان القصوى والدنيا وحجم الإنتاج وزمن الدورة المرغوب وقيود التخطيط ومعلومات الماكينات الحالية ووصفًا لتغييرات المنتجات المتوقعة. يمكن أن يكون مقطع فيديو قصير للعملية اليدوية الحالية مفيدًا بقدر عدة صفحات من الملاحظات المكتوبة، لأنه يكشف عن كيفية تعامل المشغلين فعليًا مع القطعة.
الروبوت المناسب ليس بالضرورة الذراع الأقل سعرًا أو الطراز الأكبر والأسرع المتاح. بل هو النظام الذي يمكنه إمساك القطعة الفعلية، والوصول إلى المواضع الفعلية، والتواصل مع الماكينات الفعلية، وتلبية متطلبات السلامة، والبقاء قابلًا للصيانة بعد التشغيل التجريبي. وعندما تُحدد هذه النقاط مبكرًا، يصبح سعر روبوتات المناولة أسهل بكثير للمقارنة، وأقل احتمالًا لمفاجأة فريق المشروع لاحقًا.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة