




От чего зависит цена робота для перемещения материалов? Грузоподъёмность, радиус действия, интеграция и общая стоимость
От чего зависит цена робота для перемещения материалов? Грузоподъёмность, радиус действия, интеграция и общая стоимость
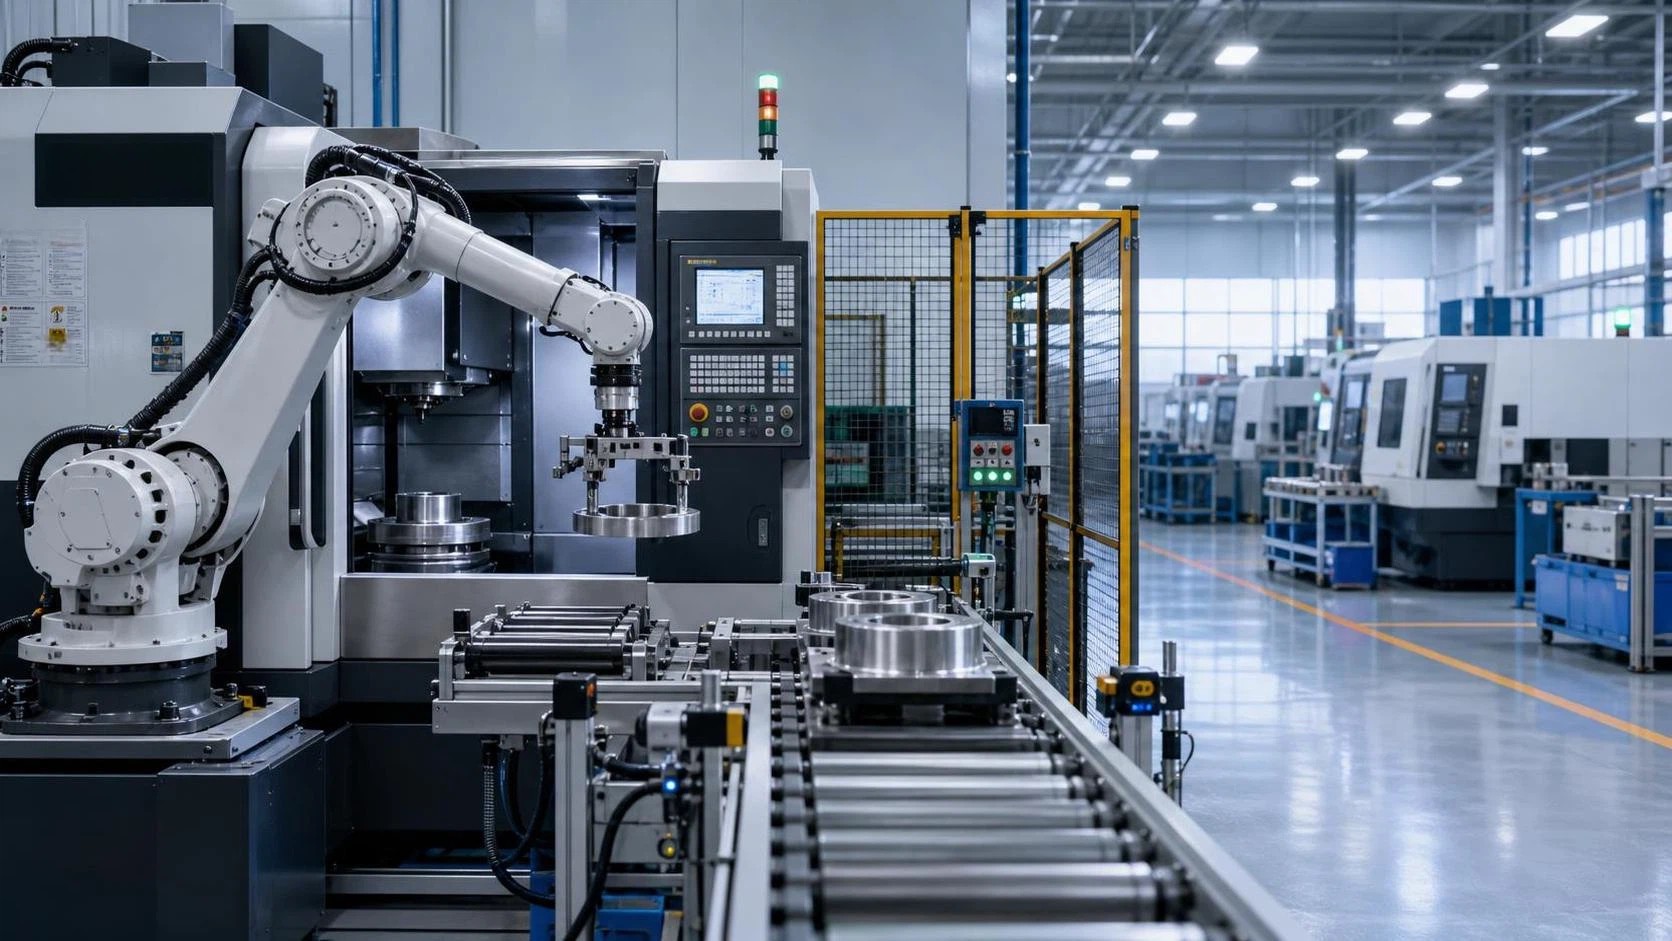
От чего зависит цена робота-манипулятора? Грузоподъемность, радиус действия, интеграция и общая стоимость
Цена робота-манипулятора определяется далеко не только самим роботом. Каталожная цена может выглядеть понятной, но обычно она включает только роботизированную руку, контроллер и базовый пульт обучения. Инвестиции, которые фактически доходят до производственного цеха, также могут включать захваты, оснастку, ограждения, датчики, программирование, монтаж, обучение операторов и поддержку после установки. Для отделов закупок полезный вопрос заключается не просто в том: «Сколько стоит робот?» Он звучит так: «Какая комплексная система требуется для безопасного и надежного перемещения наших деталей с необходимым временем цикла?»
Это особенно важно в металлообработке и машиностроении, где детали могут быть тяжелыми, маслянистыми, с острыми кромками, различной формы или горячими после обработки. Робот, загружающий токарный станок с ЧПУ, оценивается не так же, как робот, перемещающий пустые картонные коробки. Даже если в обоих случаях используется манипулятор аналогичного размера, технические риски и объем интеграционных работ могут существенно различаться.
При системном сравнении следует отделять цену приобретения робота от общей стоимости установки и вероятных эксплуатационных затрат в течение срока службы. Такой подход помогает избежать распространенной ошибки при закупках: выбрать самое низкое предложение, а затем обнаружить, что необходимое защитное оборудование, концевой инструмент или связь со станком были указаны как дополнительные опции.
Грузоподъемность — это больше, чем вес детали
Грузоподъемность является одним из наиболее очевидных факторов, влияющих на цену робота-манипулятора. Более крупным роботам требуются более прочные механические конструкции, более мощные двигатели, усиленные редукторы и зачастую большая занимаемая площадь. Однако выбора только по весу заготовки недостаточно. Реальный расчет нагрузки должен включать захват, пневматические или электрические подключения, кабели, любые установочные штифты, а иногда и камеру технического зрения или датчик усилия, установленный на запястье робота.
Также необходимо учитывать центр нагрузки. Длинная труба, сварная рама или пакет профилей могут создавать значительный крутящий момент на запястье, даже если их общая масса кажется небольшой. Чем дальше центр тяжести расположен от фланца робота, тем сложнее становится движение. Поэтому поставщики обычно запрашивают чертежи деталей, вес, положение центра тяжести, точки захвата и ориентацию при перемещении, прежде чем подтвердить модель робота.
Покупка слишком маломощного робота создает очевидный риск для надежности. Покупка чрезмерно крупного робота может быть не менее затратной: манипулятор стоит дороже, зона безопасности увеличивается, а ячейке может потребоваться больше производственной площади и более прочное крепление основания. На практике разумный запас для будущих изменений продукции оправдан, однако спецификация «побольше на всякий случай» редко бывает экономически эффективной.
Радиус действия, конфигурация осей и требования к движению
Радиус действия влияет как на выбор робота, так и на компоновку ячейки. Роботу, который должен забирать деталь с паллеты, проходить через дверцу станка, поворачивать компонент и укладывать его на выходной конвейер, может потребоваться иная геометрия, чем роботу, который просто загружает оснастку спереди. Большой радиус действия обычно повышает стоимость оборудования, но недостаточный радиус может привести к неудобной подаче деталей, снижению скорости или необходимости установки дополнительных конвейеров и позиционирующих устройств.
Количество осей также имеет значение. Стандартные шестиосевые роботы обеспечивают гибкость при обслуживании станков, сложных углах загрузки и переориентации деталей. Для простой высокоскоростной передачи между фиксированными позициями иногда может быть достаточно четырехосевого паллетирующего робота или системы типа SCARA. Менее сложное решение не всегда является правильным; все зависит от того, нужно ли наклонять, поворачивать, вставлять деталь или извлекать ее из оснастки без столкновений.
Скорость следует оценивать по времени цикла, а не по максимальной скорости робота, указанной в каталоге. Практический цикл включает время закрытия захвата, открывание дверцы станка, подтверждение сигналов, безопасные траектории подхода и отхода, зажим и любые этапы контроля. Робот может быстро двигаться в открытом пространстве, но терять значительную часть этой теоретической скорости при работе с нестандартными металлическими компонентами рядом со станком с ЧПУ или листогибочным прессом.
Концевой инструмент часто меняет бюджет
Именно захват делает задачу манипулирования специфичной. Простые вакуумные присоски могут подходить для чистого плоского листового материала, но они не являются универсальным решением для пористых поверхностей, маслянистых заготовок, перфорированных деталей или тяжелых сварных компонентов. Механические захваты, магнитные захваты, вилочные инструменты, пневматические зажимы и индивидуальные позиционирующие устройства имеют различные стоимости и эксплуатационные особенности.
Для закупок стоит задать практический вопрос: что происходит при изменении детали? Захват, разработанный для одного диаметра прутка или одного профиля отливки, может хорошо работать до тех пор, пока производство не перейдет на родственное семейство деталей. Регулируемые пальцы, быстросменная оснастка, несколько станций захватов или автоматические устройства смены инструмента могут повысить первоначальную цену предложения, однако позволяют избежать повторяющихся ручных доработок в дальнейшем.
Состояние материала требует внимания. На свежерезаных заготовках могут быть заусенцы; сварные сборки могут слегка деформироваться; обработанные детали могут сохранять СОЖ. Эти детали влияют на усилие захвата, выбор датчиков, требования к очистке и износ инструмента. Они редко отражаются в начальной цене робота-манипулятора, но могут определить, будет ли система работать без присмотра или потребует присутствия оператора для исправления ошибок захвата.
Интеграция обычно является самым большим переменным фактором
Автономный робот — это оборудование. Робот, интегрированный с производственным оборудованием, — это действующая автоматизированная ячейка. Разница между этими двумя определениями объясняет, почему предложения могут сильно различаться, даже если марка робота и класс грузоподъемности выглядят сходными.
Интеграция может включать связь со станками с ЧПУ, сварочным оборудованием, системами резки, конвейерами, позиционерами, моечными машинами для деталей или контрольно-измерительными станциями. Робот должен надежно принимать и передавать сигналы: готовность станка, открытая дверца, завершение цикла, состояние неисправности, подтверждение зажима и состояние аварийной остановки являются типичными примерами. Для старых станков могут потребоваться дополнительные электротехнические работы или проверка интерфейса, тогда как даже новое оборудование может нуждаться в тщательной проверке протоколов и безопасности.
Ячейке манипулирования также необходим рациональный поток материалов. Если оператору приходится слишком часто пополнять лотки, вручную разделять спутанные детали или удалять стружку из установочного гнезда, автоматизация может лишь переносить работу, а не устранять ее. Хорошее проектирование системы начинается с наблюдения за существующим процессом: как поступает материал, как он подается, какие вариации возникают в течение смены и где фактически происходят остановки.
В цехах, совмещающих резку и механическую обработку, план манипулирования должен учитывать стабильность предшествующих процессов. Например, способный к работе с ЧПУленточнопильный станок может резать прутки, трубы и другие профили с программируемой подачей и управлением движением. Когда длина реза и ориентация выгрузки предсказуемы, последующую роботизированную загрузку легче спроектировать. Если материал выходит хаотично, содержит незакрепленные обрезки или требует частого ручного перепозиционирования, роботизированной ячейке потребуется больше оснастки и датчиков.
Требования безопасности не являются дополнительными опциями
Архитектура безопасности напрямую влияет на общую стоимость проекта. В зависимости от применения и местных требований система может нуждаться в периметральном ограждении, дверях доступа с блокировкой, световых завесах, лазерных сканерах, реле безопасности или функциях ПЛК безопасности, аварийных остановках и защищенных зонах передачи материалов. Необходимое решение зависит от оценки рисков, компоновки, движений робота, опасностей, связанных с заготовками, и способов доступа операторов к ячейке.
Иногда предполагается, что коллаборативные роботы исключают необходимость в ограждениях. Это небезопасное допущение при закупке. Коллаборативный манипулятор может подходить для некоторых задач с низким уровнем риска, однако острые металлические кромки, тяжелые грузы, высокоскоростное движение, зоны защемления и периферийное оборудование все равно могут требовать защитных мер. Соответствующая оценка рисков должна учитывать всю установку, а не только манипулятор робота.
Поставщики с опытом работы со станками, сварочными ячейками, лазерными системами и оборудованием для перемещения материалов, как правило, раньше выявляют такие интерфейсы. Компания Wuxi Samgins International Trade Co., Ltd., основанная в 2012 году в Уси, работает с широким спектром механического оборудования, включая станки с ЧПУ, сварочных роботов, станки для резки, оборудование для производства H-образных балок, листогибочные станки и решения для удаления заусенцев. Такой межпроцессный подход полезен, когда робот должен вписываться в существующий производственный маршрут, а не использоваться как изолированная покупка. Однако организацию производства и проектирования все равно следует проверять на соответствие требованиям конкретного рынка назначения и объему проекта.
Как правильно сравнивать предложения по роботам-манипуляторам
Наиболее понятный способ оценки предложений — запросить четкую разбивку объема поставки. Низкая цена может быть обоснована для базового комплекта робота, тогда как более дорогое предложение может включать инженерные работы, ограждения, оснастку, монтаж и ввод в эксплуатацию. Ни один из вариантов не обязательно является неправильным; их просто нельзя сопоставлять, пока состав поставки не приведен к единому уровню.
Также полезно определить критерии приемки до размещения заказа. Они могут включать типы обрабатываемых деталей, целевое время цикла, допустимые ручные вмешательства, условия приемочных испытаний и распределение ответственности за монтаж и ввод в эксплуатацию. Неопределенные формулировки, такие как «автоматическая загрузка», могут позднее создать проблемы, поскольку разные стороны могут совершенно по-разному понимать, что означает автоматизация.
Общая стоимость включает простои, переналадки и поддержку
Первоначальная цена робота-манипулятора важна, но это лишь часть финансового решения. Недорогая ячейка, которая регулярно останавливается для регулировки захвата, очистки датчиков или устранения неисправностей, может быстро стать дорогостоящей в загруженном механическом цехе. И наоборот, чрезмерно спроектированная система может никогда не окупить свои дополнительные затраты, если объем производства низкий или ассортимент продукции постоянно меняется.
Планирование технического обслуживания следует обсуждать на раннем этапе. Уточните, какие расходные или изнашиваемые элементы используются в захвате, поставляются ли резервные программы, как выполняется диагностика неисправностей и можно ли получить критически важные запасные части в разумные сроки. Для экспортеров, работающих с разными регионами, особого внимания заслуживают условия сервисного обслуживания и электрические характеристики. Оборудование, успешно поставленное в Юго-Восточную Азию, Европу, Америку или Океанию, все равно может потребовать проверки конкретного проекта в отношении электропитания, требований безопасности, документации и поддержки на объекте.
Практический анализ окупаемости инвестиций должен основываться на реальной доступности рабочей силы, фактическом спросе на выпуск продукции, загрузке оборудования, риске брака и ожидаемом времени безотказной работы. Не следует приписывать роботу экономию, которую не могут обеспечить предшествующий или последующий процессы. Если узкое место сохраняется на операциях пиления, удаления заусенцев, контроля или подачи материала, автоматизация обслуживания станка сама по себе может не дать ожидаемого в бюджетном предложении увеличения выпуска.
Лучший исходный пункт для принятия решения о покупке
Самый надежный способ контролировать стоимость робота-манипулятора — подготовить четкое техническое задание до запроса предложений. Включите чертежи деталей, сведения о материале, максимальный и минимальный вес, объем производства, требуемое время цикла, ограничения компоновки, информацию о существующем оборудовании и описание предполагаемых изменений продукции. Короткое видео текущего ручного процесса может быть столь же полезным, как несколько страниц письменных заметок, поскольку оно показывает, как операторы фактически обращаются с деталью.
Правильный робот — это не обязательно манипулятор с самой низкой ценой или самая крупная и быстрая доступная модель. Это система, способная захватывать реальную деталь, достигать реальных позиций, взаимодействовать с реальными станками, соответствовать требованиям безопасности и оставаться обслуживаемой после ввода в эксплуатацию. Когда эти пункты определены заранее, цену робота-манипулятора становится гораздо легче сравнивать, и она с гораздо меньшей вероятностью станет неожиданностью для проектной группы впоследствии.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение