




Может ли роботизированная рука для автоматической подачи сократить время цикла на повторяющейся производственной линии?
Может ли роботизированная рука для автоматической подачи сократить время цикла на повторяющейся производственной линии?
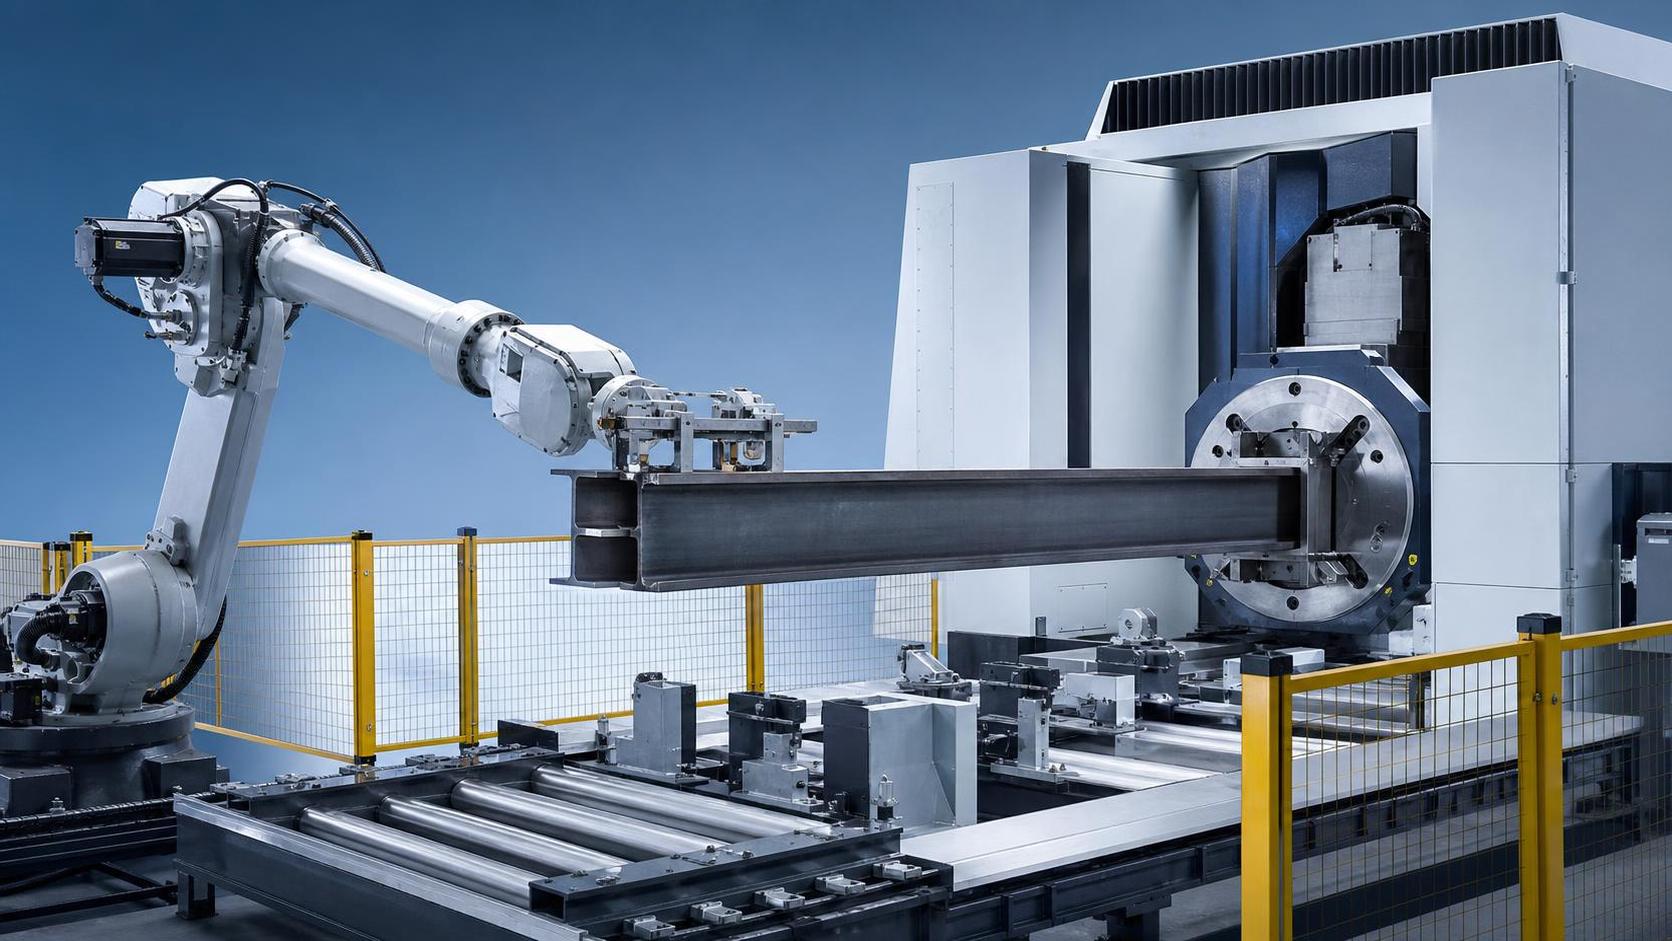
Может ли автоматический робот-манипулятор сократить время цикла на повторяющейся производственной линии?
На повторяющейся производственной линии время цикла редко теряется из-за одного значительного события. Чаще оно уходит в небольших паузах: оператор ждёт открытия двери станка, готовая деталь не снимается своевременно, следующая заготовка позиционируется немного иначе или последующий участок не готов, когда вышестоящий станок завершает свою программу. По отдельности эти прерывания могут казаться незначительными, но они накапливаются в течение каждой смены.
Автоматический робот-манипулятор может сократить время цикла, когда такие паузы вызваны ручной загрузкой, выгрузкой, передачей, ориентацией или позиционированием. Сам по себе он не ускоряет медленный процесс резки и не может решить проблему плохого планирования процесса. Его ценность заключается в том, что перемещение материалов становится повторяемым, синхронизированным и менее зависимым от наличия оператора. Поэтому для лиц, принимающих решения, главный вопрос заключается не в том, является ли робототехника «передовой», а в том, действительно ли операции перемещения являются реальным ограничением текущей линии.
Это различие имеет значение. Робот, выбранный с учётом реального производственного ритма, может сократить время простоя станка и сделать выпуск продукции более предсказуемым. Робот, выбранный только по грузоподъёмности или цене покупки, может создать новое узкое место из-за неудобного доступа, медленной смены захватов, сложного восстановления после неисправностей или чрезмерных перемещений в зоне безопасности.
Где фактически теряется время цикла
Прежде чем задавать требования к автоматическому роботу-манипулятору, следует отделить время цикла станка от общего времени цикла рабочей станции. Станок с ЧПУ может стабильно выполнять программу, однако станция всё равно будет работать недостаточно эффективно, поскольку оператору требуется время, чтобы открыть дверь, удалить стружку или остатки, проверить заготовку, загрузить следующую деталь, подтвердить зажим и перезапустить программу. При сварке, резке, фрезеровании или изготовлении металлоконструкций передача деталей может быть ещё более изменчивой, поскольку заготовки различаются по форме, температуре, состоянию поверхности и ориентации.
Полезно зафиксировать последовательность операций от «цикл станка завершён» до «начинается следующий цикл». Анализ должен охватывать нормальную работу, смену смен, пополнение материала, отбракованные детали и время, необходимое для устранения ошибки захвата. Это часто позволяет определить, должна ли автоматизация быть сосредоточена на одном станке, паре связанных станков или более крупном участке материального потока.
Наиболее подходящими кандидатами обычно являются стабильные семейства деталей и повторяющаяся схема перемещения. Типичные примеры включают загрузку заготовок в токарные станки с ЧПУ, передачу отрезанных компонентов в сварочные приспособления, снятие готовых листовых деталей со станка или подачу конструкционных элементов через последовательные участки механической обработки. Большой объём производства помогает обосновать инвестиции, но одного объёма недостаточно. Линия с меньшим объёмом, но сложными повторяющимися операциями перемещения и частыми трудовыми перебоями также может быть обоснованным применением.
Что может улучшить робот-манипулятор — и чего он не может
Правильно интегрированный робот может начать движение к станку, пока тот выполняет последнюю операцию, а затем загрузить или выгрузить деталь в течение минимально возможного перерыва. Такое перекрытие часто важнее максимальной скорости манипулятора. Постоянные точки захвата, контролируемая укладка и запрограммированные движения также уменьшают различия между сменами. В операциях, где позиционирование влияет на следующий процесс, повторяемое перемещение может способствовать более точной сборке, более стабильной подготовке к сварке и меньшему числу перебоев, вызванных неправильно установленными деталями.
Однако было бы ошибкой считать автоматизацию решением проблемы нестабильных условий производства. Если поступающий материал сильно деформирован, детали поступают в произвольной ориентации, приспособления изношены или выпуск предыдущего участка изменяется без стратегии буферизации, робот может часто останавливаться там, где ручной оператор смог бы импровизировать. Автоматизация выявляет несогласованность. Это может быть полезно, поскольку указывает на основные проблемы процесса, но это необходимо учитывать в объёме проекта.
Практический эффект определяется всей ячейкой: движением робота, работой захвата, сигналами станка, работой двери, зажимом приспособления, подачей деталей, требованиями к контролю, а также пополнением паллет или конвейера. Быстрый робот, подключённый к медленной периферийной системе, не создаёт быструю линию.
Критерии выбора, заслуживающие большего внимания, чем грузоподъёмность
Грузоподъёмность необходима, но это лишь отправная точка. Робот должен выдерживать массу заготовки, захвата, кабелей, датчиков и любой запас прочности, необходимый для данного применения. Выбор, основанный только на номинальной массе детали, может оставить недостаточный запас для надёжного концевого эффектора. Крупные конструкционные детали также создают моментную нагрузку, которая может быть более требовательной, чем предполагает их масса, особенно когда они удерживаются далеко от центра запястья.
Вылет и доступ также требуют тщательной оценки. Может ли манипулятор проникать в станок без столкновений с дверями, зажимами, оснасткой, транспортёрами стружки, ограждениями или соседним оборудованием? Может ли он подходить под безопасным углом? Достаточно ли свободного пространства для снятия детали, которая длиннее, горячее или несколько менее предсказуема, чем идеальная заготовка? Моделирование компоновки или физическое исследование зоны досягаемости часто ценнее одного лишь сравнения каталожных характеристик.
К выбору захвата следует подходить с особой осторожностью. Вакуумные системы могут подходить для чистого плоского листового материала, но требуют оценки при маслянистых, пористых, перфорированных или неровных поверхностях. Механические захваты могут обеспечивать более надёжный контроль, но для разных профилей могут потребоваться разные губки. Магнитное перемещение может быть эффективным для ферромагнитных материалов, однако необходимо учитывать остаточный магнетизм, окалину на поверхности, температуру и безопасное отпускание детали. Лучшим выбором является тот вариант, который способен справляться с обычными производственными отклонениями, не превращая каждое исключение в ручную операцию.
Пример изготовления металлоконструкций: автоматизация торцевого фрезерования
Изготовление металлоконструкций показывает, почему вопрос перемещения должен быть связан с процессом станка. Концы балок, коробчатые балки, поперечные балки и колонны часто требуют плоских и точных торцевых поверхностей перед сваркой или сборкой. Когда заготовку необходимо многократно загружать, зажимать, обрабатывать, освобождать и перемещать к следующей операции, время передачи может влиять на темп работы всей производственной ячейки.
Например, стандартный торцефрезерный станок с ЧПУ может использоваться для торцевого фрезерования металлических конструкционных компонентов, включая концы балок с максимальными размерами до 2500mm × 2000mm. Траектория инструмента и скорость подачи под управлением ЧПУ предназначены для создания точных торцевых поверхностей для последующей подгонки и выравнивания. В повторяющейся схеме обсуждение автоматизации не должно ограничиваться вопросом, может ли робот поднять балку. Необходимо рассмотреть, как заготовка позиционируется перед захватом, требуется ли её поворот, как она поступает в положение фрезерования и может ли последующая сварочная или сборочная станция принять её без ожидания.
Для тяжёлых или длинных элементов робот может быть не единственным — или не лучшим — способом перемещения. Портальные системы, роликовые конвейеры, передаточные тележки, позиционеры или гибридная компоновка могут быть более подходящими в зависимости от длины детали, доступной площади пола и требуемой ориентации. Автоматический робот-манипулятор обычно наиболее эффективен там, где он выполняет контролируемые операции захвата и размещения в пределах определённой рабочей зоны. Когда компоненты особенно крупные, при принятии решения следует сравнивать всю архитектуру перемещения материалов, а не считать шарнирный манипулятор стандартным решением.
Безопасность и восстановление являются частью расчёта производительности
Меры безопасности с самого начала влияют на компоновку, доступ и рабочий ритм. Ограждения, двери с блокировкой, сканеры безопасности, световые завесы, аварийные остановы, функции безопасной скорости и процедуры блокировки должны планироваться вместе с траекторией робота. Требования различаются в зависимости от применения и целевого рынка, поэтому окончательная конструкция ячейки должна оцениваться с учётом применимых местных требований и задействованного оборудования.
Не менее важно восстановление после неисправностей. Руководитель производства должен задать простые, но показательные вопросы: Что произойдёт, если робот не сможет подтвердить захват? Как будет удалена перекошенная заготовка? Могут ли операторы безопасно получить доступ к приспособлению? Требуется ли для восстановления программист или обученный производственный персонал может выполнить определённую последовательность действий? Ячейка, которая хорошо работает только в идеальных условиях, может показывать неудовлетворительную доступность, даже если её теоретическое время цикла выглядит привлекательным.
Лучшие проекты различают плановое вмешательство и непредвиденное вмешательство. Смену инструмента, пополнение материала и плановый контроль можно встроить в рабочий процесс. Случайные сбросы, неясные сигналы тревоги и труднодоступные захваты — нельзя. По этой причине удобство обслуживания должно влиять на выбор оборудования не меньше, чем номинальный уровень автоматизации.
Стройте экономическое обоснование на основе узкого места, а не цены робота
Обоснованное экономическое решение начинается с ограничения. Если станок с ЧПУ простаивает между деталями из-за медленного перемещения, ценность автоматизации связана с возвращённым продуктивным временем станка, более стабильным выпуском, меньшей зависимостью от сложно укомплектовываемой повторяющейся работы и потенциально более равномерным потоком деталей. Если реальным ограничением являются время резки, скорость наплавки при сварке, частые инженерные изменения или нехватка подачи материала, роботизированная загрузка может дать меньший эффект, чем ожидается.
Инвестиционная оценка должна включать не только сам манипулятор: захваты, приспособления, ограждения, датчики, электрическую интеграцию, программирование, ввод в эксплуатацию, обучение операторов, запасные части и любые изменения конвейеров или интерфейсов станков. Также следует учитывать эксплуатационные расходы на поддержание работы ячейки. Это не ослабляет аргументы в пользу автоматизации; напротив, делает решение более обоснованным и предотвращает превращение низкой первоначальной цены предложения в дорогостоящую реализацию.
При смешанном производстве возникает вопрос, оправдывает ли гибкость её дополнительную сложность. Сохранённые программы робота, быстросменные губки, регулируемые установочные приспособления и чёткая идентификация деталей могут позволить обрабатывать несколько связанных изделий в одной ячейке. Но если каждое задание имеет различную геометрию, маршрут и правила перемещения, более простое полуавтоматическое решение иногда может обеспечить лучший эксплуатационный результат.
Более практичный путь к выбору
Лица, принимающие решения и рассматривающие автоматизированную ячейку, должны подготовить краткий, но точный пакет данных по применению до запроса предложения: чертежи деталей и диапазоны массы, годовые и посменные производственные ожидания, модели существующих станков, текущие наблюдения за циклами, необходимые переналадки, доступную площадь пола, условия подключения коммуникаций и требования целевого рынка. Видеозаписи обычных операций перемещения часто ценны, поскольку показывают проблемы, которые не отражают чертежи: движения оператора, неустойчивость деталей, накопившуюся стружку, непоследовательное штабелирование или ограничения доступа.
Wuxi Samgins International Trade Co., Ltd., основанная в 2012 году в городе Уси, провинция Цзянсу, работает с категориями оборудования, которые обычно пересекаются в проектах такого типа: станки с ЧПУ и токарные станки, автоматическое сварочное оборудование, сварочные роботы, лазерные и CNC-станки для резки, оборудование для производства H-образных балок, фрезерные станки, гибочные и гильотинные машины, оборудование для выравнивания и удаления заусенцев, а также сопутствующее оборудование для металлообработки. Компания расположена примерно в 30 минутах езды на высокоскоростном поезде от Шанхая, что может быть полезно для координации оценки оборудования и проектных коммуникаций.
Для покупателей, планирующих международную установку, оценка поставщика должна также охватывать документацию, совместимость электрических систем и систем управления, границы монтажа, поддержку при вводе в эксплуатацию, ожидания в отношении обучения и доступность сервиса после поставки. Samgins заявляет, что производство и проектирование организованы в соответствии с сертификацией системы качества ISO9001 и стандартами EU CE; однако для конкретного проекта применимая конфигурация оборудования и требования страны назначения всё равно должны быть подтверждены в письменной форме.
Автоматический робот-манипулятор может существенно сократить время цикла на повторяющейся линии, но только если он спроектирован с учётом реального узкого места и фактических производственных отклонений. Начните с секунд между циклами станка, определите исключения, прерывающие поток, а затем выберите метод перемещения, который сделает эти секунды предсказуемыми. Это более надёжная основа для автоматизации, чем выбор робота лишь потому, что он кажется наиболее сложным компонентом на предприятии.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение