




Как выбрать промышленный роботизированный манипулятор с учетом грузоподъемности, рабочей зоны и времени цикла?
Как выбрать промышленный роботизированный манипулятор с учетом грузоподъемности, рабочей зоны и времени цикла?
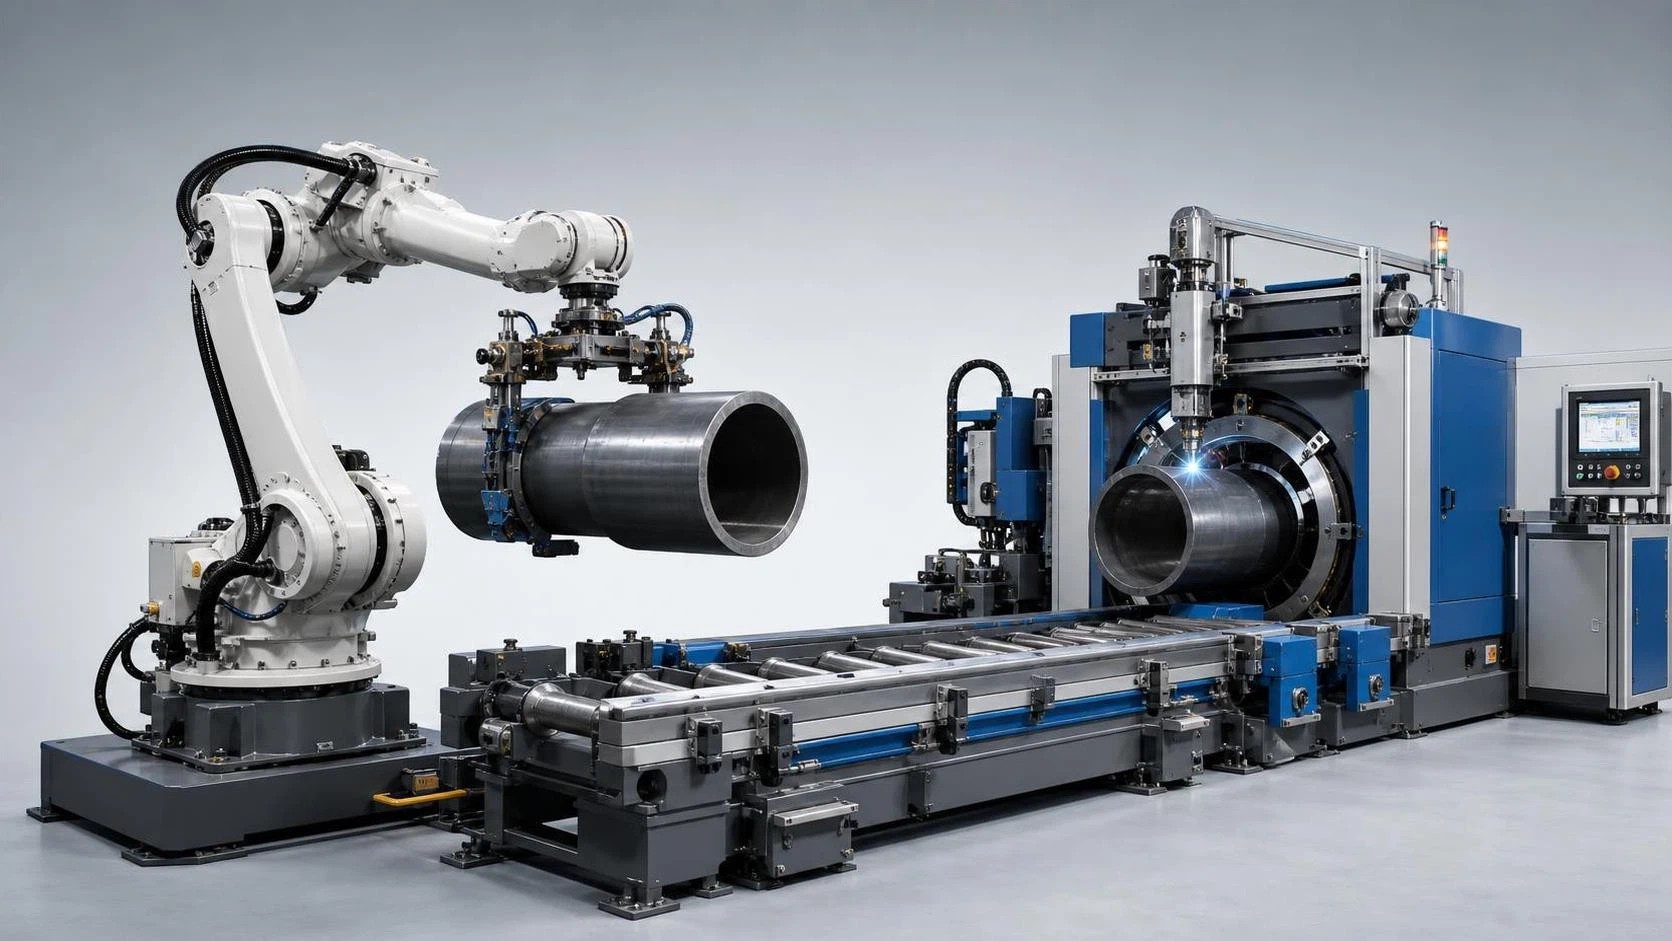
Выбор промышленного манипуляционного роботизированного манипулятора редко сводится к выбору наибольшего значения грузоподъемности в каталоге. В реальной производственной ячейке робот должен надежно захватывать деталь, обходить оснастку и защитные ограждения, ориентировать деталь без столкновений, точно размещать ее и повторять последовательность в течение тысяч циклов. Робот, который выглядит подходящим на бумаге, может стать узким местом, если его полезный радиус действия слишком мал, нагрузка на запястье недооценена или профиль движения не позволяет обеспечить требуемое тактовое время.
Для технических специалистов наиболее полезный вопрос звучит не так: «Какой робот имеет наилучшие характеристики?» А так: «Какой робот сможет безопасно и стабильно выполнять именно эту задачу перемещения с приемлемым риском интеграции?» Ответ определяется комплексной оценкой грузоподъемности, радиуса действия, времени цикла, концевого инструмента, компоновки и условий процесса.
Начните с маршрута детали, а не с каталога роботов
Прежде чем сравнивать модели роботов, составьте схему физического маршрута заготовки. Определите, откуда начинается движение детали, как она подается, куда ее необходимо доставить и какие изменения ориентации происходят по пути. Это кажется очевидным, однако именно здесь начинаются многие ошибки при выборе.
Цикл перемещения может включать захват с паллеты, разделение вложенных деталей, подъем с конвейера, поворот для инспекции, загрузку в оснастку, ожидание сигнала станка, выгрузку готовой детали и укладку по заданной схеме. Каждое движение изменяет требуемую рабочую зону робота и нагрузку, воспринимаемую запястьем.
Для каждой точки захвата и размещения задокументируйте следующие параметры:
- Габариты детали, массу, центр тяжести и допустимые поверхности захвата
- Температуру детали, состояние поверхности, острые кромки, масло, окалину или сварочные брызги
- Координаты захвата и выгрузки, включая высоту и направление подхода
- Требуемую ориентацию детали на каждой станции
- Ограничения, связанные с оснасткой, дверью станка, конвейером, защитным ограждением и доступом оператора
- Необходимость проникновения робота внутрь станка или обхода препятствия
- Производительность, емкость буфера и последствия случайного пропуска цикла
CAD-компоновка, даже предварительная, значительно ценнее, чем опора только на номинальные размеры радиуса действия. Внешняя граница рабочей зоны робота не всегда является продуктивной зоной. Ограничения осей, сингулярности, углы инструмента, прокладка кабелей и зазоры для предотвращения столкновений могут сделать теоретический максимальный радиус действия непрактичным для регулярной работы.
Грузоподъемность — это расчет всей системы
Заявленная грузоподъемность промышленного манипуляционного роботизированного манипулятора относится не только к заготовке. Запястье робота должно нести всю систему концевого инструмента: захват, переходную плиту, датчики, пневматические клапаны, кабели, устройство смены инструмента, защитные кожухи и саму деталь. Если робот используется для двойного захвата или переносит оснастку во время операции передачи, эти компоненты также должны быть учтены.
Практическую оценку полезной нагрузки можно выразить следующим образом:
Общая перемещаемая нагрузка = масса детали + масса захвата + интерфейс инструмента + датчики/кабели + удерживаемый материал или технологическая оснастка.
Затем эту суммарную нагрузку необходимо оценить вместе с центром тяжести и моментом инерции. Компактный компонент массой 20 kg, удерживаемый близко к фланцу робота, может быть проще в перемещении, чем более легкий, но длинный захват для труб со смещением. Длинные инструменты создают больший момент на запястье. Нагрузка с удаленным центром тяжести может уменьшить доступную скорость и ускорение, повлиять на стабильность траектории или превысить ограничения осей, даже если номинальная грузоподъемность кажется приемлемой.
Не следует предполагать, что добавление небольшого запаса прочности решает все вопросы. Подходящий запас зависит от применения. Стабильные жесткие металлические компоненты могут быть предсказуемыми, тогда как отливки с отклонениями размеров, детали с остаточной жидкостью или упаковки, смещающиеся при ускорении, требуют большей осторожности. Для применений с высокой интенсивностью эксплуатации запросите у производителя диаграмму нагрузки и проверьте предложенные координаты центра тяжести для конкретной модели робота.
Вопросы, которые следует задать при проверке грузоподъемности
- Доступна ли заявленная грузоподъемность робота при требуемой ориентации запястья и радиусе действия?
- Включает ли вес захвата шланги, разъемы, монтажные кронштейны и внешнюю прокладку кабелей?
- Будет ли нагрузка меняться в течение цикла, например при захвате одной детали из стопки или двух деталей одновременно?
- Может ли система управления роботом выявить неудачный захват до того, как деталь попадет в станок или оснастку?
- Потребуются ли для будущих вариантов продукции более тяжелый захват или иной инструмент?
Выбор робота слишком близко к пределу грузоподъемности может не привести к немедленному отказу; более распространенным следствием является система, которую приходится замедлять, настраивать с излишней осторожностью или обслуживать чаще, чем планировалось.
Радиус действия необходимо оценивать в трех измерениях
Радиус действия робота часто описывается как максимальное расстояние от основания до центра запястья. Эта характеристика полезна для первоначального отбора, но не подтверждает, что робот способен выполнить данную задачу. Манипуляционному роботу необходим полезный радиус действия на правильной высоте, под нужным углом и с требуемой ориентацией.
Рассмотрим робота, загружающего листогибочный пресс или станок с ЧПУ. Ему может потребоваться подойти вертикально над установочной оснасткой, опустить деталь, не касаясь зажимов, отпустить ее, отвести руку по безопасной траектории, а затем выйти за пределы зоны двери. Критической является не самая дальняя точка на столе, а наиболее ограничивающее положение на траектории подхода.
Расположение основания оказывает столь же сильное влияние. Перемещение основания робота на несколько сотен миллиметров может улучшить симметрию зоны досягаемости, сократить расстояние перемещения и уменьшить неудобные конфигурации запястья. В некоторых ячейках робот на пьедестале обеспечивает лучший доступ над конвейером. В других более эффективную рабочую зону создают перевернутая компоновка или установка на рельсе. Эти варианты следует сравнить до выбора более крупного манипулятора лишь для компенсации неудачной компоновки.
Длинные детали заслуживают особого внимания. При перемещении труб, балок, листов или сварных сборок роботу может потребоваться согласованное движение со вторым роботом, позиционером, поддерживающими роликами или порталом. Одного манипулятора может быть достаточно для позиционирования короткого компонента, но не следует считать, что он способен безопасно управлять длинной гибкой заготовкой за один конец.
Время цикла — это не опубликованная скорость робота
Производители могут указывать максимальные скорости шарниров или эталонный стандартный цикл, но ни один из этих показателей не отражает время цикла конкретной манипуляционной ячейки. Фактическая производительность включает захват, контроль датчиками, переходы между траекториями, блокировки станка, работу дверей, обработку данных системы зрения, координацию зон безопасности, время стабилизации и подтверждение отпускания.
Формируйте цикл на основе событий, а не оптимистичной оценки движения:
- Получить сигнал готовности и подтвердить место захвата.
- Переместиться в точку подхода.
- Войти в положение захвата, закрыть захват и подтвердить наличие детали.
- Отвести руку и переместиться к станку, оснастке, паллете или последующей станции.
- Подойти, разместить деталь, отпустить ее и проверить условие выгрузки.
- Безопасно выйти и синхронизироваться со следующим этапом процесса.
Вклад робота составляет лишь одну часть этого временного графика. Если процесс сварки занимает несколько минут, несколько дополнительных секунд движения робота могут мало повлиять на выпуск. Однако если робот обслуживает несколько высокоскоростных станков, небольшие задержки могут накапливаться и снижать загрузку шпинделей. Следовательно, правильный выбор зависит от производственного узкого места.
Возможность ускорения так же важна, как и максимальная скорость. Тяжелые нагрузки и удлиненные инструменты требуют плавного разгона и торможения, чтобы предотвратить смещение детали, удар по оснастке или чрезмерную вибрацию. Ячейка, настроенная на минимально возможный теоретический цикл, может быть менее стабильной, чем ячейка с контролируемыми переходами в углах и предсказуемой стабилизацией. При планировании приемки определяйте требуемое устойчиво поддерживаемое время цикла, а не только демонстрационный цикл в наилучшем случае.
Точность, повторяемость и реальность оснастки
Технические спецификации часто акцентируют внимание на повторяемости — способности робота возвращаться в запрограммированное положение. Это важно, но не следует путать ее с абсолютной точностью. Робот может очень точно повторять положение, тогда как фактическое расположение детали меняется из-за смещения паллеты, нестабильности входящего материала, температурных изменений или допусков оснастки.
Для простых операций передачи могут быть достаточны механические направляющие и надежная оснастка. Для загрузки смешанных деталей, переменных отливок или свободно подаваемых заготовок могут потребоваться наведение с помощью системы зрения, силовые датчики или устройства податливости. Цель состоит не в необоснованном добавлении технологий, а в согласовании стратегии позиционирования с фактическими вариациями процесса.
Конструкция захвата требует такой же тщательности, как и выбор робота. Правильно подобранный захват должен обеспечивать надежное удержание, допускать разумные вариации деталей, позволять подтверждение датчиками и чисто отпускать деталь. Вакуумный инструмент может подходить для плоского листового материала, но быть ненадежным на пористых, маслянистых, перфорированных или деформированных поверхностях. Магнитный захват эффективен для многих ферромагнитных деталей, однако необходимо учитывать остаточный магнетизм, поверхностную окалину и безопасное отпускание. Механический зажим может обеспечивать наивысшую надежность для деталей неправильной формы, часто ценой более сложного инструмента и более длительного времени захвата.
Используйте производственную среду для сужения выбора семейства роботов
Рабочая среда меняет понятие «надежности». В металлообработке роботы могут работать рядом с абразивной пылью, смазочно-охлаждающей жидкостью, сварочными дымами, теплом или брызгами. В пищевом, медицинском и чистом производстве более важными становятся требования к мойке и выбору материалов. Для наружных работ или применений, связанных с литейным производством, могут требоваться специализированная защита и более консервативное планирование технического обслуживания.
При определении требований к перемещению, связанному со сваркой, отделяйте задачу робота от самого процесса сварки. Роботу, который загружает отрезки труб, поддерживает сборки или перемещает готовые компоненты, может потребоваться иная защита, зона досягаемости и интеграция контроллера, чем специализированному сварочному роботу. Эти две системы могут быть скоординированы, но их следует оценивать в соответствии с их собственными рабочими циклами и рисками.
Например, линия по изготовлению труб может использовать автоматизированную сварочную систему для сварки шва, а система перемещения обеспечивает загрузку, выгрузку, накопление или передачу деталей. Станок для сварки внутреннего и наружного шва труб длиной 12 метров предназначен для серийного производства труб малого диаметра, с длиной труб до 12 m, диаметрами от 400 до 1500 mm и толщинами от 6 до 20 mm. В такой компоновке оценка системы перемещения должна быть сосредоточена на том, как отрезки труб поддерживаются, индексируются и подаются к сварочной станции, а не только на том, может ли манипулятор поднять номинальный вес трубы.
Его функции регулируемого перемещения тележки и контроля сварки также иллюстрируют важный принцип интеграции: движение робота должно координироваться со статусом процесса. Система перемещения материалов не должна продвигать деталь до тех пор, пока последовательность сварки, состояние контроля и состояние безопасного доступа не будут подтверждены средствами управления ячейкой.
Детали интеграции, которые следует определить на раннем этапе
Роботизированный манипулятор — лишь одна часть системы автоматизации. Ранние обсуждения с интегратором, поставщиком оборудования и производственной командой позволяют предотвратить дорогостоящие поздние изменения. Определите способ связи между контроллером робота и подключенным оборудованием, включая сигналы готовности, занятости, неисправности, безопасности и идентификации детали. Уточните, кто управляет главной последовательностью и как ячейка действует после неисправности или аварийной остановки.
Также рассмотрите практические вопросы, которые легко упустить при утверждении концепции:
- Нагрузку на пол, анкерное крепление, конструкцию пьедестала и вибрации от расположенного рядом оборудования
- Электропитание, производительность пневмосистемы, создание вакуума и качество воздуха
- Место для шкафов управления, доступа для обслуживания и позиций обучения
- Защитные ограждения, двери с блокировкой, сканеры, световые завесы и требования к совместной работе
- Автономное программирование, доступность данных моделирования и процедуры переналадки
- Стратегию запасных частей, обучение операторов и местную сервисную поддержку
Для предприятий, закупающих оборудование для механической обработки, резки, сварки и формовки у одной группы поставщиков, координация интеграции может быть особенно ценной. Wuxi Samgins International Trade Co., Ltd. поставляет широкий ассортимент оборудования для изготовления металлоконструкций и металлорежущих станков, включая оборудование для автоматизации сварки, оборудование для резки с ЧПУ, станки и связанные производственные системы. При оценке роботизированной ячейки вместе с оборудованием, расположенным до или после нее по потоку, запросите проверку компоновки и интерфейсов вместо того, чтобы рассматривать каждый станок как отдельную закупку.
Практический метод сравнения для технических специалистов
Составьте короткий список из двух или трех вариантов роботов, отвечающих базовым требованиям по нагрузке и зоне досягаемости, затем сравните их по одним и тем же данным применения. Не оценивайте только основные характеристики. Структурированная оценка может включать полезную нагрузку при требуемом центре тяжести, охват всех критических позиций, расчетную производительность цикла, совместимость с инструментом, пригодность к условиям среды, интерфейсы контроллера, удобство обслуживания и запас для будущих вариантов.
На этом этапе моделирование ценно, но его следует рассматривать как проверку, а не как декоративный элемент. Запросите проверку зазоров для предотвращения столкновений, конфигураций осей, предположений по циклу и положений восстановления. По возможности испытайте реальный захват и типовые детали. Моделирование на основе упрощенных блоков может не учесть поведение гибких труб, маслянистых листов, нестабильных стопок или деталей со сложными кромками.
Лучший промышленный манипуляционный роботизированный манипулятор не обязательно является самой быстрой или самой мощной моделью в сравнении. Это робот, который переносит полную нагрузку инструмента и детали в пределах утвержденных ограничений, достигает каждой требуемой точки без неудобных движений, обеспечивает производственный такт со стабильными траекториями и вписывается в обслуживаемую, безопасную производственную ячейку. Именно этот стандарт следует использовать, когда инвестиции будут оцениваться по ежедневному выпуску, а не по характеристикам в каталоге.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение