




كيف تختار ذراع روبوت للمناولة الصناعية وفقًا للحمولة، ومدى الوصول، وزمن الدورة؟
كيف تختار ذراع روبوت للمناولة الصناعية وفقًا للحمولة، ومدى الوصول، وزمن الدورة؟
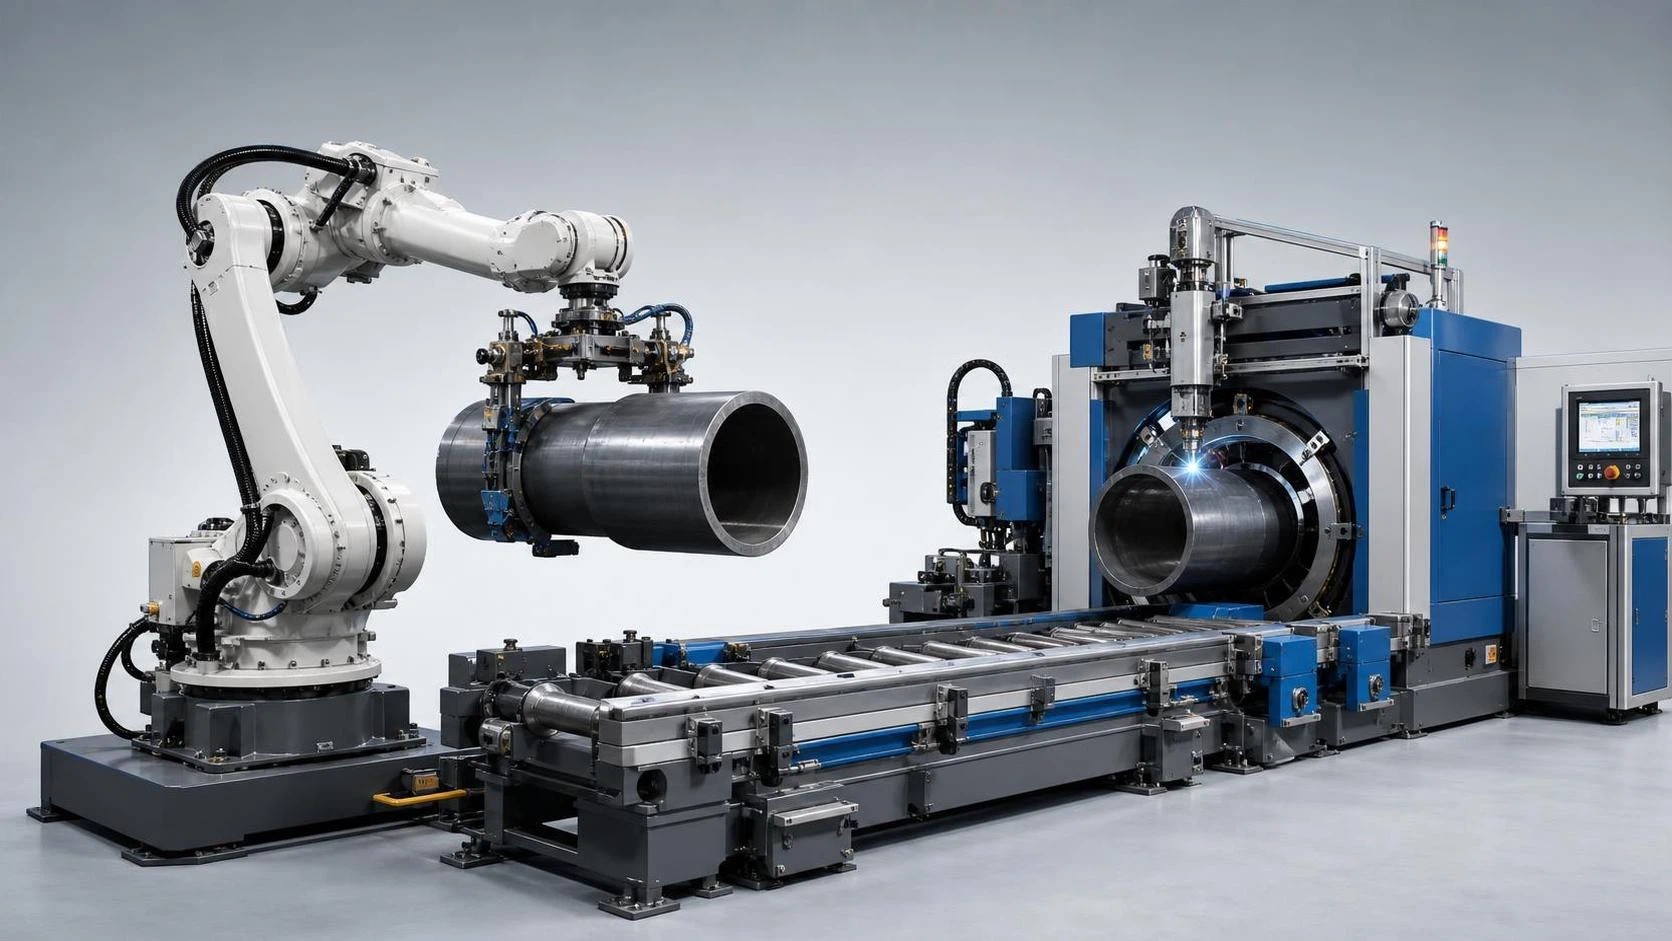
نادراً ما يكون اختيار ذراع روبوت مناولة صناعي مسألة اختيار أكبر رقم للحمولة في صفحة كتالوج. ففي خلية إنتاج حقيقية، يجب على الروبوت التقاط القطعة بموثوقية، وتجاوز التجهيزات والحواجز الوقائية، وتوجيه القطعة دون تصادم، ووضعها بدقة، وتكرار التسلسل لآلاف الدورات. وقد يصبح الروبوت الذي يبدو مناسباً على الورق عنق زجاجة إذا كان مداه التشغيلي قصيراً جداً، أو إذا تم التقليل من تقدير حمل المعصم، أو إذا كان ملف حركته لا يحقق زمن التاكت المطلوب.
بالنسبة للمقيّمين التقنيين، فإن السؤال الأكثر فائدة ليس: «أي روبوت يمتلك أعلى مواصفات؟» بل: «أي روبوت يمكنه إتمام مهمة المناولة هذه بالضبط بأمان وثبات، وبمخاطر تكامل معقولة؟» تأتي الإجابة من ربط الحمولة والمدى وزمن الدورة وأدوات نهاية الذراع والتخطيط وظروف العملية في تقييم واحد.
ابدأ بمسار القطعة، لا بكتالوج الروبوت
قبل مقارنة طرازات الروبوتات، ارسم المسار الفعلي لقطعة العمل. حدّد من أين تبدأ القطعة، وكيف يتم تقديمها، وإلى أين يجب تسليمها، وما تغييرات الاتجاه التي تطرأ عليها في الطريق. يبدو هذا أمراً أساسياً، لكنه المكان الذي تبدأ فيه أخطاء الاختيار الكثيرة.
قد تشمل دورة المناولة الالتقاط من منصة نقالة، وفصل القطع المتداخلة، والرفع من ناقل، والتدوير للفحص، وتحميل تجهيزة، وانتظار إشارة آلة، وتفريغ القطعة النهائية، وتكديسها وفق نمط محدد. وكل حركة تغير نطاق الروبوت المطلوب والحمل الواقع على المعصم.
وثّق العناصر التالية لكل نقطة التقاط ووضع:
- أبعاد القطعة وكتلتها ومركز ثقلها وأسطح الإمساك المسموح بها
- درجة حرارة القطعة وحالة سطحها والحواف الحادة والزيت والقشور أو رذاذ اللحام
- إحداثيات الالتقاط والإسقاط، بما في ذلك الارتفاع واتجاه الاقتراب
- اتجاه القطعة المطلوب في كل محطة
- قيود التجهيزة وباب الآلة والناقل وسياج السلامة ووصول المشغل
- ما إذا كان على الروبوت الوصول إلى داخل آلة أو حول عائق
- معدل الإنتاج وسعة المخزون المؤقت وتأثير تفويت دورة عرضية
يُعد مخطط CAD، حتى لو كان أولياً، أكثر قيمة بكثير من الاعتماد على أبعاد المدى الاسمية وحدها. فالحافة الخارجية لنطاق عمل الروبوت ليست دائماً منطقة إنتاجية. إذ قد تجعل حدود المحاور ونقاط التفرد وزوايا الأداة ومسارات الكابلات وخلوص التصادم، المدى الأقصى النظري غير عملي للتشغيل الروتيني.
الحمولة هي حساب للنظام
تشير الحمولة المعلنة لذراع روبوت المناولة الصناعي إلى أكثر من قطعة العمل. يجب أن يحمل معصم الروبوت نظام نهاية الذراع بالكامل: القابض، ولوحة المحول، والمستشعرات، والصمامات الهوائية، والكابلات، ومبدل الأدوات، والأغطية الواقية، والقطعة نفسها. وإذا استُخدم الروبوت للالتقاط المزدوج أو لحمل تجهيزة أثناء عملية نقل، فيجب تضمين هذه المكونات أيضاً.
يمكن التعبير عن تقدير عملي للحمولة كما يلي:
إجمالي الحمل المتحرك = كتلة القطعة + كتلة القابض + واجهة الأداة + المستشعرات/الكابلات + المواد المحتجزة أو ملحقات العملية.
يجب بعد ذلك تقييم هذا الإجمالي مع مركز ثقل الحمل وعزم قصوره الذاتي. فقد يكون من الأسهل تحريك مكوّن مدمج بوزن 20 كجم مثبت قريباً من شفة الروبوت، مقارنة بقابض أنبوبي أخف وزناً لكنه طويل ومنحرف. تولّد الأدوات الطويلة عزماً أكبر على المعصم. ويمكن للحمل ذي مركز الثقل البعيد أن يقلل السرعة والتسارع المتاحين، أو يؤثر في استقرار المسار، أو يتجاوز حدود المحاور حتى عندما يبدو رقم الحمولة الاسمية مقبولاً.
لا تفترض أن إضافة هامش أمان صغير تحل كل مشكلة. يعتمد الهامش المناسب على التطبيق. قد تكون المكونات المعدنية المستقرة والصلبة قابلة للتنبؤ، بينما تتطلب المسبوكات ذات التفاوتات البعدية، أو القطع التي تحتوي على سوائل متبقية، أو العبوات التي تتحرك أثناء التسارع، حذراً أكبر. بالنسبة للتطبيقات ذات التشغيل المكثف، اطلب مخطط الحمولة من الشركة المصنعة وتحقق من إحداثيات مركز الثقل المقترحة مقابل طراز الروبوت المحدد.
أسئلة جديرة بالطرح عند مراجعة الحمولة
- هل سعة الروبوت المحددة متاحة عند اتجاه المعصم والمدى المطلوبين؟
- هل يشمل وزن القابض الخراطيم والموصلات وحوامل التثبيت وتنظيم الكابلات؟
- هل سيتغير الحمل أثناء الدورة، مثل التقاط قطعة واحدة من كومة أو قطعتين في آن واحد؟
- هل يمكن لوحدة تحكم الروبوت اكتشاف فشل الالتقاط قبل دخول القطعة إلى آلة أو تجهيزة؟
- هل ستتطلب متغيرات المنتجات المستقبلية قابضاً أثقل أو أداة مختلفة؟
قد لا يؤدي الاختيار القريب جداً من حد الحمولة إلى فشل فوري؛ والنتيجة الأكثر شيوعاً هي نظام يجب إبطاؤه أو ضبطه بصورة تحفظية أو صيانته بوتيرة أكبر مما هو مخطط له.
يجب تقييم المدى في ثلاثة أبعاد
غالباً ما يُوصف مدى الروبوت بأنه أقصى مسافة من القاعدة إلى مركز المعصم. هذه المواصفة مفيدة للفرز الأولي، لكنها لا تؤكد قدرة الروبوت على تنفيذ التطبيق. يحتاج روبوت المناولة إلى مدى قابل للاستخدام عند الارتفاع والزاوية والاتجاه الصحيحين.
فكّر في روبوت يقوم بتحميل مكبس ثني أو آلة CNC. قد يحتاج إلى الاقتراب عمودياً فوق تجهيزة تحديد موضع، وإنزال القطعة دون ملامسة المشابك، ثم تحريرها، والتراجع عبر مسار آمن، ثم الابتعاد عن منطقة الباب. ليست النقطة الحرجة هي أبعد نقطة على الطاولة؛ بل هي الموضع الأكثر تقييداً على طول مسار الاقتراب.
لموقع القاعدة تأثير قوي بالقدر نفسه. يمكن لتحريك قاعدة الروبوت بضع مئات من المليمترات أن يحسن تناظر المدى، ويقصر مسافة الحركة، ويقلل أوضاع المعصم غير الملائمة. في بعض الخلايا، يوفر الروبوت المثبت على قاعدة مرتفعة وصولاً أفضل فوق الناقل. وفي خلايا أخرى، يخلق الترتيب المقلوب أو المثبت على سكة نطاقاً أكثر كفاءة. ينبغي مقارنة هذه الخيارات قبل اختيار ذراع أكبر لمجرد التعويض عن تخطيط سيئ.
تستحق القطع الطويلة اهتماماً خاصاً. عند مناولة الأنابيب أو العوارض أو الصفائح أو التجميعات المصنعة، قد يحتاج الروبوت إلى حركة منسقة مع روبوت ثانٍ، أو مموضع، أو بكرات دعم، أو جسر علوي. قد يكون الذراع الواحد كافياً لتموضع مكوّن قصير، لكن لا ينبغي افتراض قدرته على التحكم بأمان في قطعة عمل طويلة ومرنة من أحد طرفيها.
زمن الدورة ليس السرعة المنشورة للروبوت
قد تسرد الشركات المصنعة سرعات المحاور القصوى أو معيار دورة قياسي، لكن أياً من الرقمين لا يمثل زمن دورة خلية مناولة محددة. يشمل الإنتاج الفعلي الإمساك والاستشعار وانتقالات المسار وتعشيقات الآلة وتشغيل الباب ومعالجة الرؤية وتنسيق مناطق السلامة وزمن الاستقرار وتأكيد التحرير.
كوّن الدورة من الأحداث بدلاً من تقدير حركة متفائل:
- استقبال إشارة الجاهزية وتأكيد موقع الالتقاط.
- الانتقال إلى نقطة الاقتراب.
- دخول موضع الالتقاط، وإغلاق القابض، وتأكيد وجود القطعة.
- التراجع والانتقال إلى الآلة أو التجهيزة أو المنصة النقالة أو المحطة اللاحقة.
- الاقتراب والوضع والتحرير والتحقق من حالة الإسقاط.
- الخروج بأمان والتزامن مع خطوة العملية التالية.
تمثل مساهمة الروبوت جزءاً واحداً فقط من هذا التسلسل الزمني. فإذا استغرقت عملية اللحام عدة دقائق، فقد يكون لبضع ثوانٍ إضافية من حركة الروبوت تأثير ضئيل على المخرجات. أما إذا كان الروبوت يخدم عدة آلات تشغيل عالية السرعة، فقد تتراكم التأخيرات البسيطة لتؤدي إلى فقدان استغلال المغزل. لذلك يعتمد الاختيار الصحيح على عنق الزجاجة في الإنتاج.
تُعد قدرة التسارع مهمة بقدر أهمية السرعة القصوى. تتطلب الحمولات الثقيلة والأدوات الممتدة تسارعاً وتباطؤاً سلسين لمنع حركة القطعة أو اصطدامها بالتجهيزة أو الاهتزاز المفرط. قد تكون الخلية المضبوطة لأقصر دورة نظرية أقل استقراراً من خلية تستخدم انتقالات زاوية محكومة واستقراراً متوقعاً. أثناء تخطيط القبول، حدّد زمن الدورة المستدام المطلوب، وليس مجرد دورة عرض بأفضل حالة.
الدقة وقابلية التكرار وواقع التجهيزة
تؤكد المواصفات التقنية كثيراً على قابلية التكرار، وهي قدرة الروبوت على العودة إلى موضع مبرمج. وهذا مهم، لكن لا ينبغي الخلط بينه وبين الدقة المطلقة. يمكن للروبوت تكرار موضع ما بكفاءة عالية بينما يختلف موقع القطعة الفعلي بسبب تحرك المنصة النقالة أو عدم اتساق المواد الواردة أو التغيرات الحرارية أو تفاوتات التجهيزة.
في عمليات النقل البسيطة، قد تكون الأدلة الميكانيكية والتجهيزات المتينة كافية. أما بالنسبة لتحميل القطع المختلطة أو المسبوكات المتغيرة أو قطع العمل المقدمة بصورة غير محكمة، فقد يلزم التوجيه البصري أو استشعار القوة أو أجهزة المطاوعة. الهدف ليس إضافة التكنولوجيا دون حاجة؛ بل مواءمة استراتيجية تحديد الموضع مع التباين الفعلي في العملية.
يستحق تصميم القابض الانضباط نفسه الذي يستحقه اختيار الروبوت. ينبغي أن يوفر القابض المختار جيداً تثبيتاً آمناً، ويتحمل تفاوت القطع المعقول، ويتيح تأكيد المستشعرات، ويحرر القطعة بسلاسة. قد تكون أدوات التفريغ مناسبة للصفائح المسطحة، لكنها قد تكون غير موثوقة على الأسطح المسامية أو الزيتية أو المثقبة أو الملتوية. ويكون الإمساك المغناطيسي فعالاً للعديد من القطع الحديدية، مع ضرورة مراعاة المغناطيسية المتبقية وقشور السطح والتحرير الآمن. قد يوفر التثبيت الميكانيكي أعلى مستوى من الأمان للمكونات غير المنتظمة، وغالباً على حساب أداة أكثر تعقيداً وزمن تعشيق أطول.
استخدم بيئة الإنتاج لتضييق نطاق عائلة الروبوتات
تغير بيئة التشغيل معنى «الموثوقية». ففي تصنيع المعادن، قد تعمل الروبوتات قرب غبار الجلخ أو سائل القطع أو أبخرة اللحام أو الحرارة أو الرذاذ. وفي الصناعات الغذائية والطبية والتصنيع النظيف، تصبح متطلبات الغسل واختيار المواد أكثر أهمية. وقد تتطلب التطبيقات الخارجية أو المرتبطة بالمسابك حماية متخصصة وتخطيط صيانة أكثر تحفظاً.
بالنسبة للمناولة المتعلقة باللحام، افصل مهمة الروبوت عن عملية اللحام عند تحديد المتطلبات. فقد يحتاج الروبوت الذي يحمّل مقاطع الأنابيب أو يدعم التجميعات أو ينقل المكونات النهائية إلى حماية ومدى وتكامل مع وحدة التحكم تختلف عن روبوت اللحام المخصص. يمكن تنسيق النظامين، لكن ينبغي تقييمهما وفق دورات التشغيل والمخاطر الخاصة بكل منهما.
على سبيل المثال، قد يستخدم خط تصنيع الأنابيب نظام لحام آلياً لتنفيذ عملية اللحام الطولي، بينما يدير حل المناولة التحميل أو التفريغ أو التجهيز المرحلي أو نقل القطع. إن آلة لحام الوصلة الداخلية والخارجية للأنابيب بطول 12 متر مصممة للإنتاج على دفعات للأنابيب صغيرة القطر، بأطوال أنابيب تصل إلى 12 م، وأقطار من 400 إلى 1500 مم، وسماكات من 6 إلى 20 مم. في هذا النوع من التخطيط، ينبغي أن يركز تقييم المناولة على كيفية دعم مقاطع الأنابيب وفهرستها وتقديمها إلى محطة اللحام، وليس فقط على ما إذا كان الذراع يستطيع رفع الوزن الاسمي للأنبوب.
كما توضح وظائف حركة العربة القابلة للضبط ومراقبة اللحام مبدأ تكامل مهماً: يجب أن تتنسق حركة الروبوت مع حالة العملية. وينبغي ألا يدفع نظام مناولة المواد القطعة إلى الأمام حتى يتم تأكيد تسلسل اللحام وحالة الفحص وحالة الوصول الآمن بواسطة وحدات تحكم الخلية.
تفاصيل التكامل التي ينبغي تحديدها مبكراً
ذراع الروبوت ليس سوى جزء واحد من نظام أتمتة. تمنع المناقشات المبكرة مع شركة التكامل ومورد الآلات وفريق الإنتاج التغييرات المكلفة المتأخرة. حدّد طريقة الاتصال بين وحدة تحكم الروبوت والمعدات المتصلة، بما في ذلك إشارات الجاهزية والانشغال والعطل والسلامة وتعريف القطعة. وضح من يملك التسلسل الرئيسي وكيف تتصرف الخلية بعد عطل أو توقف طارئ.
راجع أيضاً الأمور العملية التي يسهل تجاهلها أثناء اعتماد المفهوم:
- تحميل الأرضية والتثبيت وتصميم القاعدة والاهتزازات الصادرة عن المعدات القريبة
- التغذية الكهربائية والسعة الهوائية وتوليد التفريغ وجودة الهواء
- مساحة خزانات وحدات التحكم ووصول الصيانة ومواضع التعليم
- أسوار السلامة والأبواب المتشابكة والماسحات الضوئية والستائر الضوئية ومتطلبات التشغيل التعاوني
- البرمجة خارج الخط وتوافر بيانات المحاكاة وإجراءات تغيير المنتج
- استراتيجية قطع الغيار وتدريب المشغلين ودعم الخدمة المحلي
بالنسبة للشركات التي تستورد معدات التشغيل والقطع واللحام والتشكيل من مجموعة موردين واحدة، يمكن أن يكون تنسيق التكامل ذا قيمة خاصة. توفر Wuxi Samgins International Trade Co., Ltd. نطاقاً واسعاً من معدات التصنيع وأدوات الآلات، بما في ذلك أتمتة اللحام ومعدات القطع CNC وأدوات الآلات وأنظمة الإنتاج ذات الصلة. عند تقييم خلية روبوت إلى جانب معدات المنبع أو المصب، اطلب مراجعة للتخطيط والواجهات بدلاً من التعامل مع كل آلة كعملية شراء منفصلة.
طريقة مقارنة عملية للمقيّمين التقنيين
ضع في القائمة المختصرة خيارين أو ثلاثة من الروبوتات التي تلبي نطاق الحمولة والمدى الأساسي، ثم قارنها باستخدام بيانات التطبيق نفسها. تجنب تقييم مواصفات العنوان فقط. يمكن أن يشمل التقييم المنظم الحمولة القابلة للاستخدام عند مركز الثقل المطلوب، وتغطية جميع المواضع الحرجة، وأداء الدورة المقدر، وتوافق الأدوات، والملاءمة البيئية، وواجهات وحدة التحكم، وقابلية الخدمة، وإتاحة المجال للمتغيرات المستقبلية.
في هذه المرحلة، تكون المحاكاة ذات قيمة، لكن ينبغي التعامل معها كتحقق لا كزخرفة. اطلب التحقق من خلوص التصادم وتكوينات المحاور وافتراضات الدورة ومواضع الاستعادة. وإذا أمكن، اختبر القابض الفعلي والقطع التمثيلية. فقد تفوّت المحاكاة المستندة إلى صناديق مبسطة سلوك الأنابيب المرنة أو الصفائح الزيتية أو الأكوام غير المستقرة أو القطع ذات الحواف الصعبة.
أفضل ذراع روبوت مناولة صناعي ليس بالضرورة الطراز الأسرع أو الأقوى في المقارنة. إنه الروبوت الذي يحمل حمولة الأداة والقطعة الكاملة ضمن حدوده المعتمدة، ويصل إلى كل نقطة مطلوبة دون حركة غير ملائمة، ويدعم تاكت الإنتاج بمسارات مستقرة، وينسجم مع خلية تصنيع آمنة وقابلة للصيانة. هذا هو المعيار الذي يستحق الاستخدام عندما يُحكم على الاستثمار بناءً على الإنتاج اليومي بدلاً من مواصفات الكتالوج.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة