




ما الذي يمكن لذراع مناولة روبوتية أتمتته في خطوط الإنتاج عالية التنوع؟
ما الذي يمكن لذراع مناولة روبوتية أتمتته في خطوط الإنتاج عالية التنوع؟
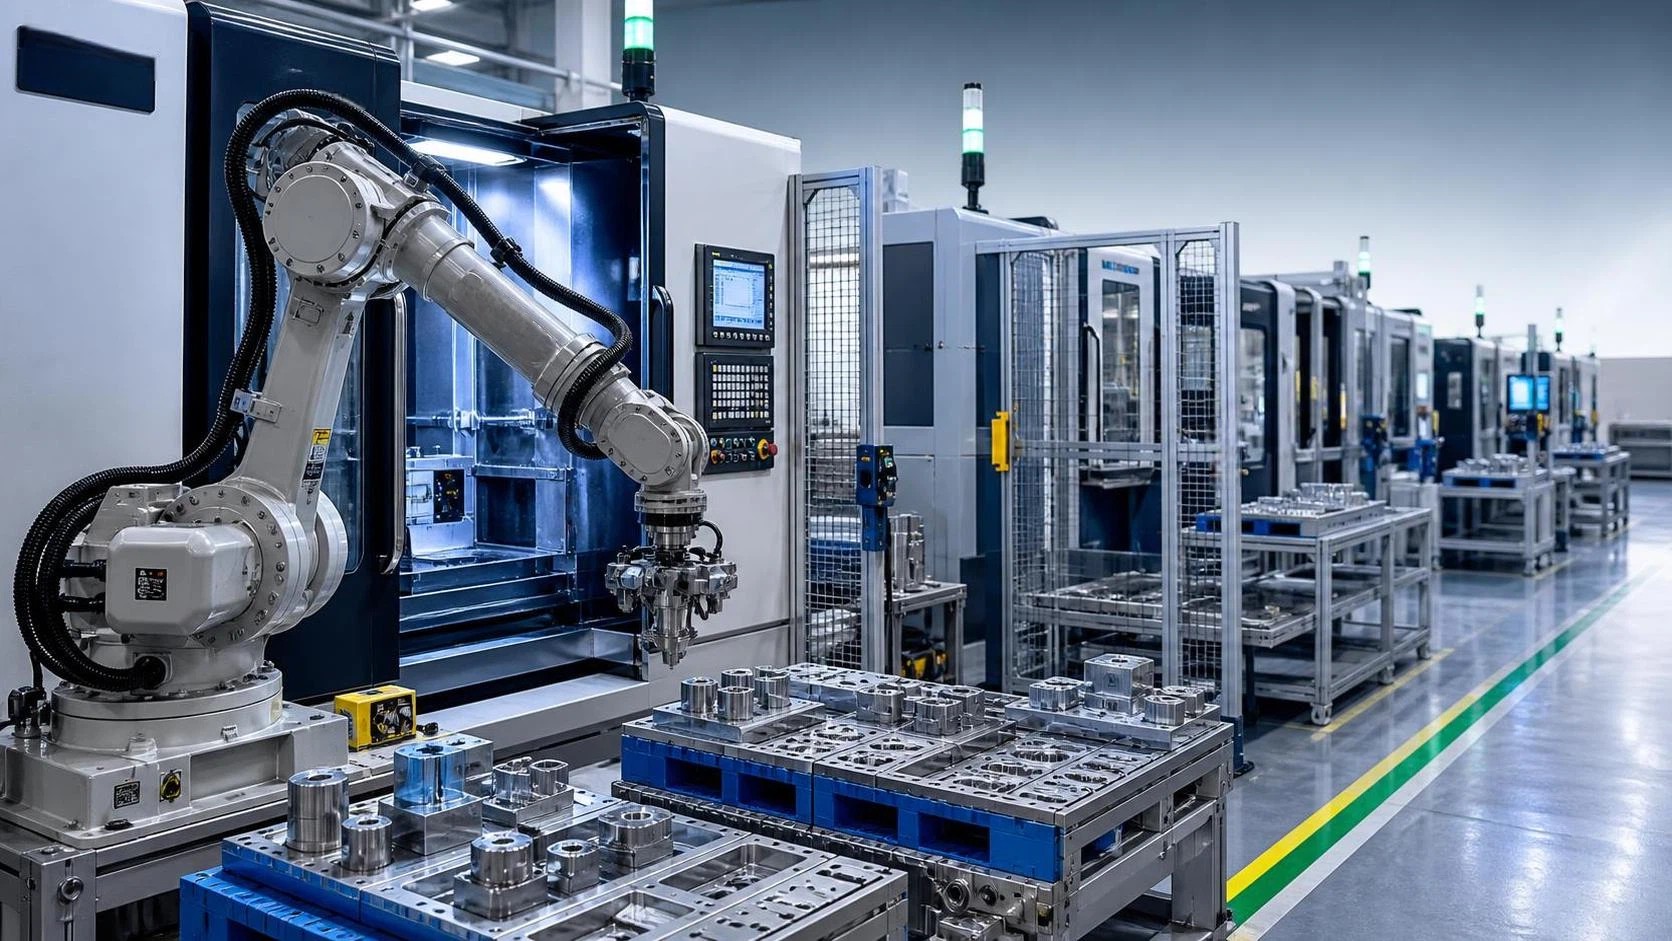
ما الذي يمكن لذراع مناولة روبوتية أتمتته في خطوط التصنيع عالية التنوع؟
في التصنيع عالي التنوع، نادرًا ما تكون الأتمتة مسألة بسيطة تتمثل في استبدال مشغّل واحد بآلة واحدة. تتغير أحجام المنتجات، وتتغير مسارات العمليات، وتتغير مواضع التركيبات، وقد تتراوح كميات الدفعات من قطعة عاجلة واحدة إلى طلب متكرر يستمر عدة أيام. بالنسبة لقادة المشاريع، لا يتمثل السؤال الحقيقي في ما إذا كانت ذراع المناولة الروبوتية قادرة على نقل قطعة ما، بل في ما إذا كانت تستطيع الاستمرار في نقل القطعة الصحيحة إلى العملية الصحيحة، بمرونة كافية لتجنب أن تصبح عنق زجاجة إنتاجيًا آخر.
يمكن لنظام مناولة روبوتي مصمم جيدًا أتمتة التحميل والتفريغ والتوجيه والفرز والتخزين المؤقت والنقل بين المحطات وخدمة الماكينات. كما يمكنه دعم تسليمات الفحص وحركة المنصات عند تكرارية هذه المهام بدرجة كافية لتحديدها. في التشغيل الآلي واللحام والقطع وتصنيع الصفائح المعدنية، غالبًا ما يأتي أكبر عائد من إزالة وقت الانتظار المحيط بالعملية الأساسية بدلًا من محاولة أتمتة كل قرار بشري في ورشة الإنتاج.
هذا التمييز مهم. تعمل ذراع المناولة الروبوتية بأفضل كفاءة عندما تُصمم حول تدفق المواد وتباين القطع والتعافي من انقطاعات الإنتاج المعتادة. وتعمل بشكل ضعيف عندما يُتوقع منها التعويض عن جودة غير مستقرة في المراحل السابقة، أو تعليمات عمل غير واضحة، أو تركيبات تتغير دون توثيق.
من أين تبدأ أتمتة المناولة عادةً
غالبًا ما يكون الهدف الأول للأتمتة هو خدمة الماكينات يدويًا. تتطلب مخارط CNC ومراكز التشغيل وماكينات تفريز الوجوه وخلايا القطع بالليزر ومحطات اللحام عادةً وجود مشغّلين بالقرب منها للتحميل والتفريغ المتكرر. قد تكون دورة التشغيل مؤتمتة، لكن عمود الدوران يتوقف كلما لم يتوفر شخص لاستبدال قطعة العمل. يمكن للروبوت أن يتولى هذا التسليم المتكرر بينما يركز المشغّلون على الإعداد وفحوصات القطعة الأولى وإدارة الأدوات ومعالجة الاستثناءات وتحسين العمليات.
في بيئة عالية التنوع، لا تعني خدمة الماكينات بالضرورة إنتاجًا كاملًا دون مراقبة. قد يكون الهدف العملي هو الحفاظ على تشغيل مستقر أثناء فترات الاستراحة، أو تغطية الورديات بعدد محدود من العاملين، أو تقليل عدد مرات المناولة اليدوية بين العمليات. حتى الخلية التي تتطلب مشغّلًا عند تغيير المنتج قد تكون مجدية إذا أزالت الرفع المتكرر والوصول غير المريح وخطر تحميل الوجه الخطأ أو توجيه القطعة بشكل خاطئ.
تشمل مهام المناولة الشائعة ما يلي:
- التقاط القطع الخام من رف أو منصة أو ناقل أو مخزن تغذية بالجاذبية؛
- فتح وإغلاق باب الماكينة عند الحاجة وفقًا لتصميم الخلية؛
- تحميل القطع في ظرف أو تركيبة أو مموضع لحام أو قاعدة تثبيت لقطعة العمل؛
- إزالة القطع المكتملة ووضعها في رف المنتجات النهائية؛
- فصل القطع المقبولة عن القطع التي تنتظر الفحص أو إعادة التشغيل؛
- نقل قطع العمل شبه النهائية بين عمليات القطع والتفريز واللحام وإزالة النتوءات ووضع العلامات؛
- تدوير القطع أو إعادة توجيهها بحيث يمكن تنفيذ العملية التالية على السطح الصحيح.
ينبغي اختيار حدود الأتمتة بعناية. على سبيل المثال، إذا وصلت القطع بتوجيهات عشوائية وحالة سطح غير متسقة، فقد يحتاج الروبوت إلى توجيه بالرؤية أو ميزات تحديد موضع أو صينية عرض قياسية. إذا كانت هذه الإضافات أكثر تعقيدًا من المهمة نفسها، فقد يكون من الأفضل أتمتة النقل من جانب الماكينة فقط مع الإبقاء على التحضير اليدوي في المراحل السابقة.
فرص الأتمتة عبر التصنيع والتشغيل الآلي
تُنتج عائلات العمليات المختلفة تحديات مناولة مختلفة. قد تكون أجزاء الصفائح المعدنية رقيقة أو حادة الحواف أو مغطاة بالزيت أو عرضة للالتصاق ببعضها. وقد تكون المكونات المشغلة آليًا ثقيلة وتتطلب وضعًا دقيقًا في تركيبة. كما تخلق العناصر الإنشائية الفولاذية مجموعة أخرى من المشكلات: أبعاد طويلة واستقامة متغيرة وتناثر اللحام والحاجة إلى دعم القطعة بأمان طوال عملية النقل.
بالنسبة لخلايا التشغيل CNC، يمكن لذراع المناولة الروبوتية تحميل المواد الخام وتفريغ المكونات النهائية، ثم وضعها في صوانٍ منفصلة استنادًا إلى البرنامج أو عائلة القطع أو حالة الفحص. إذا كانت وظائف متعددة تشترك في ماكينة واحدة، فيجب أن تستخدم الخلية منصات قابلة للتعريف ومواضع تركيبات مضبوطة ومنطقًا واضحًا يربط البرنامج بالقطعة. الروبوت نفسه لا يحل مشكلة تتبع الوظائف؛ إذ يجب أن يتلقى إشارات موثوقة من تحكم الماكينة أو نظام الباركود أو واجهة المشغّل أو عملية إدارة الإنتاج.
في خطوط اللحام الروبوتية، يمكن لأتمتة المناولة تجهيز المكونات وتقديمها إلى المموضع وإزالة التجميعات الملحومة ونقلها إلى التبريد أو التجليخ أو الفحص. وتظهر الفائدة بوضوح خاص عندما يعرض التحميل اليدوي العمال للحرارة أو الحواف الحادة أو الرفع المتكرر. ومع ذلك، يجب أخذ تشوه اللحام في الاعتبار مبكرًا. فقد يفشل قابض مصمم وفقًا للأبعاد الاسمية عندما يغير الإدخال الحراري هندسة القطعة بما يتجاوز نطاق الالتقاط المسموح به.
غالبًا ما تستفيد خطوط القطع بالليزر وإزالة النتوءات من النقل الآلي للصفائح أو القطع، لكن التطبيق الأعلى قيمة قد يكون الفرز في المراحل اللاحقة. يمكن توجيه القطع المقطوعة المتشابهة في الشكل إلى عمليات ثني أو لحام أو تجميع مختلفة. يمكن للروبوت فصلها وفقًا لبيانات التداخل أو قواعد التعريف، شريطة أن تكون طريقة تقديم المواد وفصل القطع موثوقة.
بالنسبة لتصنيع العوارض والأعمدة، قد تشمل المناولة تحميل المكونات لمعالجة النهايات، أو نقل قطع العمل بين المحطات، أو دعم تدفق المواد حول المعدات ذات الدورات الطويلة. يوضح تطبيق تفريز الوجوه سبب ضرورة النظر إلى ماكينة العملية ومفهوم المناولة معًا. يمكن لمعدات مثل ماكينة تفريز الوجوه CNC معالجة عوارض H والأعمدة الصندوقية والعوارض العرضية والشفات والقوالب وقطع العمل ذات الصلة، مع توفير بعض التكوينات لنطاق معالجة أقصى يبلغ 2500 mm × 2000 mm. يمكن لمجموعات المعلمات المخزنة فيها دعم تغيير الوظائف بصورة أسرع، لكن مناولة المواد لا تزال بحاجة إلى استيعاب المقطع الفعلي للعارضة ووزنها والأسطح المرجعية ومسار التوجيه اللاحق.
المرونة تُبنى داخل الخلية وليست إضافة لاحقة
تعتمد الأتمتة عالية التنوع بدرجة أقل على مدى وصول الروبوت وحده مقارنةً بالخلية المحيطة به. فقد يكون الروبوت ذو الحمولة الكافية غير مناسب مع ذلك إذا كانت تغييرات القابض بطيئة، أو إذا لم تكن للقطع نقاط التقاط متسقة، أو إذا تطلبت كل وظيفة جديدة إعادة تموضع ميكانيكية. ينبغي لفريق المشروع رسم الدورة كاملةً: كيف تدخل القطع، وكيف تُعرّف، وأين تُحدد مواضعها، وكيف تُثبت، وما الذي يؤكد الاكتمال، وإلى أين تذهب عندما تكون العملية التالية غير متاحة.
من مبادئ التصميم المفيدة توحيد ما يمكن توحيده دون فرض شكل واحد على كل قطعة. قد يعني ذلك أبعادًا مشتركة للمنصات، أو ثقوب تحديد موضع قابلة للتكرار، أو أصابع قابض معيارية، أو ألواح تركيبات مرمزة، أو عددًا محدودًا من طرق تقديم المواد. وقد يعني أيضًا تعريف عائلات القطع وفقًا لخصائص المناولة بدلًا من أسماء المنتجات. يمكن لمكونين غير مرتبطين غالبًا أن يتشاركا برنامج روبوت إذا كانت أسطح الإمساك ونطاق الكتلة وواجهات التركيبات متشابهة.
تكون المؤثرات الطرفية سريعة التغيير ذات قيمة عندما لا يستطيع قابض واحد مناولة جميع المنتجات بأمان. قد تناسب أدوات التفريغ الصفائح أو الألواح المسطحة، بينما تكون القوابض الميكانيكية غالبًا أفضل للمكونات المسامية أو الخشنة أو الزيتية أو غير المنتظمة. يمكن أن يكون الإمساك المغناطيسي فعالًا للمواد الحديدية في الظروف المناسبة، لكنه يتطلب مراجعة دقيقة لحالة السطح والمغناطيسية المتبقية وهندسة القطعة وسلوك التثبيت الآمن عند انقطاع الطاقة أو التوقف الطارئ. لا توجد أداة صحيحة عالميًا؛ فالاختيار الصحيح يتبع القطعة ونمط الفشل الذي يجب التحكم فيه.
المعلمات التي يجب تأكيدها قبل اعتماد المخطط
غالبًا ما تتعثر المشاريع لأن الروبوت يُختار قبل قياس متطلبات المناولة بشكل صحيح. يجب أن تشمل الحمولة أثقل قطعة عمل والقابض والمحولات والكابلات أو الخراطيم التي يحملها المعصم وهامشًا مناسبًا للحركة الديناميكية. يجب أن يغطي المدى موضع الالتقاط وموضع التحميل في الماكينة وموضع القطعة النهائية وأي مسار خلوص آمن. وتحتاج افتراضات زمن الدورة إلى الانضباط نفسه: تؤثر دورة الماكينة وحركة الروبوت وتشغيل القابض وحركة الباب والتثبيت والتحقق ووقت الانتظار المحتمل جميعها في الإنتاج الفعلي.
تستحق نظافة القطع أيضًا الاهتمام. يمكن للرايش وسائل التبريد والقشور وتناثر اللحام والنتوءات أن تتداخل مع حساسات تحديد الموضع وأسطح الإمساك. عندما تنتج العملية تلوثًا كثيفًا، قد تحتاج الخلية إلى نفخ بالهواء أو إدارة للرايش أو أغطية واقية أو قابض مصمم لتحمل التراكم. قد يؤدي تجاهل هذه المسألة إلى تحويل اختبار قبول ناجح في المصنع إلى إنتاج يومي غير موثوق.
تجنب أتمتة عملية تنطوي على مشكلات
يكرر الروبوت ما يُعطى له. إذا تجاوز تباين المادة الخام سماحية التركيبة، أو إذا استخدم المشغّلون تعديلات إعداد غير موثقة، أو إذا جرى تغيير برامج الماكينة بصورة غير رسمية، فقد تجعل الأتمتة الاضطراب أكثر وضوحًا بدلًا من أن تجعله أقل تكرارًا. قبل الالتزام بذراع مناولة روبوتية، ينبغي للفرق تحديد أسباب التدخل اليدوي خلال أسبوع إنتاج عادي. ستكون بعض هذه استثناءات صالحة؛ بينما تشير أسباب أخرى إلى عدم استقرار في العملية ينبغي تصحيحه أولًا.
خطأ شائع آخر هو التصميم لتحقيق أقصى إنتاجية نظرية مع توفير مساحة تخزين مؤقت محدودة. في الأعمال عالية التنوع، تتوقف الماكينات للفحص وتغيير الأدوات وتجديد المواد واعتماد القطعة الأولى. يمكن لمنطقة تخزين مؤقت صغيرة عند المدخل والمخرج أن تسمح للروبوت والماكينة بالعمل باستقلالية لفترات قصيرة. والهدف ليس إخفاء المشكلات إلى أجل غير مسمى، بل منع انقطاع روتيني واحد من إيقاف كل عملية متصلة فورًا.
ينبغي أن يبدأ تخطيط السلامة في مرحلة المفهوم. يجب أن يعكس تقييم المخاطر والحواجز ونقاط الوصول والمناطق الآمنة واحتجاز القطع وسلوك التوقف الطارئ ووصول الصيانة بيئة التشغيل الفعلية والمتطلبات المحلية المطبقة. بالنسبة للعوارض الثقيلة أو الصفائح المعدنية الحادة أو التجميعات الملحومة الساخنة، قد تكون طريقة الاستعادة الآمنة بعد العطل أهم من زمن الدورة الاسمي. ينبغي تأكيد متطلبات المعدات الحاملة لعلامة CE أو الالتزامات الأخرى الخاصة بالسوق للوجهة والخلية المتكاملة النهائية، بدلًا من افتراضها استنادًا إلى ماكينة فردية وحدها.
طريقة أكثر عملية لتحديد نطاق المشروع
تبدأ أقوى مشاريع الأتمتة عادةً بنطاق ممثل من القطع، وليس فقط بأسهل قطعة في الكتالوج. اختر عدة قطع تعكس التباين المعتاد: مكونًا صغيرًا، ومكونًا ثقيلًا، وهندسة معقدة، ووظيفة متكررة بصورة متواترة، وقطعة تسبب صعوبة في المناولة. ثم حدد المهام التي يجب أن تكون آلية، وتلك التي يمكن أن تظل بمساعدة المشغّل، ومستوى زمن التغيير المقبول.
ينبغي مراجعة قدرة الماكينة بالتوازي. بالنسبة لتفريز وجوه الهياكل المعدنية، تدعم منصة CNC صلبة ذات مسار أداة ومعدل تغذية مضبوطين هندسة متسقة، لكن تصميم المناولة يجب أن يحافظ على استراتيجية المرجع نفسها من التحميل مرورًا بالتشغيل الآلي ووصولًا إلى التفريغ. قد توسع الماكينات المصنوعة بهياكل من الحديد الزهر عالي القوة والمجهزة للتفريز أو الثقب أو التجويف أو القلاوظ أو الشطف أو العمليات الاختيارية الأخرى نطاق العملية. لا تكون هذه المرونة مفيدة إلا عندما تستطيع الخلية الروبوتية التعرف على وصفة الوظيفة وتسليم قطعة العمل في الموضع المطلوب.
تعمل شركة Wuxi Samgins International Trade Co., Ltd.، التي تأسست عام 2012 في ووشي بمقاطعة جيانغسو، عبر فئات من المعدات التي ترتبط غالبًا في هذه المشاريع: ماكينات وأدوات CNC والمخارط، ومعدات اللحام الأوتوماتيكية، وروبوتات اللحام، وأنظمة القطع بالليزر، ومعدات التفريز، وخطوط إنتاج عوارض H، وماكينات الثني والقص، ودرفلة الألواح، والتسوية، وإزالة النتوءات، وثني الأنابيب، ودرفلة القلاوظ، ومعدات معالجة الحواف. ويُعد هذا المنظور الأوسع للمعدات مفيدًا عندما يؤثر قرار المناولة في أكثر من ماكينة واحدة. تنظم الشركة الإنتاج والتصميم بما يتماشى مع ممارسات نظام الجودة ISO9001 ومعايير CE للاتحاد الأوروبي، بينما ينبغي مع ذلك التحقق من متطلبات التصدير والامتثال النهائي وفقًا لنطاق المشروع المحدد والسوق المقصودة.
اختر الخلية الأولى للتحكم لا للاستعراض
يكون أفضل تطبيق أول عادةً عملية ذات مناولة متكررة وتثبيت مستقر لقطعة العمل وانقطاعات قابلة للقياس وعائلة قطع لا تتطلب مفهومًا ميكانيكيًا جديدًا كل يوم. وليس من الضروري أن يكون المنتج الأعلى حجمًا. في مصنع عالي التنوع، تكون الخلية المضبوطة التي يمكن تغييرها بصورة متوقعة غالبًا أكثر فائدة من تركيب محسّن جدًا لا يشغّل سوى قطعة مثالية واحدة.
قبل وضع اللمسات النهائية على الحل، أكد قائمة القطع الفعلية والأوزان والأبعاد وأسطح الالتقاط وتوقعات التاكت وواجهات الماكينة ومتطلبات التخزين المؤقت والتزامات السلامة وطريقة التعامل مع الاستثناءات. تحدد هذه التفاصيل ما إذا كانت ذراع المناولة الروبوتية ستصبح امتدادًا موثوقًا لخط الإنتاج أم قطعة معدات معزولة تنتظر إنقاذًا يدويًا.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة