




Что может автоматизировать роботизированная манипуляторная рука на производственных линиях с мелкосерийным многономенклатурным производством?
Что может автоматизировать роботизированная манипуляторная рука на производственных линиях с мелкосерийным многономенклатурным производством?
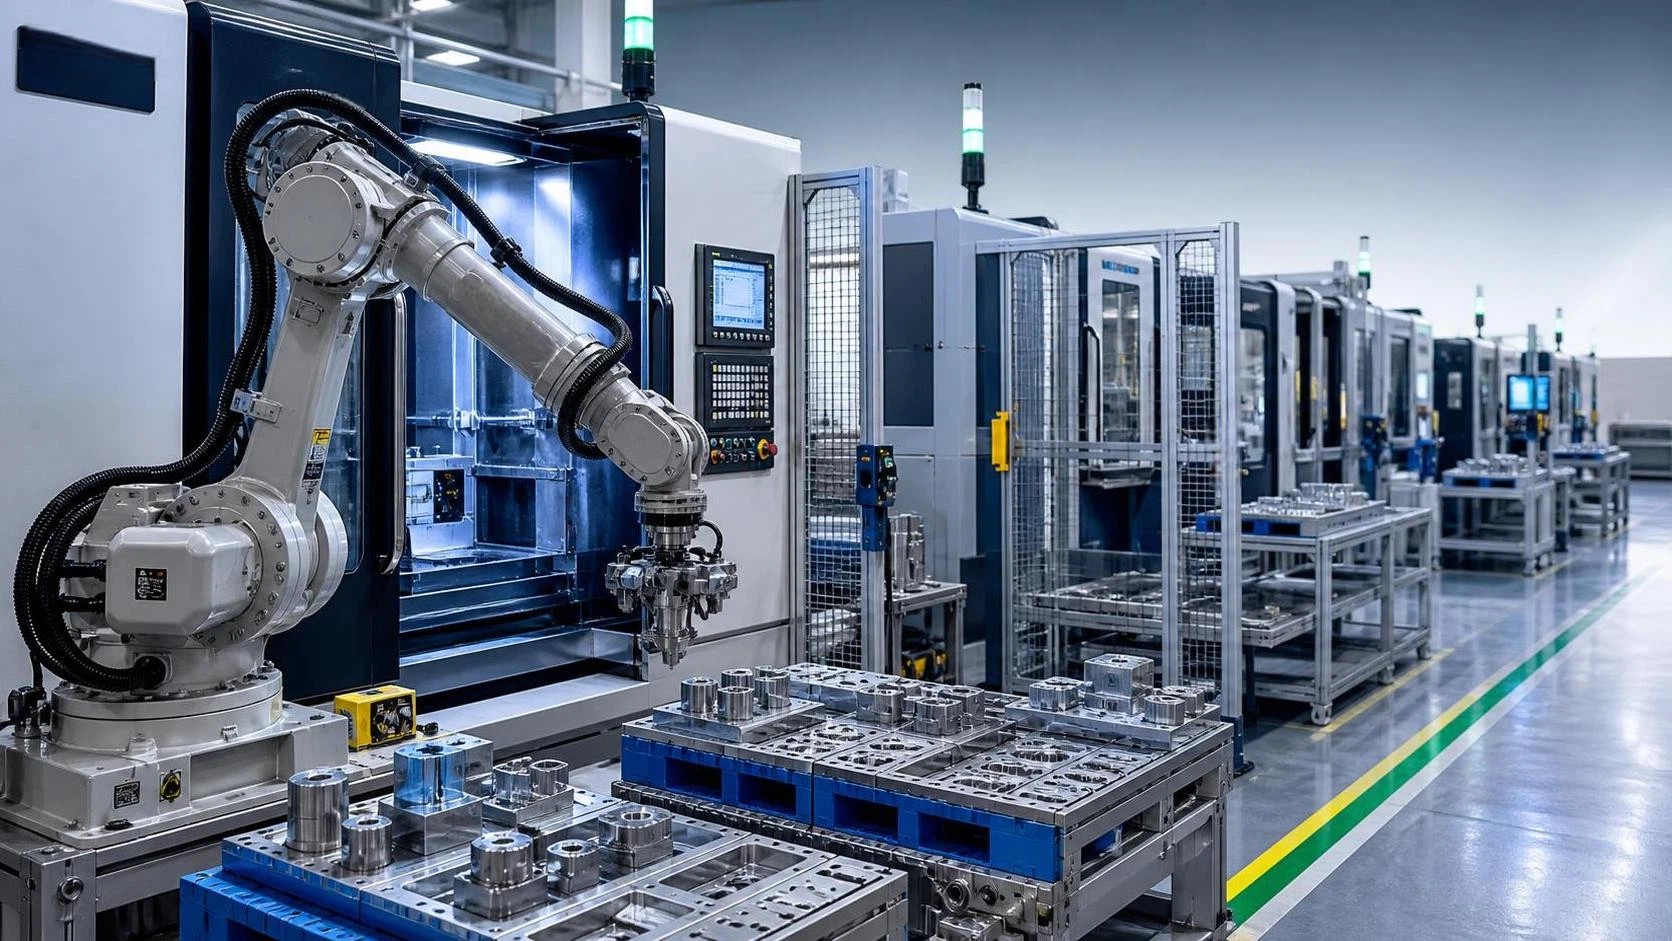
Что может автоматизировать роботизированный манипулятор на многономенклатурных производственных линиях?
В многономенклатурном производстве автоматизация редко сводится к простой замене одного оператора одной машиной. Меняются размеры изделий, маршруты обработки, положения оснастки, а объемы партий могут варьироваться от одной срочной детали до повторного заказа, выполняемого в течение нескольких дней. Для руководителей проектов реальный вопрос заключается не в том, способен ли роботизированный манипулятор перемещать деталь. Важно, сможет ли он продолжать перемещать нужную деталь на нужную операцию с достаточной гибкостью, чтобы не стать еще одним узким местом производства.
Грамотно спроектированная роботизированная система перемещения может автоматизировать загрузку, выгрузку, ориентацию, сортировку, буферизацию, передачу между станциями и обслуживание станков. Она также может поддерживать передачу деталей на контроль и перемещение паллет, если эти задачи достаточно повторяемы для их определения. В механической обработке, сварке, резке и изготовлении листового металла наибольшая отдача часто достигается за счет устранения времени ожидания вокруг основного процесса, а не попыток автоматизировать каждое решение человека в цехе.
Это различие имеет значение. Роботизированный манипулятор работает наилучшим образом, когда он проектируется с учетом потока материалов, вариативности деталей и восстановления после обычных производственных остановок. Он работает плохо, когда от него ожидают компенсации нестабильного качества на предыдущих операциях, неясных рабочих инструкций или изменений оснастки без документирования.
С чего обычно начинается автоматизация перемещения
Первой целью автоматизации часто становится ручное обслуживание станков. Токарные станки с ЧПУ, обрабатывающие центры, торцефрезерные станки, ячейки лазерной резки и сварочные посты обычно требуют, чтобы операторы находились рядом для повторяющихся операций загрузки и выгрузки. Цикл обработки может быть автоматизирован, но шпиндель останавливается, когда некому сменить заготовку. Робот может взять на себя эту повторяющуюся передачу, пока операторы сосредотачиваются на наладке, проверке первой детали, управлении инструментом, обработке исключительных ситуаций и улучшении процесса.
В условиях многономенклатурного производства обслуживание станков не обязательно означает полностью безлюдное производство. Практической целью может быть поддержание стабильной работы во время перерывов, обеспечение смен при ограниченном штате или сокращение количества ручных операций между этапами. Даже ячейка, требующая оператора при переналадке, может быть оправданной, если она устраняет повторяющиеся подъемы, неудобное вытягивание рук и риск загрузки неправильной стороны или неверной ориентации детали.
Типовые задачи перемещения включают:
- Захват заготовок со стеллажа, паллеты, конвейера или магазина с гравитационной подачей;
- Открывание и закрывание двери станка, если это требуется конструкцией ячейки;
- Загрузку деталей в патрон, приспособление, сварочный позиционер или гнездо для закрепления заготовки;
- Извлечение готовых деталей и размещение их на стеллаже готовой продукции;
- Разделение годных деталей и изделий, ожидающих контроля или доработки;
- Передачу полуфабрикатов между операциями резки, фрезерования, сварки, удаления заусенцев и маркировки;
- Переворачивание или переориентацию деталей, чтобы следующая операция выполнялась по правильной поверхности.
Границу автоматизации следует выбирать тщательно. Например, если детали поступают в случайной ориентации и с непостоянным состоянием поверхности, роботу могут потребоваться системы машинного зрения, базирующие элементы или стандартный лоток подачи. Если такие дополнения сложнее самой задачи, возможно, лучше автоматизировать только передачу на стороне станка, сохранив ручную подготовку на предыдущем этапе.
Возможности автоматизации в изготовлении металлоконструкций и механической обработке
Разные группы процессов создают разные задачи перемещения. Детали из листового металла могут быть тонкими, с острыми кромками, покрытыми маслом или склонными к слипанию. Обработанные компоненты могут быть тяжелыми и требовать точного размещения в приспособлении. Стальные конструкционные элементы создают другой набор проблем: большая длина, переменная прямолинейность, сварочные брызги и необходимость безопасно поддерживать деталь во время передачи.
Для ячеек обработки с ЧПУ роботизированный манипулятор может загружать исходный материал и выгружать готовые компоненты, затем размещая их в отдельных лотках в зависимости от программы, семейства деталей или статуса контроля. Если один станок используется для нескольких заказов, в ячейке следует применять идентифицируемые паллеты, контролируемые положения приспособлений и четкую логику соответствия программы детали. Сам робот не решает задачу прослеживаемости заказов; он должен получать надежные сигналы от системы управления станком, системы штрихкодов, интерфейса оператора или процесса управления производством.
На роботизированных сварочных линиях автоматизация перемещения может подавать компоненты, устанавливать их на позиционер, снимать сварные узлы и передавать их на охлаждение, шлифование или контроль. Преимущество особенно очевидно, когда ручная загрузка подвергает работников воздействию тепла, острых кромок или повторяющихся подъемов. Однако сварочную деформацию необходимо учитывать на раннем этапе. Захват, рассчитанный на номинальные размеры, может не сработать, когда тепловложение изменяет геометрию детали за пределы допустимого диапазона захвата.
Линии лазерной резки и удаления заусенцев часто выигрывают от автоматизированной передачи листов или деталей, но наиболее ценной областью применения может быть последующая сортировка. Вырезанные детали, похожие внешне, могут направляться на разные операции гибки, сварки или сборки. Робот может разделять их в соответствии с данными раскроя или правилами идентификации при условии надежности метода подачи материала и разделения деталей.
При изготовлении балок и колонн перемещение может включать загрузку компонентов для торцевой обработки, перемещение заготовок между станциями или поддержку потока материала вокруг оборудования с длительным циклом. Применение торцевого фрезерования показывает, почему технологический станок и концепцию перемещения следует рассматривать совместно. Такое оборудование, как торцефрезерный станок с ЧПУ, может обрабатывать H-балки, коробчатые колонны, поперечные балки, фланцы, пресс-формы и связанные с ними заготовки; некоторые конфигурации предлагают максимальный диапазон обработки 2500 mm × 2000 mm. Сохраненные наборы параметров могут способствовать более быстрой переналадке заказов, однако система перемещения все равно должна учитывать фактический профиль балки, массу, базовые поверхности и последующую маршрутизацию.
Гибкость закладывается в ячейку, а не добавляется позднее
Автоматизация многономенклатурного производства зависит не столько от одного лишь радиуса действия робота, сколько от окружающей его ячейки. Робот с достаточной грузоподъемностью все равно может оказаться неподходящим, если смена захватов занимает много времени, детали не имеют постоянных точек захвата или каждый новый заказ требует механической перестановки. Проектная команда должна отобразить весь цикл: как поступают детали, как они идентифицируются, где базируются, как закрепляются, что подтверждает завершение и куда они направляются, когда следующая операция недоступна.
Полезный принцип проектирования — стандартизировать то, что можно стандартизировать, не вынуждая каждую деталь принимать одну форму. Это могут быть общие габариты паллет, повторяемые базовые отверстия, модульные пальцы захватов, кодированные плиты приспособлений или ограниченное количество методов подачи материала. Это также может означать определение семейств деталей по характеристикам перемещения, а не по наименованиям изделий. Два не связанных между собой компонента часто могут использовать одну программу робота, если их поверхности захвата, диапазон массы и интерфейсы приспособлений схожи.
Быстросменные концевые эффекторные устройства ценны там, где один захват не может безопасно работать со всеми изделиями. Вакуумная оснастка может подходить для плоского листа или плиты, тогда как механические захваты часто предпочтительнее для пористых, шероховатых, маслянистых или нестандартных компонентов. Магнитный захват может быть эффективен для ферромагнитных материалов в подходящих условиях, но требует тщательной оценки состояния поверхности, остаточного магнетизма, геометрии детали и безопасного удержания при отключении питания или аварийной остановке. Универсально правильного инструмента не существует; правильный выбор определяется деталью и отказом, который необходимо контролировать.
Параметры, которые необходимо подтвердить до утверждения компоновки
Проекты часто задерживаются, поскольку робот выбирается до надлежащего измерения требований к перемещению. Грузоподъемность должна учитывать самую тяжелую заготовку, захват, адаптеры, кабели или шланги, перемещаемые запястьем робота, и соответствующий запас для динамического движения. Радиус действия должен охватывать точку захвата, положение загрузки станка, размещение готовой детали и любой путь безопасного зазора. Допущения по времени цикла требуют такой же дисциплины: цикл станка, перемещение робота, срабатывание захвата, движение двери, зажим, проверка и возможное время ожидания влияют на фактическую производительность.
Чистоте деталей также следует уделить внимание. Стружка, СОЖ, окалина, сварочные брызги и заусенцы могут мешать работе датчиков позиционирования и поверхностям захвата. Если процесс создает сильное загрязнение, ячейке могут потребоваться обдув воздухом, система управления стружкой, защитные кожухи или захват, рассчитанный на накопление загрязнений. Игнорирование этого вопроса может превратить успешные заводские приемочные испытания в ненадежное ежедневное производство.
Не автоматизируйте проблемный процесс
Робот повторяет то, что ему задают. Если исходный материал имеет отклонения, превышающие допуски приспособления, если операторы используют недокументированные корректировки наладки или программы станка неформально изменяются, автоматизация может сделать нарушение более заметным, а не менее частым. Перед внедрением роботизированного манипулятора команды должны выявить причины ручного вмешательства в течение обычной производственной недели. Некоторые будут обоснованными исключениями; другие укажут на нестабильность процесса, которую следует сначала устранить.
Другая распространенная ошибка — проектирование под теоретическую максимальную производительность при минимальном буферном пространстве. В многономенклатурной работе станки останавливаются для контроля, смены инструмента, пополнения материала и утверждения первой детали. Небольшой входной и выходной буфер может позволить роботу и станку работать независимо в течение коротких периодов. Цель состоит не в том, чтобы бесконечно скрывать проблемы. Она заключается в предотвращении немедленной остановки каждого связанного процесса из-за одного обычного прерывания.
Планирование безопасности должно начинаться на концептуальном этапе. Оценка рисков, ограждения, точки доступа, безопасные зоны, удержание деталей, поведение при аварийной остановке и доступ для обслуживания должны соответствовать фактической рабочей среде и применимым местным требованиям. Для тяжелых балок, острого листового металла или горячих сварных узлов метод безопасного восстановления после сбоя может быть важнее номинального времени цикла. Требования к оборудованию с маркировкой CE или другие обязательства, зависящие от конкретного рынка, следует подтверждать для страны назначения и окончательно интегрированной ячейки, а не предполагать их на основе одного отдельного станка.
Более практичный подход к определению объема проекта
Наиболее успешные проекты автоматизации обычно начинаются с представительного диапазона деталей, а не только с самой простой детали в каталоге. Выберите несколько деталей, отражающих обычную вариативность: небольшой компонент, тяжелый компонент, деталь сложной геометрии, часто повторяемый заказ и деталь, вызывающую трудности при перемещении. Затем определите, какие задачи должны быть автоматическими, какие могут оставаться с участием оператора и какое время переналадки является приемлемым.
Возможности станка следует оценивать параллельно. При торцевом фрезеровании металлоконструкций жесткая платформа с ЧПУ с контролируемой траекторией инструмента и скоростью подачи поддерживает стабильную геометрию, однако конструкция системы перемещения должна сохранять ту же стратегию базирования от загрузки через обработку до выгрузки. Станки, изготовленные с высокопрочными чугунными конструкциями и настроенные для фрезерования, сверления, растачивания, нарезания резьбы, снятия фасок или других дополнительных операций, могут расширить технологические возможности. Такая гибкость полезна только тогда, когда роботизированная ячейка может распознавать технологический рецепт и подавать заготовку в требуемом положении.
Компания Wuxi Samgins International Trade Co., Ltd., основанная в 2012 году в городе Уси, провинция Цзянсу, работает с категориями оборудования, которые часто связаны в таких проектах: станки с ЧПУ и токарные станки, автоматическое сварочное оборудование, сварочные роботы, системы лазерной резки, фрезерное оборудование, линии производства H-балок, гибочные и гильотинные машины, оборудование для вальцовки листа, выравнивания, удаления заусенцев, гибки труб, накатки резьбы и обработки кромок. Такой более широкий взгляд на оборудование полезен, когда решение по перемещению влияет более чем на один станок. Компания организует производство и проектирование в соответствии с практиками системы качества ISO9001 и стандартами ЕС CE, при этом экспортные требования и окончательное соответствие все равно следует проверять в отношении конкретного объема проекта и целевого рынка.
Выбирайте первую ячейку ради управляемости, а не ради демонстрации
Лучшим первым применением обычно является процесс с повторяющимся перемещением, стабильным закреплением заготовок, измеримыми простоями и семейством деталей, которое не требует каждый день новой механической концепции. Это не обязательно должен быть продукт с наибольшим объемом производства. На многономенклатурном предприятии управляемая ячейка, которую можно предсказуемо переналаживать, часто полезнее высокооптимизированной установки, работающей только с одной идеальной деталью.
Перед окончательным выбором решения подтвердите фактический перечень деталей, массу, размеры, поверхности захвата, ожидаемый такт, интерфейсы станков, требования к буферу, обязательства по безопасности и метод обработки исключений. Эти детали определяют, станет ли роботизированный манипулятор надежным продолжением производственной линии или изолированной единицей оборудования, ожидающей ручного вмешательства.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение