




¿Qué puede automatizar un brazo robótico de manipulación en líneas de fabricación de alta variedad?
¿Qué puede automatizar un brazo robótico de manipulación en líneas de fabricación de alta variedad?
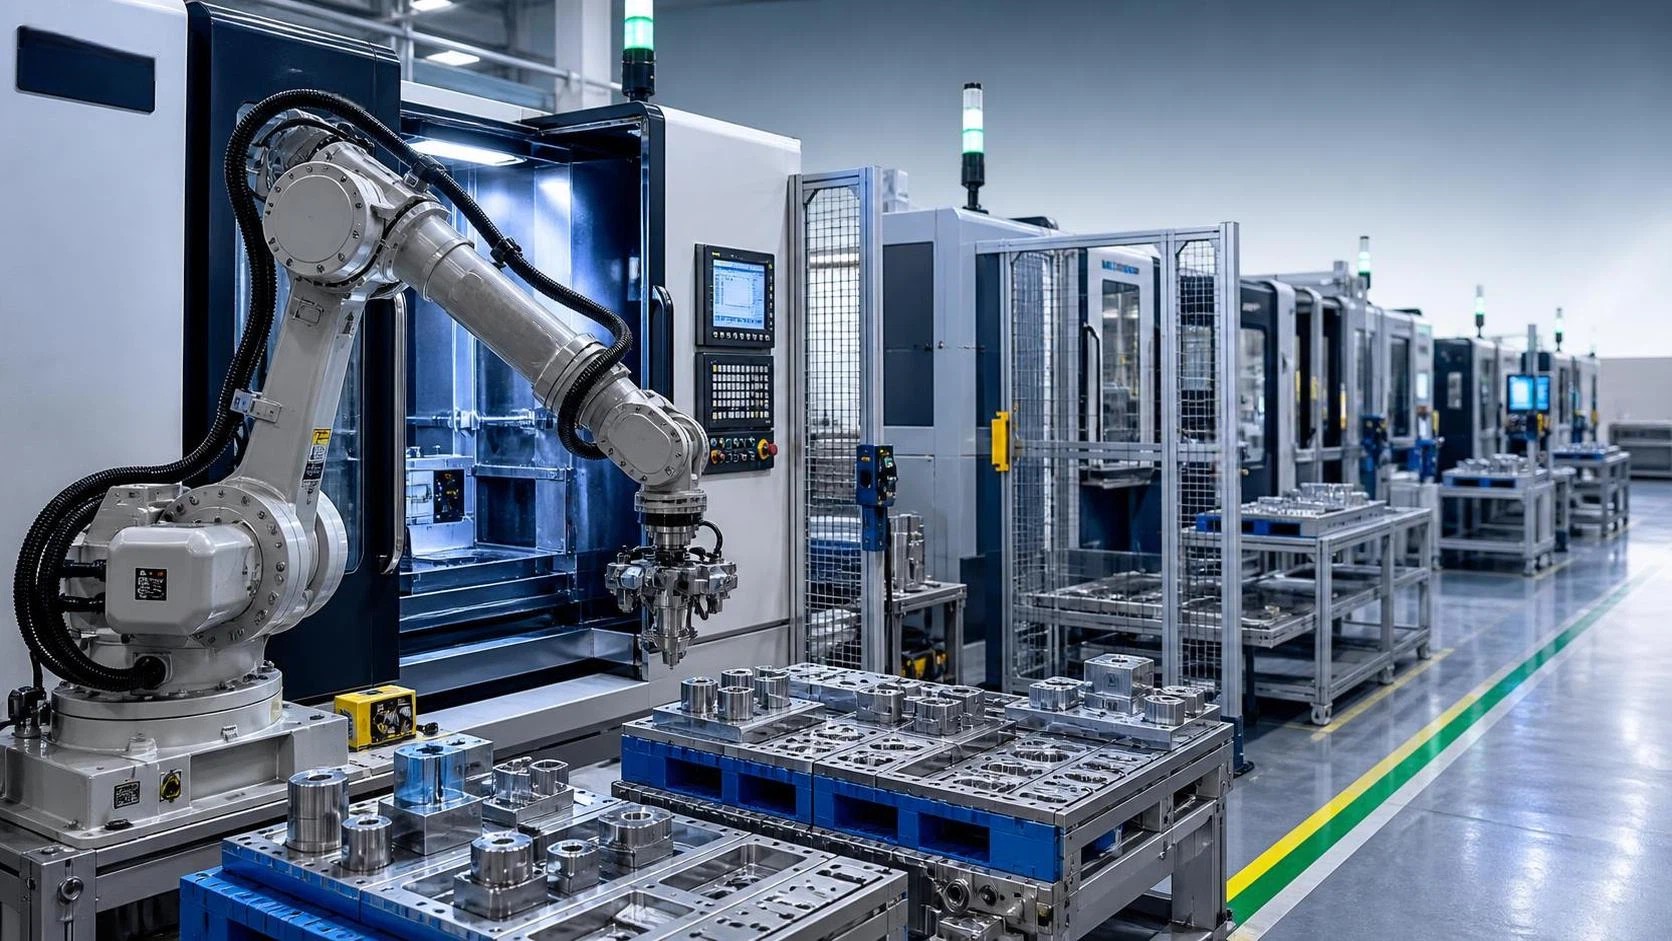
¿Qué puede automatizar un brazo robótico de manipulación en líneas de fabricación de alta variedad?
En la fabricación de alta variedad, la automatización rara vez consiste simplemente en sustituir a un operario por una máquina. Los tamaños de los productos cambian, las rutas de proceso cambian, las posiciones de los utillajes cambian y las cantidades de los lotes pueden variar desde una sola pieza urgente hasta un pedido repetido que se prolonga durante varios días. Para los responsables de proyectos, la verdadera cuestión no es si un brazo robótico de manipulación puede mover una pieza. Es si puede seguir moviendo la pieza correcta al proceso correcto, con suficiente flexibilidad para evitar convertirse en otro cuello de botella de producción.
Un sistema robótico de manipulación bien diseñado puede automatizar la carga, descarga, orientación, clasificación, almacenamiento intermedio, transferencia entre estaciones y atención de máquinas. También puede respaldar las transferencias para inspección y el movimiento de palés cuando estas tareas sean lo suficientemente repetibles como para definirlas. En el mecanizado, la soldadura, el corte y la fabricación de chapa, el mayor retorno suele provenir de eliminar los tiempos de espera alrededor del proceso principal, en lugar de intentar automatizar todas las decisiones humanas en el taller.
Esta distinción es importante. Un brazo robótico de manipulación funciona mejor cuando se diseña en torno al flujo de materiales, la variación de las piezas y la recuperación ante interrupciones normales de producción. Funciona mal cuando se espera que compense una calidad inestable en las operaciones previas, instrucciones de trabajo poco claras o utillajes que cambian sin documentarse.
Dónde suele comenzar la automatización de la manipulación
El primer objetivo de automatización suele ser la atención manual de máquinas. Los tornos CNC, centros de mecanizado, fresadoras de caras, células de corte por láser y estaciones de soldadura normalmente requieren que los operarios permanezcan cerca para realizar cargas y descargas repetitivas. El ciclo de mecanizado puede estar automatizado, pero el husillo se detiene cuando no hay nadie disponible para intercambiar la pieza. Un robot puede asumir esta transferencia repetitiva mientras los operarios se concentran en la preparación, las comprobaciones de primera pieza, la gestión de herramientas, el manejo de excepciones y la mejora de procesos.
En un entorno de alta variedad, la atención de máquinas no implica necesariamente una producción totalmente desatendida. Un objetivo práctico puede ser mantener una operación estable durante los descansos, cubrir turnos con personal limitado o reducir la cantidad de manipulaciones manuales entre operaciones. Incluso una célula que requiera un operario durante el cambio de producción puede ser rentable si elimina levantamientos repetidos, alcances incómodos y el riesgo de cargar la cara equivocada o una orientación incorrecta de la pieza.
Las tareas de manipulación habituales incluyen:
- Recoger piezas en bruto de una estantería, palé, transportador o cargador alimentado por gravedad;
- Abrir y cerrar la puerta de una máquina cuando lo requiera el diseño de la célula;
- Cargar piezas en un plato de sujeción, utillaje, posicionador de soldadura o nido de sujeción;
- Retirar las piezas terminadas y colocarlas en una estantería de productos acabados;
- Separar las piezas aceptables de las piezas pendientes de inspección o retrabajo;
- Transferir piezas semiacabadas entre operaciones de corte, fresado, soldadura, desbarbado y marcado;
- Girar o reorientar las piezas para que la siguiente operación se realice sobre la superficie correcta.
El límite de la automatización debe elegirse cuidadosamente. Por ejemplo, si las piezas llegan con orientaciones aleatorias y un estado superficial inconsistente, un robot puede necesitar guiado por visión, elementos de localización o una bandeja de presentación estandarizada. Si estas incorporaciones son más complejas que la propia tarea, puede ser mejor automatizar únicamente la transferencia del lado de la máquina y mantener la preparación manual en las operaciones previas.
Oportunidades de automatización en fabricación y mecanizado
Las diferentes familias de procesos generan distintos desafíos de manipulación. Las piezas de chapa pueden ser finas, tener bordes afilados, estar aceitosas o tender a adherirse entre sí. Los componentes mecanizados pueden ser pesados y requerir una colocación precisa en un utillaje. Los elementos de acero estructural presentan otro conjunto de problemas: grandes longitudes, rectitud variable, salpicaduras de soldadura y la necesidad de sostener la pieza de forma segura durante toda la transferencia.
Para las células de mecanizado CNC, un brazo robótico de manipulación puede cargar materia prima y descargar componentes terminados, y luego colocarlos en bandejas separadas según el programa, la familia de piezas o el estado de inspección. Si varios trabajos comparten una máquina, la célula debe utilizar palés identificables, ubicaciones de utillajes controladas y una lógica clara de programa a pieza. El robot por sí solo no resuelve la trazabilidad de los trabajos; debe recibir señales fiables del control de la máquina, del sistema de códigos de barras, de la interfaz del operario o del proceso de gestión de producción.
En líneas de soldadura robótica, la automatización de la manipulación puede preparar componentes, presentarlos a un posicionador, retirar conjuntos soldados y transferirlos a enfriamiento, rectificado o inspección. El beneficio es especialmente evidente cuando la carga manual expone a los trabajadores al calor, los bordes afilados o levantamientos repetitivos. Sin embargo, la distorsión por soldadura debe considerarse desde el principio. Una pinza diseñada en torno a dimensiones nominales puede fallar cuando el aporte térmico modifica la geometría de la pieza más allá del rango de recogida permitido.
Las líneas de corte por láser y desbarbado a menudo se benefician de la transferencia automatizada de chapa o piezas, pero la aplicación de mayor valor puede ser la clasificación posterior. Las piezas cortadas que parecen similares pueden dirigirse a diferentes operaciones de plegado, soldadura o montaje. Un robot puede separarlas según los datos de anidamiento o las reglas de identificación, siempre que el método de presentación del material y de separación de piezas sea fiable.
Para la fabricación de vigas y columnas, la manipulación puede implicar cargar componentes para el procesamiento de extremos, mover piezas entre estaciones o respaldar el flujo de materiales alrededor de equipos de ciclo prolongado. Una aplicación de fresado de caras ilustra por qué la máquina de proceso y el concepto de manipulación deben considerarse conjuntamente. Equipos como unafresadora de caras CNC pueden procesar vigas H, columnas de cajón, vigas transversales, bridas, moldes y piezas relacionadas, y algunas configuraciones ofrecen un rango máximo de procesamiento de 2500 mm × 2000 mm. Sus conjuntos de parámetros almacenados pueden facilitar cambios de trabajo más rápidos, pero la manipulación de materiales aún debe adaptarse al perfil real de la viga, el peso, las superficies de referencia y la ruta posterior.
La flexibilidad se integra en la célula, no se añade después
La automatización de alta variedad depende menos del alcance del robot por sí solo que de la célula circundante. Un robot con suficiente carga útil puede seguir siendo inadecuado si los cambios de pinza son lentos, las piezas no tienen puntos de recogida uniformes o cada nuevo trabajo requiere reposicionamiento mecánico. El equipo del proyecto debe mapear el ciclo completo: cómo entran las piezas, cómo se identifican, dónde se localizan, cómo se sujetan, qué confirma la finalización y a dónde van cuando la siguiente operación no está disponible.
Un principio de diseño útil es estandarizar lo que pueda estandarizarse sin forzar todas las piezas a una sola forma. Esto puede implicar huellas de palé comunes, orificios de localización repetibles, dedos de pinza modulares, placas de utillaje codificadas o un número limitado de métodos de presentación de materiales. También puede implicar definir familias de piezas según sus características de manipulación en lugar de sus nombres de producto. Dos componentes no relacionados a menudo pueden compartir un programa de robot si sus superficies de agarre, rango de masa e interfaces de utillaje son similares.
Los efectores finales de cambio rápido son valiosos cuando una sola pinza no puede manipular de forma segura todos los productos. Las herramientas de vacío pueden ser adecuadas para chapa o placa plana, mientras que las pinzas mecánicas suelen ser preferibles para componentes porosos, rugosos, aceitosos o irregulares. La sujeción magnética puede ser eficaz para materiales ferrosos en condiciones adecuadas, pero requiere una revisión cuidadosa del estado superficial, el magnetismo residual, la geometría de la pieza y el comportamiento de sujeción segura durante un corte de energía o una parada de emergencia. No existe una herramienta universalmente correcta; la elección correcta depende de la pieza y del modo de fallo que debe controlarse.
Los parámetros que deben confirmarse antes de aprobar la disposición
Los proyectos suelen estancarse porque el robot se selecciona antes de medir adecuadamente los requisitos de manipulación. La carga útil debe incluir la pieza más pesada, la pinza, adaptadores, cables o mangueras transportados por la muñeca y un margen adecuado para el movimiento dinámico. El alcance debe cubrir la recogida, la posición de carga de la máquina, la colocación de la pieza terminada y cualquier trayectoria de seguridad. Las hipótesis de tiempo de ciclo requieren la misma disciplina: el ciclo de la máquina, el desplazamiento del robot, la actuación de la pinza, el movimiento de la puerta, la sujeción, la verificación y el posible tiempo de cola afectan a la producción real.
La limpieza de las piezas también merece atención. Virutas, refrigerante, cascarilla, salpicaduras de soldadura y rebabas pueden interferir con los sensores de localización y las superficies de agarre. Cuando un proceso genera una contaminación intensa, la célula puede necesitar soplado de aire, gestión de virutas, cubiertas protectoras o una pinza diseñada para tolerar acumulaciones. Ignorar este aspecto puede convertir una prueba de aceptación en fábrica exitosa en una producción diaria poco fiable.
Evite automatizar un proceso problemático
Un robot repite lo que se le proporciona. Si la materia prima varía más allá de la tolerancia del utillaje, si los operarios utilizan ajustes de preparación no documentados o si los programas de máquina se modifican informalmente, la automatización puede hacer que la interrupción sea más visible en lugar de menos frecuente. Antes de comprometerse con un brazo robótico de manipulación, los equipos deben identificar las causas de las intervenciones manuales durante una semana normal de producción. Algunas serán excepciones válidas; otras señalarán inestabilidad del proceso que debería corregirse primero.
Otro error común es diseñar para el rendimiento máximo teórico proporcionando poco espacio de almacenamiento intermedio. En trabajos de alta variedad, las máquinas se detienen para inspecciones, cambios de herramientas, reposición de material y aprobación de primera pieza. Un pequeño búfer de entrada y salida puede permitir que el robot y la máquina funcionen de forma independiente durante períodos cortos. El objetivo no es ocultar problemas indefinidamente. Es evitar que una interrupción rutinaria detenga inmediatamente todos los procesos conectados.
La planificación de seguridad corresponde a la fase conceptual. La evaluación de riesgos, los resguardos, los puntos de acceso, las zonas seguras, la retención de piezas, el comportamiento de parada de emergencia y el acceso para mantenimiento deben reflejar el entorno operativo real y los requisitos locales aplicables. Para vigas pesadas, chapa con bordes afilados o conjuntos soldados calientes, el método de recuperación segura después de una falla puede ser más importante que el tiempo de ciclo nominal. Los requisitos para equipos con marcado CE u otras obligaciones específicas del mercado deben confirmarse para el destino y la célula integrada final, en lugar de suponerse a partir de una máquina individual.
Una forma más práctica de definir el alcance del proyecto
Los proyectos de automatización más sólidos suelen comenzar con una gama representativa de piezas, no solo con la pieza más fácil del catálogo. Seleccione varias piezas que reflejen la variación normal: un componente pequeño, un componente pesado, una geometría complicada, un trabajo repetido frecuente y una pieza que genere dificultad de manipulación. Después defina qué tareas deben ser automáticas, cuáles pueden seguir contando con asistencia del operario y qué nivel de tiempo de cambio es aceptable.
La capacidad de la máquina debe revisarse en paralelo. Para el fresado de caras de estructuras metálicas, una plataforma CNC rígida con trayectoria de herramienta y velocidad de avance controladas favorece una geometría uniforme, pero el diseño de manipulación debe conservar la misma estrategia de referencia desde la carga hasta el mecanizado y la descarga. Las máquinas fabricadas con estructuras de hierro fundido de alta resistencia y configuradas para fresado, taladrado, mandrinado, roscado, chaflanado u otras operaciones opcionales pueden ampliar el alcance del proceso. Esta flexibilidad solo es útil cuando la célula robótica puede reconocer la receta del trabajo y entregar la pieza en la posición requerida.
Wuxi Samgins International Trade Co., Ltd., establecida en 2012 en Wuxi, provincia de Jiangsu, trabaja con categorías de equipos que suelen estar conectadas en estos proyectos: máquinas herramienta CNC y tornos, equipos de soldadura automática, robots de soldadura, sistemas de corte por láser, equipos de fresado, líneas de producción de vigas H, máquinas plegadoras y cizallas, equipos de laminado de placas, nivelado, desbarbado, doblado de tubos, laminado de roscas y procesamiento de bordes. Esta perspectiva más amplia de los equipos resulta útil cuando una decisión de manipulación afecta a más de una máquina. La empresa organiza la producción y el diseño conforme a las prácticas del sistema de calidad ISO9001 y las normas CE de la UE, aunque los requisitos de exportación y la conformidad final deben verificarse igualmente con respecto al alcance específico del proyecto y al mercado de destino.
Elija la primera célula por su control, no por su apariencia
La mejor primera aplicación suele ser un proceso con manipulación repetitiva, sujeción estable, interrupciones medibles y una familia de piezas que no requiera un nuevo concepto mecánico cada día. No tiene que ser el producto de mayor volumen. En una fábrica de alta variedad, una célula controlada que pueda cambiarse de forma predecible suele ser más útil que una instalación altamente optimizada que solo procesa una pieza ideal.
Antes de finalizar una solución, confirme la lista real de piezas, los pesos, las dimensiones, las superficies de recogida, las expectativas de takt, las interfaces de la máquina, los requisitos de búfer, las obligaciones de seguridad y el método para gestionar excepciones. Estos detalles determinan si el brazo robótico de manipulación se convierte en una extensión fiable de la línea de producción o en un equipo aislado a la espera de rescate manual.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje