




¿Cómo seleccionar un brazo robótico industrial de manipulación según la carga útil, el alcance y el tiempo de ciclo?
¿Cómo seleccionar un brazo robótico industrial de manipulación según la carga útil, el alcance y el tiempo de ciclo?
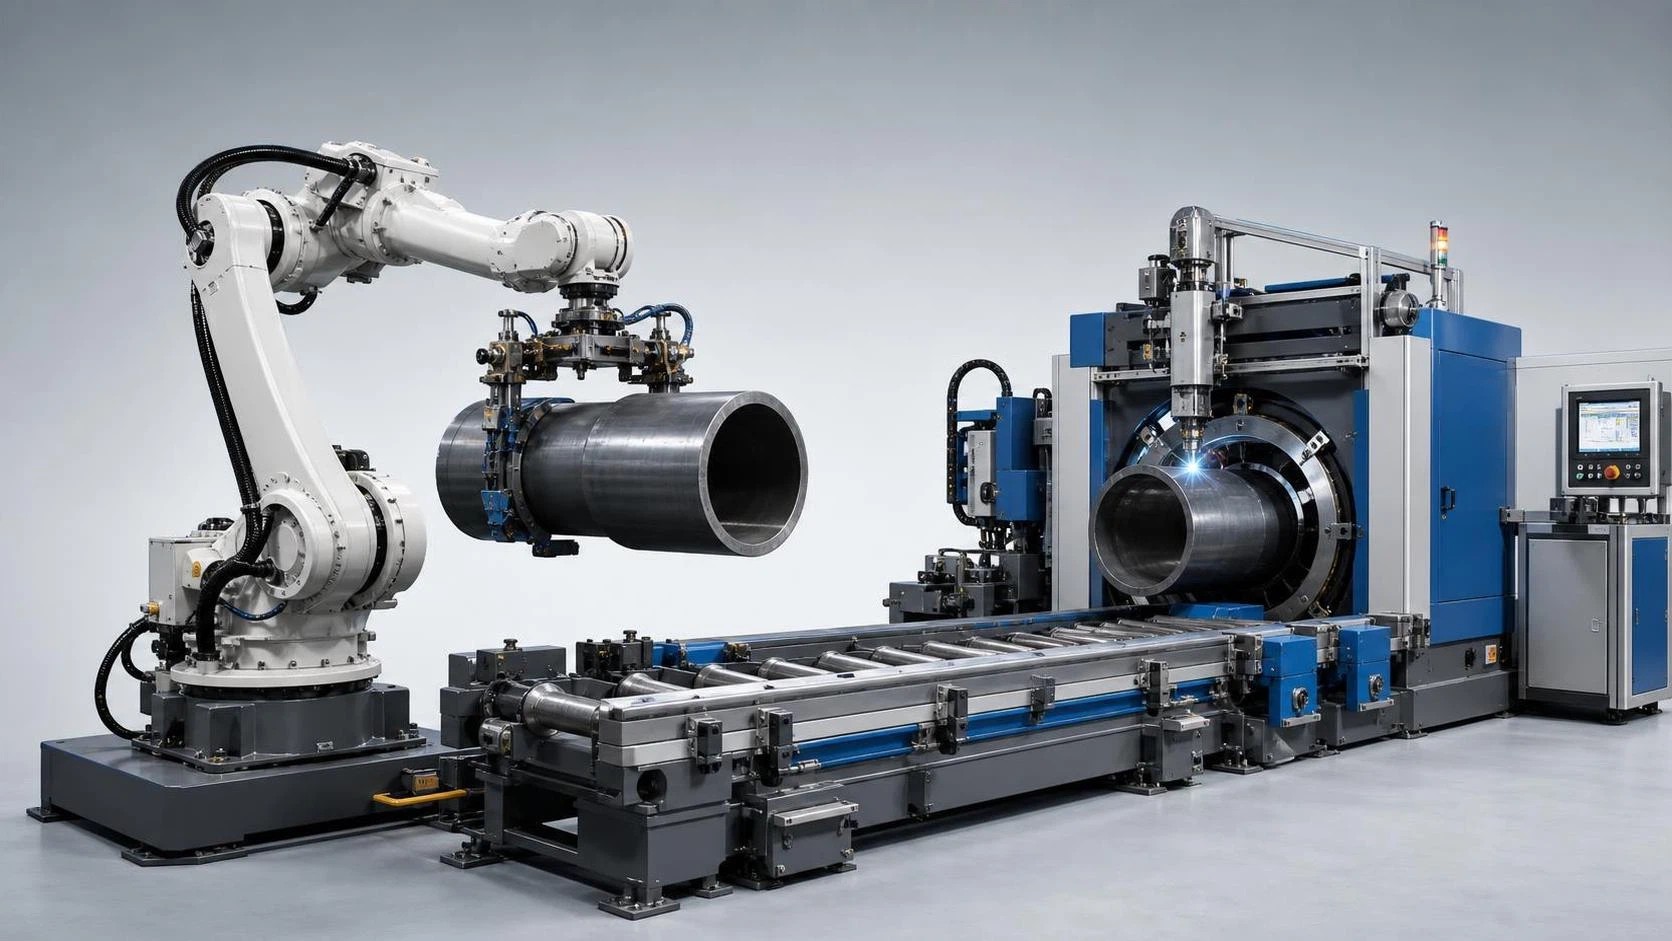
Seleccionar un brazo robótico industrial de manipulación rara vez consiste en elegir la mayor cifra de carga útil de una página de catálogo. En una célula de producción real, el robot debe recoger una pieza de forma fiable, sortear utillajes y protecciones, orientar la pieza sin colisiones, colocarla con precisión y repetir la secuencia durante miles de ciclos. Un robot que parece adecuado sobre el papel puede convertirse en un cuello de botella si su alcance útil es demasiado corto, se subestima la carga de su muñeca o su perfil de movimiento no puede cumplir el tiempo de takt requerido.
Para los evaluadores técnicos, la pregunta más útil no es «¿Qué robot tiene la especificación más alta?». Es: «¿Qué robot puede completar esta tarea exacta de manipulación de forma segura y consistente, con un riesgo de integración razonable?». La respuesta procede de integrar la carga útil, el alcance, el tiempo de ciclo, las herramientas de extremo de brazo, la disposición y las condiciones del proceso en una única evaluación.
Empiece por el recorrido de la pieza, no por el catálogo de robots
Antes de comparar modelos de robot, trace el recorrido físico de la pieza de trabajo. Identifique dónde comienza la pieza, cómo se presenta, dónde debe entregarse y qué cambios de orientación se producen durante el proceso. Parece básico, pero aquí es donde empiezan muchos errores de selección.
Un ciclo de manipulación puede incluir recoger de un palé, separar piezas anidadas, elevar desde un transportador, girar para inspección, cargar un utillaje, esperar una señal de máquina, descargar la pieza terminada y apilarla con un patrón definido. Cada movimiento modifica el espacio de trabajo requerido del robot y la carga percibida en la muñeca.
Documente los siguientes elementos para cada punto de recogida y colocación:
- Dimensiones, masa, centro de gravedad y superficies de agarre permitidas de la pieza
- Temperatura de la pieza, estado de la superficie, bordes afilados, aceite, cascarilla o salpicaduras de soldadura
- Coordenadas de recogida y descarga, incluidas la altura y la dirección de aproximación
- Orientación requerida de la pieza en cada estación
- Restricciones de acceso por utillajes, puertas de máquina, transportadores, vallas de seguridad y operadores
- Si el robot debe alcanzar el interior de una máquina o rodear un obstáculo
- Ritmo de producción, capacidad de búfer y efecto de un ciclo ocasional perdido
Un diseño CAD, incluso preliminar, es mucho más valioso que depender únicamente de las dimensiones nominales de alcance. El borde exterior del espacio de trabajo de un robot no siempre es una zona productiva. Los límites de los ejes, las singularidades, los ángulos de herramienta, el tendido de cables y la holgura para evitar colisiones pueden hacer que el alcance máximo teórico no sea práctico para una operación rutinaria.
La carga útil es un cálculo del sistema
La carga útil indicada de un brazo robótico industrial de manipulación se refiere a más que la pieza de trabajo. La muñeca del robot debe soportar todo el sistema de extremo de brazo: pinza, placa adaptadora, sensores, válvulas neumáticas, cableado, cambiador de herramientas, cubiertas protectoras y la propia pieza. Si se utiliza un robot para recogida doble o transporta un utillaje durante una operación de transferencia, esos componentes también deben incluirse.
Una estimación práctica de la carga útil puede expresarse como:
Carga móvil total = masa de la pieza + masa de la pinza + interfaz de herramienta + sensores/cables + material retenido o accesorios de proceso.
Este total debe evaluarse junto con el centro de gravedad y la inercia de la carga. Un componente compacto de 20 kg sostenido cerca de la brida del robot puede ser más fácil de mover que una pinza tubular más ligera pero larga y descentrada. Las herramientas largas generan un mayor momento en la muñeca. Una carga con un centro de gravedad distante puede reducir la velocidad y aceleración disponibles, afectar la estabilidad de la trayectoria o superar los límites de los ejes, incluso cuando la cifra nominal de carga útil parece aceptable.
No suponga que añadir un pequeño margen de seguridad resuelve todos los problemas. El margen adecuado depende de la aplicación. Los componentes metálicos estables y rígidos pueden ser predecibles, mientras que las piezas fundidas con variación dimensional, las piezas con líquido residual o los paquetes que se desplazan durante la aceleración requieren mayor cautela. Para aplicaciones de alta exigencia, solicite el diagrama de carga del fabricante y verifique las coordenadas de centro de gravedad propuestas con respecto al modelo específico de robot.
Preguntas que conviene plantear durante la revisión de carga útil
- ¿La capacidad indicada del robot está disponible con la orientación y el alcance de muñeca requeridos?
- ¿El peso de la pinza incluye mangueras, conectores, soportes de montaje y el tendido de cables?
- ¿Cambiará la carga durante el ciclo, por ejemplo, al recoger una pieza de una pila o dos piezas a la vez?
- ¿Puede el control del robot identificar una recogida fallida antes de que la pieza entre en una máquina o utillaje?
- ¿Las futuras variantes de producto requerirán una pinza más pesada o una herramienta diferente?
Elegir una capacidad demasiado próxima al límite de carga útil puede no causar un fallo inmediato; la consecuencia más habitual es un sistema que debe funcionar más lentamente, ajustarse de forma conservadora o recibir mantenimiento con mayor frecuencia de la prevista.
El alcance debe evaluarse en tres dimensiones
El alcance del robot suele describirse como la distancia máxima desde la base hasta el centro de la muñeca. Esta especificación resulta útil para un filtrado inicial, pero no confirma que el robot pueda realizar la aplicación. Un robot de manipulación necesita alcance útil a la altura, ángulo y orientación correctos.
Considere un robot que carga una plegadora o una máquina CNC. Puede necesitar aproximarse verticalmente por encima de un utillaje de posicionamiento, bajar la pieza sin tocar las mordazas, liberarla, retirarse por una trayectoria segura y después desplazarse fuera de la zona de la puerta. El punto crítico no es el punto más lejano de la mesa; es la posición más restrictiva a lo largo de la trayectoria de aproximación.
La ubicación de la base tiene una influencia igualmente importante. Desplazar la base del robot unos cientos de milímetros puede mejorar la simetría del alcance, acortar la distancia de desplazamiento y reducir configuraciones incómodas de la muñeca. En algunas células, un robot montado sobre pedestal ofrece mejor acceso sobre un transportador. En otras, una configuración invertida o montada sobre carril crea un espacio de trabajo más eficiente. Estas opciones deben compararse antes de seleccionar un brazo mayor simplemente para compensar una disposición deficiente.
Las piezas largas merecen especial atención. Al manipular tubos, vigas, chapas o conjuntos fabricados, el robot puede requerir movimiento coordinado con un segundo robot, un posicionador, rodillos de apoyo o un pórtico. Un solo brazo puede ser suficiente para posicionar un componente corto, pero no debe asumirse que puede controlar de forma segura una pieza de trabajo larga y flexible desde un extremo.
El tiempo de ciclo no es la velocidad publicada del robot
Los fabricantes pueden indicar velocidades máximas de articulación o una referencia de ciclo estándar, pero ninguna de estas cifras representa el tiempo de ciclo de una célula de manipulación específica. El rendimiento real incluye agarre, detección, transiciones de trayectoria, interbloqueos de máquina, operación de puertas, procesamiento de visión, coordinación de zonas de seguridad, tiempo de estabilización y confirmación de liberación.
Construya el ciclo a partir de eventos en lugar de una estimación optimista de movimiento:
- Recibir la señal de preparado y confirmar la ubicación de recogida.
- Desplazarse al punto de aproximación.
- Entrar en la posición de recogida, cerrar la pinza y confirmar la presencia de la pieza.
- Retirarse y desplazarse hacia la máquina, utillaje, palé o estación posterior.
- Aproximarse, colocar, liberar y verificar la condición de descarga.
- Salir de forma segura y sincronizar con el siguiente paso del proceso.
La contribución del robot es solo una parte de esta secuencia temporal. Si un proceso de soldadura dura varios minutos, unos segundos adicionales de recorrido del robot pueden tener poco efecto sobre la producción. Sin embargo, si el robot atiende varias máquinas herramienta de alta velocidad, pequeños retrasos pueden acumularse y reducir la utilización del husillo. Por ello, la selección correcta depende del cuello de botella de producción.
La capacidad de aceleración importa tanto como la velocidad máxima. Las cargas útiles pesadas y las herramientas extendidas requieren aceleración y desaceleración suaves para evitar el movimiento de piezas, impactos con utillajes o vibraciones excesivas. Una célula ajustada para el ciclo teórico más corto puede ser menos estable que otra que utiliza transiciones de esquina controladas y una estabilización predecible. Durante la planificación de aceptación, defina el tiempo de ciclo sostenido requerido, no solo un ciclo de demostración en el mejor de los casos.
Precisión, repetibilidad y la realidad del utillaje
Las especificaciones técnicas destacan con frecuencia la repetibilidad, que es la capacidad del robot para volver a una posición programada. Esto es importante, pero no debe confundirse con la precisión absoluta. Un robot puede repetir muy bien una posición mientras la ubicación real de la pieza varía debido al desplazamiento de un palé, material entrante inconsistente, cambios térmicos o tolerancias del utillaje.
Para operaciones de transferencia simples, las guías mecánicas y los utillajes robustos pueden ser suficientes. Para la carga de piezas mixtas, fundiciones variables o piezas presentadas sin precisión, pueden requerirse guiado por visión, detección de fuerza o dispositivos de compensación. El objetivo no es añadir tecnología innecesariamente; es adaptar la estrategia de localización a la variación real del proceso.
El diseño de la pinza merece la misma disciplina que la selección del robot. Una pinza bien elegida debe proporcionar retención segura, tolerar una variación razonable de las piezas, permitir confirmación mediante sensores y liberar limpiamente. Las herramientas de vacío pueden ser adecuadas para chapa plana, pero pueden resultar poco fiables en superficies porosas, aceitosas, perforadas o deformadas. El agarre magnético es eficaz para muchas piezas ferrosas, aunque deben considerarse el magnetismo residual, la cascarilla superficial y la liberación segura. La sujeción mecánica puede ofrecer la máxima seguridad para componentes irregulares, a menudo a costa de una herramienta más compleja y un mayor tiempo de acoplamiento.
Utilice el entorno de producción para delimitar la familia de robots
El entorno operativo cambia el significado de «fiable». En la fabricación metálica, los robots pueden trabajar cerca de polvo de rectificado, fluido de corte, humos de soldadura, calor o salpicaduras. En la fabricación alimentaria, médica y limpia, los requisitos de lavado y la selección de materiales adquieren mayor importancia. Las aplicaciones exteriores o relacionadas con fundición pueden requerir protección especializada y una planificación de mantenimiento más conservadora.
Para la manipulación relacionada con soldadura, mantenga separada la tarea del robot del proceso de soldadura al definir los requisitos. Un robot que carga secciones de tubo, sostiene conjuntos o transfiere componentes terminados puede necesitar una protección, un alcance y una integración de controlador diferentes a los de un robot de soldadura dedicado. Los dos sistemas pueden coordinarse, pero deben evaluarse conforme a sus propios ciclos de trabajo y riesgos.
Por ejemplo, una línea de fabricación de tubos puede utilizar un sistema de soldadura automatizado para la operación de costura, mientras una solución de manipulación gestiona la carga, descarga, preparación o transferencia de piezas. Lamáquina de soldadura de costura interior y exterior de tubos de 12 metros está diseñada para la producción por lotes de tubos de pequeño diámetro, con longitudes de tubo de hasta 12 m, diámetros de 400 a 1500 mm y espesores de 6 a 20 mm. En este tipo de disposición, la evaluación de manipulación debe centrarse en cómo se soportan, indexan y presentan las secciones de tubo a la estación de soldadura, y no simplemente en si un brazo puede elevar el peso nominal del tubo.
Sus funciones de movimiento de carro ajustable y supervisión de soldadura también ilustran un importante principio de integración: el movimiento del robot debe coordinarse con el estado del proceso. El sistema de manipulación de materiales no debe avanzar una pieza hasta que la secuencia de soldadura, la condición de inspección y el estado de acceso seguro sean confirmados por los controles de la célula.
Detalles de integración que deben especificarse desde el inicio
Un brazo robótico es solo una parte de un sistema de automatización. Las conversaciones tempranas con el integrador, el proveedor de maquinaria y el equipo de producción evitan costosos cambios tardíos. Defina el método de comunicación entre el controlador del robot y los equipos conectados, incluidas las señales de preparado, ocupado, fallo, seguridad e identificación de piezas. Aclare quién controla la secuencia principal y cómo se comporta la célula después de un fallo o una parada de emergencia.
Revise también cuestiones prácticas que son fáciles de pasar por alto durante la aprobación del concepto:
- Carga del suelo, anclaje, diseño del pedestal y vibración de equipos cercanos
- Suministro eléctrico, capacidad neumática, generación de vacío y calidad del aire
- Espacio para armarios de control, acceso de mantenimiento y posiciones de programación
- Vallas de seguridad, puertas enclavadas, escáneres, cortinas de luz y requisitos de operación colaborativa
- Programación offline, disponibilidad de datos de simulación y procedimientos de cambio de modelo
- Estrategia de repuestos, formación de operadores y soporte de servicio local
Para las empresas que adquieren equipos de mecanizado, corte, soldadura y conformado de un mismo grupo proveedor, la coordinación de integración puede ser especialmente valiosa. Wuxi Samgins International Trade Co., Ltd. suministra una amplia gama de equipos de fabricación y máquinas herramienta, incluida automatización de soldadura, equipos de corte CNC, máquinas herramienta y sistemas de producción relacionados. Al evaluar una célula robótica junto con equipos aguas arriba o aguas abajo, solicite una revisión de disposición e interfaces en lugar de tratar cada máquina como una compra aislada.
Un método práctico de comparación para evaluadores técnicos
Preseleccione dos o tres opciones de robot que satisfagan el espacio básico de carga y alcance, y compárelas con los mismos datos de aplicación. Evite valorar únicamente las especificaciones principales. Una evaluación estructurada puede incluir carga útil utilizable con el centro de gravedad requerido, cobertura de todas las posiciones críticas, rendimiento de ciclo estimado, compatibilidad de herramientas, adecuación ambiental, interfaces del controlador, facilidad de mantenimiento y margen para futuras variantes.
En esta etapa, la simulación es valiosa, pero debe tratarse como validación y no como decoración. Solicite la verificación de holgura frente a colisiones, configuraciones de ejes, supuestos de ciclo y posiciones de recuperación. Si es posible, pruebe la pinza real y piezas representativas. Una simulación basada en cajas simplificadas puede no reflejar el comportamiento de tubos flexibles, chapa aceitosa, pilas inestables o piezas con bordes difíciles.
El mejor brazo robótico industrial de manipulación no es necesariamente el modelo más rápido o más resistente de la comparación. Es el que transporta la carga completa de herramienta y pieza dentro de sus límites aprobados, alcanza cada punto requerido sin movimientos incómodos, respalda el takt de producción con trayectorias estables y encaja en una célula de fabricación segura y fácil de mantener. Ese es el criterio que vale la pena utilizar cuando la inversión se juzgará por la producción diaria y no por las especificaciones de catálogo.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje