




¿Puede un brazo robótico automático de manipulación mejorar el tiempo de ciclo en una línea de producción repetitiva?
¿Puede un brazo robótico automático de manipulación mejorar el tiempo de ciclo en una línea de producción repetitiva?
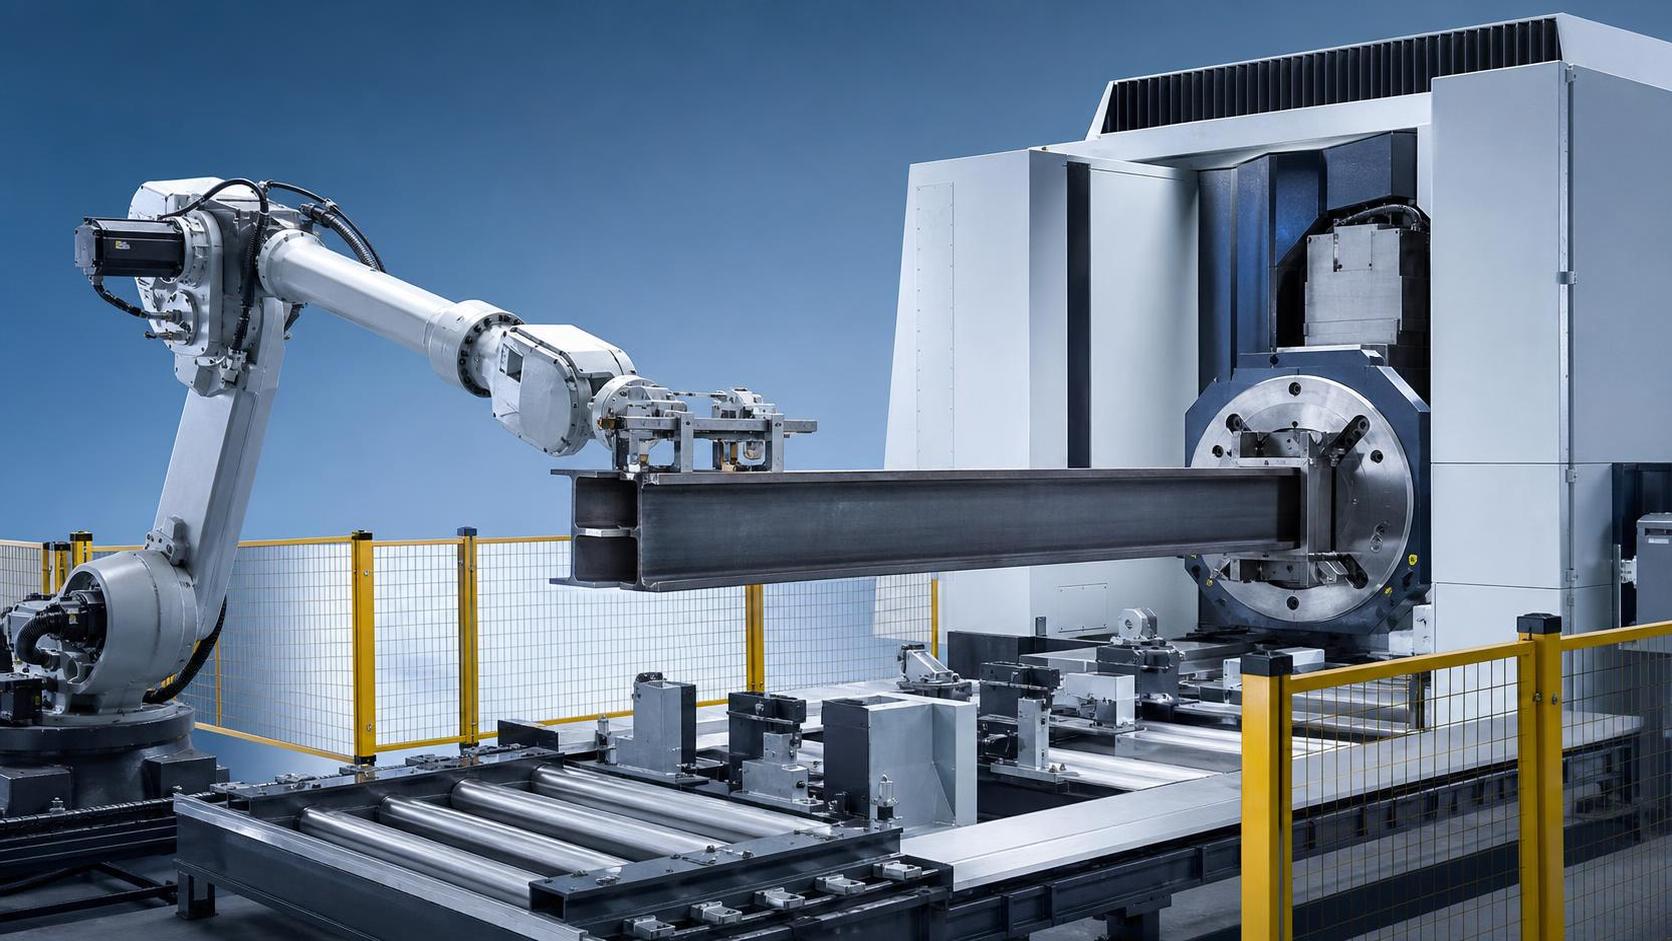
¿Puede un brazo robótico de manipulación automática mejorar el tiempo de ciclo en una línea de producción repetitiva?
En una línea de producción repetitiva, el tiempo de ciclo rara vez se pierde en un único evento importante. Con mayor frecuencia, desaparece en pequeñas pausas: un operario espera a que se abra la puerta de una máquina, una pieza terminada no se retira con prontitud, la siguiente pieza en bruto se posiciona de forma ligeramente distinta o una estación posterior no está lista cuando la máquina anterior completa su programa. Estas interrupciones pueden parecer menores cuando se observan individualmente, pero se acumulan a lo largo de cada turno.
Un brazo robótico de manipulación automática puede mejorar el tiempo de ciclo cuando esas pausas son causadas por la carga, descarga, transferencia, orientación o posicionamiento manual. Por sí solo no acelera un proceso de corte lento, ni puede resolver una planificación deficiente del proceso. Su valor reside en hacer que el movimiento de materiales sea repetible, sincronizado y menos dependiente de la disponibilidad de los operarios. Por tanto, para los responsables de la toma de decisiones, la pregunta central no es si la robótica es “avanzada”, sino si la manipulación es la verdadera limitación de la línea actual.
Esta distinción es importante. Un robot seleccionado en función de un ritmo de producción realista puede reducir el tiempo de inactividad de la máquina y hacer que la producción sea más predecible. Un robot elegido únicamente por su carga útil o precio de compra puede introducir un nuevo cuello de botella debido a accesos incómodos, cambios lentos de pinza, recuperación difícil tras fallos o recorridos excesivos por la zona de seguridad.
Dónde se pierde realmente el tiempo de ciclo
Antes de especificar un brazo robótico de manipulación automática, conviene diferenciar el tiempo de ciclo de la máquina del tiempo de ciclo total de la estación. Una máquina CNC puede completar un programa de forma constante, pero la estación puede seguir rindiendo por debajo de lo esperado porque el operario necesita tiempo para abrir la puerta, retirar virutas o restos, inspeccionar la pieza de trabajo, cargar la siguiente pieza, confirmar la sujeción y reiniciar el programa. En soldadura, corte, fresado o fabricación estructural, la transferencia de piezas puede ser aún más variable porque las piezas difieren en forma, temperatura, estado superficial y orientación.
Un ejercicio de observación útil consiste en registrar la secuencia desde “ciclo de máquina completado” hasta “inicio del siguiente ciclo”. La revisión debe incluir el funcionamiento normal, el cambio de turno, la reposición de material, las piezas rechazadas y el tiempo necesario para recuperarse de una toma incorrecta. Esto suele revelar si la automatización debe centrarse en una máquina, en un par de máquinas conectadas o en una sección más amplia del flujo de materiales.
Los mejores candidatos suelen tener familias de piezas estables y un patrón de movimiento repetido. Entre los ejemplos típicos se incluyen cargar piezas en bruto en tornos CNC, transferir componentes cortados a utillajes de soldadura, retirar piezas de chapa terminadas de una máquina o alimentar elementos estructurales a través de estaciones sucesivas de mecanizado. Un volumen elevado ayuda a justificar la inversión, pero el volumen por sí solo no es suficiente. Una línea de menor volumen con una manipulación difícil y repetitiva, y frecuentes interrupciones de mano de obra, también puede ser una aplicación viable.
Qué puede mejorar un brazo robótico y qué no puede mejorar
Un robot correctamente integrado puede iniciar su aproximación mientras la máquina completa su operación final y, a continuación, cargar o descargar durante la interrupción práctica más breve. Esta superposición suele ser más importante que la velocidad máxima del brazo. Los puntos de recogida uniformes, la colocación controlada y el movimiento programado también reducen la variación entre turnos. En operaciones donde el posicionamiento afecta al proceso siguiente, una manipulación repetible puede favorecer un mejor ajuste, una preparación de soldadura más estable y menos interrupciones causadas por piezas mal asentadas.
Sin embargo, es un error considerar la automatización como una solución para condiciones de fabricación inestables. Si el material entrante está muy deformado, las piezas llegan con orientaciones aleatorias, los utillajes están desgastados o la producción aguas arriba cambia sin una estrategia de buffer, el robot puede detenerse con frecuencia mientras que un operario manual habría improvisado. La automatización pone de manifiesto la falta de uniformidad. Esto puede ser útil porque señala problemas subyacentes del proceso, pero debe contemplarse en el alcance del proyecto.
La mejora práctica procede de toda la célula: movimiento del robot, acción de la pinza, señales de la máquina, funcionamiento de la puerta, sujeción del utillaje, presentación de piezas, requisitos de inspección y reposición de palés o transportadores. Un robot rápido conectado a un sistema periférico lento no crea una línea rápida.
Los criterios de selección que merecen más atención que la carga útil
La carga útil es esencial, pero es solo el punto de partida. El robot debe transportar la pieza de trabajo, la pinza, los cables, los sensores y cualquier margen de seguridad requerido por la aplicación. Una selección basada únicamente en el peso nominal de la pieza puede dejar una capacidad insuficiente para un efector final robusto. Las piezas estructurales grandes también generan una carga de momento que puede ser más exigente de lo que su masa sugiere, especialmente cuando se sostienen lejos del centro de la muñeca.
El alcance y el acceso merecen una revisión igualmente cuidadosa. ¿Puede el brazo alcanzar el interior de la máquina sin colisionar con puertas, abrazaderas, herramientas, transportadores de virutas, protecciones o equipos adyacentes? ¿Puede aproximarse desde un ángulo seguro? ¿Hay suficiente espacio libre para retirar una pieza más larga, más caliente o ligeramente menos predecible que la pieza de trabajo ideal? Una simulación de distribución o un estudio físico de alcance suele ser más valioso que comparar únicamente las especificaciones de catálogo.
La selección de la pinza exige especial cautela. Los sistemas de vacío pueden ser adecuados para material de chapa limpio y plano, pero requieren evaluación cuando las superficies son aceitosas, porosas, perforadas o irregulares. Las pinzas mecánicas pueden proporcionar un control más firme, pero pueden necesitar diferentes mordazas para perfiles variados. La manipulación magnética puede ser eficaz para materiales ferrosos, aunque deben considerarse el magnetismo residual, la cascarilla superficial, la temperatura y una liberación segura. La mejor elección es aquella que puede gestionar la variación normal de producción sin convertir cada excepción en una tarea manual.
Un ejemplo de fabricación estructural: automatización en torno al fresado de caras extremas
La fabricación estructural ilustra por qué la cuestión de la manipulación debe vincularse al proceso de la máquina. Los extremos de vigas, vigas cajón, vigas transversales y columnas suelen requerir caras extremas planas y precisas antes de la soldadura o el ensamblaje. Cuando una pieza de trabajo debe cargarse, sujetarse, mecanizarse, liberarse y trasladarse repetidamente a la siguiente operación, el tiempo de transferencia puede afectar al ritmo de toda la célula de trabajo.
Por ejemplo, unaFresadora frontal NC estándar puede utilizarse para el fresado frontal de componentes estructurales metálicos, incluidos extremos de viga de hasta 2500mm × 2000mm a máxima capacidad. Su trayectoria de herramienta y velocidad de avance controladas por CNC están diseñadas para crear superficies extremas precisas para el posterior ajuste y alineación. En una configuración repetitiva, el análisis de automatización no debe detenerse en si un robot puede levantar la viga. Debe examinar cómo se localiza la pieza de trabajo antes de la recogida, si requiere rotación, cómo entra en la posición de fresado y si una estación posterior de soldadura o ensamblaje puede recibirla sin esperar.
Para elementos pesados o largos, un robot puede no ser el único método de manipulación, ni el mejor. Los sistemas de pórtico, transportadores de rodillos, carros de transferencia, posicionadores o una configuración híbrida pueden ser más adecuados según la longitud de la pieza, el espacio disponible en el suelo y la orientación requerida. Un brazo robótico de manipulación automática suele ser más eficaz cuando realiza movimientos controlados de recogida y colocación dentro de un área definida. Cuando los componentes son especialmente grandes, la decisión debe comparar toda la arquitectura de manipulación de materiales en lugar de asumir que un brazo articulado es la solución predeterminada.
La seguridad y la recuperación forman parte del cálculo de productividad
Las disposiciones de seguridad afectan desde el principio a la distribución, el acceso y el ritmo operativo. Las protecciones, puertas con enclavamiento, escáneres de seguridad, cortinas fotoeléctricas, paradas de emergencia, funciones de velocidad segura y procedimientos de bloqueo deben planificarse junto con la trayectoria del robot. Los requisitos varían según la aplicación y el mercado de destino, por lo que el diseño final de la célula debe evaluarse conforme a los requisitos locales aplicables y a la maquinaria involucrada.
Igualmente importante es la recuperación ante fallos. Un responsable de producción debe plantear preguntas sencillas pero reveladoras: ¿Qué ocurre si el robot no puede confirmar el agarre? ¿Cómo se retira una pieza de trabajo desviada? ¿Pueden los operarios acceder de forma segura al utillaje? ¿La recuperación requiere un programador o el personal de producción capacitado puede seguir una secuencia definida? Una célula que funciona bien solo en condiciones ideales puede ofrecer una disponibilidad decepcionante aunque su tiempo de ciclo teórico sea atractivo.
Los mejores proyectos distinguen entre intervención planificada e intervención imprevista. El cambio de herramienta, la reposición de material y la inspección programada pueden diseñarse dentro del flujo de trabajo. Los reinicios aleatorios, las alarmas poco claras y las pinzas inaccesibles no. Esta es una razón por la cual la facilidad de mantenimiento debe influir en la selección de equipos tanto como el nivel nominal de automatización.
Construya el caso de negocio a partir del cuello de botella, no del precio de un robot
Un caso de negocio sólido comienza con la limitación. Si una máquina CNC permanece inactiva entre piezas porque la manipulación es lenta, el valor de la automatización está vinculado al tiempo productivo de máquina recuperado, a una producción más estable, a una menor dependencia de trabajos repetitivos difíciles de cubrir y, potencialmente, a un flujo de piezas más uniforme. Si la limitación real es el tiempo de corte, la tasa de deposición de soldadura, los cambios frecuentes de ingeniería o la falta de suministro de material, la carga robotizada puede aportar menos de lo esperado.
La revisión de la inversión debe incluir más que el propio brazo: pinzas, utillajes, protecciones, sensores, integración eléctrica, programación, puesta en marcha, formación de operarios, repuestos y cualquier modificación en transportadores o interfaces de máquina. También debe considerar el coste operativo de mantener la célula en funcionamiento. Esto no debilita el argumento a favor de la automatización; hace que la decisión sea más creíble y evita que una cotización inicial baja se convierta en una implementación costosa.
Para producción mixta, la cuestión es si la flexibilidad justifica su complejidad adicional. Los programas de robot almacenados, las mordazas de cambio rápido, los utillajes de posicionamiento ajustables y una identificación clara de las piezas pueden permitir que varios productos relacionados se procesen en una sola célula. Pero si cada trabajo tiene una geometría, ruta y reglas de manipulación diferentes, una solución semiautomatizada más sencilla puede ofrecer a veces un mejor resultado operativo.
Una vía más práctica para la selección
Los responsables de la toma de decisiones que consideren una célula automatizada deben preparar un paquete de aplicación breve pero preciso antes de solicitar una propuesta: planos de piezas y rangos de peso, expectativas de producción anuales y por turno, modelos de máquinas existentes, observaciones actuales de ciclo, cambios requeridos, espacio disponible en el suelo, condiciones de servicios auxiliares y requisitos del mercado de destino. Los vídeos de la manipulación normal suelen ser valiosos porque muestran problemas que los planos no reflejan: movimientos del operario, inestabilidad de las piezas, virutas acumuladas, apilamiento inconsistente o restricciones de acceso.
Wuxi Samgins International Trade Co., Ltd., establecida en 2012 en Wuxi, provincia de Jiangsu, trabaja en categorías de equipos que suelen coincidir en este tipo de proyecto: máquinas herramienta y tornos CNC, equipos de soldadura automática, robots de soldadura, máquinas de corte por láser y CNC, equipos de producción de vigas H, fresadoras, máquinas dobladoras y cizallas, equipos de nivelado y desbarbado, y maquinaria de fabricación relacionada. Su ubicación se encuentra aproximadamente a 30 minutos de Shanghái en tren de alta velocidad, lo que puede ser útil para coordinar la revisión de equipos y la comunicación del proyecto.
Para los compradores que planifican una instalación transfronteriza, la evaluación del proveedor también debe cubrir la documentación, la compatibilidad eléctrica y de control, los límites de instalación, el soporte de puesta en marcha, las expectativas de formación y el acceso al servicio después de la entrega. Samgins afirma que la producción y el diseño se organizan de acuerdo con la certificación del sistema de calidad ISO9001 y las normas CE de la UE; para un proyecto específico, la configuración aplicable de la máquina y los requisitos del destino deben confirmarse por escrito.
Un brazo robótico de manipulación automática puede mejorar sustancialmente el tiempo de ciclo en una línea repetitiva, pero solo cuando se diseña en torno al cuello de botella real y la variación real de la producción. Comience con los segundos entre ciclos de máquina, identifique las excepciones que interrumpen el flujo y, a continuación, seleccione el método de manipulación que haga esos segundos predecibles. Esta es una base más fiable para la automatización que elegir un robot porque parece ser el componente más sofisticado de la fábrica.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje